

皓博袋装物料具身智能卸车机器人:看得见的是桁架,看不见的是上限

摘要:一套桁架在车厢边搬袋子,看上去没什么神秘。但在这张皓博袋装物料具身智能卸车机器人的图里,真正决定它一天能卸多少车、卸得干不干净的,是那几个看不见的层,以及最容易被忽略的本体机构。
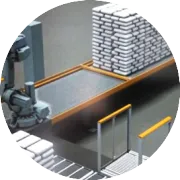
把这张图摊开看,最抓眼的是那套门架桁架。它横跨在货车车厢上方,横梁上挂着一套执行机构,可以沿梁移动;车厢里堆着整车的白色袋装物料,正等着被一袋袋卸下来;右侧一条绿色输送线从地面斜着接上来;车子四周的地面围了一圈黄色护栏,角落里堆着蓝色托盘。
多数人扫一眼就过去了。一台桁架在车厢边搬袋子,看上去和车间里常见的桁架搬运设备没什么区别。
但如果把镜头往内推一层,这套设备真正值钱的地方,并不在那几根看得见的钢梁上。
图里能看到的,是机构这一层
先说看得见的部分,因为它最容易被低估。
支撑架、桁架、横梁、滑座、滑轨、行走电机、行走轮,再加上那套末端执行机构,合起来就是整台设备的地基。南京皓博智能装备在 2025 年 9 月申请的一项专利(公开号 CN 121044329 A,名称“一种用于袋装物料的自动卸车机器人”)里,保护的正是这套结构:桁架之间设横梁,横梁通过滑座滑动在滑轨上,行走电机带动行走轮,实现机器人在三维空间里的精确定位和移动。
换句话说,这套看得见的东西,决定了它能不能探进车厢最里面那一排、能不能贴着高高的栏板作业、能不能把一袋几十公斤的袋子稳稳拎出来。
袋装物料又是特别难伺候的一类货。袋重从 25 公斤到 70 公斤不等,袋子软、会塌、会滑;进场的车厢栏板还分高低,低箱板和高栏板往往要按两套工况处理。皓博这套设备面向的是粮食、化工、饲料、棉包、烟叶这些袋装物料行业,要接下的正是卸货这个“最后 50 米”。
看不见的几层:感知、模型、进化、末端执行
皓博对外讲的三大核心技术能力,恰好对应了图里看不见的那几层。
多模态感知。 车厢不是标准件。来的车是高栏还是平板、是集装箱还是敞车、厢长多少、袋垛堆得整齐还是七扭八歪、有没有破损袋,机器人都得先看清楚。据皓博的公开宣传,它集成了三维视觉、深度感知与高精度力觉传感器,其 AI 视觉导航系统可在 3 秒内识别车厢空间结构、据此规划作业路径,作业精度做到厘米级。难的不只是建得快:场地粉尘、潮湿,车厢里堆得杂乱、没有规律,这些才是真正决定这套感知能不能长期干活的条件。
具身大模型。 看清之后要判断:这一袋该怎么抓、下一袋从哪儿下手。皓博的说法,是把针对袋装物料场景专门训练的垂直行业大模型嵌进决策环节,让设备识别精制棉、化工原料等不同物料的物理特性(柔性、包型、摩擦系数),再据此自动调整作业策略,实现自适应抓取。它把这些能力收拢成一个统一的软件平台,用同一套软件去适配不同的物料和车型,而不是给每个客户重做一遍。
强化学习与进化机制。 皓博的胡波博士在行业会上讲过一套“数据驱动智能大模型”的思路:把视觉触觉反馈、运动控制算法和预训练大模型揉在一起,现场每一次失败抓取、每一次人工接管,都能变成新一轮训练的材料。他们还提到一条“数字孪生驱动的全流程可视化”,先在数字空间里把动作跑一遍,再落到实体上。
末端执行机构。 它卡在中间,一半是机构,一半是策略。机械手怎么贴合软袋、怎么避开破包、怎么把袋子稳稳拎出车厢,由机构参数和柔顺控制策略共同决定。皓博把“柔顺控制”和多模态感知并列为一项核心能力,说明这一环他们自己也没当成小事。
但天花板,是本体机构先画好的
几层叠完,很容易得出一个乐观的印象:算法足够强,什么车、什么货都能卸。
现实不是这样。
算法的全部工作,是在机构给定的能力范围里找最优解。桁架的行程够不到车厢最里面那一排,再强的模型也只能干看着;行走的定位精度不够,规划得再漂亮的抓取路径,伸手进去还是偏的;末端执行机构的负载和吸附范围有限,重袋、异形袋就进不了它的射程;输送线的节拍上不去,前面规划得再快,车厢也腾不空。
换句话说,整套系统的性能上限,在机构这一层就已经被定掉了大半。算法能做的,是尽量逼近这个上限,而不是突破它。
皓博在溧水那座厂房里搭的桁架有 7 米多高,这个数字本身就是一种表态:要应付的车型和车厢跨度摆在那里,机构得先撑得住,软件才有地方使劲。
行业里常提一个词叫“脑体倒挂”,说的是软件进展落后于硬件。这当然是一面。但在卸车这类专用装备上,还有另一面同样明显:本体机构就是硬约束,机构给不出那个自由度、精度和负载,软件再热闹也落不了地。
所以真正跑得稳的落地,往往是本体和软件一起迭代:一边优化桁架的行程、刚度、定位精度和末端设计,一边把感知、决策、抓取策略往上堆。两边同时往前挪,卸一车的节拍和成功率才有实质改善。
卸车是袋装物料到货后第一道、也是过去最依赖人工的工序。招工难、用工成本高、破包损耗大、作业环境差,这些是化工、粮油、饲料、建材产区共同的老问题。据南京广电 2026 年 8 月的报道,这套应用于袋装物料卸车作业的具身智能机器人已经量产落地,在手订单超过千万元。
更值得看的是它选的路子。当不少具身智能公司把注意力放在人形机器人进 3C、进汽车厂时,皓博把桁架机械手和行业大模型绑在一起,专攻袋装物料卸车这一个垂类。这条路看起来没那么炫,但它要解决的,是每天都要发生、又没人愿意干的重体力活儿。
下一次再看到这样的渲染图,值得多看一秒的,是那根横梁的跨度、那套执行机构的负载和精度,以及它到底能不能覆盖你现场真实的那几种车和那几种袋子。宣传语里的算法名词听着热闹,但它们能不能兑现,还得回到机构这条线上来。
一车能不能卸空、卸得多快、卸下来破几个包,答案往往就藏在那几个机械参数里。
