

项目 |
内容 |
专利名称 |
垂直输送智能装车 |
专利类型 |
实用新型专利 |
授权公告号 |
CN 224900311U |
申请号 |
202522518046.9 |
专利权人 |
北京鑫创数字科技股份有限公司,地址为北京市石景山区实兴大街 30 号院 3 号楼 2 层 A-0154 房间,邮编 100041 |
发明人 |
郭献光 |
对照对象 |
本专利与其差异 |
桁架、龙门式装车机 |
本专利不含跨车桁架,不含机械手抓取码垛,靠输送机把物料送入车厢,不负责车厢内的码放动作。 |
叉车、AGV、AMR |
虽具备底盘移动能力,但核心不是搬运,而是举升加输送装车这一垂直作业链条。 |
伸缩臂式、伸缩皮带装车机 |
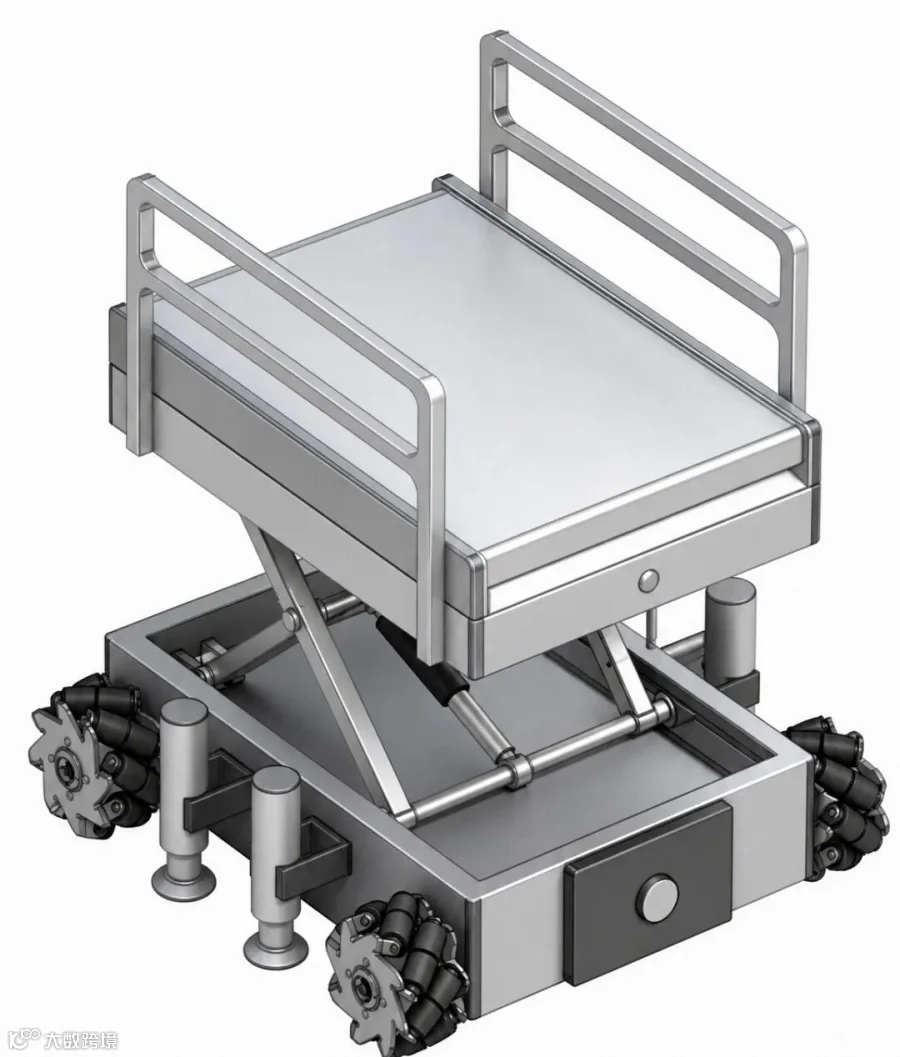
作用相近,均为移动底盘加输送装车,差别在升降方式:本专利用剪叉液压升降平台替代臂架俯仰,平台承载面更接近水平,且自带液压支腿落地固定。 |
痛点 |
具体表现 |
劳动强度大 |
货物举升与对位依赖人工反复操作,体力消耗大。 |
装车效率低 |
作业节拍受人工操作速度限制,难以连续稳定输出。 |
安全性差 |
设备操控完全依赖人工,缺乏自动化的对位与固定手段。 |
货物易倒塌伤人 |
提升过程中货物稳定性无保障,存在伤及作业人员的风险。 |
部件 |
安装关系与作用 |
输送机 |
固定安装于提升架上端,装车时把物料输送至车厢内。 |
护栏 |
固定安装于提升架上端,作业时保障安全。 |
激光测距传感器 |
嵌设安装于提升架的一端,检测设备与车厢的距离并反馈给控制器。 |
部件 |
安装关系与作用 |
第一支撑架,一对 |
一端与车架上端面的第一活动座铰接,一端之间固定横杆。 |
第二支撑架,一对 |
一端与提升架底端面的第二活动座铰接,并与第一支撑架在中心处以销轴交叉铰接,构成剪叉式结构。 |
第一连接杆与第二连接杆 |
分别把一对支撑架的另一端连为整体,使两侧支撑力均匀分布,避免单侧受力过大导致结构变形。 |
滚轮 |
转动连接于两根连接杆的两端,与滑槽滚动配合,把滑动摩擦转为滚动摩擦。 |
横杆 |
固定于第一支撑架一端之间,作为第二液压伸缩杆的转动支点。 |
第二液压伸缩杆 |
转动连接于横杆上,其输出端与第一连接杆转动连接;伸缩即驱动两支撑架交叉角度变化,带动提升架升降。 |
滑槽 |
开设于车架上端面与提升架底端面的另一端两侧,为提升机构提供导向空间。 |
部件 |
安装关系与作用 |
车架 |
整机的安装基础,其余部件均以其为基准布置。 |
麦克拉姆轮 |
车架两端各转动连接一对,共 4 只,实现设备的灵活移动。 |
减速机 |
固定安装于车架内部底端两侧,输出端与对应位置的麦克拉姆轮传动连接,调节驱动电机的输出转速与扭矩。 |
驱动电机 |
固定安装于减速机一侧,输出端接减速机输入端,为麦克拉姆轮提供动力。 |
第一液压伸缩杆 |
车架两侧各固定安装一对,输出端安装支撑座。 |
支撑座 |
随伸缩杆伸出而落地,把设备固定于地面,提升装车时的稳定性。 |
第一活动座与第二活动座 |
分别为车架上端面一端、提升架底端面一端的铰接支点。 |
部件 |
作用 |
PLC 控制器 |
固定安装于车架一端,接收视觉识别摄像头采集的车厢位置信息,控制驱动电机启动并统筹整机动作。 |
视觉识别摄像头 |
安装于 PLC 控制器一侧,采集车厢位置信息,配合 PLC 实现智能定位与控制。 |
机构 |
包含部件 |
输送机构 |
车架、提升架、护栏、输送机、激光测距传感器、PLC 控制器、视觉识别摄像头、麦克拉姆轮、第一液压伸缩杆、支撑座、滑槽、第一活动座、第二活动座、减速机、驱动电机 |
提升机构 |
第一支撑架、第二支撑架、横杆、第二液压伸缩杆、第一连接杆、第二连接杆、滚轮 |
权项 |
技术特征 |
文本载明的效果 |
1 |
输送机构,包含车架与提升架;提升机构;提升架上端的输送机与护栏;提升架一端的激光测距传感器;车架两端各一对麦克拉姆轮;车架一端的 PLC 控制器及其一侧的视觉识别摄像头;车架两侧各一对第一液压伸缩杆及其输出端的支撑座 |
实现垂直输送与智能装车一体化,提高装车效率 |
2 |
车架内部底端两侧的减速机,输出端与对应麦克拉姆轮传动连接 |
调节转速与扭矩,使轮子获得适配的移动速度与驱动力,避免转速过快或扭矩不足影响移动稳定性 |
3 |
减速机一侧的驱动电机,输出端接减速机输入端 |
动力输出稳定且可控,适配精准移动需求,提升自动化程度 |
4 |
车架上端面一端一对第一活动座、提升架底端面一端一对第二活动座、另一端两侧开设滑槽 |
提供铰接支点与导向空间,确保升降沿预设轨迹,避免偏移 |
5 |
提升机构由一对第一支撑架与一对第二支撑架构成,分别与活动座铰接,中心处经销轴铰接 |
交叉铰接形成剪叉式结构,强度高、承重能力强,升降平稳,适配不同高度 |
6 |
第一支撑架、第二支撑架另一端之间分设第一连接杆与第二连接杆 |
两侧支撑力均匀分布,避免单侧受力过大导致结构变形 |
7 |
连接杆两端转动连接滚轮,与滑槽滚动配合 |
滑动摩擦转为滚动摩擦,减小阻力、降低能耗、减少磨损、延长寿命 |
8 |
第一支撑架一端之间装横杆,横杆上转动连接第二液压伸缩杆,其输出端与第一连接杆转动连接 |
液压驱动动力强劲、调节精准,可精准控制提升高度 |
特点 |
技术实现 |
文本表述的收益 |
全向灵活移动 |
车架两端各一对麦克拉姆轮,由独立的驱动电机经减速机驱动;减速机同时承担转速与扭矩的调节。 |
适配不同装车位置;动力输出稳定可控,实现灵活且平稳移动。 |
剪叉式液压升降 |
第一、第二支撑架中心经销轴交叉铰接成剪叉结构,由第二液压伸缩杆伸缩改变交叉角度。 |
结构强度高、承重能力强,可稳定支撑提升架及输送机重量;液压驱动动力强劲、调节精准,适配不同车厢高度。 |
滚轮与滑槽降阻 |
连接杆两端设滚轮,与两侧滑槽滚动配合;连接杆把两侧支撑架连成整体。 |
滑动摩擦转为滚动摩擦,减小运动阻力、降低能耗、减少磨损;支撑力均匀分布,避免结构变形。 |
感知与控制闭环 |
视觉识别摄像头采集车厢位置信息交由 PLC 控制行走定位;激光测距传感器检测与车厢距离并反馈 PLC。 |
配合实现智能定位与控制,达成智能定位、精准升降、稳定输送的一体化作业。 |
作业稳定性设计 |
车架两侧各一对第一液压伸缩杆,输出端支撑座落地固定;提升架上端设护栏。 |
提升装车时的稳定性,保障作业安全。 |
便于落地制造 |
说明书说明标准零件均可市购、可按说明书与附图订制,连接采用螺栓、铆钉、焊接等常规手段,机械与设备采用常规型号,控制由控制器自动实现。 |
方案不依赖特殊零部件,便于制造与推广。 |
-
感知与移动:PLC 控制器接收视觉识别摄像头采集的车厢位置信息,控制驱动电机启动,经减速机调节转速与扭矩后驱动麦克拉姆轮,带动设备精准移动至装车位置。
功能 |
实现部件 |
说明 |
自主行走与定位 |
PLC 控制器、视觉识别摄像头、驱动电机、减速机、麦克拉姆轮 |
依据车厢位置信息自动移动至装车位置,无需人工操控叉车对位。 |
自动支撑固定 |
第一液压伸缩杆与支撑座,车架两侧各一对 |
作业前落地支撑,抑制设备在装车过程中的位移与倾覆。 |
测距对准 |
激光测距传感器 |
检测与车厢的距离并反馈控制器,辅助精确停靠与作业判断。 |
高度自适应升降 |
提升机构,即剪叉结构与第二液压伸缩杆 |
把输送机调到与车厢匹配的高度,适配不同车厢高度。 |
连续输送装车 |
输送机 |
把物料连续送入车厢内,替代人工举升与搬运的垂直段作业。 |
作业安全防护 |
护栏、支撑座固定、测距检测 |
防止人员与货物坠落,并降低对位过程的碰撞风险。 |
作业一体化 |
整机协同 |
移动、固定、测距、升降、输送形成连续流程,一次到位完成装车准备与装车。 |
方案能力 |
对应适配的现场条件 |
车厢高度不一,需高度自适应 |
多车型、多规格货车混合作业的库前场地或月台。 |
装车位置多变,需全向移动 |
装车位不固定、需在货车周围小幅平移对位的开放场地。 |
自带液压支腿落地固定 |
无固定轨道、不便铺设地面设施的临时或既有装车位。 |
由输送机完成物料入厢 |
货物形态为可由输送机承载输送的单元化货物。 |

END
-全球智能装卸车机器人联盟引领行业发展-
扫码加企业微信申请加入行业群