硬核拆解:《自律型机器人制作》实战指南
想象一下,一个没有遥控器,完全依靠自身传感器“看”路、芯片“思考”、电机“行动”的机器人。它能在相扑台上死死顶住对手,也能在迷宫中飞速穿梭。这就是自律型机器人的魅力。
本文深度拆解由西山一郎、兆十所著的《自律型机器人制作》。尽管书中部分元器件带有时代印记,但其关于机器人“五感”、“驱动”与“控制逻辑”的底层设计思路,至今仍是机器人工程领域的经典教科书。我们将剥离枯燥理论,提炼核心实战干货。
一、 竞技视角:何为“自律”?
书中以日本各类机器人赛事(如相扑、微型鼠迷宫、循线竞速等)为背景,引出核心概念。
专业解读:
此处的“自律”(Autonomous)指机器人具备“感知-判断-执行”的闭环能力。在比赛中,操作员无法实时干预,机器人必须独立通过传感器确认位置、识别边界并制定策略。这种脱离人工干预的独立作战能力,是智能机器人的核心灵魂。
二、 核心大脑:H8单片机架构
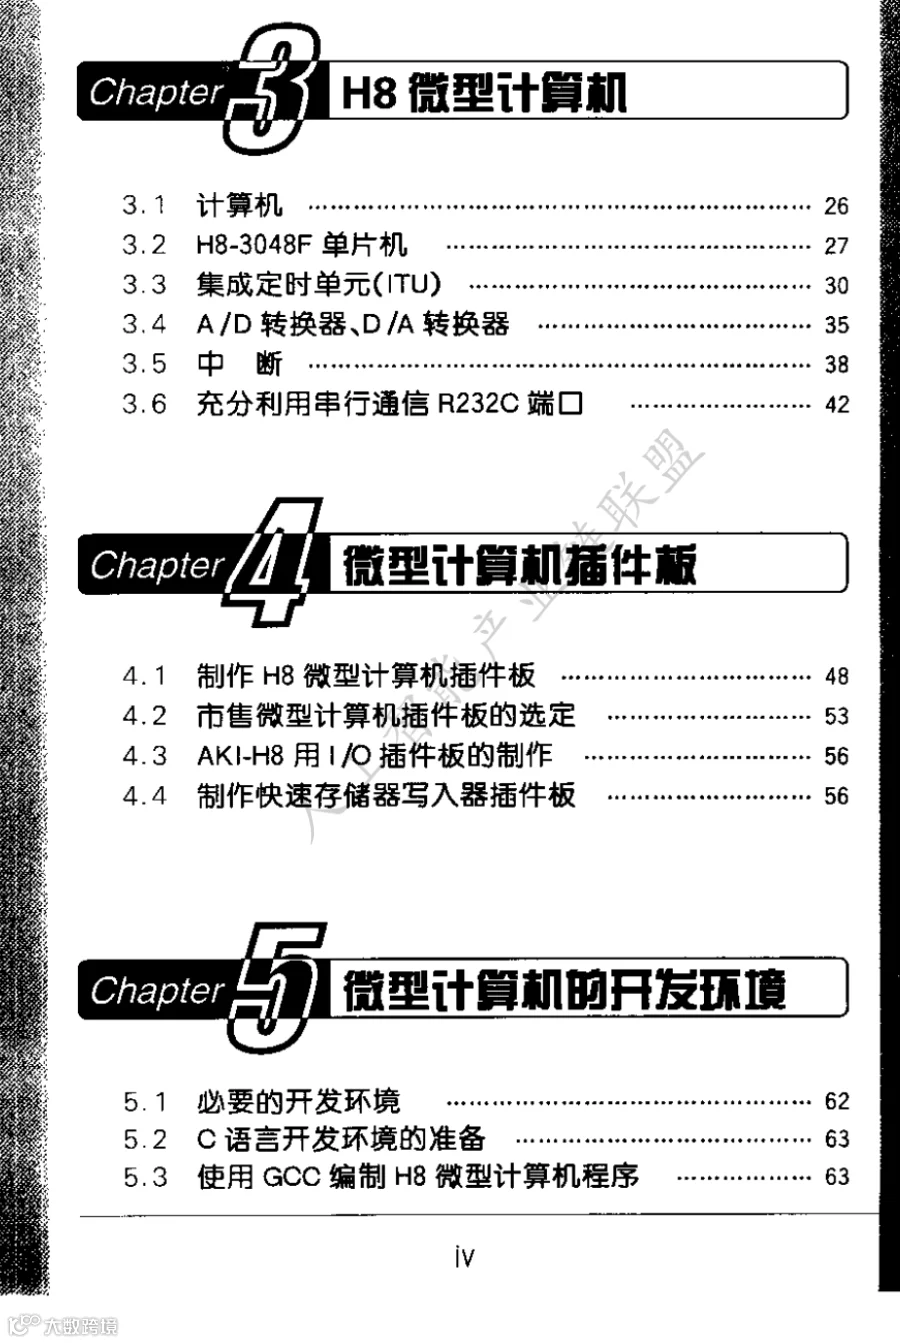
为实现高效控制,书中选用日立 H8/3048F 单片机作为主控芯片。其优势在于高度集成,将CPU、ROM、RAM以及关键外设整合于一体。
- 核心构成:CPU负责运算,ROM存储程序(断电不丢失),RAM处理临时数据。
- 关键接口:I/O口控制开关信号;A/D转换器将模拟电压转为数字信号(传感器必备);PWM输出精准控制电机速度。
技术亮点:
该书倡导使用 C语言 配合GCC编译器进行开发,而非传统的汇编语言。这一选择极大地提升了开发效率,降低了编程门槛,同时充分利用了芯片内置的定时器与转换模块,优化了控制板体积。
三、 感官系统:抗干扰与环境感知
传感器是机器人的“五感”。书中详细阐述了各类传感器的选型与抗干扰设计:
- 触觉:使用微动开关感知物理撞击,常用于相扑机器人的接触检测。
- 视觉(光感):针对普通红外对管易受环境光干扰的问题,书中提出了调制型光传感器方案。通过发射特定频率脉冲光并仅接收同频反射光,显著提升抗干扰能力。
- 测距:结合超声波传感器(声速测距)与PSD距离传感器(三角测量原理),实现全方位空间感知。
- 平衡感:引入陀螺仪与G传感器(重力加速度计),确保机器人在高速运动中的姿态稳定。
反馈系统:
通过LED指示灯、蜂鸣器及LCD液晶屏提供状态反馈,并可借助无线模块将实时数据传回PC端进行调试分析。
四、 动力驱动:H桥与电源隔离
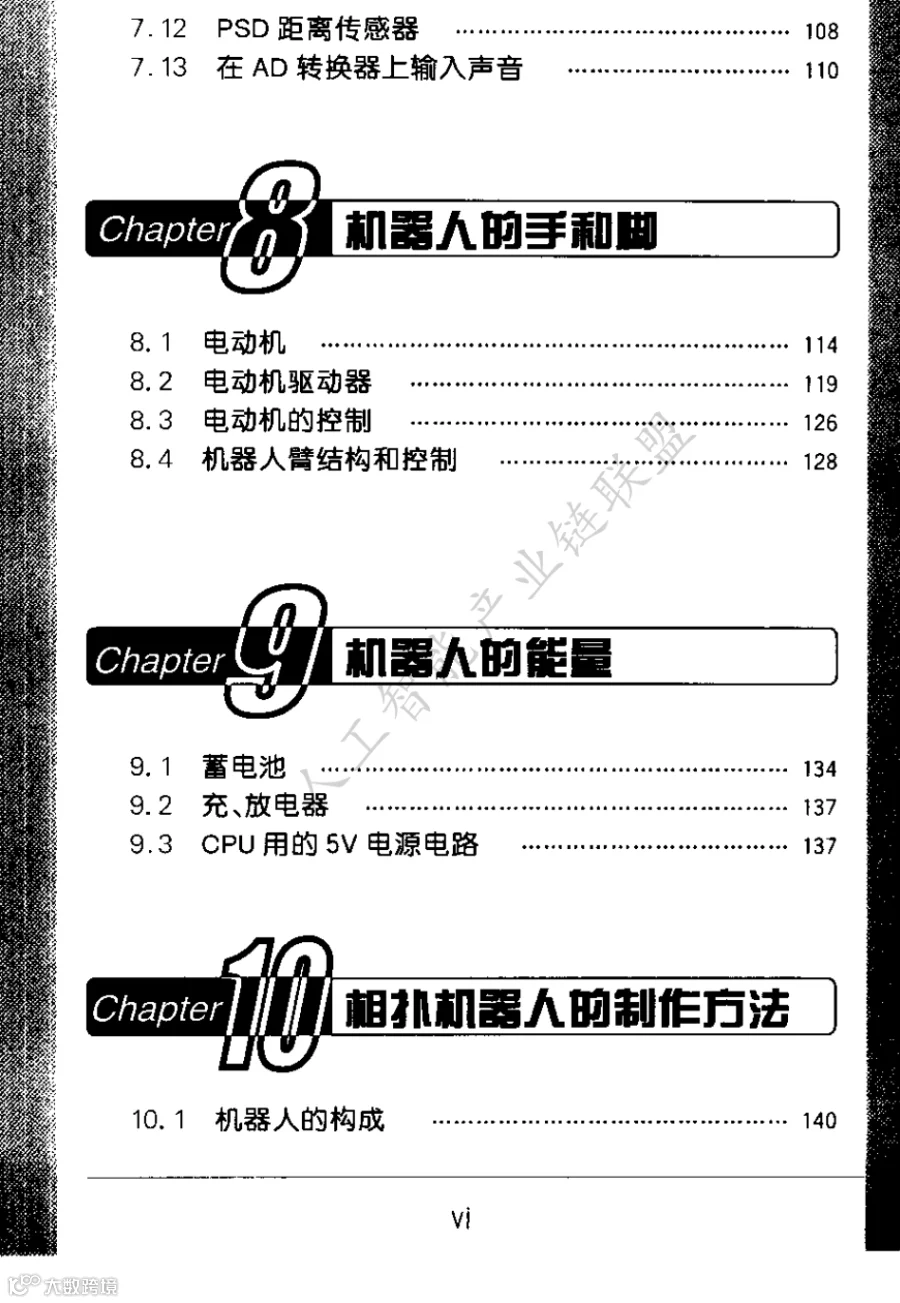
电机是机器人的肌肉。书中深入剖析了Mabuchi及空心杯电机的驱动逻辑。
- 正反转控制:采用桥式电路(H桥)。推荐使用东芝TA7257、L6203等集成驱动IC,或利用大功率晶体管(如2SD635)搭建驱动板。
- 调速原理:应用 PWM(脉宽调制) 技术。通过快速开关电源并调整占空比,改变电机两端的平均电压,从而实现无级调速。
关键经验:电源隔离
电机启动瞬间的大电流会导致电池电压骤降,可能引发CPU复位或死机。因此,必须使用稳压IC(如3052V)为CPU提供独立的5V稳定电压,实现驱动电源与逻辑电源的物理隔离。这是保证系统稳定性的关键设计。
五、 实战策略:相扑机器人的物理战术
针对20x20cm、3kg限制的相扑机器人,书中分享了多项提升竞争力的“黑科技”:
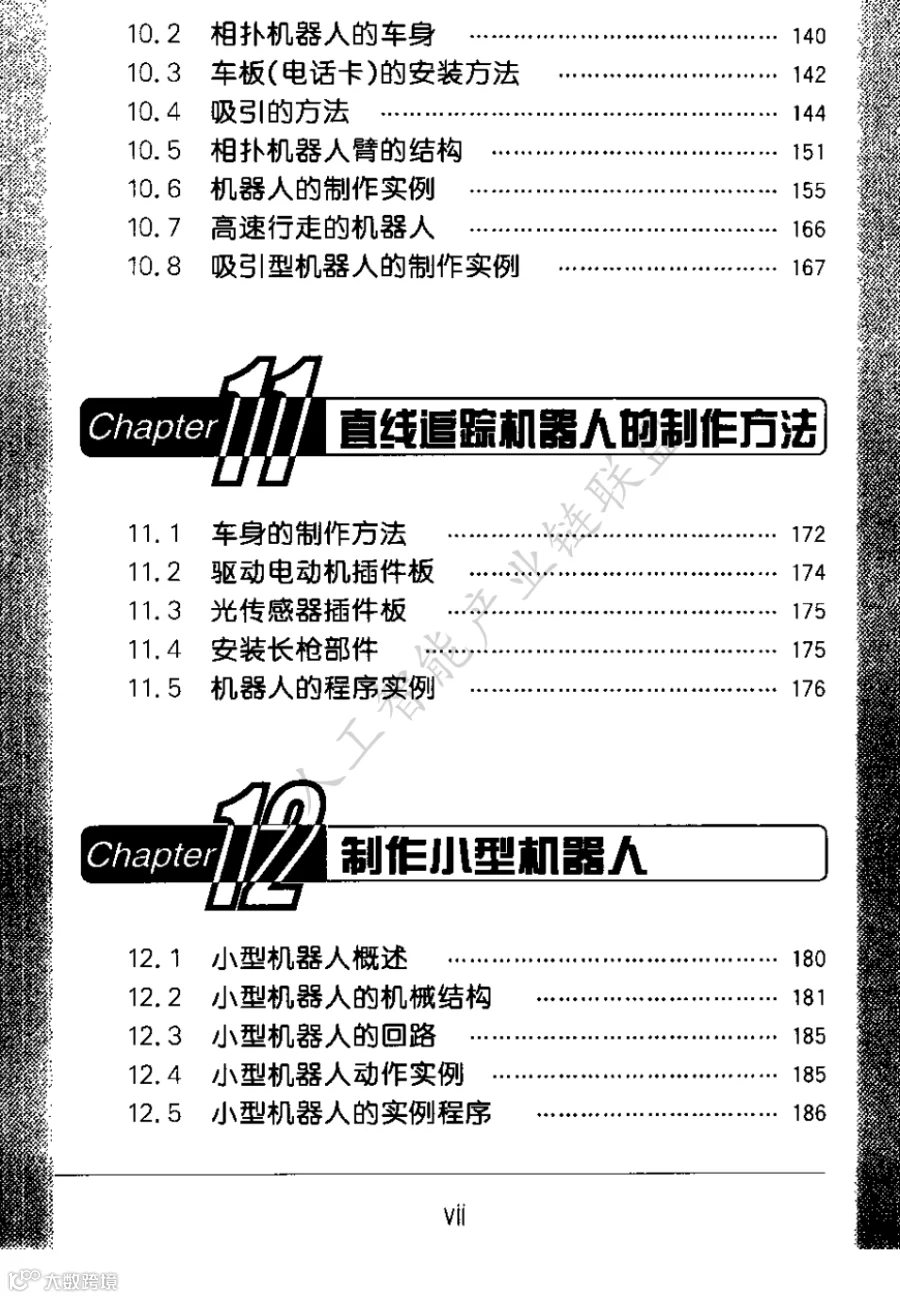
- 超低裙板:将电话卡打磨至微米级厚度并贴合于铝板,利用极薄的铲子插入对手底盘下方,破坏其重心。
- 气动吸附:内置吸尘器风扇或微型气泵,抽取车底空气。利用大气压将机器人紧紧吸附在比赛台面上,极大增加摩擦力,从而获得无敌的推力。
- 自适应手臂:结合伺服电机与 PID算法(比例-积分-微分控制),使机械臂能灵活“围堵”或精准“钻入”对手底盘。
结语:从制造到创造的思维进阶
《自律型机器人制作》的价值不仅在于电路图或代码,更在于展示了一套完整的软硬件协同开发体系。从CAD绘图、贴片焊接、环境配置到C语言编程,每一步都是对工程思维的锤炼。
尽管当今Arduino、树莓派等开源硬件简化了入门流程,但本书所传递的PID控制原理、电源隔离设计、传感器调制思路及H桥驱动逻辑,依然是机器人开发者必须掌握的内功心法。对于渴望深入理解机器人底层逻辑的爱好者而言,这仍是一部值得反复研读的经典。