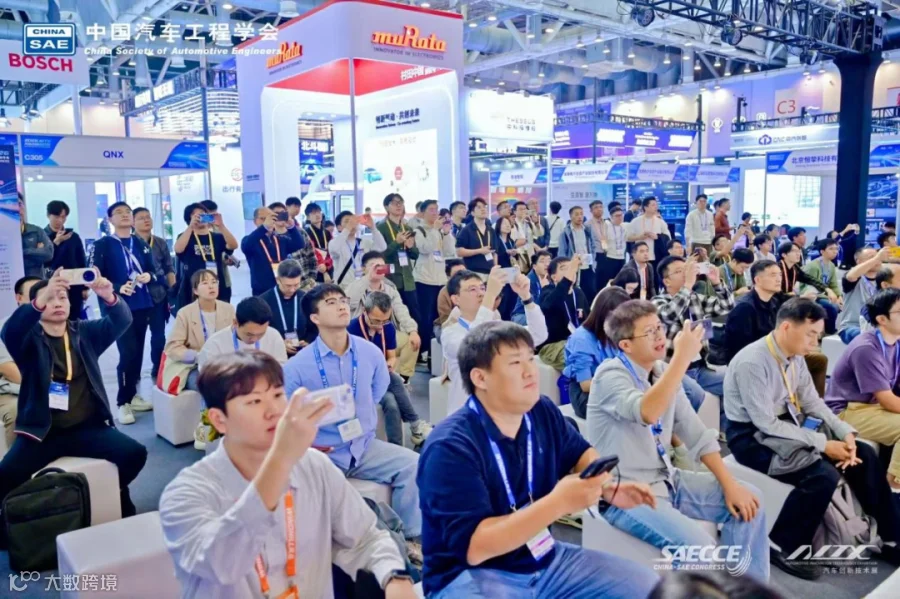
10月29日下午,2026电动汽车智能底盘大会“智能底盘青年科创团队展示论坛”在苏州隆重召开。当前,全球顶尖高校与科研机构正致力于研究端到端的底盘控制大模型,力求在复杂的物理环境中实现超越人类驾驶员的避险本能。论坛邀请来自江苏大学、东南大学、同济大学、新加坡国立大学、南京航空航天大学、上海交通大学的青年科研团队代表,围绕智能底盘控制算法、全域矢量控制、新型底盘结构与架构等前沿课题分享最新成果,为中国智能底盘产业的长期发展储备最具活力的原创技术力量。会议由吉利汽车集团技术管理中心副主任张晓东主持。
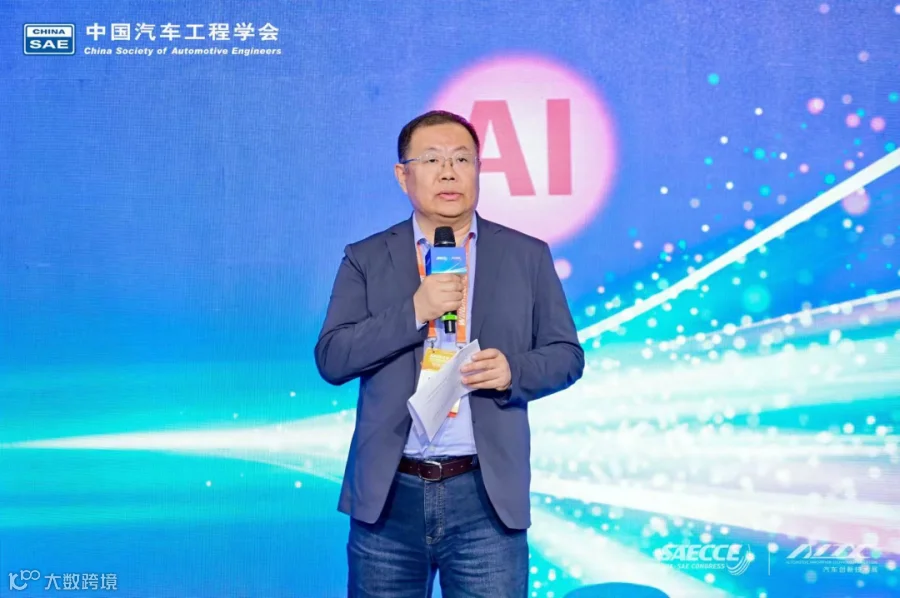
主持人 张晓东
嘉宾演讲环节由江苏大学教授、智能底盘研究所副所长沈钰杰,东南大学机械工程学院教授庄伟超,同济大学汽车与能源学院、上海电动汽车工程技术研究中心副主任冷搏,新加坡国立大学助理研究员韩金恒,南京航空航天大学副研究员周小川,上海交通大学助理研究员邬明宇等嘉宾发表专题演讲。

沈钰杰以《面向智能电动底盘的先进惯容悬架构型设计与工程应用》为题,分享了江苏大学团队在惯容悬架领域的研究成果。他指出,分布式驱动与角模块构型逐步取消了传统机械传动连接,车辆自由度全面释放,但也带来了整车姿态耦合加剧、轮毂电机增大非簧载质量等新问题。悬架是车辆垂向动力学的执行核心,现有结构却固化于“弹簧—阻尼”二元件构型,难以在复杂工况下兼顾多维度行驶性能。为此,团队引入“惯容”这一新型机械网络元件,将悬架设计从“弹簧—阻尼”二维度拓展到“惯容—弹簧—阻尼”三维度,拓宽了悬架的动力学性能边界。团队自2014年起开展车辆惯容悬架研究,先后研制了滚珠丝杠惯容、机电耦合惯容、流体惯容和可控惯容四代装置。
在构型设计方面,团队融合正向结构设计法与逆向阻抗设计法,建立了普适化的车辆惯容悬架构型设计新方法。在振动抑制机理方面,团队揭示了惯容悬架的多频段作用机理,并结合加速度驱动阻尼、功率驱动阻尼等半主动控制方法实现宽频域振动抑制,在降低车身振动的同时改善了侧向稳定性。面向工程应用,团队提出了按工况切换电网络的线控机电惯容悬架,直行时侧重舒适性,转向时侧重稳定性;还开发了流体惯容阻尼耦合装置、电磁惯容器等多种装置,为智能电动汽车悬架提供了新的解决方案。

东南大学 庄伟超
庄伟超以《分布式电驱动车辆底盘设计与控制技术探索与展望》为题,分享了东南大学团队在分布式电驱动底盘领域的研究与实践。他指出,底盘决定车辆的驾驶性能,是车辆的核心竞争力,正经历从机械底盘、电控底盘到智能底盘的技术革新,并呈现线控化、动力分布化和控制集成化的趋势。分布式电驱动构型凭借驱动效率高、动力控制准、冗余安全强等特性,已成为高性能底盘的必由之路,并在乘用车、工程车、农用车等领域得到广泛应用。但分布式电驱动底盘的设计与控制仍面临模型参数估计不准、临界稳定边界表征困难、多执行器耦合冲突严重等问题。
针对这些问题,团队开展驱制转悬复合功能单元(角模块)的一体化设计,提出多单元按需扩展构型,搭建了模块化分布式电驱动多轴车辆平台,并构建了具备软硬件解耦、模块化开发、可拓展等优势的VMC集成控制架构。在控制技术方面,团队研究了车辆动力学高精度建模、数据机理融合的状态参数估计、可扩展轨迹跟踪控制、稳定域辨识与扩稳控制、驱制转悬多执行器协同控制等方法,开发了极限爬坡、差动转向、沉陷脱困、爆胎稳行等特殊运动功能,并探索了智驾—底盘跨域融合状态估计和世界模型驱动的极限工况运动控制。在工程实践方面,团队先后开发了四驱四转无人巡检车、分布式电驱动乘用车、模块化分布式驱动车辆和分布式电驱动重载车辆等平台,实现了原地转向、斜行移动、“之”字爬坡等功能。展望未来,庄伟超认为分布式电驱动将向底盘部件模块化与载运平台模块化方向演进,进一步提升底盘机动性,灵活满足多样化的运载需求。
冷搏以《底盘模块化闭环控制架构的智能化升级》为题,分享了同济大学团队将人工智能引入底盘控制的研究进展。他指出,电动化与智能化正推动底盘从机械传动、分散控制向电控作动、融合控制的智能底盘演进,控制需求也从基本操纵与行驶安全升级为全场景智能协同。传统的模块化闭环控制架构依赖专家经验调参,算法自适应能力差,系统模型精度低,关键参数估不准,亟需控制理论与方法的突破。为此,团队以人工智能赋能模块化闭环控制架构,在保留其可解释性强、部署易实现等优势的同时,提升自适应能力与控制性能。
团队围绕三方面开展技术创新:一是数据—机理混合的车辆高精度建模,利用多专家网络补偿未建模动力学,提升极限工况下的模型预测精度和跨工况泛化能力;二是多源信息融合的底盘感知,将视觉、激光雷达等智驾感知信息与动力学反馈相结合,实现路面附着系数和质心侧偏角的快速、鲁棒估计;三是底盘多执行器自学习协同控制,通过协调冗余执行器实现安全稳定的紧急避撞,并利用强化学习自动寻优控制参数,缩短调参周期。相关算法已在多款实车平台上完成验证。在前沿探索方面,团队研究了基于强化学习的底盘端到端运动控制,并以机理控制器作为安全兜底,根据智能体的认知不确定性自适应调节学习控制与机理控制的权重。展望未来,冷搏认为底盘端到端控制需要从架构安全走向本质安全,构建数据驱动与知识嵌入相结合的感知—执行一体化控制理论,并通过底盘动力学世界模型实现控制策略的自学习与自进化。
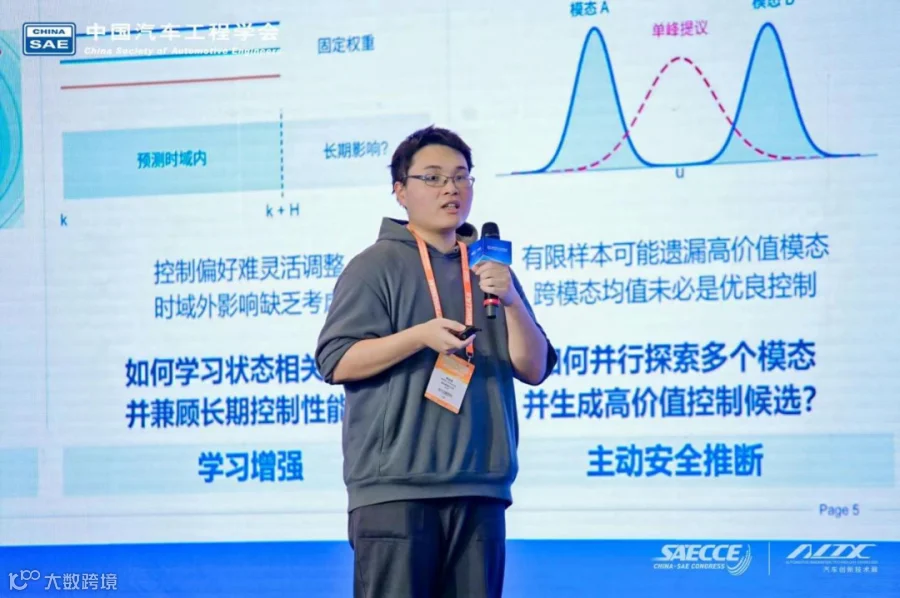
新加坡国立大学 韩金恒
韩金恒以《湿滑路面下智能电动底盘运动控制:从采样优化到主动安全推断》为题,分享了新加坡国立大学在湿滑路面底盘安全控制方面的研究进展。他指出,湿滑路面是交通事故的突出高风险场景,安全可靠的底盘运动控制是自动驾驶实现全天候运行的关键基石。湿滑工况下,路面附着变化剧烈,转向、驱动与制动相互耦合,可用轮胎力受限,现有模型预测控制方法在可靠预测与实时求解、工况自适应与长期性能、多模态控制行为生成等方面仍存在不足。
南京航空航天大学 周小川
周小川以《多轴线控转向车辆瞬心跟踪控制技术》为题,分享了南京航空航天大学智能线控底盘团队在多轴重型车辆转向控制方面的研究成果。他指出,多轴转向重型车辆是军事装备、干线物流、智慧矿山及重大工程运输等领域的关键装备,我国已成为其主要应用市场。传统重载车辆依靠复杂机械传动实现多轮运动控制,存在构型不可扩展、传动效率低、结构笨重、容错性差等问题。全轴线控转向车辆凭借构型革新,可以独立调节各车轴转角,提升机动性、转向灵活性与操纵稳定性,是重型车辆智能底盘发展的关键方向。但多轴转向控制变量维度高、轴间耦合强,传统稳定域难以兼顾主动侧移,各轴转角也容易因路面差异和参数不一致而不同步。
针对这些问题,团队提出以瞬时旋转中心(瞬心)为统一变量的技术路线。一是瞬心原理:将多轴转向分解为侧移与横摆两类基本运动,把高维转角控制降维为与车轴数量无关的二维瞬心控制,实现同向转向、反向转向、斜行等运动模式的统一描述,并建立基于瞬心模型的MPC轨迹跟踪方法。二是扩展稳定域:突破以零质心侧偏角为中心的传统稳定性假设,构建可随主动侧移动态平移的扩展稳定域,并将其作为约束嵌入预测控制,在抑制失控侧滑的同时保留主动侧移能力。三是瞬心一致性:引入虚拟领导者,将各转向机构视为独立智能体,实现各轴转角向理想瞬心协同收敛。硬件在环测试表明,所提方法在保证稳定裕度的同时,提升了轨迹跟踪精度和多轴协同控制能力。

邬明宇以《智能轮胎赋能的底盘状态感知》为题,分享了上海交通大学在智能轮胎与底盘状态辨识方面的研究进展。他指出,智能底盘的协调与精准控制离不开对底盘状态的感知,轮胎的三轴力与全生命周期性能是影响车辆稳定性和乘坐舒适性的关键因素。智能轮胎在轮胎中集成传感器与边缘计算能力,使轮胎成为智能传感系统,是对传统胎压监测的代际跃迁。商用车轮胎安全事故多发,相关安全监测立法也在推进,智能轮胎市场即将迎来快速增长。现有基于车辆动力学的估计方法受模型复杂度和车载传感器误差限制,单一数据驱动方法又缺乏物理可解释性,难以在极端工况下泛化。
针对这一问题,团队聚焦智能轮胎理论的根本问题,即由传感器测得的运动学信息反求轮胎受力,建立轮胎逆动力学模型,并将物理模型与机器学习相结合。团队通过接地区域特征提取、模态分解降噪和注意力机制网络,实现了轮胎三轴力的实时精准感知,并进一步完成侧偏角估计、路面附着等级辨识和胎面磨耗状态辨识。在应用方面,智能轮胎已在露天矿宽体车上实车部署,开展胎面鼓包、脱落等损伤预警与预测性运维,相关技术已在干线物流、口岸运输、城乡客运等场景推广应用。展望未来,邬明宇表示,团队将推进多状态融合感知与跨工况自适应识别,把轮胎状态融入制动、转向与悬架控制,实现感知与控制协同,并拓展轮胎全生命周期健康管理。