大数跨境

【国际案例】日本首批"自动驾驶叉车 × 地面广域传感"协同的卡车荷役自动化真实运营案例

【国际案例】日本首批"自动驾驶叉车 × 地面广域传感"协同的卡车荷役自动化真实运营案例 全球智能装卸机器人
2026-10-30
1
导读:具身智能多模态感知不仅是自身带有的传感器,而且还有身体外布局的传感器,多模态包括多种类型数据和多物理位置数据,这样就保证了智能装卸设备的强大世界感知能力。


装五福、卸万物,适应各类载具;装卸万物、链接世界,全球智能装卸机器人联盟引领行业健康有序发展!

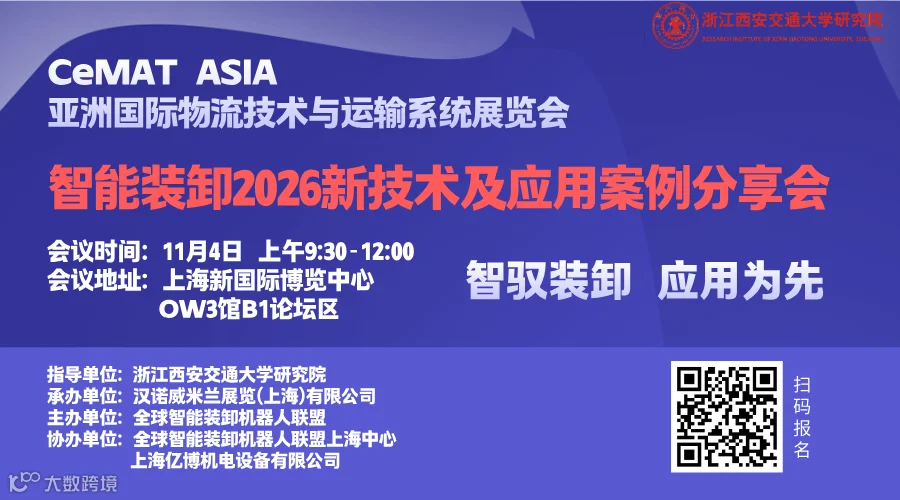
【议程确定】11月4日上海见|智能装卸2026新技术及应用案例分享交流会


日本 DENSO × 丰田自动织机启动卡车自动装卸——详细解读


一、事件概要
01
ENTERPRISE DEVELOPMENT PLAN

2026 年 10 月 26 日,电装(DENSO)与丰田自动织机(Toyota Industries)联合宣布:在 DENSO 安城制作所 204 工厂(爱知县安城市,逆变器量产工厂)的出货/收货堆场,正式启动卡车货物装载、卸载的全自动化作业。
技术组合是两家的核心产品协同:
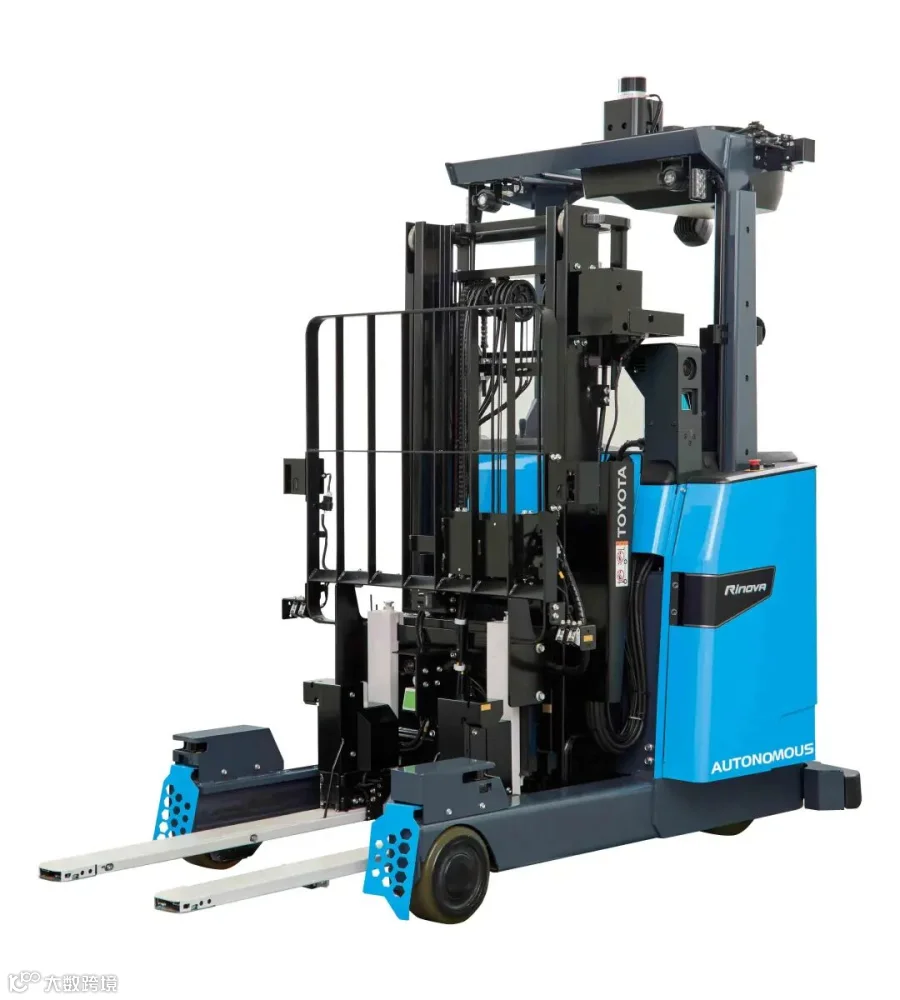
  • 丰田自动织机自动驾驶叉车「Rinova Autonomous」
     —— 负责装卸执行
  • DENSO 高精度 LiDAR「LiDsEYE」
     —— 负责堆场整体安全监视
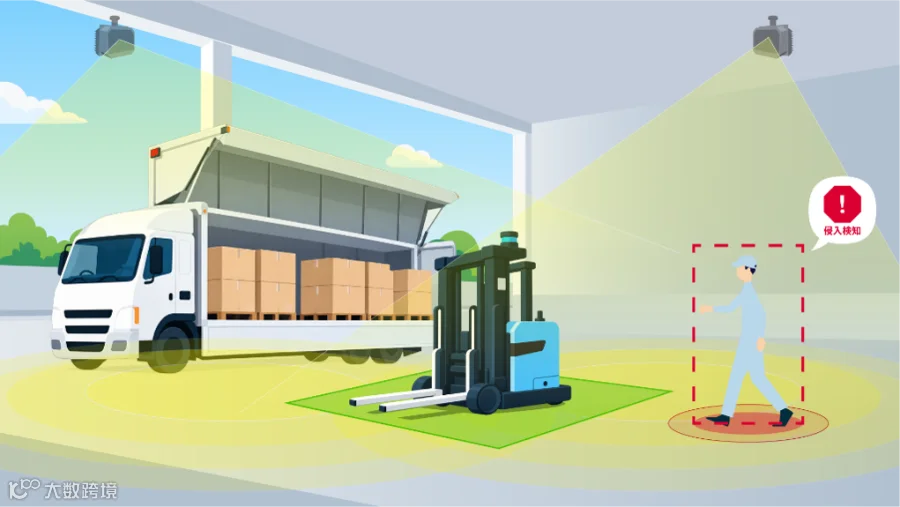
两者联动,在堆场整体安全监视下自动完成不同规格托盘的装卸作业。这是日本首批"自动驾驶叉车 × 地面广域传感"协同的卡车荷役自动化真实运营案例之一。

二、两家公司角色与分工
02
ENTERPRISE DEVELOPMENT PLAN

公司
部门
职责
DENSO
传感部件事业部
提供高精度 LiDAR「LiDsEYE」,构建卡车堆场整体安全监视基盘
DENSO
功率电子部件事业部(安城制作所)
系统实际运营方,在量产物流现场积累并打磨运营经验
丰田自动织机
Toyota L&F 事业公司
提供「Rinova Autonomous」自动驾驶叉车,负责自动荷役行走控制
背景:丰田集团正在推进丰田自动织机非公开化(TOB),强化其在丰田体系中"物品移动数据 + 物流装备"平台的角色。本次是其物流事业向"卡车装卸"这一最难环节延伸的标志性动作。

三、装备基础:Rinova Autonomous 叉车技术时间线
03
ENTERPRISE DEVELOPMENT PLAN

时间
事件
2025-09
丰田自动织机发布面向卡车装卸的自动驾驶叉车 Rinova Autonomous(2 叉规格)。主打车位不固定、托盘朝向不一致的高变动环境下"叉入 → 上车 → 整齐码放"全流程无人化(车端 3D LiDAR + 深度学习图像识别,判定货台位置与托盘姿态)
2026-04
追加 4 叉规格,支持双托盘同时搬运
2026-10
与 LiDsEYE 联动,在安城工厂落地真实运营

四、协同机制(三环节)
04
ENTERPRISE DEVELOPMENT PLAN

  1. 停位与托盘自动识别卡车靠泊后,Rinova Autonomous 的车载相机与传感器检测卡车停止位置、荷台倾斜、托盘布置位置与姿态,自动生成叉齿进入角度与行驶路径,执行托盘取出/装载。
  2. LiDsEYE 广域安全监视地面设备侧高精度 LiDAR 以 3D 点云持续扫描整个堆场,覆盖叉车单体传感器的死角(荷台深处、建筑遮挡、叉尖前方);检测到人员闯入或障碍即立即向叉车发送停止指令,形成"人车混行区自动互锁"。
  3. 未来方向将 LiDsEYE 获取的货物位置/尺寸信息与叉车共享,把"货物识别 → 荷役开始"的环节提前,进一步提升装卸节拍。
五、行业意义
05
ENTERPRISE DEVELOPMENT PLAN

  • 范式转换
    从"车载自律型"(车端堆满传感器、独占成本)向**"基础设施协调型"**(地面共用传感器服务多台无人叉车)转变。降低单车成本、补足感知死角、可支撑更高运行速度,多台 AGF 场景下性价比显著。
  • 政策驱动
    日本 2024 年 4 月起实施卡车司机加班上限规制(年 960 小时);2025 年 4 月施行改正物流效率化法(荷待ち/荷役时间缩短为法定义务)——装卸自动化成为物流业刚需。
  • 三方受益

  • 制造端:出荷节拍平准化,异种托盘混载由机器执行;
  • 运输端:司机从装卸等待中解放,实车率提升;
  • 现场端:作业人员退出人车混行高风险区,转向数据核对等管理岗位。

六、从业视角点评
06
ENTERPRISE DEVELOPMENT PLAN

本案走的是"通用叉车 + 地面传感基础设施"的柔性无人装卸路线,逻辑上与 Contoro、Pickle Robot 等"AI 感知 + 通用装备"派别一致。
值得注意的差异点:
  • 示范场景是出货方自建
    DENSO 既是用户也是供应商(传感器),对制造业内物流场景具有较强的复制性;
  • 强调人车混行安全
    LiDsEYE 地面监视与叉车互锁,解决的是无人装卸从"单机作业"走向"人员共存的工厂堆场"的关键问题;
  • 节拍路径不同
    本案优化的是"托盘化货物"装卸,与袋装/散料/异形件车厢装卸仍是不同赛道。


小结:
具身智能多模态感知不仅是自身带有的传感器,而且还有身体外布局的传感器,多模态包括多种类型数据和多物理位置数据,这样就保证了智能装卸设备的强大世界感知能力。


End


装卸是“生产制造+流通”全球物链网中的卡脖子环节,智能装卸是解决卡脖子环节的必要手段,智能装卸机器人和设备是解决卡脖子问题的重要工具,是机器解决劳动力短缺的重要领域,也是需要解决的行业迫切需求,全球智能装卸机器人联盟和西交智能装卸研究院由浙江西安交通大学研究院发起成立,旨在聚集行业资源,为行业企业赋能,解决行业问题,共同推动行业健康发展,欢迎关注!欢迎智能装卸产业链上下游行业企业加入联盟,有开发装卸机器人的企业需要技术和产品定位支持,加微信18555151809:
更多精彩关注下面公众号和视频号


-全球智能装卸车机器人联盟引领行业发展- 

 扫码加企业微信申请加入行业群


【声明】内容源于网络
0
0
全球智能装卸机器人
发布智能装卸车机器人方面最新成果、最新产品、最新动态,发布装卸车机器人联盟企业情况,发布行业和国家相关政策,联系方式15655316673.
内容 405
粉丝 0
全球智能装卸机器人 发布智能装卸车机器人方面最新成果、最新产品、最新动态,发布装卸车机器人联盟企业情况,发布行业和国家相关政策,联系方式15655316673.
总阅读6.3k
粉丝0
内容405