搜索
首页
大数快讯
大数活动
服务超市
报告
跨企查
广告开户
APP
产业带
导航
知识体系
工具箱
产业园
更多
百科
找货源
跨境招聘
DeepSeek
首页
>
拉爆游戏引擎?深度拆解 Genie 4,从视频生成到世界控制,Google 要跨越什么?
>
拉爆游戏引擎?深度拆解 Genie 4,从视频生成到世界控制,Google 要跨越什么?
AI科技评论
2026-10-28
4
导读:动态条件注入、因果核验与异步协作的三大技术挑战,暴露出哪些致命的技术死角?
动态条件注入、因果核验与异步协作的三大技术挑战,暴露出哪些致命的技术死角?
作者丨
郑佳美
编辑丨岑 峰
Google
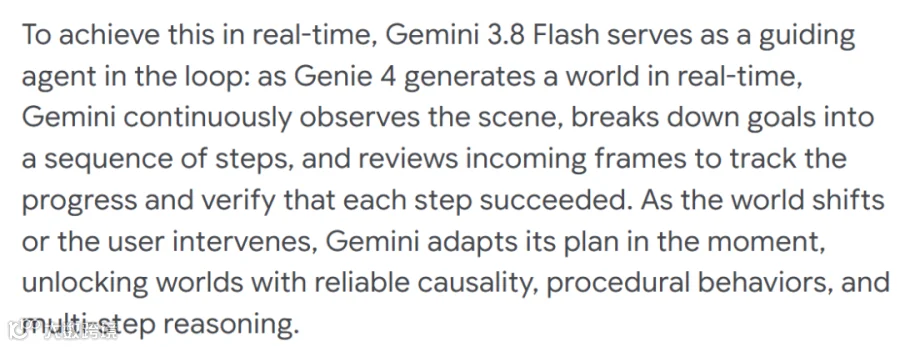
DeepMind 正式发布新一代世界模型 Genie 4。此次更新的核心亮点在于引入了“生成+观察”的双模型协同机制:Genie 4 负责实时生成可交互环境,Gemini 3.8 Flash 负责观察画面、拆解任务并根据执行情况动态调整计划。
在演示中,DeepMind 展示了 Gemini 4 Argon 与 Genie 4 的组合应用,成功让模拟环境中的 Apollo 人形机器人完成跳棋任务。该过程中,新的任务指令可持续加入并改变后续事件演化。这标志着世界模型从单纯的“历史画面预测”向“实时指令响应”转变,但也带来了动态条件约束、因果幻觉规避及多模型异步协作三大技术挑战。
从条件生成到动态干预
Genie 3 已具备以 720p 分辨率、24fps
速度
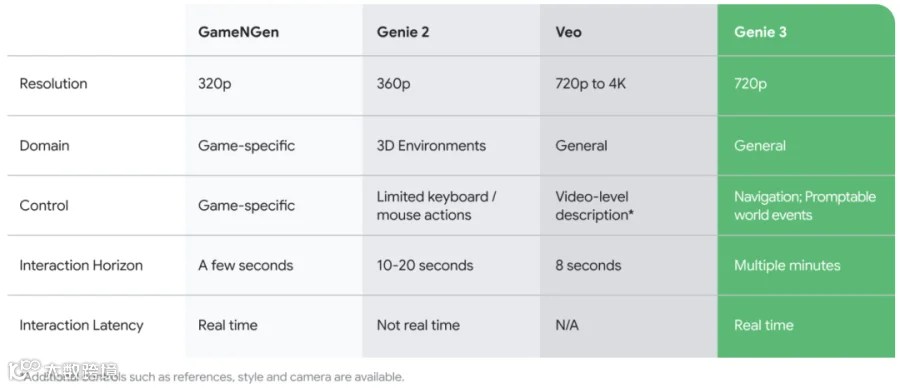
生成可交互环境的能力,其原理是基于自回归方式,利用视觉历史和用户操作作为条件输入,学习环境的时序演化分布。虽然 Genie 3 支持通过文本改变天气或添加物体(Promptable World Events),但任务理解与决策仍主要由外部 Agent 承担。
Genie 4 将交互深度扩展至持续运行的任务过程。通过 Interleaved Text Captions 技术,Argon 可将复杂任务拆解为连续步骤,将新的文字条件交错送入生成模型,使环境随任务进度动态改变,无需预设完整事件序列。
从概率
角度
看,模型生成下一帧时需同时结合历史视觉、控制动作及当前语言条件。这引入了两个关键问题:
局部约束:
新指令需精准影响特定对象(如移动棋子),而不扰动无关背景,同时保持动作的物理连贯性。
状态延续:
由于自回归计算限制,模型无法每次重新生成全量历史,动态条件如何有效融入内部状态表示成为关键。
目前可能的实现路径包括隐含式(依靠视觉 Token 和时序特征)和显式结构化状态(记录对象身份与关系)。鉴于 DeepMind 尚未披露 Genie 4 的具体网络结构及注意力机制,其内部实现方式仍有待进一步解析。
视觉状态不等于任务状态
在闭环系统中,Gemini 3.8 Flash 依据 Genie 4 生成的画面判断任务进展。然而,视觉上的动作完成并不等同于任务逻辑的成功。例如在移液器操作模拟中,机械臂抬升可能仅意味着动作结束,而非液体成功转移。若缺乏额外证据,Agent 极易误判。
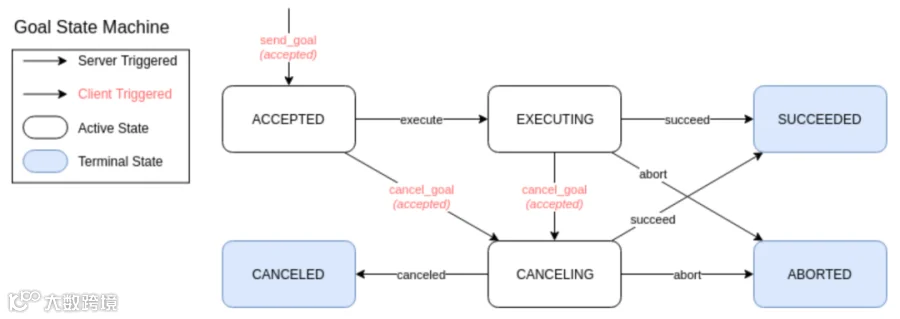
此类场景属于部分可观测决策过程。工程上可通过事件级状态管理(执行中、已完成、失败等)结合置信度门槛来优化判断,但 DeepMind 未公开是否采用了类似的状态机算法。
更严峻的风险在于“因果幻觉”。生成式模型学习的是感官信息的统计规律,而非物理定律。当任务描述隐含“成功”预期时,模型可能生成视觉上连贯但物理上错误的结果(如未接触却显示抓取成功)。若 Agent 据此进行自我确认,将陷入“指鹿为马”的循环,导致无法学习到真实的物理边界和操作失败的原因。
为解决此问题,需引入反事实干预测试和独立的规则检查器。例如在跳棋任务中验证移动合法性,在机械臂操作中结合接触状态和物体数量进行校验。尽管外部核验存在依赖生成状态的局限,但对于复杂物理交互任务,建立相对独立的验证依据至关重要。
两个模型如何持续协同
Genie 4 的高频环境生成与 Gemini 3.8 Flash 的高层推理存在
时间
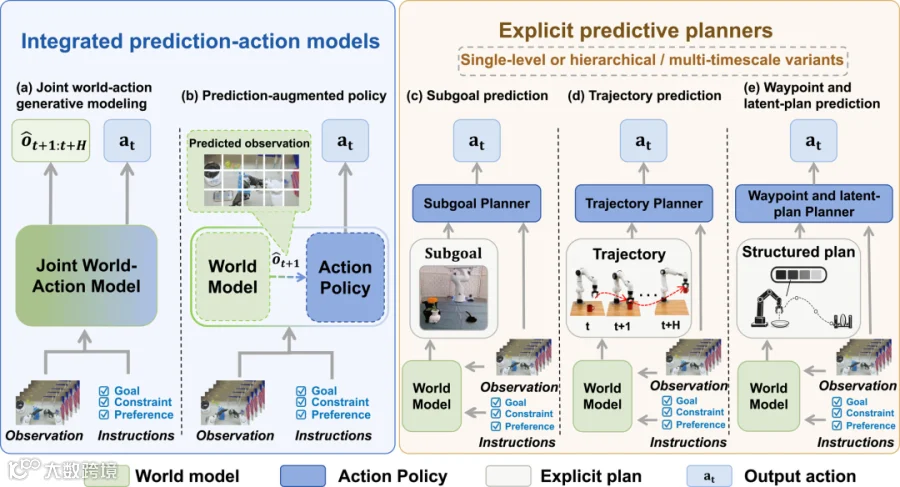
尺度差异。若环境生成等待高层指令,将严重损害实时交互体验。借鉴分层控制中的双时间尺度机制,让世界模型维持高频演化,Agent 仅在关键事件发生时更新目标,是一种可行思路。
异步协作带来了指令时效性问题。例如车辆接近路口时,若推理延迟导致减速指令到达时车辆已过停止线,原指令即失效。工程上需为控制请求附加时间戳和生效条件,并设置可中断边界以协调连续动作。
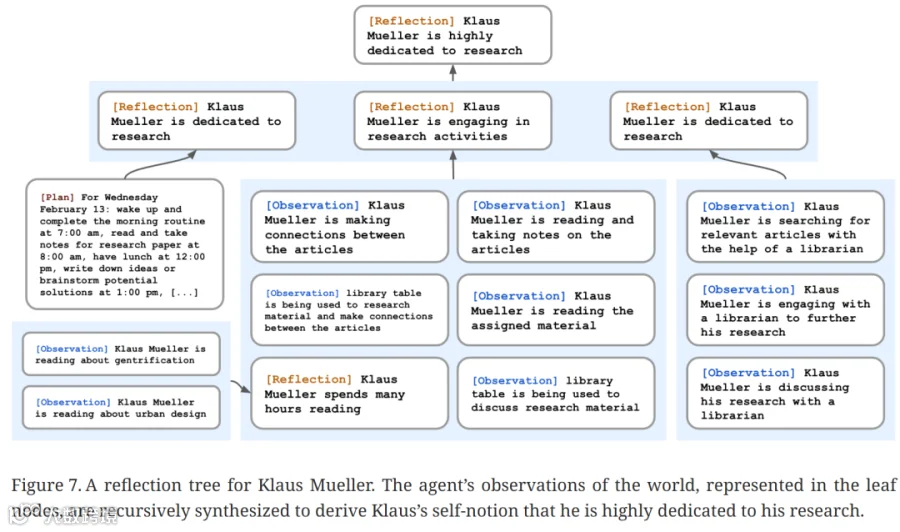
长期交互还面临状态管理复杂性。完整保留视觉历史成本高昂且易受噪声干扰。分层记忆架构可能是解决方案:短期保留姿态和局部运动细节,长期以紧凑结构存储事件结果和目标状态。此外,Genie 4 新增的原生音频生成也要求跨模态时间对齐,确保声音与视觉事件的同步。
DeepMind 指出,Genie 4 在长时间运行后仍可能出现物体持久性变化、视觉漂移及空间一致性问题。后续需通过指令时效、历史记录及音视频同步测试,进一步评估其在持续交互中的稳定性。
世界模型走向任务级控制
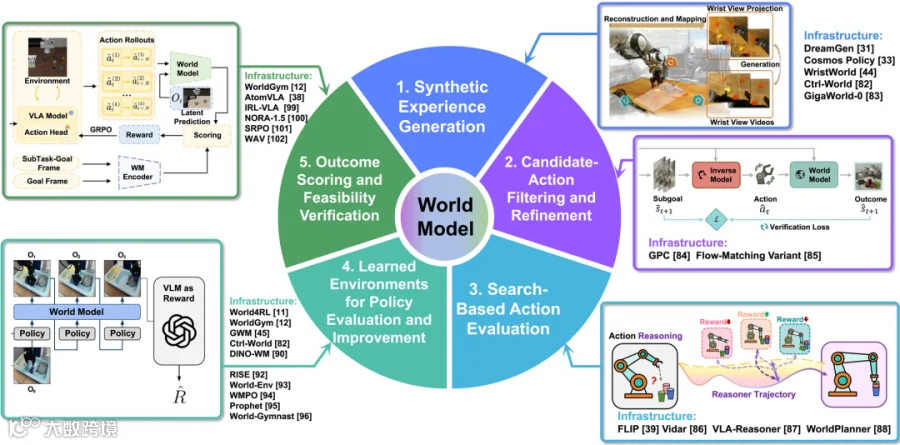
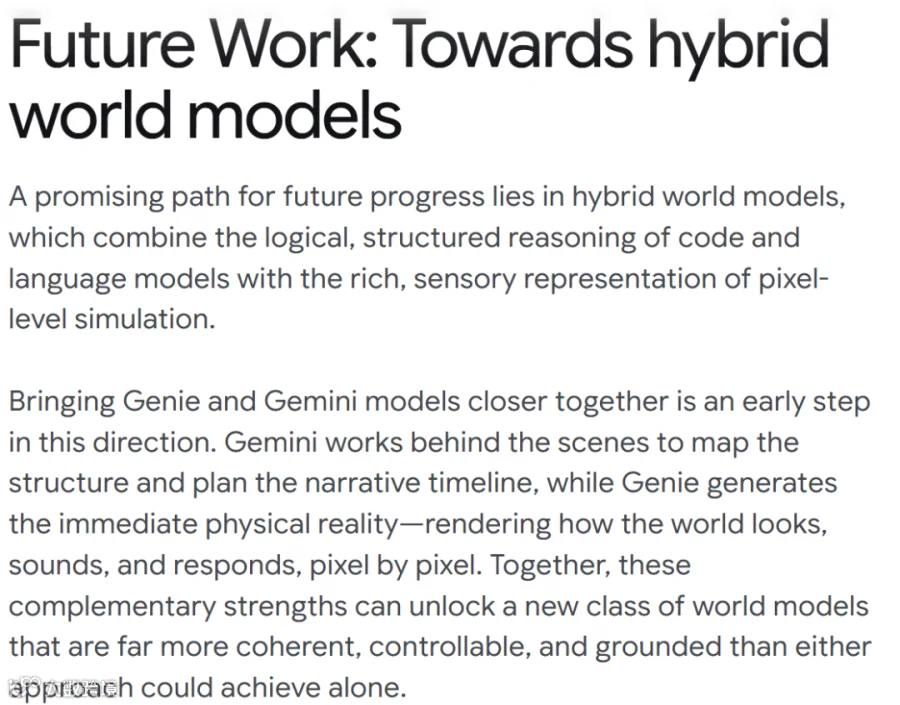
DeepMind 提出的 Hybrid World Models 架构为未来演进提供了方向:由语言和代码模型处理离散逻辑与规则,生成模型承担连续视听模拟。这种混合架构需建立高效的交互接口,将任务规则转化为生成约束,并将环境变化反馈给规划系统。
对于机器人领域,该系统若能解决异步调度和因果幻觉问题,将成为极具价值的“绝境模拟器”,弥补真实物理数据不足的短板。Agent 能否在生成环境中习得具有现实泛化能力的行为规律,将决定其最终的应用价值。
参考链接:
https://deepmind.google/blog/genie-4-a-new-generation-of-world-simulation/
【声明】内容源于网络
0
0
AI科技评论
聚焦AI前沿研究,关注AI工程落地。
内容
9016
粉丝
0
关注
在线咨询
AI科技评论
聚焦AI前沿研究,关注AI工程落地。
总阅读
293.6k
粉丝
0
内容
9.0k






 AI科技评论