


无人机四类核心作业——巡检、抛投、喷涂与吊运,其底层逻辑一致:飞行平台负责“到位”,任务载荷负责“干活”,技术难点集中于动态耦合下的稳定性控制与场景适配。以下针对各类作业进行深度解析。
无人机巡检技术

当前,无人机巡检已从单纯的“拍图回传”演进为“AI自主研判”的闭环系统。相比传统人工方式,效率提升3—5倍,隐患发现率提高90%。
系统构成与核心载荷
完整系统由飞行平台、任务载荷、地面控制站、通信系统、自动机场及云端平台组成,支持自主起降、自动换电及7×24小时无人值守作业。核心载荷包括可见光相机、红外热像仪和激光雷达,通过“可见光+红外”双光融合技术与CNN图像识别算法,实现缺陷的自动判定。
场景适配与前沿方向
该技术已在电力线路、油气管道、港口岸桥及铁路建设等领域成熟落地。在港口场景中,无人机可穿行高空死角,无需搭设脚手架,实现“人不登高空、风险不近身”;在轨道交通场景,AI可实时分析深基坑隐患与烟雾点位并自动推送预警。
前沿技术方面,氢燃料电池动力可将满载续航推至80分钟以上,单架次即可完成40公里廊道建模,并能适应-20℃的低温环境。
无人机抛投技术
抛投作业的本质是“能量储存与瞬时释放”。技术难点不在于投放动作本身,而在于投放后机身重心突变导致的姿态失稳。
驱动原理与多点吊舱
主流驱动方式包括压缩气体推动、拉伸弹簧释能、电磁驱动瞬时推力及弹射槽快速释放,各有其适用的载荷区间。通过组合吊舱框架、抛投机构、控制模块与通信模块,可实现多目标点的同时或顺序投放,具备高精度与复杂地形适应能力。
实时监控与典型应用
机载摄像头将抛投画面实时回传地面站,供操作人员观察记录并复盘优化。典型应用场景包括应急救援物资投送、电力绝缘材料精准投放及农业精准播种。在桥梁检修中,无人机3小时即可完成了传统吊车需2天才能完成的工具运输量。
无人机喷涂技术
喷涂作业对“匀速与定距”的要求最为苛刻,膜厚均匀性直接决定验收结果。

设备配置与飞行参数
建筑与工业喷涂宜选用载重10—30公斤级无人机,搭载高压无气或静电喷涂系统。喷嘴型号常规为0.017—0.031英寸,高粘度涂料需预热至40—60℃。飞行时采用“之”字形航线,喷幅搭接宽度保持20%—30%,膜厚偏差控制在±10μm以内;针对复杂立面,需地面人员使用激光测距仪实时校准机身与墙面距离。
质量管控与安全要求
建立“首件检验—过程巡检—完工验收”三级制度,利用湿膜卡规与干膜测厚仪进行双重检测。在防爆区域,必须使用本安防爆型无人机,并配备可燃气体检测仪与防静电接地装置。
无人机吊运技术
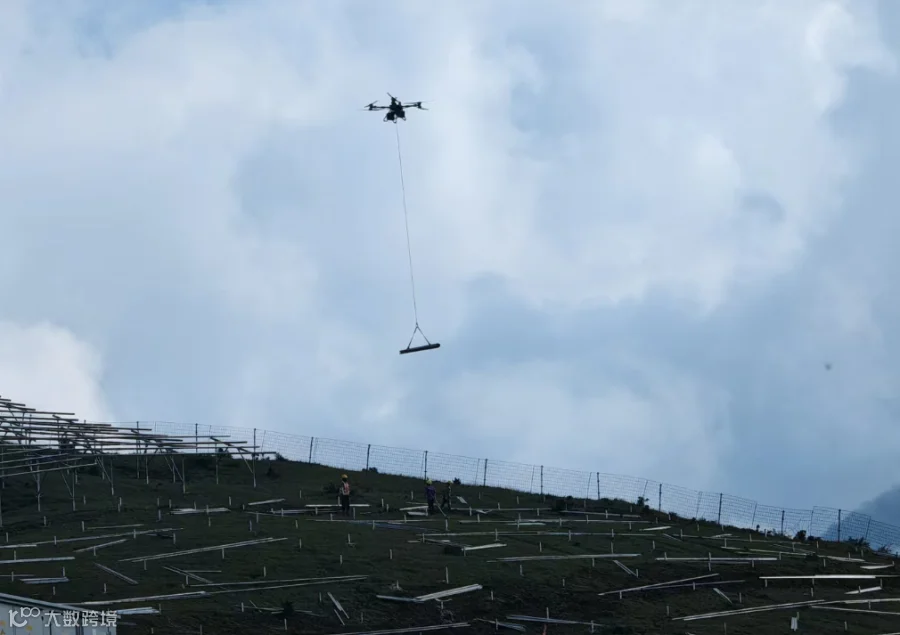
吊运是四类作业中技术门槛最高的领域。无人机与吊挂负载构成动态耦合系统,负载摆动抑制是核心研究课题。

系统构成与控制难点
系统由飞行平台、吊挂装置、控制与感知四大模块组成,吊钩、绞盘、绳索及载荷传感器需确保在最大载重下不断裂。控制层面需攻克三大难关:预留额外30%电机功率以应对侧风;利用吊索防摆算法实时消除摆动;通过超声波+视觉多传感器融合实现毫米级定位。目前某六旋翼机型已能将5kg负载摆幅控制在3厘米内。
重载能力与作业流程
以卓翼智能ZMD200为例,其最大载重200kg,采用四轴八桨配73英寸碳纤维桨叶,单轴拉力195kg;支持双机联吊300kg、四机联吊600kg,并配合智能消摆与实时称重功能。
标准作业团队至少配备飞手、地面指挥、安全员三人。操作时需离地静止悬停10秒确认平衡,提升速度控制在0.5m/s以内,运输高度距障碍物保持3米以上。
安全红线
严禁超载、禁用未经验证的索具、禁止单人独立作业。若通信中断则执行预置返航,动力故障时就近降落或紧急释放载荷。
跨领域共性要求
上述作业均需构建“人员资质—设备维护—应急处置”三位一体体系。人员层面需持证上岗并定期复训;设备层面执行飞行前、中、后三检,关键部件建立寿命档案;应急层面需针对通信中断、动力失效、载荷脱落等情况制定预案并每季度演练。团队管理强调标准化作业程序的刚性执行,依托飞行数据黑匣子实现全过程可追溯,推动作业从经验驱动向数据驱动转型。