


让一辆无人车沿着设定路线完成一次行驶,并不是最难的事。
真正进入园区、厂区、服务区等运营场景后,系统面对的问题会具体得多:车辆能否持续识别周围环境,场景变化后还能不能准确定位,地图如何更新,不同任务怎样切换,软件升级出了问题能否快速找到原因。
这些问题很少由某一个算法单独解决。
它们需要感知、定位、地图、规划控制、车辆数据和云端平台长期配合。
BrainNet 3.0,就是星程智能围绕真实运营需求打造的一套自动驾驶软件体系。
它覆盖车辆运行、云端建图、数据处理、版本升级和问题回溯等环节,让自动驾驶有一条完整、可管理的软件链路。
01
一次跑通,和长期跑稳,是两回事
在测试阶段,人们最容易关注车辆能否避障、转弯和停车。
到了实际运营阶段,判断一套自动驾驶系统是否好用,还要看更多细节。
比如,同一辆车今天执行配送任务,明天可能需要调整路线。园区新增了围挡,原有地图需要局部修改。
软件完成升级后,需要确认节点、传感器和版本是否正常。
车辆偶尔出现异常,技术人员还要找到对应时段的数据和日志,重新还原现场。
这些工作都发生在算法之外,却直接影响车辆能不能正常出勤。
BrainNet 3.0 将车端实时执行、云端地图生产和数据迭代放进同一套体系中。
车端负责感知、定位、规划和控制,云端负责地图构建、数据处理及相关资产管理。
两端通过统一的数据接口协同,减少模块之间反复适配的工作。
02
一辆车如何理解环境并完成任务
BrainNet 3.0 的车端软件链路由多个节点协同完成。
为了让这套技术更容易理解,可以沿着数据流向来看。
首先是 DataCore。
车辆运行时,传感器、定位系统和底盘会持续产生数据。DataCore 负责接入和整理这些信息,再交给后续模块使用。它相当于整条链路的数据入口。
如果入口的数据不连续,或者不同设备之间的时间与格式不一致,感知和控制都会受到影响。
接下来是 Perceptor。
Perceptor 处理融合定位和语义感知信息,形成车辆周边的局部环境模型。
车辆需要知道附近是否有障碍物、道路边界在哪里、当前可以使用哪些空间,这些信息都要在这里形成较清晰的表达。
随后是 Contextor。
车辆知道周围有什么,还需要确认自己在地图中的位置。
Contextor 负责在线重定位和地图对齐,并向其他模块提供本地道路拓扑及环境上下文。
车辆行驶到地图中的哪个位置,接下来有哪些道路可以选择,都依赖这一步。
Tasker 负责把任务变成车辆动作。
系统根据任务目标、道路结构和实时环境生成路线,并继续处理局部规划、速度、转向和安全停车。
清扫、配送和巡检任务的流程不同,但最终都要转化为底盘能够执行的控制指令。
BrainStorm 负责云端地图生产。
车辆采集的数据上传后,BrainStorm 在云端完成地图构建、全局优化以及导航资产生成。
处理完成的地图经过编辑、质检和发布,再交付给指定车辆使用。
五个节点各自负责一段工作。
统一的软件接口把它们连在一起,车辆收到任务后,数据可以沿着固定链路完成处理,不需要每个项目重新拼接一套软件。

03
地图不是背景图,它是感知的"先验提纲"
很多人第一次接触自动驾驶地图时,会把它理解为一张厘米级的高精地图。
实际上,轻地图走的是另一条路——只保留对决策最关键的结构信息,把细节交给车端感知实时补全。
道路骨架、路口拓扑和车道连通关系,为规划提供结构先验,确保"大方向别走错"。
具体的车道线位置、障碍物、可通行空间,由车端感知在线构建。
地图不再堆砌厘米级几何和业务 POI,而是聚焦在"哪里能走、怎么连"的轻量语义上。
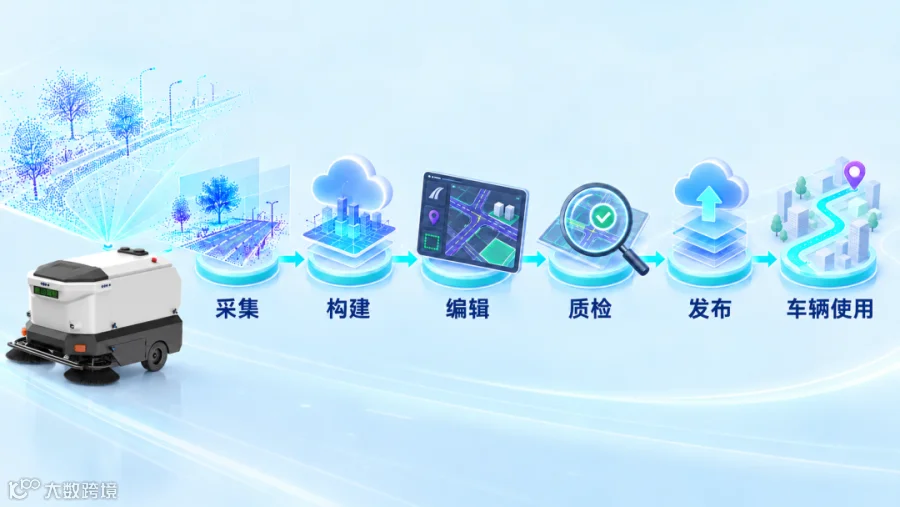
一张轻地图投入使用前,同样需要经过采集、构建、质检和发布。
但与传统精细地图不同,它的生产追求自动化和鲜度——车辆在日常运行中众源采集环境数据,云端自动完成特征提取和拓扑生成,人工仅做关键路口的抽检确认。
现场道路发生变化时,系统通过差分更新快速同步,天级甚至时级就能让"图"和"路"重新对齐。
BrainNet 3.0 把地图生产和车辆运行接了起来。
车队车辆在日常运行中持续采集环境变化,云端自动处理并生成轻量地图元素。
系统通过仿真快速验证拓扑连通性,确认无误后,以 OTA 方式将增量更新推送到车辆。
地图从"重资产"变成"活数据",不再需要繁琐的客户授权和逐车确认。
对于大面积或快速扩展的场景,系统支持分区域增量采集。
已有轻量地图保持不变,新区域通过重合路段自动拼接接入。
这种"搭积木"式的扩展方式,大幅降低了重复建图成本,也让地图能跟着业务生长。
当地图变成可自动更新、可规模复用的轻量资产,车辆部署才能从"一城一图"的项目制,走向"全国都能开"的产品化。
04
每一次运行,都应该留下可用的信息
自动驾驶车辆在真实环境中运行,难免遇到测试阶段没有覆盖的情况。
关键在于,问题发生后能否被记录、还原和验证。
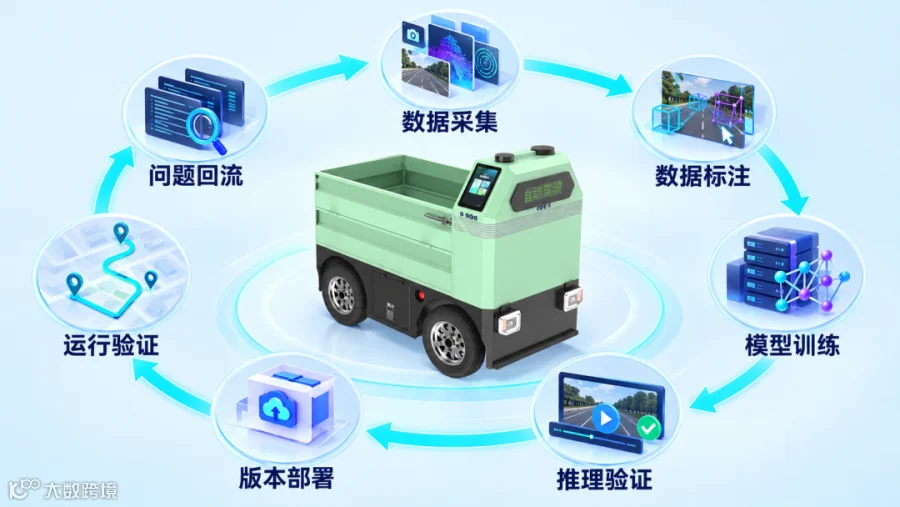
BrainNet 3.0 保留车辆运行中的日志、感知数据、定位信息和控制数据。
出现异常时,技术人员可以按时间点提取相关数据,通过离线回放重新查看当时的感知和规划状态。
这比一句“车辆刚才走得不对”更有用。
清晰的时间、车辆版本、地图版本、日志和数据文件,可以组成一份较完整的问题证据。
研发人员据此定位原因,完成修改后,再用同一类数据进行回归验证。问题处理不再只依赖现场记忆。
数据闭环也延伸到了模型训练环节。
车辆产生的数据经过筛选和标注,可以进入训练和推理流程。新模型完成验证后,再随软件版本交付到车辆。
系统升级同样需要闭环管理。
BrainNet 3.0 支持手动部署、OTA 升级和单模块换包。
升级前检查车辆、网络和供电状态,升级后核对实际版本、节点运行情况和传感器状态。
如果过程中出现失败,系统保留阶段信息和错误数据,方便继续排查。
一次运行产生的数据,由此成为后续优化的依据。
05
同一套软件体系,怎样适应不同任务
低速无人驾驶场景看起来相似,实际任务差别很大。
物流车辆关心取送位置、行驶路线和停靠方式。
清扫车辆需要识别道路边界、作业区域和禁行范围。
巡检车辆通常按照固定线路运行,同时要适应临时障碍和局部道路变化。
BrainNet 3.0 将感知、定位、地图和规划控制做成可以复用的基础能力,再根据车型硬件、车辆协议和业务任务进行适配。
这套方式带来的直接变化是,新场景不必从零搭建整套自动驾驶软件。
团队可以在已有能力上调整任务流程、地图元素和车辆接口,把精力放在场景本身。
当然,软件复用并不等于所有车辆使用完全相同的配置。
不同车型的传感器布置、底盘能力和安全边界仍然需要单独确认。
BrainNet 3.0 解决的是基础能力重复建设的问题,同时保留面向车型和项目的适配空间。
06
自动驾驶要交付的是一套长期运行能力
自动驾驶产品进入真实运营后,客户关心的是车辆今天能不能出勤,任务能不能完成,场景变化后能不能快速恢复,问题发生后能不能找到原因。
BrainNet 3.0 围绕这些具体问题,把车辆执行、地图生产、数据处理和软件升级放进同一条链路。
模块之间有明确分工,数据和版本可以追溯,场景能力也能在不同车型和任务中继续复用。
这套体系最终要完成的事情很明确:
让车辆在真实场景中稳定工作,也让每一次运行留下可分析、可改进的依据。
采集、建图、重定位、感知、执行,再回到下一轮优化。BrainNet 3.0 的进化,就发生在这个持续循环里。
-END-
微信号|StarJourneyAI

服务号
知乎
视频号
抖音