

GEIA行业群
加入GEIA具身智能行业群,请添加微信18916565701,主动出示名片,仅限具身智能及机器人产业链相关企业。


120+具身智能与人形机器人行业报告合集~ 转发本文章至朋友圈截图发给GEIA小助理即可免费领取~ 文末添加小助理微信!
PHYMI · 行动伙伴 SAGI
从无图智驾到行动伙伴:费莫一的第一件作品
种子轮近亿美元,IDG 领投,滴滴与禾赛跟投;四轮足、人形上半身,10 月 28 日首次公开亮相。
2026 · 具身智能 · 深度观察
产业观察|费莫一科技 PHYMI|行动伙伴 Sagi
2026 年 9 月 9 日,费莫一科技(PHYMI)宣布完成近亿美元种子轮融资,IDG 资本领投,云启资本、滴滴出行、复星锐正、耀途资本、禾赛科技跟投。创始人刘念邱后来在采访里提到一个细节:早期接触投资人时,他甚至没来得及准备一份商业计划书。对于这家种子期公司,投资人关注的是团队对方向的判断、技术产品规划,以及把复杂系统做成产品的能力。
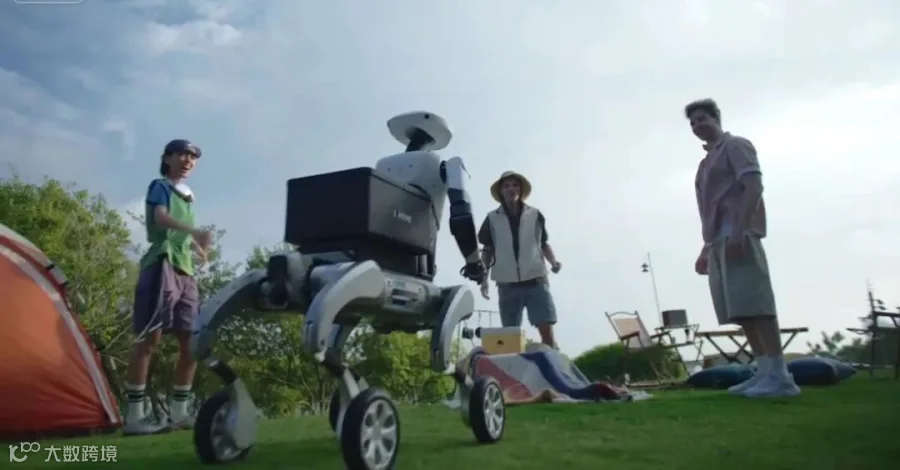
一个多月后,10 月 28 日,这家公司要交出第一件作品——行动伙伴 Sagi(萨其玛):四轮足、人形上半身,身后一只随行背箱,它希望承接的是人的目标:自主组织长程移动与操作,在环境和需求的变化中持续推进任务,需要时再与人协作。当绝大多数机器人公司先把机器人送进工厂拧螺丝时,费莫一选了最不讨巧的那条路:开放、动态、真实的日常场景中:任务可能跨越不同地点,人员、物品和需求也会在执行过程中变化。它希望通过真实任务验证移动与操作的协同,并在持续使用中扩大能力的适用范围。它押的注是——在真实场景中把任务做扎实,让积累下来的能力能够适用于更多环境和需求。
⏰️与具身智能赛道的一线创业者、投资人深度交流,扫码报名GEIA具身智能与人形机器人创新周【北京站12.9-12.11 】↓

SECTION 01 · ORIGIN
从无图智驾走向行动伙伴
这笔钱的阵容不太寻常。领投的是 IDG 资本,跟投名单里既有云启资本、复星锐正、耀途资本这样的财务投资人,也有滴滴出行和禾赛科技这样的产业方——一个做自动驾驶出行的平台,一个做激光雷达的供应商,同时出现在一家机器人公司的股东名单里。
创始人刘念邱的履历,是一份「不典型」的具身创业者样本。他不是从机器人实验室走出来的学者:早年在英特尔做新工艺与设备研发,后来自己创业,做过物联网和工业智能化;2019年加入自动驾驶公司元戎启行,曾任技术合伙人、董事,亲历中国高阶自动驾驶从L4研发运营走向规模化量产的关键阶段,参与无图智驾方案落地,以及技术体系向端到端模型、VLA大模型演进。他判断创业时机成熟的理由很朴素:一方面,机器人供应链已经足够完善,创业公司不必再把大量精力花在补齐本体和硬件短板上;另一方面,AI 驱动的技术和数据范式逐渐清晰,可以开始形成真正有长期价值的技术积累。决定创业后,他与多位元戎联合创始人沟通,大家都支持他再去做一次从 0 到 1。

SECTION 02 · PATH
从长程移动出发,把操作连接起来
过去两年,具身智能最常见的落地路径,是先找到一个边界足够清晰的场景:工厂拧螺丝、酒店送物、仓库搬运——先把任务定义清楚,再通过工程和模型把成功率做上去。
刘念邱不认为这些场景没有商业价值,但他提出了一个问题:如果机器人长期只在一个被高度定义过的环境里工作,它积累下来的能力,究竟有多少能迁移到另一个场景?他的原话是:
“你在工厂里天天打螺丝,打得再好,也不意味着明天就能跑到街上送外卖,这里面没有天然的迁移能力。”
所以费莫一选了一条边界更模糊的路线——开放动态场景。商业区、写字楼、住宅、公园,都是它希望机器人逐步进入的「生活圈」:今天可能帮人取东西、买咖啡、丢垃圾,明天也许在快递员忙不过来的时候替他完成部分任务。机器人不被提前固定成某一种职业,而是根据环境和需求不断变化自己的任务。
费莫一用Physical Agent定义产品:从用户的目标出发,理解需求、组织行动,在真实世界中推进任务。「伙伴」则表达了它与人的关系——既能在获得授权后独立担当,也能在需要时与人协作。英文名 Sagi 取自人马座 Sagittarius,与产品的人马形态形成呼应;中文名「萨其玛」,念起来像个熟人。
SECTION 03 · CAPABILITY
Sagi 的四张底牌:一副身体、一个大脑、一套数据、一座桥
—一副身体
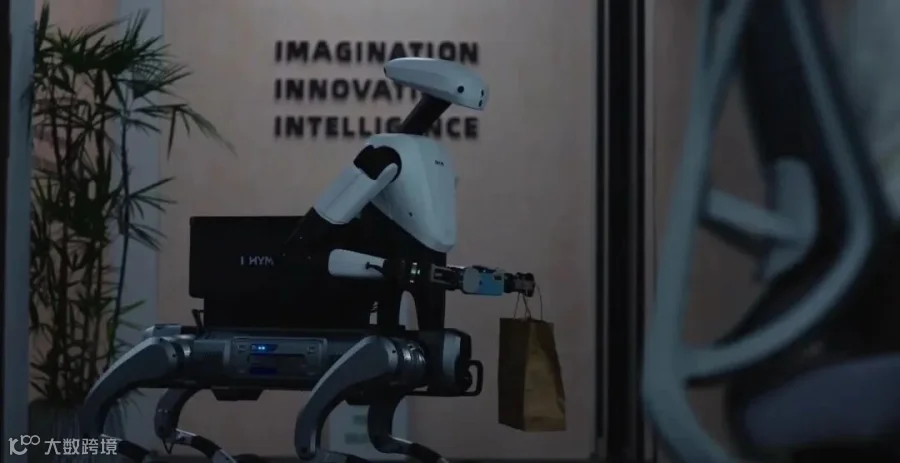
先说身体。Sagi 采用人马形态,即四轮足人形构型,围绕长程的移动、操作与承载共同设计。现阶段选择四足作为更稳定的移动构型,以多点支撑与姿态调整提供稳定的移动基础,支持跨场景行进、驻停及上身操作;人形上半身结合双臂与末端机构,以接近人的动作方式完成伸手、抓取、放置与交接;机身后部配置小型背箱,提供独立的置物与随行承载空间,物品可随本体运送,减少运输过程中持续占用双臂的需要,让携带、移动与后续操作更容易衔接。
—一个大脑
再说大脑。Sagi 搭载 PHYMI BRAIN 1.0 模型,采用异步分频多模态架构,连接认知、行为与接触三个层次:认知空间理解人的意图、约束与完成条件,结合记忆、知识、推理及技能编排,把目标组织成跨空间、多步骤的任务;行为空间结合当前观测、世界建模与物理交互预测,生成和评估行动策略;接触空间结合力触觉、本体状态等执行反馈,以更高频率调整动作。三层各按所需节奏工作——高层组织目标,中层选择策略,底层快速响应物理反馈。
—一套数据
数据这一环,费莫一自研了360°全视角采集头环,结合广角与长焦视角,既覆盖周边环境,也能看清远处的标识、文字及近处的操作对象,同步记录图像序列与人体动作轨迹。这样的设计,服务于开放动态场景中的长程移动与操作需求。它要跑通的是一条闭环:真实场景采集 → 数据对齐与筛选 → BRAIN 训练与评估 → 任务执行 → 反馈回流 → 更新验证。
—一座桥
最后是 PHYMI LINK,一座连接人、萨其玛与环境的“桥”:用户交付目标、同步过程、临时追加任务、协同处理、接收结果。它对应的是这家公司对「伙伴」最实在的理解——早期不可能永远只有机器人帮人,人也会帮机器人:机器人走到一公里外找不到路,用户可以通过它的眼睛告诉它往哪走;到了餐馆看到一堆袋子,它分不清哪一个是谁的,人也可以帮它判断。
SECTION 04 · ITERATION
在真实任务中形成迭代闭环
本轮资金将主要用于Physical Agent核心技术研发、真实动态数据体系建设和产品工程化。随着Sagi亮相,费莫一接下来要推进的,是让产品进入实际场景,把第一个场景服务好,同时建立从任务执行、数据反馈到模型训练和验证的完整闭环。具体体验与服务部署安排,将结合产品进展公布。刘念邱对数据的态度有点反潮流。在 2026 云栖大会的一场具身智能圆桌上,他提到:“同一个任务,用1000小时低质量数据训出来的效果,可能还不如1小时高质量数据。”
在他看来,不同数据需要服务于不同能力,认知、动作和接触空间的数据应当组合使用。训练的挑战,则是把数据来源、训练过程和反馈建立起闭环,让进步最终体现在用户实际使用中的体验。他对「用工程规则快速解决问题」同样保持警惕:
「如果今天为了落地快,不断加工程规则,短期看问题解决了;但等你有几万用户之后,你还得持续维护这套体系,它最后会从优势变成负担。」
这也是他强调不用高精地图的原因——人来人往、环境持续变化的开放场景里,图很难长期保持。
当然,挑战也摆在明面上:开放世界的复杂度几乎没有上限。一个机器人在 Demo 里完成 10 次任务中的 1 次,和用户任何时候叫它都能完成任务,是两套完全不同的标准。费莫一自己把这件事讲得很清楚——它关注的是场景中的下限稳定性,而不是单点上限。
从「无图智驾」到「Physical Agent」,刘念邱要回答的还是同一个问题:当环境无法被提前穷举时,机器通过真实数据持续改进的方法,同时把能力拓展到更复杂的移动与操作任务。10 月 28 日,Sagi 第一次公开亮相。它要证明的不是「能做到」,而是「随时都能做到」。
既然看到这里了,如果觉得有用,随手点个赞、在看、转发三连吧。
THANKS FOR READING


温馨提示:加入GEIA具身智能行业群,请添加微信18916565701,出示名片,仅限具身智能及机器人产业链相关企业。