在制造现场,摄像头越来越多,视觉识别与分析系统也已经能够识别人员防护、通道占用、烟火风险、设备状态、物料与容器等场景。它首先解决了一个重要问题:现场发生了什么,可以更快被机器看见和理解。
但从“看见”到“把事情真正处理完”,中间仍然存在一段很长的运营链路。一个视觉事件发生后,它是否真的影响生产?需要立即处理,还是只需要记录?应该通知谁?是否需要调整任务、资源或现场安排?处理完成之后,如何确认问题真的结束?

这些问题已经超出了单纯视觉识别的范围。Operation Agent Brain(AI全自主运营分析及优化平台)的作用,是把视觉事件放进企业真实业务上下文中,与订单、计划、任务、资源、制度和其他系统状态一起理解,再决定后续动作,并持续跟踪执行结果。
一、视觉系统已经能“看见”,为什么还需要OAB?
现有视觉系统最擅长的是识别和分析画面。例如发现通道被占用、人员进入特定区域、现场出现烟火风险,或者设备外部状态发生变化。结合多模态模型与企业知识后,视觉分析能力还可以进一步理解事件背景、检索SOP,并给出有依据的判断。
这些能力本身已经很有价值,但视觉系统通常仍然围绕“这个画面发生了什么”工作。它并不会天然知道这个区域此刻承担什么生产任务、附近有哪些资源、当前订单优先级如何、这个事件会影响哪些下游环节,以及企业此刻最合适的处理方式是什么。
因此,OAB不是替代现有视觉系统,而是在视觉识别与现场感知之上增加一层运营理解与协调。视觉系统提供现场事实和事件线索,OAB进一步回答:这件事对当前运营意味着什么,是否需要行动,如果需要,应该如何行动。
二、OAB真正增加的,是跨系统的业务判断能力
假设视觉系统识别到某条物流通道被临时占用。传统视觉平台完全可以发出告警,甚至根据规则通知责任人。但对于一个正在运行的工厂来说,“通道被占用”本身并不是完整的业务结论。
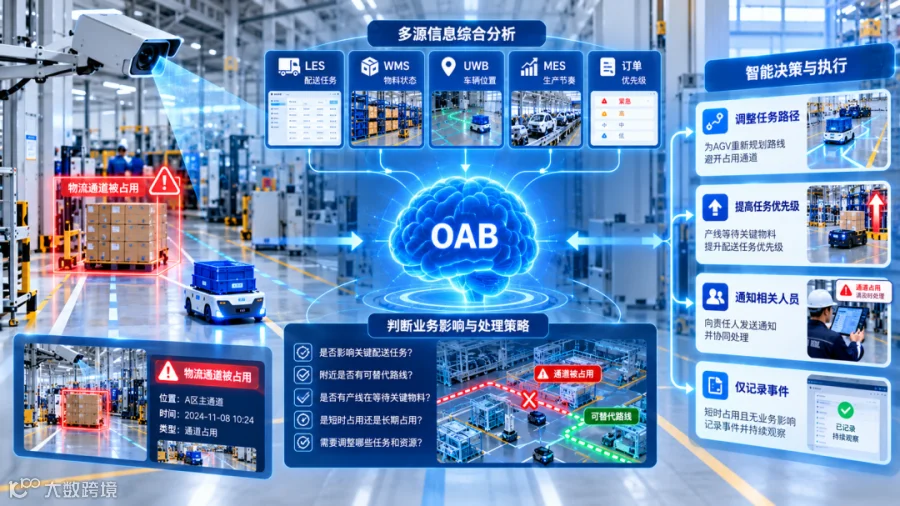
OAB可以同时读取LES中的配送任务、WMS中的物料状态、UWB中的车辆位置、MES中的生产节奏以及当前订单优先级,判断这条通道是否正在承载关键配送任务。如果附近存在可替代路线,OAB可以评估是否需要调整任务路径;如果某条产线正在等待关键物料,则可以提高相关任务优先级;如果只是短时占用且没有业务影响,则可能只记录事件而不触发大范围动作。
这就是OAB与普通告警系统的区别:它不是看到一个事件就机械触发固定动作,而是把事件放到更大的运营上下文中,综合多个系统和资源状态,判断影响范围并选择更合适的处理策略。
三、一个视觉事件,可以触发的不只是“通知”
视觉系统发现事件后,最常见的动作是告警、弹窗或消息通知。但企业真正关心的并不是“有没有通知”,而是事情是否被推进到解决。
在权限允许的情况下,OAB可以根据业务判断创建处理任务、调整任务优先级、调用现有WMS/LES或其他业务系统更新状态,也可以要求现场人员确认、安排机器人前往指定位置补充信息,或者通过Noah连接的现场设备执行受控动作。对于高风险或影响较大的动作,则可以进入人工审批后再继续执行。
这意味着,视觉事件不再只是一个独立的告警,而可以成为一条跨系统运营流程的起点。OAB负责把“发现事件”继续推进为“判断影响—制定策略—组织执行—验证结果”。
四、同样是通道占用,不同业务状态下动作可以完全不同
假设固定摄像头识别到一条厂内物流通道被占用。如果只是按照传统规则,系统可能直接向现场发出提醒。但在不同时间、不同业务状态下,这个事件的优先级并不一样。
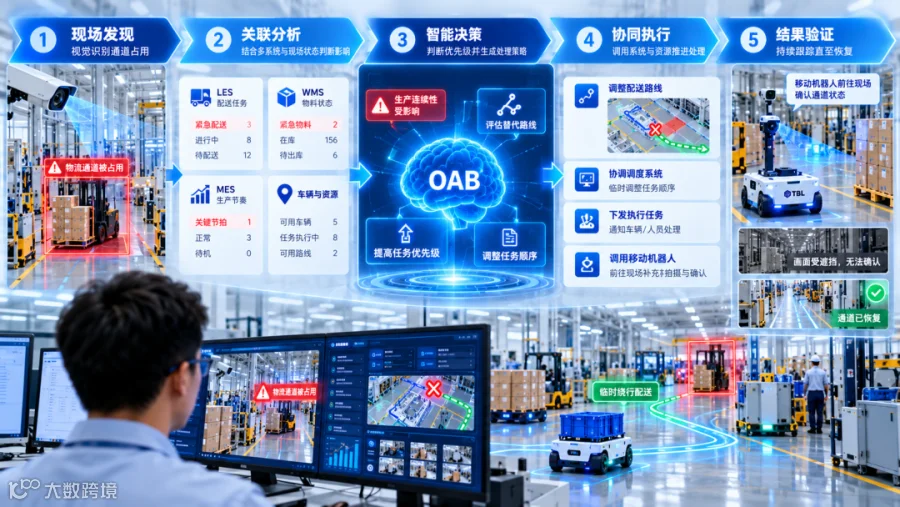
如果当前没有紧急物流任务,OAB可能只创建普通处理任务,并要求在规定时间内恢复通道;如果MES显示某条产线即将进入关键生产节拍,WMS与LES中又有一批紧急物料正在等待配送,OAB则可以判断该事件已经直接影响生产连续性。这时,它可以提高处理优先级,同时评估替代路线和可用车辆,必要时协调现有调度系统临时调整任务顺序,让关键物料先绕行配送。
如果固定摄像头受遮挡无法确认现场是否已经恢复,OAB还可以按场景调用移动机器人前往指定区域补充视频、图像或语音信息。新的现场证据返回后,OAB再次判断是否可以恢复原有路线,还是需要继续执行临时策略。
在这个过程中,视觉系统负责持续发现和理解现场,WMS、LES、MES等系统继续承担各自专业职责,机器人或现场人员负责执行,而OAB负责把这些能力组织到同一个业务目标之下。
五、OAB不是“更高级的摄像头系统”,而是把视觉事件转化为运营决策
如果企业只是需要识别一个固定场景并触发固定告警,现有视觉系统或规则系统通常已经可以满足需求。OAB真正适合介入的,是那些需要跨系统信息、跨资源协调和动态判断的复杂运营场景。
例如,同样一个安全或现场事件,在不同订单、班次、区域、设备状态和资源条件下,影响程度可能完全不同;同样一个处置动作,也可能对其他任务产生新的影响。OAB可以围绕企业整体运营目标,在多个可选动作之间进行判断,并在条件变化后重新调整。
因此,OAB增加的并不是另一个“识别算法”,而是把视觉感知与业务系统、企业知识、资源状态和执行能力连接起来,让视觉信息真正进入运营决策。
六、闭环的最后一步,是再次确认结果,而不是“任务已发送”
很多自动化流程的问题在于,系统发出告警或创建任务后就认为流程已经结束。但真正的运营闭环,需要确认现场状态是否真的发生改变。
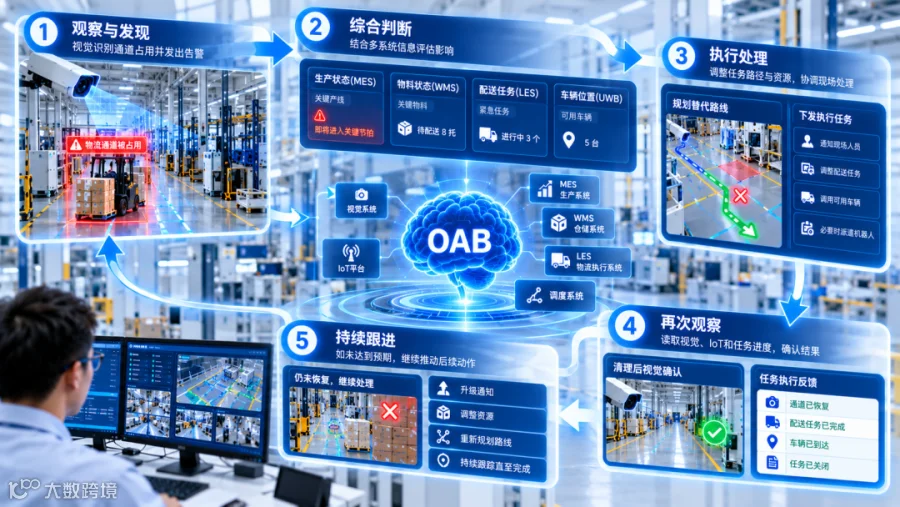
在OAB体系中,执行之后可以继续读取视觉结果、IoT状态和业务系统任务进度。比如通道清理任务完成后,摄像头重新确认区域已经恢复;临时调整的物流任务执行后,LES反馈配送完成;如果现场仍然不满足条件,OAB就继续推进后续动作,而不是简单把任务标记为已处理。
这种“观察—判断—执行—再观察”的方式,使OAB能够围绕最终业务结果持续工作,而不是只完成一次通知或一次系统操作。
结语
视觉感知能力让机器开始真正看见工业现场,而Operation Agent Brain进一步解决的是:看见之后,企业应该做什么。
当视觉事件能够与订单、计划、库存、任务、资源、制度和现场状态结合,AI就不再只是判断一个画面是否异常,而是可以理解事件对运营的实际影响,选择处理策略,协调不同系统和执行资源,并持续验证最终结果。
这也是视觉感知与OAB结合的真正价值:不是增加一个新的告警入口,而是把真实物理世界发生的事情,转化为可以被理解、决策、执行和持续优化的企业运营闭环。
🔍 您的企业是否也面临这些问题?
现场数据分散、物流效率不透明、人员与设备调度依赖经验、异常响应不及时,或数智化建设方向不清晰?
📩 关注“TBL华清科盛”,并在公众号后台留言以下信息:
🏢 企业名称:
🏭 所属行业:
📌 关注场景:
❓ 目前面临的问题:
👤 您的姓名及联系方式:
👉 根据您的行业与实际需求,我们将为您定向匹配并提供相关资料:
✅ 公司及产品能力介绍
✅ 对应场景的常见痛点清单
✅ 相关行业解决方案与建设思路
✅ 典型项目案例及应用价值参考
✅ 初步需求沟通与场景分析建议
👉 关注“TBL华清科盛”,留言“行业+场景+联系方式”,获取与您需求匹配的相关资料。