引言
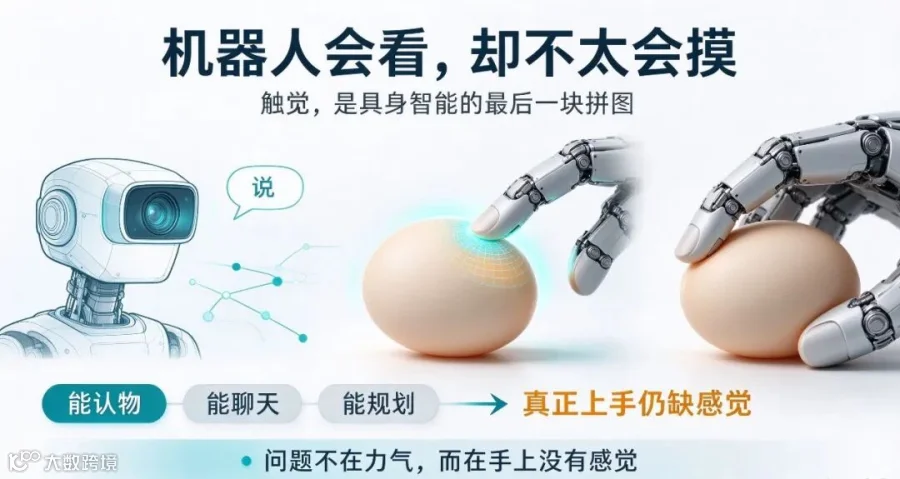
机器人会看,却不太会摸。过去几年,大模型把视觉和语言推着狂奔,机器人能认物、能聊天、能规划路径。可一旦要真正 "上手"—— 拿起鸡蛋不捏碎、握住玻璃杯不滑脱、给人按摩 —— 它就露怯了。问题不在胳膊没力气,而在手上没有 "感觉"。黄仁勋把触觉称为具身智能的 "最后一块拼图"。这篇文章想讲清楚三件事:人手的 "神经末梢" 究竟有多精妙;机器人复制它为什么这么难;柔性材料和纳米材料在这个难题里扮演什么角色。
一、人的 "手" 为什么这么灵敏
人手是全身触觉最密集的地方。据研究,每个指尖大约有 2000 条触觉传入神经,指尖其余光滑皮肤加上手掌一共约 1 万条。感受器的密度差异更直观:负责捕捉轻微触动的快适应 I 型感受器(迈斯纳小体)在指尖每平方厘米约 140 个,而到了手掌只有约 25 个,密度差了五六倍。
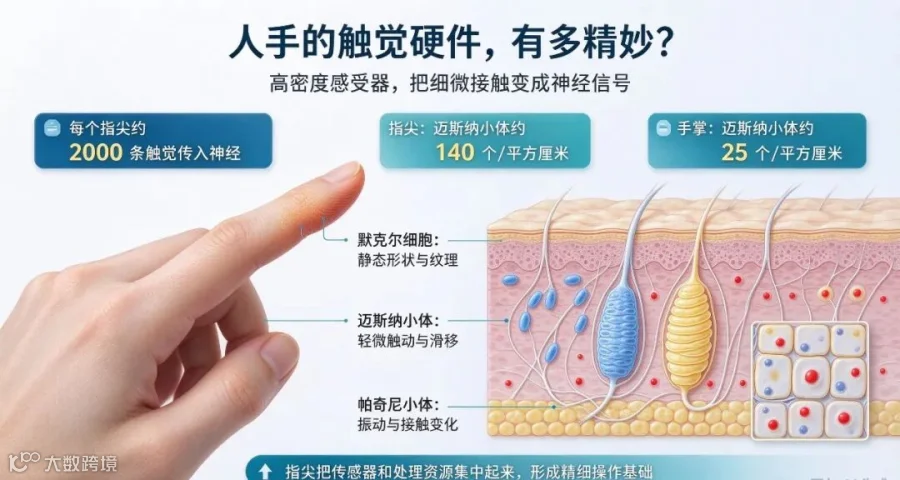
这些感受器分工明确。默克尔细胞一类负责分辨细微形状和纹理,是静态的 "精细眼";迈斯纳小体和帕奇尼小体则专门捕捉滑移、振动和触碰变化,对 1–300赫兹的刺激敏感,最灵敏区间在 5–50 赫兹。正因为指尖堆满了这些 "传感器",大脑皮层还要给手划出一大片专门的处理区域。这套硬件架构是人手数百万年演化的结果 —— 造物主把算力和传感器都押在了手上,这正是机器人力图追赶的目标。
二、五大触觉技术路线,各有各的短板
机器人复制触觉,主流有五条路线。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
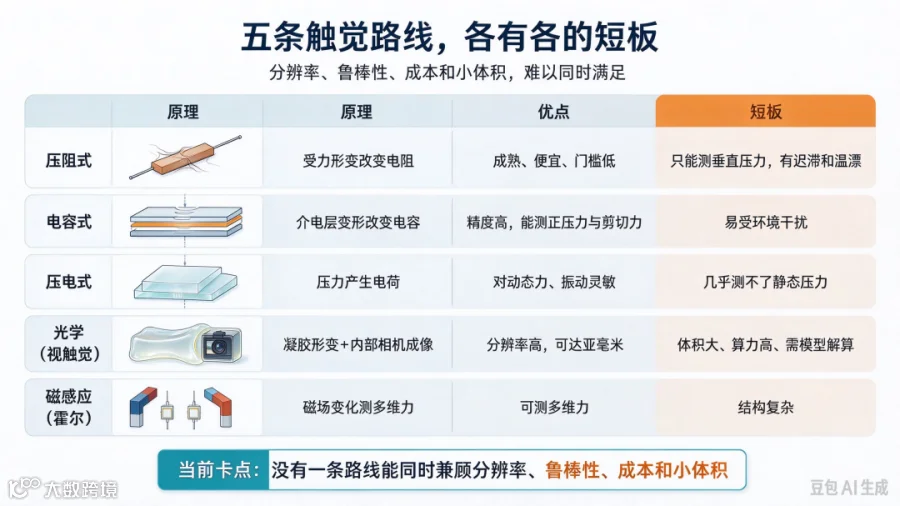
压阻式是电子秤的原理,最便宜但精度有限;电容式能同时测垂直和剪切力,却怕干扰。近年最亮眼的是光学式:麻省理工的 GelSight、Meta 的 DIGIT 都把一块透明凝胶贴在相机上,接触时凝胶变形,相机拍照再还原出三维接触形貌,分辨率可到每像素 25–50 微米。但它的代价是体积和算力。没有一条路线能同时满足分辨率、鲁棒性、成本和小体积 —— 这就是卡点的第一层。
三、柔性材料与电子皮肤:纳米材料登场
把传感器做小还不够,难点在于它必须贴住会弯折的关节和软皮肤。人的皮肤能拉伸,能捏住鸡蛋而不伤蛋壳,刚性电路做不到。于是出现了 "电子皮肤":用 PDMS、硅橡胶这类柔性高分子做弹性体,把导电材料做成可弯曲的传感层。
这个环节纳米材料是主角。石墨烯、碳纳米管、银纳米线都有超高比表面积和柔性。剑桥大学 2026 年公布的传感器,基于液态金属复合材料与石墨烯,机器人不仅能测按压力,还能识别力的方向、判断物体是否滑移。碳纳米管做成多孔三维导电结构后灵敏度很高,还能和光纤融合成一层既能触觉又能化学感知的柔性 "皮肤"。

难点也在材料本身:弹性体厚度稍不均、弹性系数不一致、传感器间距有偏差,都会让输出参数失真,算法就算不准。量产的一致性,是电子皮肤从实验室走向产线前最硬的一道坎。
四、触觉的真正困局:算法和数据
硬件之外,触觉更大的瓶颈在算法和数据。第一个问题是数据难采。要教机器人 "摸",先得让真人戴手套采集触觉数据,可手套本身会屏蔽真人的触觉 —— 戴上反而采不到真实手感;最好的织物手套一只手也只有约 500 个点,抓一颗 M2 螺丝往往只有一个接触点,根本测不出方向和大小。
第二个问题是格式不统一。各家数据格式、采集设备千差万别,难以合成大规模训练集,算法就缺 "粮食"。第三个问题最反直觉:把触觉信号直接加进行为模型,任务成功率反而下降。2026 年伯克利、英伟达、斯坦福联合发布的 T-Rex 实验里,把触觉输入 π0.5 模型后,各任务成功率不升反降。
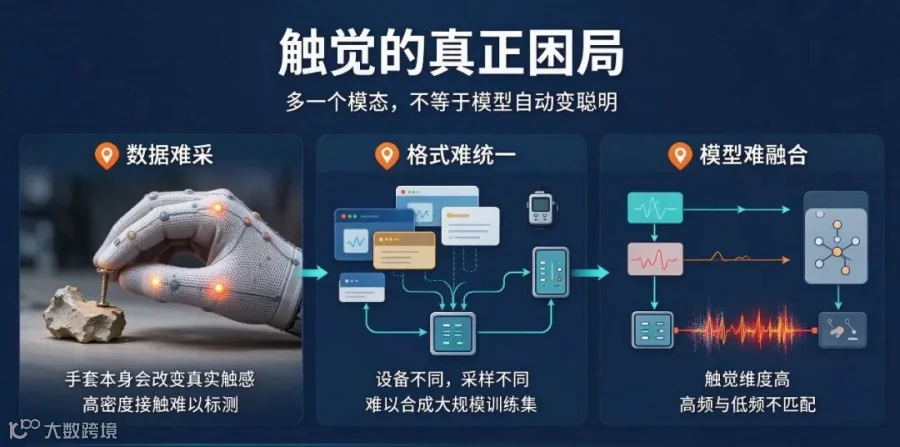
原因有三:触觉没法用一条规则定义(纸杯可以稍微捏变形,鸡蛋绝对不行);触觉维度太多,不加处理输入就成了噪声;触觉信号天然高频,和低频运行的视觉语言模型频率不匹配,难以直接结合。一句话 —— 多一个模态不等于模型变聪明,怎么用触觉信号,才是当前最大的挑战。
结语
所以触觉卡在三处:硬件上,没有一种传感器能同时兼顾分辨率、鲁棒性和体积;材料上,柔性电子皮肤量产还得解决一致性;算法上,触觉数据难采、难统一、难融入模型。好消息是,触觉基础模型所需的数据量远低于视觉,一旦有人把 "采数 — 训练 — 闭环" 真正跑通,触觉很可能成为具身智能的下一个爆发点。
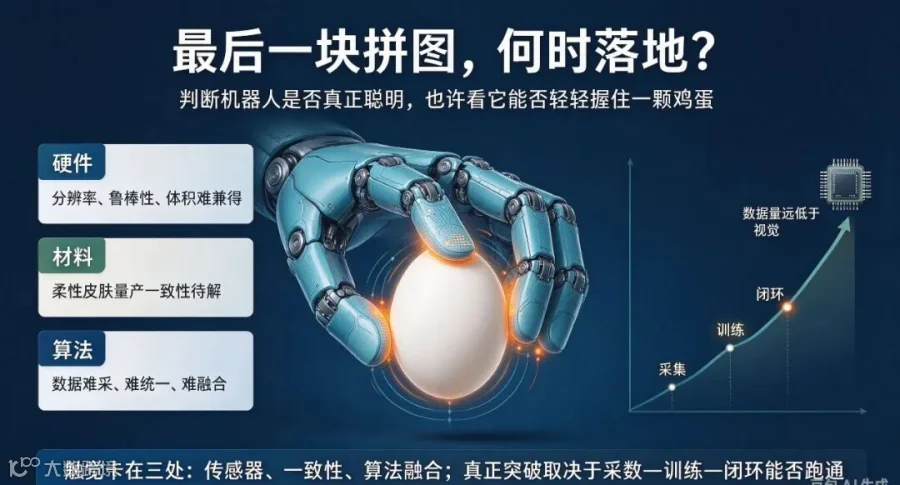
对普通人来说,判断一台机器人是否真 "聪明",也许不用看它跳多高的舞,只看它能不能轻轻握住一颗鸡蛋 —— 不捏碎。
- End
中科纳米(北京)科技产业有限公司
京纳清科(北京)技术开发有限公司
北京中科纳米华飞科技服务有限公司
科技赋能产业·创新引领未来