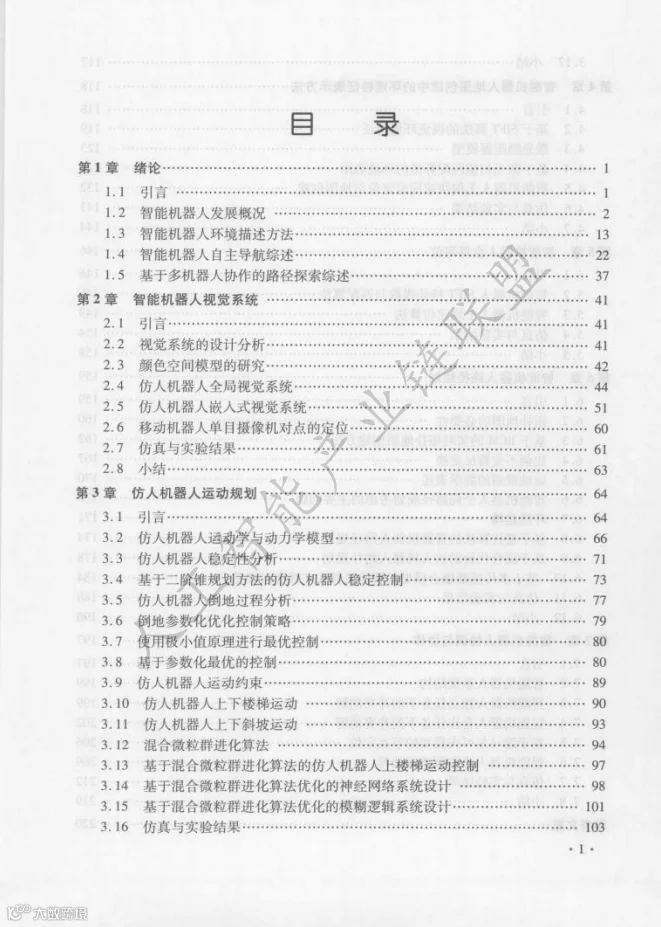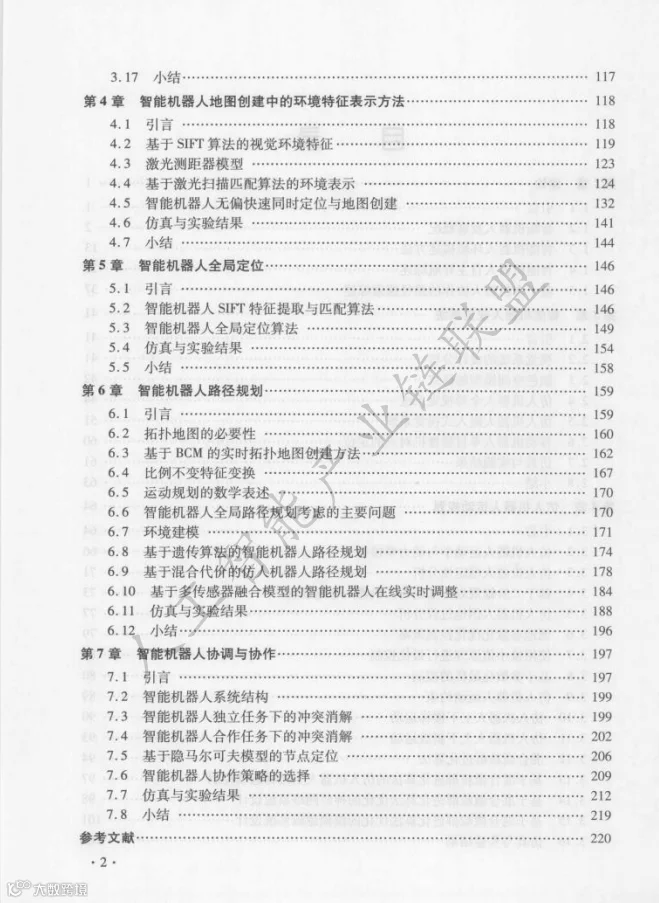
机器人的“大脑”如何运转?如何赋予其视觉感知与稳定行走的能力?由朴松昊、钟秋波等专家撰写,哈尔滨工业大学出版社出版的《智能机器人》虽出版于2012年,但其涵盖的视觉感知、SLAM(同步定位与建图)、运动规划等核心技术,至今仍是具身智能与机器人行业的底层基石。
若以马斯洛需求层次类比,智能机器人正从基础的避障、充电等“生理需求”,向人机交互、复杂任务处理等“社交与成就需求”演进。本文旨在拆解该书核心干货,解析机器人如何跨越“生存关卡”。
视觉感知:构建机器人的“火眼金睛”
人类70%的信息获取依赖视觉,机器人亦然。书中对机器人视觉系统进行了深入剖析:
-
色彩空间的选择:相较于受光照影响极大的RGB空间,HSV(色调、饱和度、亮度)模型能剥离色彩与亮度,对光照变化具备更强鲁棒性。结合圆形色标,机器人可在不均匀光线下精准识别目标。 -
SIFT算法应用:作为特征匹配的基石,SIFT(尺度不变特征变换)能为图像生成128维特征向量,实现远距离、多角度及暗光环境下的高精度识别。书中采用的基于双向匹配(DD-BBF)及K维树(KD-Tree)搜索优化的SIFT算法,显著降低了误匹配率。 -
单目测距技术:基于针孔成像模型与几何约束,通过目标在画面中的纵坐标及相似三角形原理反推真实距离,并配合延迟补偿算法,有效解决了动态环境下的测距误差问题。
运动控制:打造稳健的“下盘功夫”
双足仿人机器人的运动规划是行业公认难题。书中提出了多项关键控制策略:
-
ZMP稳定判据:零力矩点(ZMP)理论指出,只要地面反作用力的合力点落在脚底形成的“支撑多边形”内,机器人即可保持平衡不倾倒。 -
跌倒保护机制:建立四阶倒立摆模型,利用极小值原理和参数化优化,计算倒地时肘部、膝盖承受最小冲击力的最优轨迹,实现“优雅跌倒”。 -
混合微粒群进化算法(MPSO):针对高维非线性全身控制,引入结合遗传算法思想的MPSO,避免陷入局部最优,同时优化神经网络权值与模糊控制规则库,提升爬楼梯等复杂动作的平稳性。 -
二阶锥规划控制:引入凸优化内点法,在满足ZMP、摩擦力及动能多重约束的前提下,实现步态的稳定与能耗优化。
导航规划:构建“活地图”与最优路径
解决“我在哪”、“去哪”、“怎么去”三大导航核心问题:
-
新型拓扑地图:融合激光扇区特征与视觉SIFT特征,构建类似人类认知的抽象地图(如“进门左拐”),在保证导航效率的同时大幅降低计算负载。 -
UFastSLAM算法:针对传统FastSLAM粒子损耗问题,采用无偏变换(UT)替代扩展卡尔曼滤波(EKF),通过Sigma点近似非线性系统,以更少粒子实现更高精度的地图构建。 -
多维代价融合路径规划:利用遗传算法寻找全局最短路径,并引入DSmT信息融合算法,综合时间、距离、能耗及摔倒概率等多维向量,根据不同场景(如紧急救援或日常配送动态调整权重,选出最优解。
行业启示:经典算法的现代价值
尽管成书较早,未涉及大模型等最新技术,但《智能机器人》的核心逻辑依然具有极高的参考价值:
-
底层逻辑不变:强化学习虽盛行,但倒立摆模型、ZMP稳定判据及多传感器融合仍是波士顿动力等顶尖厂商解决底层控制痛点的核心。 -
特征工程基石:书中的SIFT特征提取与HSV颜色空间处理,虽部分被深度学习取代,但其去噪与特征描述逻辑仍是理解计算机视觉的基础。 -
多模态融合雏形:书中关于相机、激光雷达等多传感器决策层信息融合及关联度矩阵的设计,为现代多传感器融合技术提供了原始理论框架。
综上,构建智能机器人如同培养全能运动员,需兼具敏锐视觉、极致控制力、卓越空间感及高效决策脑。对于算法工程师、机器人爱好者及科技从业者而言,本书是夯实底层认知的优秀参考。