
在物流行业的装卸、码垛环节,长期存在一个难以破解的痛点:传统自动化设备只能适配标准化程度极高的作业场景,一旦遇到尺寸、包装材质各异的混合箱型,或是货物摆放位置、姿态随机变化的真实工况,就很容易出现识别失误、抓取不稳、码垛坍塌等问题,最终仍需要大量人工介入补位。随着电商大促订单量持续攀升,物流现场的货物复杂度、作业强度同步提升,行业对真正能适配复杂场景的柔性自动化设备的需求变得愈发迫切。
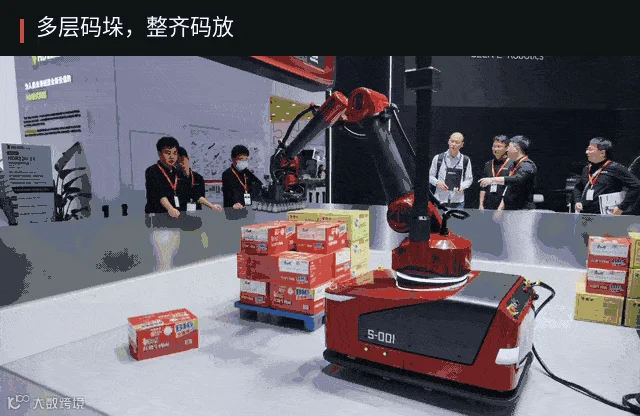
深诣机器人近期正式发布的物流操作机器人Sculptor,正是瞄准这一长期存在的行业痛点,依托自研SE-1具身基础模型,为物流装卸作业带来了全新的解决方案。不同于传统自动化设备预先设定固定作业流程的运行逻辑,Sculptor把任务理解、物理世界推演与连续动作生成完整贯穿在整个作业流程中,不需要工作人员提前对每一类货物进行参数录入,也不需要对作业现场做大量标准化改造,就能直接进入真实物流场景开展工作。
面对物流现场最常见的复杂工况,Sculptor展现出了极强的环境适配能力:当作业区域内同时出现纸箱、覆膜周转箱、编织袋包裹等不同材质的货物,且这些货物的摆放位置、倾斜角度完全随机时,它可以自主完成视觉识别,快速判断每一件货物的重量、重心和可抓取位置,自动生成对应的抓取路径,还能根据箱体的材质硬度调整抓取力度,避免出现包装破损、货物掉落的问题。在码垛环节,它会根据不同货物的尺寸和承重属性自主规划堆叠顺序,把重货、规整货放在下层,易损件、轻货放在上层,最终码放成稳定性极强的多层货垛,完全不需要人工在旁实时调整。
这款产品的核心突破,不止是完成“抓起箱子、堆成货垛”的基础动作,更在于它搭载的强化学习能力,可以在持续的作业过程中从真实操作反馈里不断优化表现。传统工业机器人的能力上限在出厂调试完成时就已经固定,后续很难再自主提升作业效率,而Sculptor每完成一次完整的装卸码垛任务,都会自动记录作业过程中的细节数据:比如哪种材质的货物用多大的抓取力度最稳妥,哪种堆叠顺序能让货垛更稳定同时空间利用率更高,这些经验会被同步更新到模型中,让机器人“越用越顺手”,随着作业时长增加,它的稳定性和作业效率还会持续提升。
对于物流行业而言,Sculptor的落地正在打破过去柔性自动化“成本高、适配难、回报慢”的困局。过去很多物流企业想要升级装卸环节的自动化,往往需要投入大量成本改造场地、定制专属工装,最终设备的适用场景还非常有限;而Sculptor凭借“一机多能”的设计思路,通过可配置的移动底盘、末端执行器和具身系统,就能快速适配卡车装卸、混合拆码垛、箱式拣选等多种不同的物流作业需求,大幅降低了新任务的重复适配成本,让中小规模的物流网点也能负担起柔性自动化改造的投入。
从行业发展的视角来看,Sculptor的正式亮相,标志着具身智能技术正在从实验室演示真正走向大规模落地的工业场景。过去很多人印象里“只能在展会里完成标准化演示”的机器人,如今已经可以走进繁忙的分拨中心,在充满不确定性的真实环境里稳定完成高强度作业。随着这类端到端模型驱动的物流机器人逐步普及,物流行业长期面临的装卸环节人力短缺、作业强度大、标准化难度高的问题,将得到更彻底的解决,整个供应链的末端作业效率也将迎来新一轮的全面升级。
更多深度分析,请关注:
近期主题 :【原创】从霍尔木兹到曼德海峡,全球贸易动脉上的博弈与妥协
挖掘物流企业品牌故事,探讨社会责任实践,展现行业人文温度。近期文章 :【原创】国产智能分拣装备加速出海 东南亚市场成核心增长极将持续为您提供更多实操指南与解决方案,助力企业降本增效、绿色发展。
近期文章 :【原创】2026中国国际信息通信展览会透视物流产业技术变革
聚焦物流科技前沿趋势,解读政策影响,提供行业深度洞察。关注方式:微信搜索“新创融媒物流视界”公众号