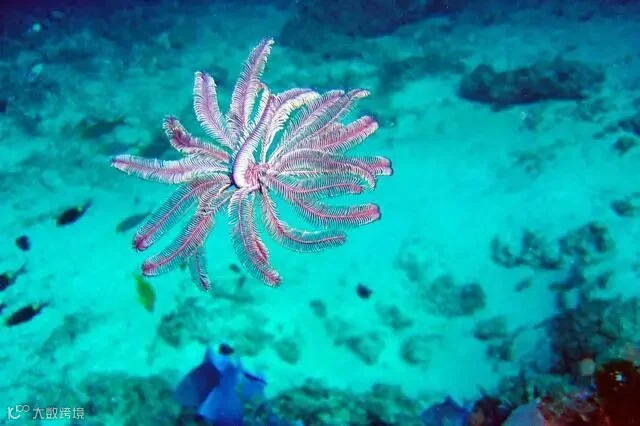
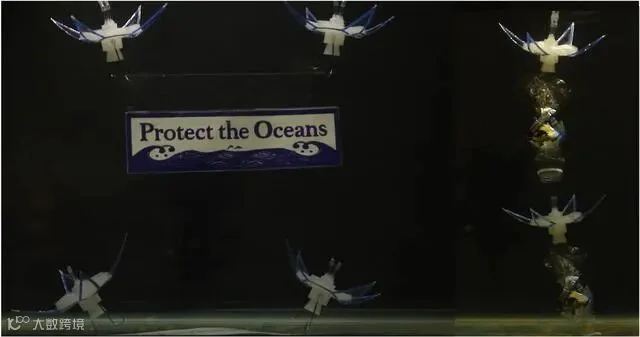
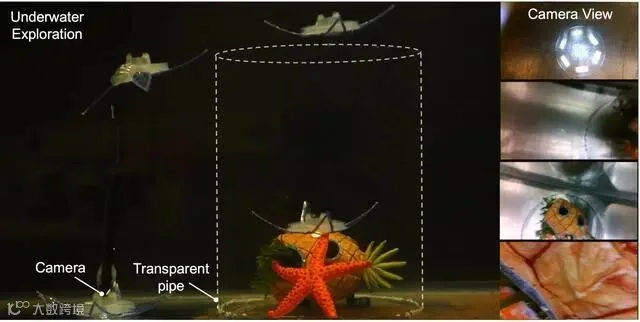
美国北卡罗来纳州立大学团队在《Science Advances》上发表了一款仿羽冠海百合的软体水下机器人。样机只有55毫米长、14.5克重,不装微电脑,不跑实时算法,只靠两根气管充放气,就能在水里完成上升、悬停、前后游和原地旋转。这事的重要性不在“又一款仿生机器人”,而在于它验证了一条和主流水下机器人完全相反的技术路线:用结构本身替代一部分控制系统,把“控制负担”从芯片和算法转移到材料和几何形状上。
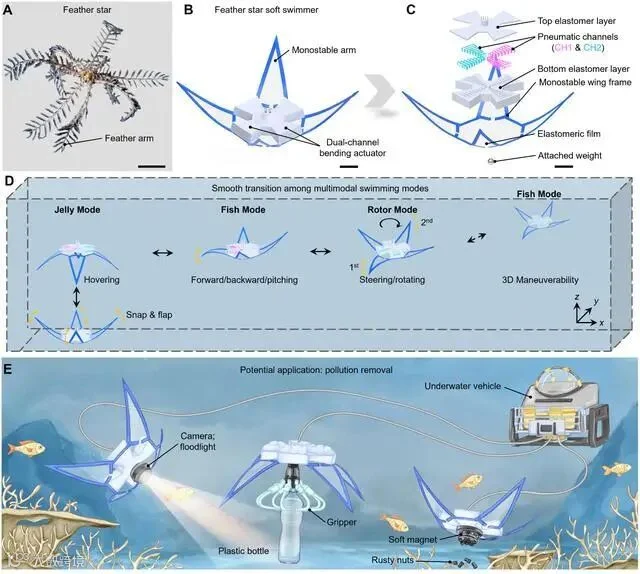
传统三维机动的水下机器人,通常需要至少六个驱动器来覆盖上下、前后和转向。这款机器人只用了两个气动通道,靠四条“单稳态”弹性翼肢的快速弯曲和自动回弹,把有限的输入拆成了三种运动模式:两通道同步扑动是“水母模式”,单侧驱动是“鱼类模式”,交替充气是“转子模式”。论文报告的最高游速为每秒1.64个身长,旋转速度约每秒90度,运输成本最低17.6。

但需要看清楚一个前提:这仍然是一个带气管的实验室原型。没有无线供能,没有自主感知,模式切换还需要人工设定充放气频率和相位。它证明的是“机械智能”在原理上走得通,不是“明天就能下水干活”。真正值得追问的是:这项原理验证,落在了一条什么样的产业链上?
“机械智能”之所以成立,靠的是一个很具体的力学设计:每条翼肢被做成类似弹簧门的单稳态结构,充气越过临界点后弹性能量瞬间释放,放气后自动弹回,翻转在约26毫秒内完成。回弹本身不做功,但它把下一个动作的“复位”成本降到了零。
这意味着,过去需要传感器判断姿态、算法计算补偿、电机逐个执行的环节,有一部分被结构“预置”了。研究团队此前做过蝠鲼机器人,游速更快,但三维机动能力不足;羽冠海百合路线的目标不是更快,而是用更少的主动部件获得更复杂的运动自由度。如果这条路走通,水下机器人的成本瓶颈会从“电机和控制器数量”部分转向“结构设计和材料一致性”。
但产业现实比论文冷峻得多。2025年全球水下机器人市场规模约45.3亿美元,其中ROV和AUV的通道仍牢牢握在Oceaneering、Kongsberg、Saab Seaeye等系统集成商手里,一家头部企业的海底机器人板块单季收入就达到2.33亿美元,背后是250台遥控潜器的在役机队。这个市场的竞争壁垒,从来不在“能不能做出一个灵巧的样机”,而在渠道、作业记录和客户信任。
仿生软体推进是一个正在起量的细分方向。2026年全球深海小型多模态机器人市场中,仿生软体推进和矢量喷流的出货占比从2024年的12%升到了21%,行业整体规模预计从2025年的5.6亿美元增长到2030年的23.4亿美元,复合增速约33%。增速不低,但基数很小。它侵蚀的是增量场景,不是存量替换。
国内产业端有一条值得对照的线索。威海方得海洋与上海海洋大学团队做的软体仿生鱼,已经走出实验室:70厘米、3公斤的仿生金龙鱼实现六自由度运动,概念款五六十种,按每年1到2款定型推向市场,2026年预计千万级产值,产品销往50多个国家。中东客户2025年拿到2台样品,随即敲定了2026年40套采购订单。
这条线索说明一件事:软体仿生水下装备的量产瓶颈,不在“能不能仿”,而在“能不能把一致性和成本同时压下来”。 北卡团队的设计把驱动器数量压到了两个,如果未来无线化版本能把气动源 onboard 化,结构简化的优势会直接传导到制造端和维护端。但上游气动人工肌肉的供应格局并不松:全球市场由Festo和Koganei等少数厂商主导,Festo自己的Airacuda、Aqua_ray等仿生平台已经用气动肌腱做了多年工程验证。结构创新的门槛在降低,但高性能柔性驱动材料的门槛仍然卡在上游。
接下来的关键变量不是论文数量,而是谁先跑通“无线化+低成本一次性结构”的组合。北卡团队下一步明确要做全无线版本,国内威海路线已经在用电机直驱和一体成型结构绕开气动线缆的束缚。两条路线指向同一个问题:水下软体机器人的商业化,是先吃掉科研监测和消费级跟拍的小单,还是先在海底巡检、水产养殖等半结构化场景里站住脚。
水下机器人行业不缺聪明的研究样机,缺的是能把样机成本压到客户愿意批量试错的公司。“少驱动器”是设计端的胜利,但产业端的胜负手,在供应链和场景验证那一侧。
内容来源:网络
本期编辑:小艾
论文投稿:作为领先的高科技先进制造技术产业服务平台,AMT接受学术论文投稿;稿件的发布完全是公益和免费的;论文投稿邮箱:info@amtbbs.org
版权声明:AMT尊重版权并感谢每一位作者的辛苦付出与创作;除无法溯源的作品,我们均在文末备注了来源;如文章、视频、图片、文字涉及版权,请原创作者第一时间联系我们,我们将根据您提供的证明材料确认版权后立即删除内容或按国家规定标准支付稿酬!