
从会拧螺丝的机械臂,到能跑能跳的Asimo;从工厂流水线,到远程做手术——这本20多年前的经典著作,早已预言了今天AI机器人的爆发。今天,我们翻开方建军、何广平编著的《智能机器人》,用最通俗的语言,把这本书的硬核干货一次讲透。
一、开篇:机器人,到底“智能”在哪?
很多人以为,机器人就是长得像人的机器。但《智能机器人》开篇就纠正了这个误解:智能机器人 ≠ 人形机器人。
书中指出,智能机器人是“具有感知、思维和动作的机器”。拆开来看:
-
• 感知:能看、能摸、能听,知道自己在哪、周围有什么; -
• 思维:能规划、能决策,遇到障碍知道绕开,任务变了知道调整; -
• 动作:有手有脚有驱动,能真正干活。
换句话说,智能机器人是一个“软件+硬件”的复杂综合体。早期的科学家曾天真地以为,只要把人工智能算法写好,机器人就能变聪明。结果呢?斯坦福研究所的Shakey机器人,能推箱子、能穿房间,但一到真实世界就“翻车”。教训很深刻:离开硬件支持的智能,就是空中楼阁。
书中把机器人发展分为三代:
-
1. 示教再现型:手把手教一遍,它照着重复,没有传感器,纯“盲干”; -
2. 感觉型:装了简单传感器,能感知位置、力觉,有部分适应能力; -
3. 智能型:多传感器融合,能自主感知、规划、决策,在非结构化环境中完成任务。
目前,我们正处于第三代机器人的爆发期。
二、机器人的“肌肉”:驱动技术大揭秘
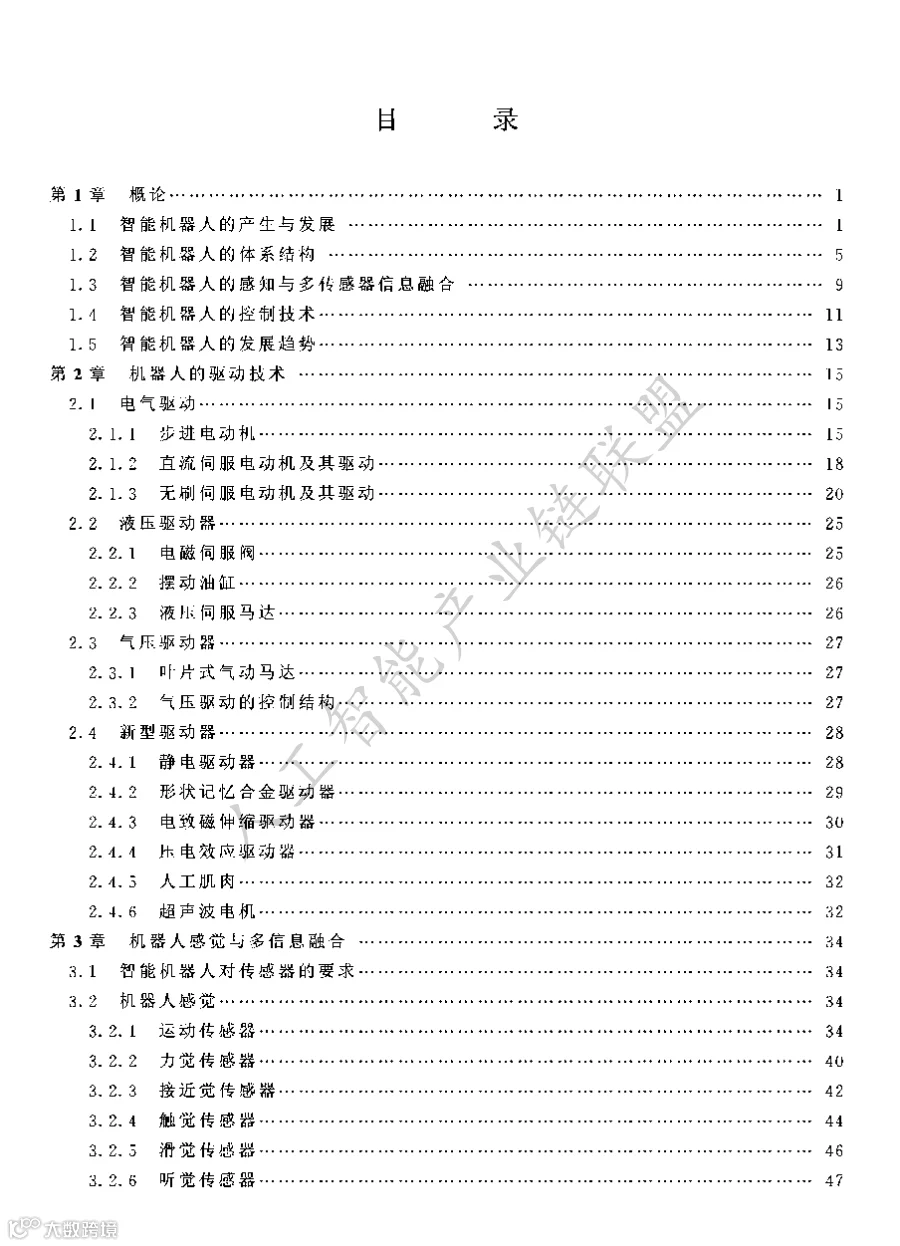
机器人要动,靠的是驱动器。书中第2章详细拆解了四大类驱动方式,堪称机器人的“肌肉解剖课”。
1. 电气驱动:主流中的主流
-
• 步进电动机:给一个脉冲,转一个角度,精准控制位置。优点是控制简单、无累积误差,缺点是高速时容易“丢步”。适合3D打印机、小型机械臂。 -
• 直流伺服电动机:启动转矩大、调速方便,但电刷容易磨损,需要定期维护。 -
• 无刷伺服电动机:去掉电刷,用霍尔元件换向,寿命长、可靠性高,是现代机器人的首选。书中特别提到,无刷直流电动机的转矩脉动较大,工程师们用梯形波驱动、高增益负反馈来“抹平”它。
2. 液压驱动:大力出奇迹
液压驱动器的输出力与重量之比最大,响应快、载荷大。书中以电液伺服阀为例,讲解了双喷嘴挡板式结构如何通过微小电流控制巨大液压力量。挖掘机、重型机械臂、航天器都用它。
3. 气压驱动:简单便宜,但精度差
空气可压缩,导致气压驱动精度不高,但结构简单、抗过载、成本低。叶片式气动马达、气缸在自动化产线上随处可见。
4. 新型驱动器:仿生与微纳的未来
-
• 静电驱动器:利用电荷吸引,尺寸越小越有优势,适合MEMS微机器人; -
• 形状记忆合金:加热恢复原形,像肌肉一样收缩,TiNi合金最大恢复应力可达700MPa; -
• 压电驱动器:逆压电效应产生微量位移,精度达微米级,用于微型管道机器人; -
• 人工肌肉:橡胶管+纤维编织层,充气收缩,功率/质量比大,柔顺性好,非常像生物肌肉; -
• 超声波电机:利用压电陶瓷的超声振动,低速大转矩,无噪声、无电磁干扰,用于相机对焦、精密定位。
专业解读:驱动技术的选择,本质上是功率密度、精度、响应速度、成本四者的权衡。液压力气大但笨重,电气干净但力矩密度有限,新型驱动器则在微型化、仿生化上开辟新路。今天的协作机器人之所以能“温柔”地和人共事,很大程度上得益于力矩可控的伺服驱动+柔顺控制算法。
三、机器人的“五官”:传感器与多信息融合
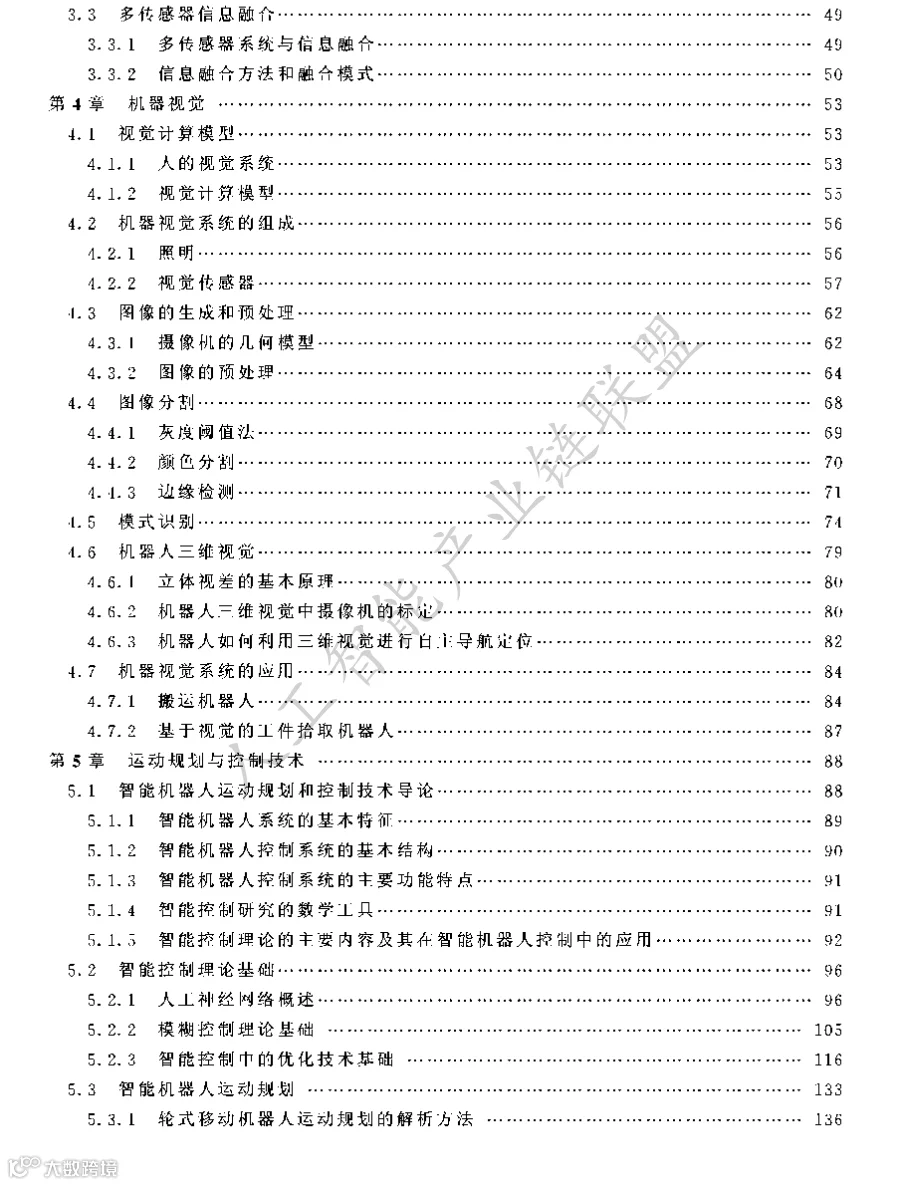
如果说驱动器是肌肉,传感器就是机器人的五官。书中第3章把传感器分为内部传感器(感知自身状态)和外部传感器(感知环境)。
1. 内部传感器:位置与速度
-
• 电位器:简单便宜,但触点易磨损; -
• 绝对式编码器:每个角度对应唯一数字码,断电不丢位置,用Gray码纠错; -
• 增量式编码器:输出A/B相脉冲,通过相位差判断转向,成本低、应用广; -
• 光栅:利用莫尔条纹放大位移,精度可达±1μm,用于高精度位置反馈。
2. 外部传感器:力觉、触觉、接近觉、滑觉、听觉
-
• 力觉传感器:电阻应变片贴在弹性梁上,受力变形→电阻变化→测出力/力矩。斯坦福大学研制的六维力传感器,能同时测三个方向的力和三个方向的力矩,是精密装配的“手感”来源。 -
• 触觉传感器:压电式、压阻式、成像型(如LORD公司的LTS-100,8×8阵列),能感知物体形状和表面纹理。人类皮肤有约200万个触觉感受器,而VLSI触觉传感器阵列正在逼近这一密度。 -
• 接近觉传感器:电涡流(检测金属距离)、光纤(射束中断/回射/扩散)、超声波(测距)——让机器人在碰撞前就“知道”障碍物存在。 -
• 滑觉传感器:检测物体在手中的滑动,及时调整抓握力。磁学断续器型、光学断续器型、贝尔格莱德专用滑觉传感器(金属球+触针),都是为解决“抓鸡蛋不碎、抓铁块不滑”这个问题。 -
• 听觉传感器:动圈式传声器、光纤声传感器,配合语音识别系统,让机器人能听懂人话。
3. 多传感器信息融合:1+1>2
单一传感器只能获取局部、片面的信息,甚至偶尔出错。多传感器融合就是把多个传感器的信息综合起来,得到更可靠、更完整的环境描述。
融合分为三个层次:
-
• 数据级融合:直接融合原始数据,细节多但计算量大; -
• 特征级融合:先提取特征(尺寸、轮廓、硬度),再融合,应用最广; -
• 决策级融合:各传感器独立决策,再融合结果,容错性最好。
融合方法有加权平均法、贝叶斯法、D-S证据法、神经网络、模糊理论、卡尔曼滤波等。
专业解读:多传感器融合的本质是用冗余换可靠性,用互补换完整性。比如自动驾驶,摄像头看颜色和纹理,激光雷达测精确距离,毫米波雷达穿透雨雾——三者融合,才能在暴雨天也不“瞎”。今天大热的“BEV+Transformer”感知架构,本质上就是数据级+特征级融合的深度学习实现。
四、机器人的“眼睛”:机器视觉
人类80%的信息靠眼睛获取,机器人也一样。书中第4章系统讲解了机器视觉的完整链路:图像获取→预处理→分割→特征提取→模式识别。
1. 视觉计算模型:Marr的三级表象
麻省理工的Marr教授提出,视觉是一个信息处理过程,分三个层次:
-
• 要素图:用光强变化的位置和方向描述图像,压缩信息; -
• 2.5维图:以观察者为中心,包含深度、表面法向、不连续轮廓; -
• 三维模型:以物体为中心,用广义锥模型表示物体,与视角无关。
2. 图像预处理:让图像更“干净”
-
• 邻域平均法:平滑噪声,但边缘变模糊; -
• 中值滤波:取邻域中值,能去椒盐噪声且保边; -
• 低通滤波:去高频噪声,图像变平滑; -
• 高通滤波/边缘增强:突出边缘,Sobel算子、Laplace算子、平移差分法各显神通。
3. 图像分割:把物体“抠”出来
-
• 灰度阈值法:直方图双峰取谷底,简单高效; -
• 颜色分割:在RGB空间聚类,分离不同颜色区域; -
• 边缘检测:差分法、Hough变换(检测直线/圆/椭圆)、轮廓提取与跟踪。
4. 模式识别:给物体“贴标签”
-
• 统计模式识别:提取特征向量→判别函数→分类。线性判别函数(超平面分割)、最小距离分类器(模板匹配)、贝叶斯分类器(概率最优)。 -
• 贝叶斯分类:利用先验概率和条件概率,计算归属概率,取最大者。线性判别(协方差相等)和非线性判别(协方差不等)各有适用场景。
5. 三维视觉:让机器人有“深度感”
-
• 立体视差:两个摄像机从不同角度拍同一景物,匹配对应点,三角测量算深度; -
• 摄像机标定:求投影矩阵M,把世界坐标映射到图像坐标。传统方法需要标定参照物,书中提出基于被动视觉的自主标定,用激光测距+最小二乘,适合野外作业机器人。
专业解读:机器视觉的核心难题是从2D图像恢复3D信息——这是一个“病态问题”,因为深度信息在投影中丢失了。双目立体视觉通过视差恢复深度,结构光通过图案畸变恢复形状,ToF通过光飞行时间直接测距。今天大模型驱动的视觉感知(如SAM分割一切、Depth Anything单目深度估计),本质上都是在用更强的先验知识解决这个病态问题。
五、机器人的“大脑”:运动规划与控制
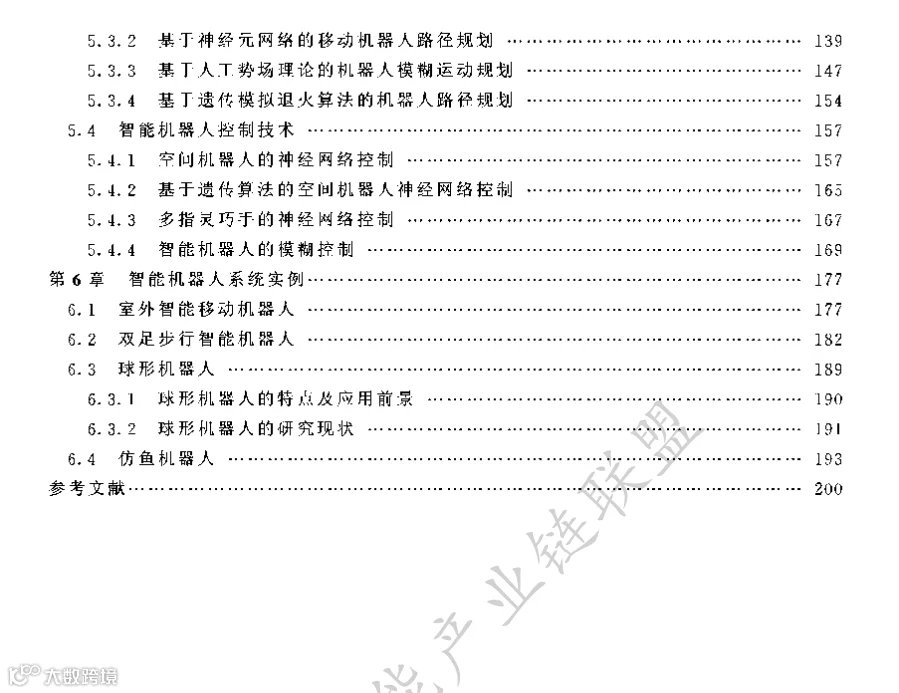
这是全书最硬核的部分。第5章从智能控制理论讲起,覆盖神经网络、模糊控制、遗传算法、模拟退火,再到运动规划和路径规划。
1. 智能控制三大件
-
• 神经网络控制:BP网络、RBF网络、GMDH网络。不需要精确数学模型,通过训练学习输入输出映射。优点是自适应、容错、并行处理;缺点是学习速度慢、可能陷入局部极小。 -
• 模糊控制:用语言规则(“如果温度很高,则全力降温”)代替数学方程。模糊化→模糊推理→去模糊化。优点是无需模型、鲁棒性强、易于理解;缺点是规则靠经验、缺乏系统设计方法。 -
• 遗传算法:模拟生物进化,选择、交叉、变异。优点是全局搜索、不依赖梯度信息;缺点是计算量大、参数敏感。 -
• 模拟退火:模拟固体退火,以一定概率接受“坏解”,从而跳出局部最优。
2. 运动规划:从A点到B点,不撞墙
-
• 轮式机器人:以驱动轮轴心为参考点,建立运动学方程,通过两轮角速度差实现转向。书中提出一种简化位姿校正方法——固定一轮速度,只调另一轮,避免矩阵求逆,实时性更好。 -
• 神经网络路径规划:用连接网络表示障碍物(多面体→线性不等式→S形函数),构造碰撞罚函数+路径长度能量函数,让路径点沿能量下降方向运动。并行计算是最大优势,增加障碍物数量不增加计算时间。 -
• 人工势场法:目标产生引力,障碍物产生斥力,机器人沿合力方向运动。局部极小值是经典缺陷,用调和函数(拉普拉斯方程的解)可消除局部极小,再用模糊控制器逼近调和函数梯度,实现动态避障。 -
• 遗传模拟退火算法:遗传算法全局搜索,模拟退火局部精修,两者结合,路径更短、无尖峰。
专业解读:运动规划的本质是在高维构型空间中搜索一条无碰撞路径。传统方法(A*、RRT)在低维有效,但维度一高就“维度灾难”。神经网络和势场法的价值在于把规划问题转化为优化问题,用并行计算和连续优化替代离散搜索。今天自动驾驶的轨迹规划,主流是采样+优化(如Apollo的EM Planner),本质上也是这个思路的工程化延伸。
六、机器人“活”起来了:系统实例
第6章展示了几个典型的智能机器人系统,让理论落地。
1. 室外智能移动机器人
-
• CMU NavLab系列:从NavLab-1到NavLab-5,横穿美国大陆,98.1%路程自主驾驶; -
• 德国VaMoRs-P:双目视觉+Transputer并行处理,高速公路最高130km/h; -
• 清华THMR系列:THMR-III采用行为式控制结构,THMR-V集成GPS/光码盘/磁罗盘,高速公路设计车速80km/h。
2. 双足步行机器人
-
• 本田ASIMO:身高120cm,体重43kg,采用i-WALK技术,能预测重心变化,实现连续流畅的转弯步行; -
• 索尼SDR-3X:身高50cm,24个关节,能跳舞、踢球、识别20种声音; -
• 国防科技大学“先行者”:中国第一台类人型机器人,能前进后退、左右侧行、摆动手臂。
3. 球形机器人
-
• 芬兰Halme球形机器人:单轮内部驱动,但无法全方位运动; -
• 密歇根州立大学球形机器人:内部摆锤+伸缩支架,可收回摄像机; -
• CMU Gyrover:单轮+陀螺仪稳定,高速稳定但静止会倒; -
• 索尼智能球:30+传感器,能辨别人的声音和体温。
4. 多指灵巧手与模糊控制
-
• 北航BH-1灵巧手:3指9自由度,能抓鸡蛋; -
• 多指手模糊控制:力/位置混合控制,模糊规则调整抓握力,保证接触力在摩擦锥内,物体不滑落。
专业解读:双足步行是机器人学中最难的问题之一——它是一个高阶、非线性、非完整约束的欠驱动系统。ASIMO的i-WALK技术核心是预测运动控制:提前计算转弯时重心该向外倾斜多少,从而把“直行→停止→转弯”变成连续动作。这背后是ZMP(零力矩点)理论的工程化,以及大量离线步态优化+在线平衡补偿。
七、结语:20年前的书,为什么今天读来依然“超前”?
《智能机器人》出版于2004年,但书中讨论的多传感器融合、神经网络控制、模糊逻辑、遗传算法、双目视觉、人工肌肉、球形机器人,在今天依然是机器人领域的热门方向。
书中有一段话特别值得回味:
“智能机器人是硬件和软件的统一体,离开硬件支持是无法制造出智能机器人的。”
这句话在今天得到了完美验证——大模型再强,没有高性能伺服电机、减速器、力传感器,也造不出能干活的人形机器人。AI是大脑,硬件是身体,缺一不可。
另一个深刻的洞见是:智能机器人的体系结构,本质上是“功能分解+时间协调+空间分配”的问题。分层递阶结构(组织级-协调级-执行级)至今仍是机器人系统设计的主流范式——ROS2的节点分层、自动驾驶的感知-规划-控制链路,都是这个思想的延续。
如果你对机器人感兴趣,这本20年前的书依然是一张极好的知识地图。它不会教你用最新的PyTorch写视觉模型,但它会告诉你:机器人为什么这样设计,传感器为什么这样选,控制算法为什么这样分层。
这些底层逻辑,不会过时。
参考文献:方建军,何广平. 智能机器人[M]. 北京:化学工业出版社,2004.