汽车制动系统技术观察
电子驻车制动 EPB
最新技术路线与合规要求
从轮端执行机构到整车安全与全生命周期治理
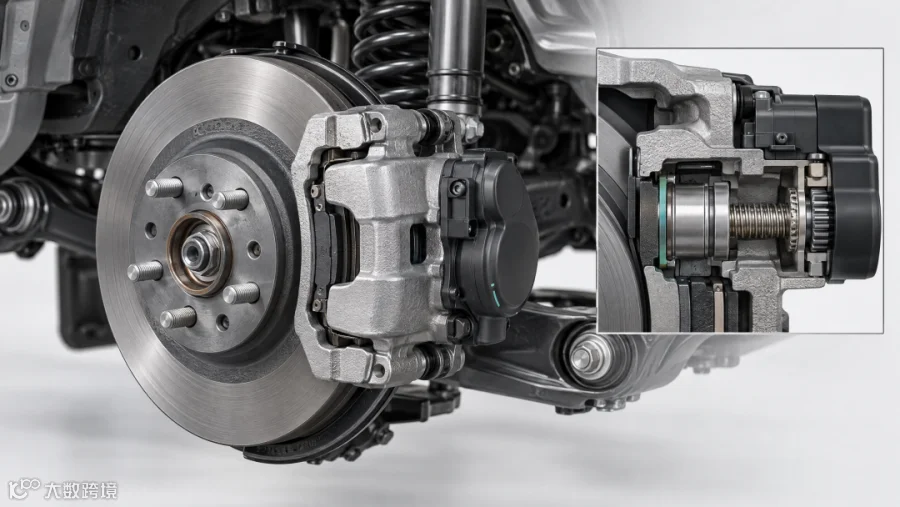
EPB的演进不只是执行器电动化,还取决于制动控制、车辆接口和故障管理能否协同设计。
核心判断 EPB不等于整车线控制动。当前稳健量产路线仍以电机驱动机械驻车执行机构为主,主要分为拉索式与卡钳集成式。技术升级重点是可控的夹紧力估算、自动施加/释放、跨系统协调和故障保持;EMB与高压电气化是前瞻路线,需以法规、冗余和验证证据支撑,不能把研发趋势说成普遍量产。 |
阅读导航
章节 |
重点内容 |
第一部分|EPB技术路线(约50%) |
|
01 EPB系统边界与主流架构 |
拉索式、卡钳集成式、商用车气制动EPB与EMB区别 |
02 控制技术:从电机动作到可验证夹紧力 |
夹紧力估算、磨损补偿、状态监测与安全反应 |
03 自动驻车与跨系统协同 |
Auto Hold、坡道起步、ESC/ABS、ADAS停车和AEB |
04 供电、冗余与2026—2028技术演进 |
12/24/48V语境、失电保持、EMB前瞻与系统选型 |
05 量产架构选型与验证指标 |
功能边界、环境工况、维护能力和全寿命成本 |
第二部分|安全合规与量产治理(约50%) |
|
06 法规、标准与OEM要求的层级 |
强制法规、型式批准、工程标准和合同规范 |
07 UNECE R13/R13-H与美国FMVSS |
正常坡道保持、EPB电气故障与车型适用范围 |
08 中国强制标准、准入与OTA |
GB 21670、GB 12676、GB 7258、GB 44495/44496 |
09 ISO 26262、SOTIF、ASPICE与网络安全 |
风险分配、过程证据和适用边界 |
10 从DV/PV到售后:验证与持续合规 |
法规试验、整车DVP&R、故障注入、更新与召回 |
11 项目实施路线与常见误读 |
阶段任务、证据链、法规差异与结论 |
PART 01|技术路线
电子驻车制动:从电动执行到整车制动协同
判断EPB技术发展到什么阶段,不能只看执行器是否电动化;停车保持、行驶中制动、自动控制和制动线控化,是不同层次的问题。
01 EPB系统边界与主流架构
电子驻车制动(EPB)把传统手制动杆或脚踏杆的操作改为电子请求,再由电机驱动驻车机构完成夹紧并保持车辆。它解决的是驻车制动的电动化,不等于行车制动已经改为电驱。当前多数乘用车仍由液压系统承担日常服务制动;EPB负责停车保持,部分车型也按相应法规要求提供辅助减速功能。
对商用车还要区分“电子驻车控制”与轮端电机制动。典型重型车辆驻车制动仍可能由弹簧储能制动器和压缩空气执行,电子开关负责请求、联锁与状态监测。商用车供应商公开的离车自动施加、起步释放或拖车联锁,不代表其采用乘用车式卡钳电机。
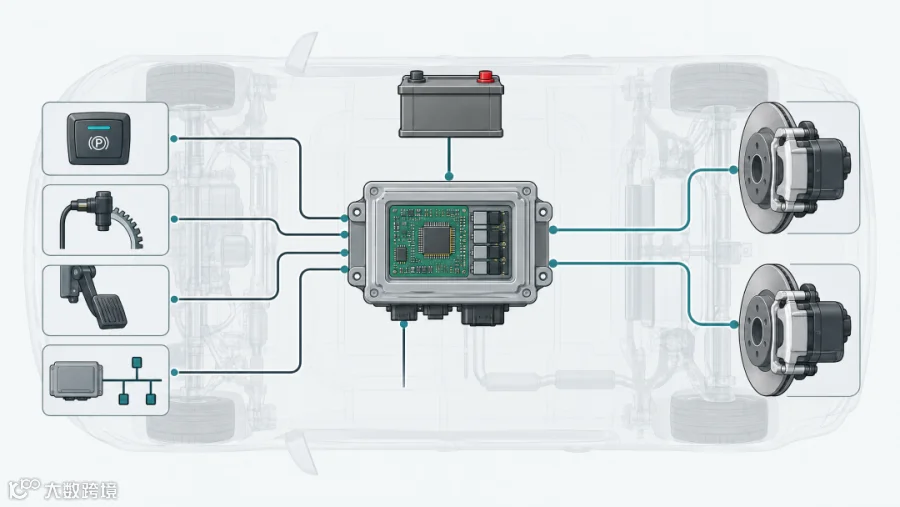
图1|乘用车卡钳集成式EPB典型控制关系示意,项目实现应以具体车型接口和安全概念为准。
架构 |
执行方式 |
主要优势 |
主要工程约束 |
拉索拉动式 |
中央电机/减速机构拉动一根或两根驻车拉索,作用于鼓式或卡钳驻车机构。 |
可沿用传统驻车制动器和平台;电机/控制器集中,轮端结构改动较小。 |
拉索行程、摩擦、松弛和调整机构需管理;布置路径、两侧均衡及腐蚀磨损影响一致性。 |
卡钳集成式 EPB-Ci |
左右后卡钳各带电机与齿轮/丝杠,将旋转运动转为活塞夹紧力。 |
省去车内手刹机构和长拉索;轮端控制更直接,释放布置空间。 |
轮端质量、热/水/盐环境、执行器和卡钳协同;车型维修需进入专用维护/校准流程。 |
商用车电子驻车控制 |
电子手控单元经控制器联动车辆EBS及弹簧储能/气制动回路。 |
便于停驶/离车联锁、起步释放和挂车功能协同。 |
不能将24V电子控制等同轮端电机制动;需分析气压储能、拖车及组合车辆状态。 |
EMB前瞻架构 |
轮端电机直接形成服务制动夹紧力,机械液压/气压传动可取消或减少。 |
可集成服务制动和驻车功能,具备更灵活的轮端控制潜力。 |
安全冗余、供电、散热、夹紧力估算、可靠性和法规批准仍是产业化核心难题。 |
关键边界 “卡钳集成”描述EPB执行器安装位置;“干式EMB”描述行车制动能量传递架构。前者可以只电动执行驻车功能,车辆行车制动仍使用液压系统。 |
02 控制技术:从电机动作到可验证夹紧力
EPB的控制难点不在于给电机通电,而在于识别衬片何时接触、建立所需夹紧力,并确认锁止和释放状态。量产控制器通常综合电机位置或转速、电流/电压、动作时间和诊断信息,判断空行程、接触点、堵转及异常负载。部分方案根据电机特性曲线估算夹紧力;台架研究也验证了利用有效转角和摩擦模型进行估算的可行性。传感器配置和算法因平台而异,不能由此推断所有车型都直接测量轮端夹紧力。
磨损补偿要同时考虑衬片寿命、卡钳行程、温度、摩擦特性和机构间隙,并落实到标定与维修流程中。行程过短可能导致保持力不足,施加过度则会增加电机和机构负担,也会拉长动作时间、增加能耗。供电中断时,控制逻辑还要区分车辆是在行驶还是已经停稳:前者要避免非预期夹紧,后者则要保住所需制动力或机械锁止。因此,“断电”不能一概当作安全状态。
控制环节 |
关键输入/判据 |
应验证的行为 |
施加与接触点识别 |
开关请求、车速、轮速/制动状态;电机位置、转速和电流变化。 |
避免误施加;接触点识别漂移时仍能完成安全夹紧或告警。 |
夹紧力与机械锁止 |
电机转矩/位移映射、卡钳/拉索特性、热态与磨损状态。 |
坡道保持满足目标法规和车型要求;重复动作不造成过热或机构损伤。 |
释放与回位确认 |
车速、驾驶员意图、驱动转矩/变速器状态、EPB位置反馈。 |
车辆起步前确认释放;释放不完全或传感器不一致时告警并控制起步风险。 |
故障检测与状态显示 |
电压、电流、位置、网络通信、ECU自检及轮速/车辆状态。 |
区分已施加、已释放、未确认与故障;不得在执行不确定时给出虚假成功状态。 |
磨损与维修管理 |
衬片磨损估算、维护模式、诊断仪复位、服务更换记录。 |
维修模式退出后重新校准;磨损/间隙变化不削弱驻车保持。 |
03 自动驻车与跨系统协同
自动驻车(Auto Hold)通常在车辆停稳后保持服务制动压力,并在起步条件满足时释放;EPB则以机械方式承担较长时间的驻车保持。两者如何交接,要根据等待时间、坡度、驾驶员是否离车、车门和安全带状态、供电及制动故障来设计。短时由服务制动保持、长时再转由EPB锁止,是常见方案之一,但并非法规为所有车型规定的唯一做法。
与ABS/ESC协同时,EPB可能接收轮速、车速、动态制动请求或制动系统状态。需要建立控制请求优先级、通信超时策略、错误/陈旧信号检查、左右轮动作一致性和降级路径。行驶中辅助减速属于单独安全场景,应评估车身稳定性、路面附着差异、热负荷、控制渐进性及解除逻辑。
车辆经ADAS紧急停车或AEB停稳后,EPB可以接续承担驻车保持,但这并不意味着它就是AEB的主制动器。若某车型还让EPB参与行驶中紧急制动、自动泊车或远程停车,就应在整车安全分析中说明触发条件、执行权限、驾驶员提示和故障接管方式,并按销售市场分别核对法规与试验要求。
系统集成原则 驻车功能、行车制动和驾驶辅助停车是不同功能;同一电机或制动器参与多个功能时,应分别定义需求、运行状态、失效反应和验证证据。 |
04 供电、冗余与2026—2028技术演进
公开的乘用车EPB台架研究采用12V供电;重型商用车则常见24V电控与压缩空气制动并存。48V主要出现在高功率轮端电驱或未来EMB架构的讨论中。现有前瞻材料不足以证明普通EPB必须采用48V,也不能据此推断各市场已普遍装车。
车辆断电后能否继续驻车,通常取决于执行机构的机械自锁或驻留能力,而不是持续供电。独立电源、双电机、双控制器、双路通信和机械释放各自针对不同故障,不能互相替代。项目应说明每项冗余覆盖什么故障、是否真正独立,以及共因失效如何处理。虽然公开研究讨论过EMB冗余架构,但没有足够证据说明双电机EPB已成为普通量产车的通用配置。
阶段判断 |
路线趋势 |
量产成熟度与限制 |
当前主流 |
拉索式与卡钳集成式EPB持续服务不同车型/平台;控制器与ESC/ABS、Auto Hold接口更紧密。 |
工程重点是车型集成、耐久、误动作防护、状态识别和维修一致性。 |
渐进升级 |
传感/诊断增强、夹紧力模型优化、左右轮控制与制动功能交接更精细。 |
软件改进需以全寿命摩擦/温度/磨损验证和诊断覆盖证明,不以算法新颖替代实车数据。 |
架构融合 |
EPB与服务制动、自动驾驶停车和车身控制走向平台级协调。 |
安全责任跨多个控制器和法规条款;需强化接口需求、时间特性、网络安全与失效隔离。 |
前瞻研发 |
EMB、轮端电驱制动和48V/高压功率架构持续研究。 |
供电冗余、热管理、轮端质量、系统成本和型式批准仍是关键门槛;研究样机不等于量产导入。 |
05 量产架构选型与验证指标
方案选型要从车辆类别、驻车性能、后制动器结构、平台接口、供应链和售后能力倒推。拉索式便于沿用传统结构;卡钳集成式省去拉索和车内机构,但对轮端环境防护及维修流程提出更多要求;商用车则要重点处理电子控制与气制动弹簧回路的协同。若计划由EPB走向EMB,还需单独论证行车制动冗余、断电与失联后的能力,以及相应法规路径。
选型维度 |
工程问题 |
应形成的量产证据 |
车辆与制动器型式 |
M1/N1还是M2/M3/N/O?盘式卡钳、鼓式或弹簧制动气室? |
法规适用矩阵、制动器接口定义、型式配置和批准路线。 |
停车保持与动态功能 |
仅静态驻车,还是包含低速动态辅助、Auto Hold或ADAS停车交接? |
功能边界、运行状态、需求分配、危险分析及场景化测试。 |
执行机构与供电 |
电机拉索还是轮端集成?供电等级、降压、短路保护和机械锁止如何设计? |
执行器性能图谱、供电故障反应、热/耐久/磨损和失电保持证据。 |
诊断与售后 |
如何判断未夹紧/未释放?维修、拖车、举升和更换摩擦片如何处理? |
DTC/告警、服务模式、维修程序、重新校准和技师安全指引。 |
全寿命与软件 |
ECU、标定或诊断软件如何升级?更换控制器/卡钳后如何匹配? |
软件物料清单、版本与车型配置映射、更新验证/回退与追溯。 |
技术路线小结 成熟量产的重心仍是“机械驻车执行+电子控制协调”。面向未来的竞争力,取决于控制状态可信、失效时保持安全、与车身系统边界清楚,以及可验证、可维修、可持续更新。 |
技术补充|EPB状态机与失效反应应按车辆状态分层
实际开发时,可以把EPB控制逻辑划分为释放、待施加、夹紧中、已确认保持、释放中、状态不确定和故障锁定等状态。状态切换不能只看驾驶员开关,还要结合车速、轮速、变速器或驱动状态、制动踏板、车门与安全带、供电和执行器反馈。支持Auto Hold或ADAS停车的车型,还须明确制动请求由哪个控制器负责,以及服务制动何时交给EPB。把这些条件写清楚,可以避免将开关指示误当成夹紧已经成功。
车辆状态 |
主要风险 |
建议设计的系统反应 |
行驶中收到驻车请求 |
错误/意外夹紧可能导致车辆不稳定;完全忽略请求也可能不满足预期功能。 |
按车辆安全概念判定请求是否触发受控动态减速;限制非预期执行并向驾驶员明确提示。 |
停车但夹紧尚未确认 |
电机堵转、供电跌落或反馈错误可能导致溜车。 |
保留服务制动保持或采取经分析的备用策略;未确认时不得显示成功锁止。 |
起步请求与EPB未释放 |
车辆拖滞、磨损或动力请求增大。 |
验证释放状态与车辆速度变化;异常时限制起步、告警并记录故障。 |
控制器/通信失联 |
ESC/ABS、仪表和EPB对状态的理解可能不一致。 |
定义超时、状态降级、告警和信息仲裁;避免多个控制器同时发出相冲突请求。 |
已停稳且失去电源 |
如果机械锁止未建立或状态显示错误,车辆可能移动。 |
验证断电后的机械保持、复电后的状态恢复、故障诊断与维修路径。 |
这套状态机是工程设计方法,并非法规要求采用的统一软件结构。各车型的安全反应仍须依据HARA、法规功能定义和制动架构确定。尤其是动态制动,某家供应商提供紧急辅助减速功能,并不代表其他EPB也具备相同能力或已经完成相同验证。
技术补充|机械机构、诊断与售后共同决定全寿命表现
EPB性能取决于整个机械链路和安装环境:从电机、减速机构、丝杠或拉索,到卡钳回位、摩擦材料、紧固件和线束都可能影响结果。设计和标定时,要关注最大行程、机构效率与回差、磨损裕量、动作时间、发热、重复施加能力及夹紧后的松弛。开发样件应覆盖温度、间隙和寿命状态,并把测量误差及左右轮差异纳入标定。单一台架上的理想曲线,不能替代整车坡道保持和耐久验证。
售后可维修性也属于安全设计的一部分。更换摩擦片或卡钳时,可能需要诊断仪进入维护模式,使丝杠回退并在装配后重新校准;如果技师通过机械撬动或未按流程断开执行器,可能造成机构损坏或夹伤风险。拖车、滚筒测试、举升、低压救援、手动释放和重新投运流程需针对具体车型定义,并明确哪些操作只有授权服务工具可以执行。
电子诊断应能区分机械故障、电机电气故障、供电不足、通信异常和状态反馈不一致。可用电流、行程、温度和动作时间识别卡滞或磨损趋势,但阈值应通过车辆数据和故障注入验证。量产后分析保修件及车队数据时,需把零件批次、软件/标定版本、车辆配置和维修操作关联起来,才能判断问题来自供应商偏差、使用环境还是版本变更。
PART 02|安全合规
合规治理:从适用法规到量产后证据
EPB的合规对象通常是整车/制动系统及其开发、更新与售后过程;不同市场、车辆类别和批准日期必须分别判断。
06 法规、标准与OEM要求的层级
项目启动时应先锁定销售市场、车辆类别、生产时间、制动器架构和批准路径。目标市场采纳的UN法规会进入相应型式批准要求;美国FMVSS由制造商依自我认证制度证明符合。中国的强制性国家标准、整车准入、CCC以及OTA和召回制度各自管理不同事项。至于ISO、SAE、ASPICE和OEM规范,要看是否被法规、合同或批准条件纳入,不能只凭“行业标准”的称谓就认定其在所有市场都具有法律强制力。
层级 |
代表性要求 |
对EPB的适用方式 |
车辆法规/型式批准 |
UNECE R13/R13-H、欧盟型式批准法规、美国FMVSS、中国整车制动强标与准入。 |
按车辆类别和批准日期核实停车性能、故障响应、警告、试验及技术资料要求。 |
功能安全/网络安全 |
ISO 26262、ISO/SAE 21434、UNECE R155/R156(适用时)。 |
支持风险论证和治理流程;R155/R156适用取决于目标批准市场和车辆制度。 |
功能不足与工程质量 |
ISO 21448、Automotive SPICE、ISO 16750/EMC/防护等级相关标准。 |
用于SOTIF风险、开发过程能力、环境与部件验证;需区分正式版次、草案和OEM约定。 |
产品认证/企业要求 |
CCC、工信部产品准入/公告、OEM DVP&R、供应商质量条款。 |
各自有独立产品/流程边界;不能用单项过程评估替代型式批准或车辆强制要求。 |
07 UNECE R13/R13-H与美国FMVSS
UNECE R13-H主要覆盖M1、N1车辆;R13覆盖其他相关的M、N、O类车辆。批准时要按具体车型、地区采纳的修订系列和过渡条款确定法规文本。截止2026-10-24的UNECE状态材料把R13列至15系列、R13-H列至02系列;2026年某些补充修订所列日期仍带“可能/暂定”标记,应以存托机关最终通知和目标批准国接受状态复核。
法规/场景 |
主要规定或数值 |
解读边界 |
R13-H正常静态驻车 |
满载车辆在上/下20%坡道保持静止;获准牵引时组合车辆上/下12%。 |
M1/N1范畴;法规针对驻车制动系统,不只测试EPB电机。 |
R13商用车驻车 |
技术服务程序列示动力车辆单车18%、组合车辆12%的坡道试验口径。 |
不是R13-H的20%;具体类别、试验载荷、时长和批准系列须以正式条文核对。 |
R13-H电控故障备用 |
特定控制故障/控制线路断路(排除能源供应)时,需满足8%坡道保持等备用要求;可有法规限定的静止自动施加方案。 |
这是电气驻车控制失效场景,不得替代正常状态20%驻车性能。 |
R13-H行驶中操作 |
允许驻车系统在行驶中操作;对应试验可由驻车控制请求常用制动,条文设定规定的动态性能。 |
不等于EPB必须在高速行驶时由轮端驻车电机夹紧;实现可经辅助常用制动系统。 |
美国FMVSS 135 |
适用轻型车辆;20%坡道前/后方向各保持5分钟,车辆按GVWR加载;法规还要求相应机械保持和驻车状态核验。 |
美国FMVSS 135与UN R13-H的对象、测试和法规表述不同,不能混用。 |
美国FMVSS 105 |
适用于GVWR超过3,500 kg的特定液压/电制动MPV、卡车和巴士。 |
不是FMVSS 135轻型车辆的替代条款;按类别和法规版本分别确认。 |
美国NHTSA针对一种“摩擦制动器+自动接合机械传动锁”的EPB架构作过书面解释,认为法规驻车试验可按系统整体评估。该解释基于请求方提供的结构事实,不是产品预先审批,也不构成对所有EPB架构的统一判定。
必须分开核对的三种数值 R13-H正常保持20%(牵引组合12%);R13类别车辆依对应条文/试验程序;R13-H电控故障备用8%。美国FMVSS轻型车另有20%坡道双向各5分钟程序。数值看似相近,适用对象和试验意图不同。 |
08 中国强制标准、准入与OTA
中国乘用车制动系统主要核对GB 21670-2025;商用车辆和挂车核对GB 12676-2014。GB 7258-2017截至研究基准日仍现行;GB 7258-2026虽已于2026年发布,但实施日期为2027年7月1日,在实施日前不能作为已生效义务引用。项目若跨越实施日,应把新旧标准适用、车辆类型、公告/生产节点和认证转换要求单独列入车型计划。
标准/制度 |
截至2026-10-24状态 |
对EPB项目的工程含义 |
GB 21670-2025 |
乘用车制动系统技术要求及试验方法;2026-01-01实施,替代2008版。 |
按乘用车类别开展制动系统及驻车相关适用条款核对;实施版本以标准全文及批准机构意见为准。 |
GB 12676-2014 |
商用车辆和挂车制动系统技术要求及试验方法;2015-07-01实施。 |
核对M2/M3/N类及O类范围、类别例外与驻车制动条款。 |
GB 7258-2017 / 2026 |
2017版现行;2026版于2027-07-01实施。 |
当前项目按生产/批准时间确定适用版;提前开展改版差异与试验影响分析。 |
GB 44495-2024 / 44496-2024 |
汽车整车信息安全、汽车软件升级强制性国家标准,均自2026-01-01实施。 |
EPB ECU涉及整车网安或软件升级时纳入整车管理;是否需要切换/整改及过渡政策按认证机构/主管要求确认。 |
产品准入、CCC与召回 |
整车准入/公告、目录内CCC、产品一致性与缺陷召回分别管理。 |
EPB系统配置、软件/硬件变化、缺陷影响和OTA修复需形成一致性、变更许可/备案及召回判断记录。 |
2025年工信部与市场监管总局发布的智能网联汽车产品准入、召回及软件在线升级管理通知,区分不涉及主要技术参数变化与涉及主要参数/自动驾驶功能的升级。EPB软件更新是否改变产品技术参数、车辆制动安全特性或准入事项,应按具体版本变化与主管要求判断;OTA成功完成并不自动代表准入、备案、召回或安全评估义务已完成。
09 ISO 26262、SOTIF、ASPICE与网络安全
EPB直接关系到车辆能否停稳、起步和保持稳定,因此通常属于安全相关功能。非预期夹紧、夹紧不足、未释放或错误状态反馈,都可能带来风险。但仅凭“EPB”这个名称无法确定ASIL。项目应先界定车辆级功能、运行场景,以及它与ESC/ABS、Auto Hold和ADAS停车功能的责任边界,再按ISO 26262开展HARA并分配安全目标和ASIL。某一车型或论文得出的等级,不能直接移用于其他平台。
体系/标准 |
解决的问题 |
EPB项目中应形成的证据 |
ISO 26262 |
E/E系统故障导致的功能安全风险。 |
Item定义、HARA、安全目标、系统/硬件/软件需求、干扰防护、故障反应与确认记录。 |
ISO 21448 SOTIF |
系统无故障但功能/性能不足及可预见误用造成的风险。 |
复杂感知/自动停车等功能的场景、性能边界与验证;简单EPB执行器无需机械套完整流程。 |
Automotive SPICE 4.1 |
所选开发过程的能力评估与过程改进。 |
需求/架构/测试/变更等过程工作产品和可追溯性;ASPICE是过程能力评估,不是产品安全认证。 |
ISO/SAE 21434 / UN R155 |
车辆E/E系统网络安全风险管理及适用型式批准。 |
对诊断、网络命令、ECU接口、刷写/更新和供应链的TARA、控制措施、监测与漏洞处置。 |
UN R156与软件更新管理 |
适用型式批准制度中的软件更新及SUMS。 |
更新版本、车辆配置、兼容性、安全状态、回滚/恢复、更新记录和批准影响分析。 |
MCAL、AUTOSAR或安全岛是平台架构手段,不是自动获得ASIL的证明。电机驱动需分析功率开关短路/开路、堵转、位置/电流测量偏差、ECU复位、通信失联和电源故障。安全反应依车辆状态定义:行驶中重点防止意外夹紧;停放时重点保证机械保持和状态可信。
10 从DV/PV到售后:验证与持续合规
通过法规试验,并不等于完成了整车验证。法规只规定其明确覆盖的对象和程序;完整DVP&R还要纳入OEM性能目标、功能安全和可靠性要求。每项试验都应记录要求来源、样车或样件配置、数据判据、偏差处理和复测结果,并把法规强制项与工程验证项区分开。
验证主题 |
法规/工程关注点 |
量产验证建议(需按车型设定限值) |
驻车能力与释放 |
适用法规的载荷、坡度、方向、操作方式和状态指示。 |
前后方向与代表性坡道/载荷组合;确认锁止、起步释放、重复施加和左右轮差异。 |
电源与故障注入 |
低电压、断线或控制故障按适用法规/安全需求响应。 |
欠压、瞬断、复电、短路、堵转、传感器异常、通信丢失、ECU复位及恢复路径。 |
耐久与磨损补偿 |
法规性能在试验状态下满足要求。 |
新件至寿命末期、热/冷、重复动作、磨损间隙与复位流程,并按真实使用谱建立循环。 |
环境与防护 |
安装位置相关环境要求、外壳IP、供电瞬态与EMC。 |
温度、振动、腐蚀介质、水/泥/结冰、线束接插件与整车EMC组合;依据现行标准和OEM等级。 |
动态制动与车辆稳定 |
仅对法规、系统需求或产品功能实际要求的动态制动场景。 |
不同车速、附着条件、左右附着差、热态和ABS/ESC可用性;避免将驻车坡道试验当作AEB认证。 |
服务与OTA |
召回、更新和准入义务依市场/车辆及更新影响判断。 |
维修/拖车/举升/应急释放、诊断与校准;更新中断、兼容性、回退、更新后回归与车队追溯。 |
环境试验应先选对标准版本和适用范围。ISO 16750规定车辆电子电气部件的环境条件,但不包含EMC;ISO 7637-2给出供电线路传导瞬态的试验方法;ISO 20653用于道路车辆电气设备的IP等级;ISO 9227则规定盐雾试验程序,不能据此把盐雾小时数折算成实际服役年限。抗扰度、温度等级、循环次数和通过判据,最终要结合目标法规、OEM规范、安装位置和系统风险确定;目前没有一套适用于所有EPB的全球统一数值。

图2|整车坡道保持、执行器台架与故障注入需要共同覆盖产品验证证据链。
11 项目实施路线与常见误读
阶段 |
核心任务 |
建议交付证据 |
0—3个月|边界 |
冻结车辆类别、目标市场、执行器类型、EPB/Auto Hold/AEB功能边界与适用法规版本。 |
法规适用矩阵、item/接口定义、功能列表和供应商责任边界。 |
3—6个月|风险与架构 |
开展HARA/TARA;确定驻车正常性能、故障备用、供电、告警、机械锁止和跨系统仲裁。 |
安全概念、网络安全目标、接口控制文件、初版DVP&R及法规差异分析。 |
6—12个月|验证准备 |
将法规试验、系统/软件/硬件验证、环境/EMC/耐久及维修性放入整车项目计划。 |
需求追踪矩阵、验证用例与通过判据、配置和样件管理计划。 |
量产前|批准与发布 |
完成DV/PV、法规测试、型式批准/CCC/准入及软件版本冻结与服务准备。 |
技术文件、测试报告、偏差关闭、软件/硬件BOM和售后程序。 |
量产后|监测与变更 |
监控故障和投诉,管理供应商变更、维修校准、软件更新、安全事件与召回。 |
故障趋势、漏洞/变更记录、回归结果、更新/召回判断和车队追溯。 |
常见误读 |
更严谨的判断 |
EPB卡钳集成 = 线控制动/EMB |
卡钳集成只表示驻车执行器的位置;行车制动仍可能为液压。 |
驻车坡道20%就是故障保持要求 |
正常保持、故障备用、牵引组合和动态辅助制动是不同条款与场景。 |
乘用车与重型车都用同一坡度与试验时间 |
R13/R13-H、FMVSS 135/105按车辆类别及市场分别适用。 |
ASPICE等级或ASIL可直接认证EPB合规 |
ASPICE是过程评估;ASIL来自具体item/HARA;两者都不替代型式批准。 |
盐雾1000小时等于车辆寿命若干年 |
ISO 9227说明盐雾不用于寿命预测;须有真实环境相关性和车型验证。 |
新标准已发布就立即强制所有新旧车改装 |
必须核查实施日期、适用车型、准入/认证节点和过渡条款。 |
结论 EPB的可持续量产能力,不只是执行器能否夹紧,而是车辆能否在正确状态施加、可靠保持、受控释放,并在故障、更新与维修后保持安全。最佳技术路线是在法规边界内实现架构简洁、状态可信、失效可控和证据可追溯。 |