

具身智能赛道正迎来范式切换,行业重心从实验室演示转向真实场景的常态化作业。针对规模化落地的核心卡点——缺乏适配物理约束、支持持续自进化的一体化具身大脑,云深处科技联合麻省理工学院、清华大学等七所海内外顶尖高校,发布DEEPRobotics-Brain完整技术架构及五项核心技术成果,推动赛道从碎片化试错迈向体系化协同研发。
世界模型DR-WM-1.0:引入物理约束,预见真实未来
传统视频生成式世界模型虽能模拟视觉场景,但往往缺乏对真实物理规律的准确建模,导致“像素合理”但“动力学不可行”。云深处科技联合浙江大学、北京理工大学等高校发布的DR-WM-1.0,首次在四足机器人世界模型中引入摩擦力、粗糙度与刚度等物理特性。
该模型基于258万张图像与超10万段真机片段预训练,采用双ControlNet架构将场景几何与相机运动引入视频生成,并通过自回归推理保持仿真进程与真实控制闭环一致。这相当于为机器人提供了行动前的“物理预演器”,使其能在雨雪湿滑等复杂环境下,提前预判打滑风险并优化决策,有效缩小了视觉真实感与物理真实性之间的差距。
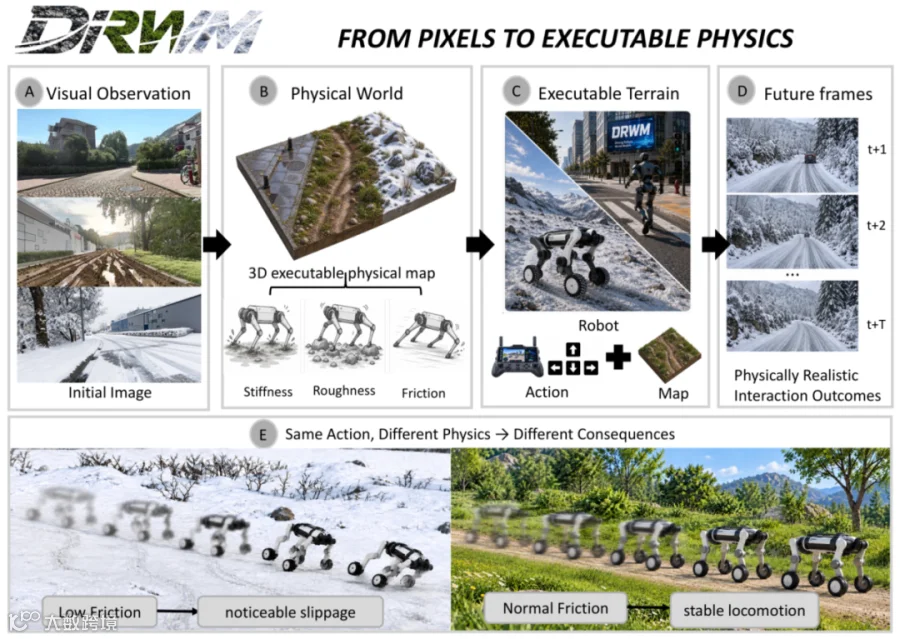
图 1 DR-WM 的整体流程与不同接触条件下的运动表现
具身基础模型DR-VLA-2.0:理解社会规则,提升拟人化交互
导航能力:跨具身学习人类社交礼仪
为解决机器人难以理解人类社交行为及导航指令的问题,云深处科技联合MIT、伊利诺伊大学等机构构建了EgoLynx数据集,整合1万小时人类第一视角视频与2000段机器人示教片段。通过域不变场景表征(DISR)技术,模型能够跨越人与机器人的视角差异,聚焦场景语义与时空关系,使机器人学会交通规则、让行礼仪及意图理解。
评估显示,该方法使导航综合评分QNS提升约5%,最终航向误差降低14.6%,有助于机器人在社区配送等“最后一公里”场景中更自然地融入人车混行环境。
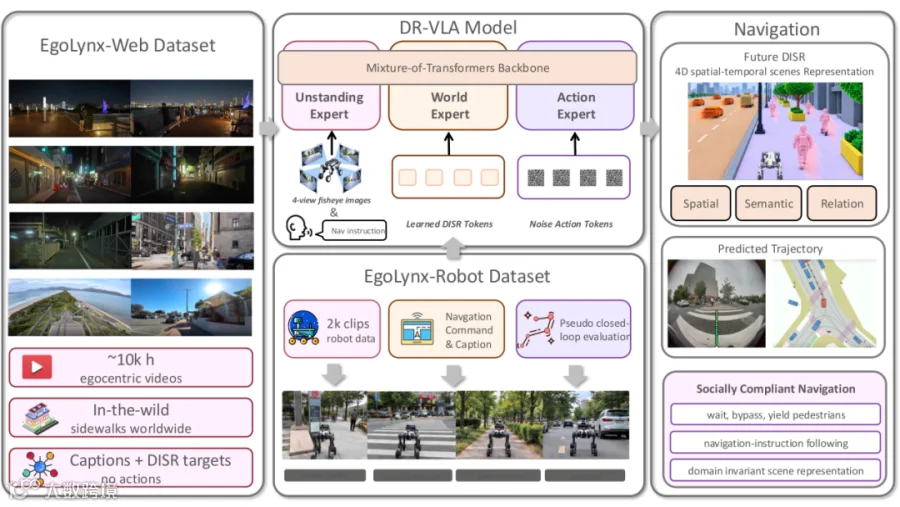
图2 DR-VLA 方法概览。人类视频提供理解与预测监督,机器人示范提供动作监督
操作能力:原子运动坐标大模型实现精细控制
针对精细操作中语言与力反馈通路分离、可控性不足的问题,云深处科技提出自研原子运动坐标大模型。该模型将机械臂运动拆解为13个原子坐标,建立“统一坐标语言”,并在训练中引入力反馈修正。实验表明,在插头插接与花瓶擦拭等接触任务中,任务进度显著提升,且在数据分布外的语言泛化和力响应任务上达到业内领先水平,具备电力柜操作等场景的落地价值。
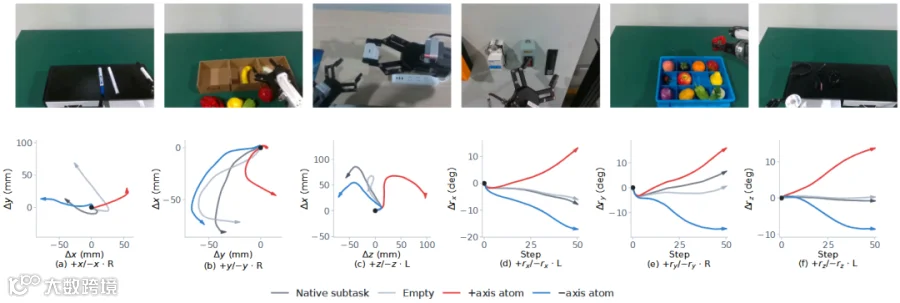
图3 固定图像与状态时,仅改变正负原子提示,末端平移和旋转轨迹随之产生方向相反的响应
策略优化框架DR-APO:通用强化学习,成功率大幅提升
针对现有强化学习方法绑定特定策略表征、难以通用的瓶颈,云深处科技联合浙江大学提出DR-APO框架。这是首个表征解耦的通用生成式策略强化学习框架,通过“优势引导的目标改进”机制,将策略改进转化为独立于参数化的目标分布优化问题,摆脱了对显式似然计算的依赖。
测试数据显示,DR-APO在MuJoCo-v5基准测试中多项指标第一;在具身视觉导航后训练中,预训练模型NavDP的仿真成功率从70.33%提升至89.55%;在云深处山猫M20轮足机器人真机测试中,导航成功率从25%大幅提升至65%,证明了其作为通用训练引擎的高效性。
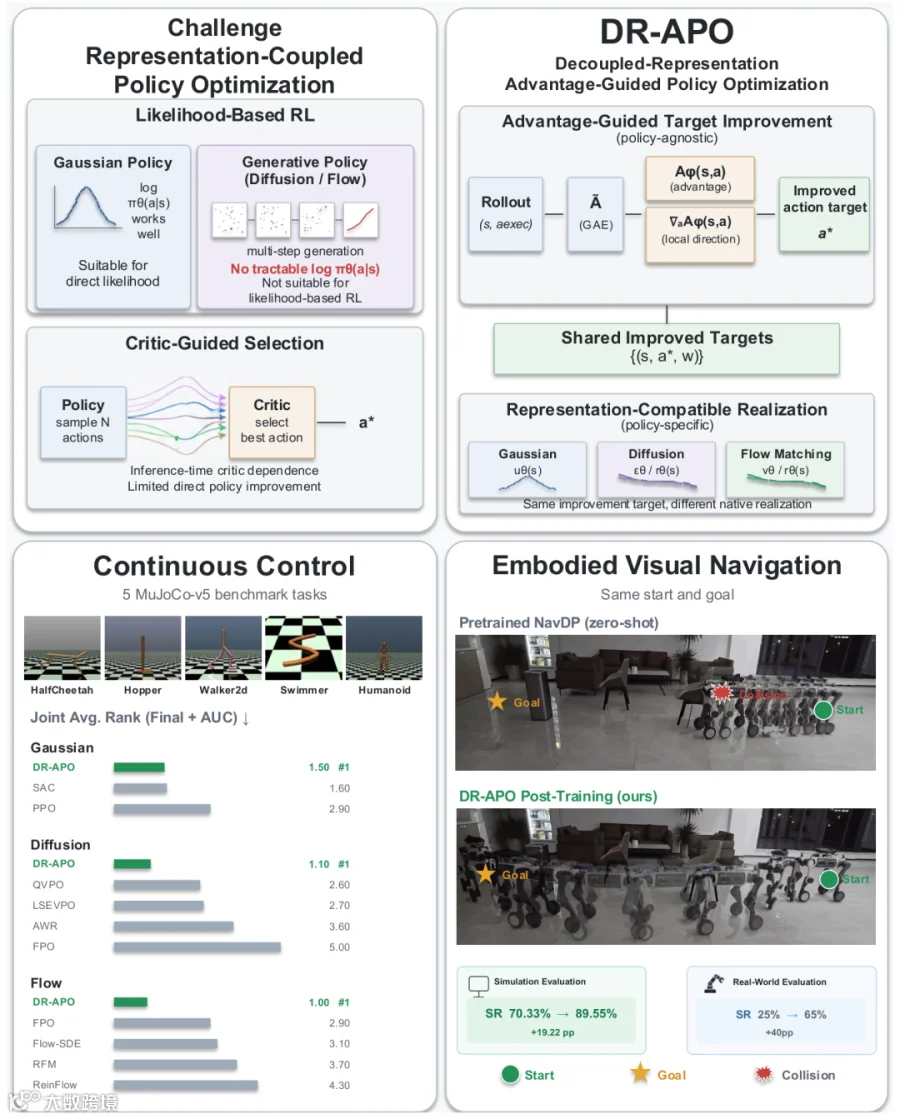
图4 DR-APO 将优势引导的目标改进与适配策略表示的动作拟合结合
具身智能体DR-Agent:首个持续自进化的4D信念导航智能体
为解决真实动态环境中“记忆过期”导致任务失败的问题,云深处科技联合加州大学圣地亚哥分校发布DR-Agent。该智能体采用EvolvingNav方法,搭建时间索引的预测4D信念模型,配合事件驱动的“预测-观测-重规划”滤波器,实现记忆的动态迭代与持续更新。
基于真实人类活动轨迹构建的EvoWorldBench评测基准验证显示,DR-Agent在时序预测、证据更新与故障恢复能力上显著优于主流基线,适用于居家服务、仓储物流等需要长期自主作业的场景。

图5 DR-Agent 总览图
数据闭环平台DR-Benchmark:填补真实户外场景数据空白
针对行业数据缺失与协议不统一的问题,云深处科技联合多所高校发布DR-Benchmark数据闭环平台及其核心数据集LynxScenes。这是首个针对轮足机器人真实户外场景的大规模数据集,基于山猫M20机器人累计完成833.6小时、3294.7公里的真实作业采集。
LynxScenes包含约10万段导航片段、300万个标注帧,覆盖27类物体、4类道路结构及多层级导航指令,首次将指令理解、环境感知、未来预测与场景重建统一至同一基准,并对25个代表性模型进行了系统性评估,为具身智能的研发与迭代提供了坚实的“源头活水”。
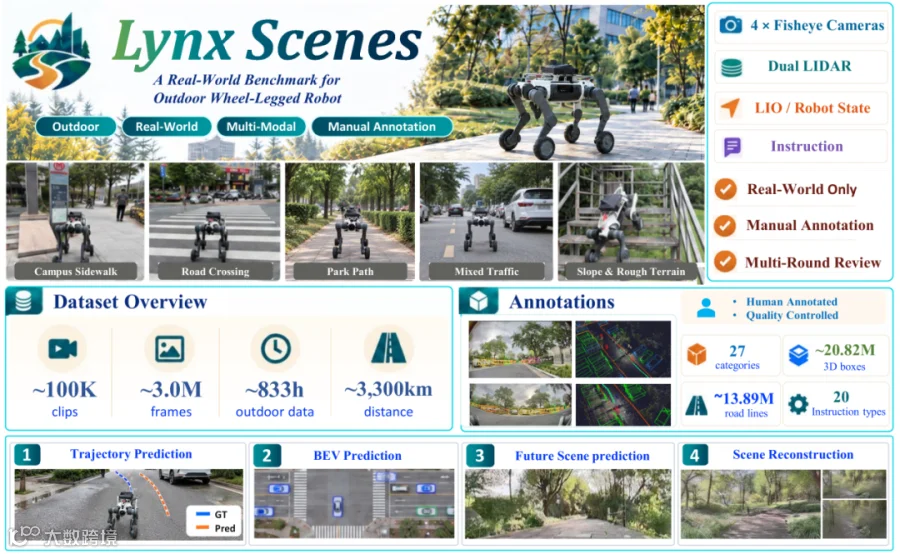
图6 LynxScenes 总体框架,涵盖真实机器人采集、多模态观测、空间与行为标注
随着各项技术拼图归位,云深处具身大脑DEEPRobotics-Brain的技术骨架日益清晰。通过体系化攻关,云深处科技正推动具身智能从零散试错走向可验证、可迭代的协同发展,为多形态机器人在真实物理世界的规模化落地夯实技术底座。
声明:本文根据公开市场信息整理,观点仅供参考,不构成投资建议。