



当行业仍在探索机器人如何“像人”时,聆动通用已聚焦于解决其能否“进厂”的核心难题。
作者丨刘政鑫
编辑丨刘 欢
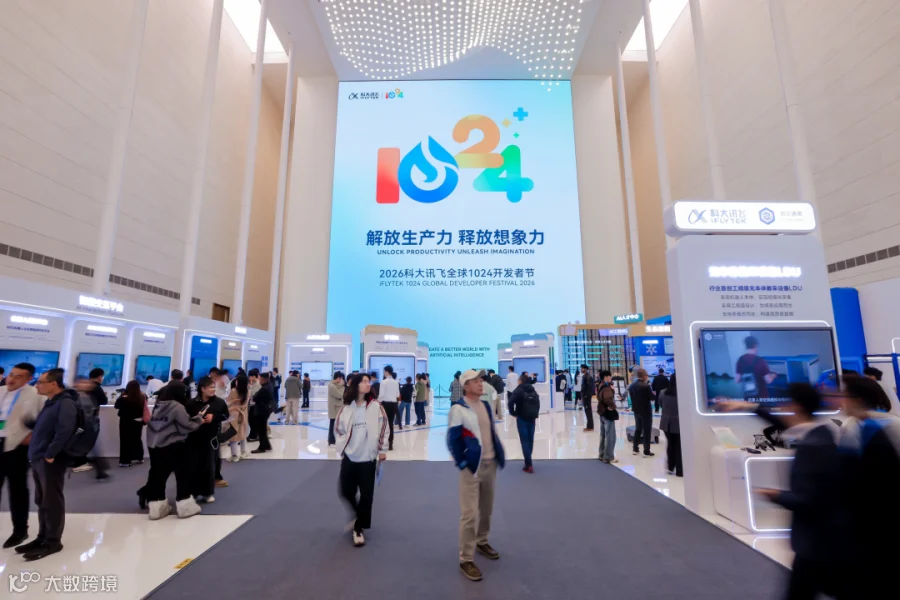
2026科大讯飞1024开发者节:具身智能聚焦工业落地
2026科大讯飞1024开发者节以“解放生产力 释放想象力”为主题,具身智能成为产业落地的核心议题。作为讯飞生态核心成员及具身智能代表企业,聆动通用携LDB具身智能通用机器人、LDU环境式数据采集解决方案亮相,并发布iFlyBot-WAM工业世界动作模型、LindenBot-Harness执行组织系统等新技术。其中,LDU环境式数据采集解决方案为本届首发新品。
市场关注焦点已从单纯的新品发布,转向是否真正解决工业客户痛点的工程落地能力。具身智能的鸿沟不在于“能动”,而在于能否满足工业场景对高可靠、高精度、高节拍及安全兜底的极致要求。聆动通用提出“真工业”路线,依托全栈自主可控的大模型技术,构建从数据、模型、执行到本体的系统级技术壁垒,旨在回应制造业用工短缺与效率瓶颈等现实问题,加速具身智能在真实产业场景中的应用。

“能动”并非上岗标准:大多数机器人倒在“真工业”门槛前
2026年的具身智能赛道普遍聚焦于拟人化能力,如行走、抓取和对话。然而,制造业现场遵循的是完全不同的产品哲学:工厂不为“能动”买单,只为“稳定产出”付费。
当前主流的“通用AI原生路线”往往遵循大脑优先逻辑,先训练多模态模型再适配硬件,最后寻找场景。而工业场景本质需求是“工业原生”,即场景定义产品,工况是第一性输入。工厂不需要机器人具备泛化的“举一反三”能力,而是要求其在指定工位上将同一任务重复百万次且零失误。
这种差异体现在四条不可动摇的工业底层准则上:
- 任务确定性优先于泛化能力:产线追求量化节拍和重复定位精度,而非随机应变;
- 可靠性压倒性能:MTBF(平均无故障时间)和7×24小时连续运行是采购首要指标;
- 安全是硬实时工程约束:必须拥有独立于AI的安全回路,不能依赖大模型的“理解判断”;
- 成本按全生命周期ROI核算:重点考量节省人工、停机损失和维护成本,而非仅关注硬件BOM成本。
受限于上述准则,多数实验室机器人因存在四大结构性缺口而无法进入工厂:
- 数据荒:高质量物理交互数据稀缺,传统遥操作设备昂贵且部署受限,数据产能不足;
- 模型缺乏物理后果预判:常规VLA模型无法预判碰撞、损坏等连锁风险;
- 执行层依赖编码:换产线或SKU需重写规则,安全验证难以嵌入流程;
- 本体非工规级:消费级组件无法适应高温、高湿、电磁干扰环境,且缺乏CR、CE等工业准入资质。
这四大缺口构成了“真工业”的筛选器,也是聆动通用凭借全栈自主可控模型技术逐一击破的目标。

源自工厂痛点:聆动通用的“工业原生”路径
不同于将通用机器人简单工业化,聆动通用选择从工厂痛点倒推产品定义。基于讯飞星火大模型,聆动通用搭建了“大脑-小脑-本体”全栈自研技术架构,成为业内首批实现全链路自主可控的具身智能企业。
以仓储小件B2B仓配拣选这一典型“半结构化作业”场景为例,该场景面临人力弹性差、熟工依赖度高、SKU形态多样且频繁调整等痛点。传统工业机器人缺乏柔性,纯视觉机械臂易受姿态混乱和反光干扰。
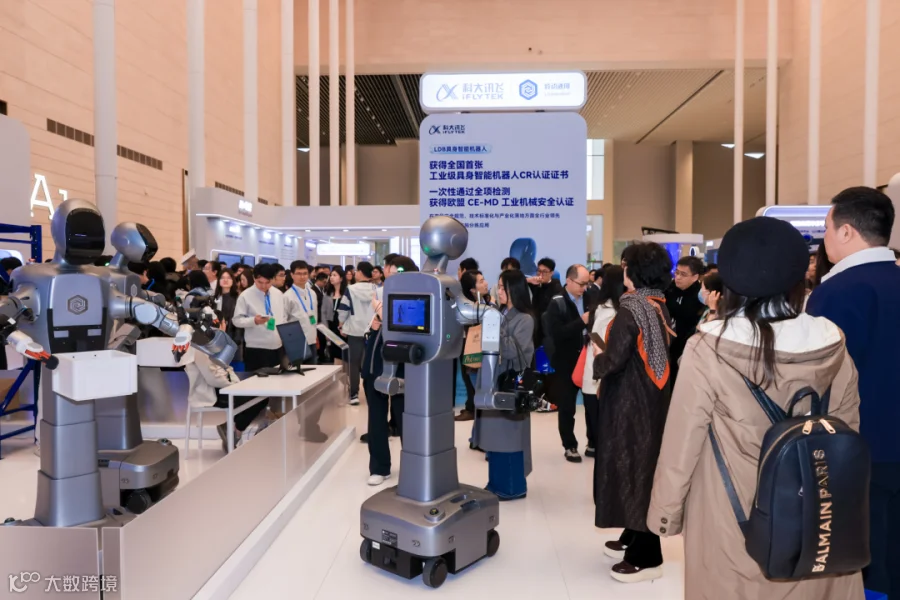
LDB具身智能通用机器人正是针对此工况研发。作为全国首个获得工业应用领域CR认证并同步拿下欧盟CE-MD准入的产品,LDB遵循工规级标准设计,适应复杂工业环境。搭载全栈自研的iFlyBot-VLM和iFlyBot-VLA,实现“感知—理解—规划—控制”端到端闭环,确保在货架通道间自主移动、识别不同姿态商品并完成柔性抓取。
数据回路的构建是关键。LDT和LDB真机作业产生的真实交互数据驱动模型迭代。本次首发的LDU环境式数据采集解决方案,采用背包形态、可换电设计,工人佩戴即可实现毫米级空间定位和多模态数据同步,大幅降低数据采集成本,构建了“端侧采集—数据处理—模型训练—推理部署”的完整闭环。

四层技术咬合:构建系统级工业壁垒
工厂客户需要的不是单点技术的突破,而是一套符合统一工业标准的系统化解决方案。聆动通用发布的完整技术矩阵形成了深度咬合的四层闭环:
数据层:直击“数据荒”
通过LDT/LDB真机数据反哺与LDU环境式数据采集解决方案协同,LDU实现了无本体低成本大规模众包采集,与LDB本体共同构成“采-训-推”数据基础设施。

模型层:直击“无预判”
iFlyBot-WAM工业世界动作模型采用双层架构:V负责任务理解,世界模型负责物理预测。通过“世界模型评估+确定性安全仲裁”双闸机制,在执行前判断动作可行性,解决工业场景核心的安全信任问题。
执行层:直击“编程难”
LindenBot-Harness执行组织系统引入智能体大模型Agent,负责任务拆解与多目标协调。支持RSI自进化闭环,新SKU接入无需算法工程师重驻场,实现从“重写规则”到“智能体自适应”的升级。
本体层:直击“非工规”
LDB严格遵循工业原生逻辑:底层硬实时运动控制独立运行,安全回路不依赖大模型;中层封装结构化技能原语;上层大模型仅做任务级规划。即使上层AI出现异常,底层仍有安全边界兜底。
这四层技术按同一工业标准紧密咬合:数据训练模型,模型输出安全动作,执行层调度本体,本体作业产生新数据反哺。全栈自主可控实现了问题可回溯、迭代可闭环,构建了“真工业”的系统级护城河。

实战验证:标准由产线跑出来
“真工业”的唯一验证方式是看机器人能否在产线稳定作业。LDB在B2B仓配中已跑通实际作业路径,能够自主应对日用百货、3C、鞋服、美妆等形态差异大、姿态随机的货品,完成柔性抓取。
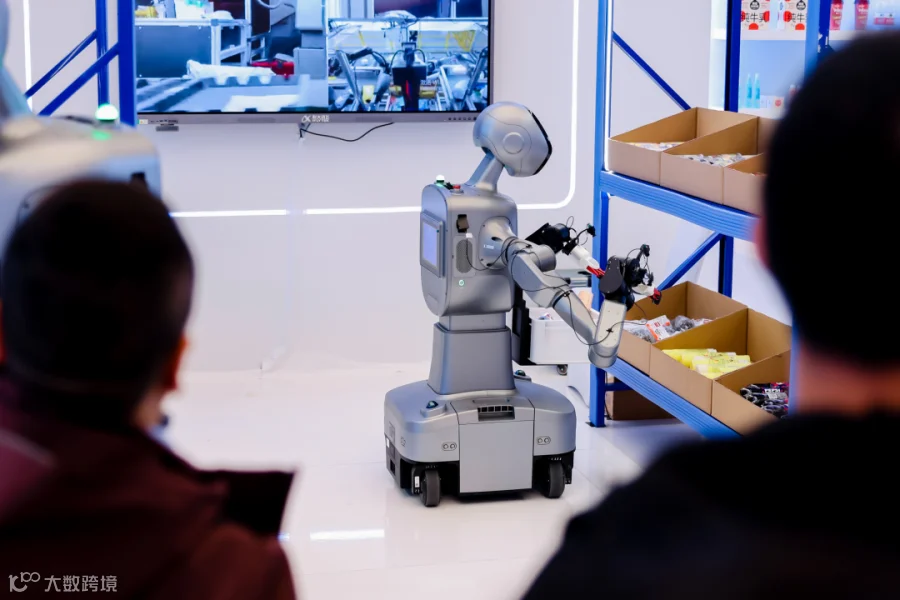
其价值体现在四项关键指标上:弥补拣选高峰人力不足、降低对熟练工依赖、支持近7×24小时连续作业、以及面对新增SKU的快速适配能力。此前,聆动通用的LDT机器人已在小件供件场景得到验证,其视觉感知和运动控制基础能力全部复用至LDB。
依托讯飞星火国产大模型底座,聆动通用正加速推动具身智能从实验室走向泛制造、商超零售等真实产业场景。标准不是发布出来的,而是产线一班一班跑出来的。

结语
回归1024开发者节主题,具身智能的分水岭在于工厂是否肯让其上岗。聆动通用的“真工业”路线,通过从工况定义到数据、模型、执行、本体的工程自洽,正在定义行业新标准。让机器人“像人”只是起点,让机器人稳定、可靠地“进厂”才是终点,而这正是具身智能从舞台回归产线的必经之路。