


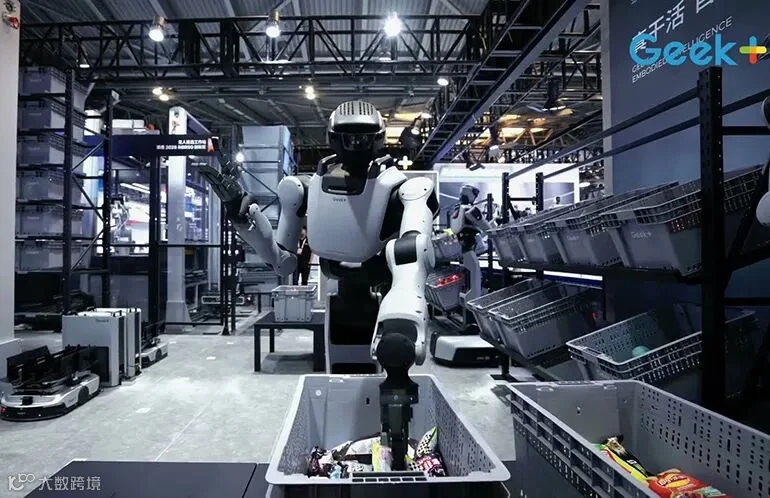
机器开始接过双手。
图 | Automated Warehouse
来源 | 旧地图OldMap
极智嘉(Geek+)早期的货架到人系统确立了一个清晰的边界:机器人负责搬运货架,人工负责商品识别、抓取及异常处理。这一分工使其产品在2015年迅速落地,并支撑了后续八万多台机器人的规模化扩张。
十年后,极智嘉开始跨越这一边界。随着机械臂拣选工作站接入RoboShuttle V5,以及轮式人形机器人Gino 1的推出,公司正从AMR提供商向全品类具身智能解决方案商转型。2026年中报显示,公司提出未来三年相关产品累计出货超一万台的目标。
从“搬运”到“抓取”,看似仅增加机械臂,实则意味着经营责任的重大转移。过去由人工处理的软包装、透明物体、堆叠滑落等复杂场景,现在需由机器自主判断。一旦失效,供应商无法再将异常推给工作站人员。在提升价值层级的同时故障范围、安全责任及售后复杂度也随之扩大。
本文旨在探讨极智嘉如何从三种货到人方案演进至具身智能,以及成熟机器人企业的装机量、软件体系与客户数据,如何在保证原有可靠性的前提下缩短新技术的商业化路径。
搬运留下手工
货架到人系统的核心逻辑是消除仓库中低价值的行走动作。机器人将整组货架送至工作站,屏幕指引员工进行拣选,随后机器人将货架送回。系统通过RMS动态分配任务并调整热门货位,但商品的最终处理仍依赖人类的手眼配合。
这种分工在2015年具有合理性。面对数万SKU及多变的物体尺寸、材质和包装,让机械臂实现稳定抓取需要感知、策略、末端执行器及异常恢复的高度成熟。保留“人在环路”,使极智嘉能优先解决路径规划与调度问题,将客户收益聚焦于减少行走时间和提升工作站吞吐量。
人工成为了系统的柔性缓冲层。面对塑料袋反光、纸盒破损、商品粘连或条码遮挡等情况,员工可即时调整动作;促销季SKU变动时,也无需为机器重新建模。AMR供应商承担移动与调度责任,仓库经营者承担抓取质量与人工组织责任,这种划分有效降低了早期交付风险。
然而,这一边界也限制了无人化的深度。无论机器人输送效率多高,工作站整体效能仍受制于人工速度、班次安排及缺工情况。随着劳动力日益紧张,供应商必须接手工作站“最后几米”的操作。
面对战略选择,极智嘉并未单纯追求AMR的速度与密度或将抓取留给合作伙伴,而是选择将移动、感知和操作整合为一套系统,承担端到端结果。其路径并非直接开发通用人形机器人,而是基于已交付的工作站逐步增加能力。
矩阵覆盖货型
在进军具身智能前,极智嘉已通过产品矩阵扩大了“搬货”范畴:货架到人处理高柔性、多SKU拣选;RoboShuttle料箱到人利用高达11米的RS机器人提升垂直存储密度,并由P40机器人将料箱送至工作站;SkyCube托盘到人则结合四向穿梭车与移动机器人,处理整托和大件货物。
这三套方案的价值差异不在于机器人形态,而在于分别围绕件、箱、托盘优化存储与工作站流程,使客户能根据SKU尺寸、周转率及订单类型灵活选择。据招股书引用CIC数据,RoboShuttle工作站每小时可处理超800个料箱,这反映了产品设计目标,而非所有项目的实际业绩。
矩阵背后的核心竞争力在于统一的软件体系。WES连接订单与仓内流程,RMS分配任务,IOP记录运营状态,G-Plan和G-Studio负责规划与模拟。若不同机器人共享接口、调度和部署工具,新品类可复用成熟系统;反之,若各自为政,矩阵效应将退化为多个孤立的小项目。
2025年,仓储履约收入占比达95.3%,证实矩阵主要服务于同一价值层。客户购买的是存储、拣选和运输的组合解决方案,而非单一形态的机器人。尽管2026年托盘到人订单同比增长超200%,制造场景订单增长超600%,但仓储履约仍是收入核心。
这段历史为具身智能提供了重要纪律:新产品应嵌入既有流程,而非要求客户重建仓库。机械臂工作站原生接入RoboShuttle,正是沿着料箱到人系统的既有接口增加抓取能力。若能直接替换部分人工工作站,客户的货架、机器人及软件流程仍可沿用,商业化路径将远短于独立售卖通用机器人。
抓取责任回迁
2025年末,极智嘉发布机器人手臂拣选工作站并整合进RoboShuttle V5。官方数据显示,凭借六摄像头视觉、Geek+ Brain及零样本学习技术,该系统可识别多类商品,多数SKU无需二次训练,最高准确率达99.99%,每小时处理700件,最快48小时部署。需注意,这些数据源自供应商发布,仍需客户现场验证。
若“多数SKU无需后训练”成立,将显著改变项目成本结构。传统机械臂拣选常需针对特定商品采集数据、调试参数及设计夹具,SKU变化会增加工程负担。通用模型将此工作前置至研发阶段,并通过现场数据持续迭代。客户获得更快上线速度,供应商则承担更大的模型适配责任。
错误性质也随之改变:从人为操作失误转变为系统故障。抓空降低吞吐,双抓导致库存错误,软包装滑落引发停机,透明物体深度估计失败等问题频发。极智嘉引入双抓校验、扫描及本地部署措施,反映出其对准确性与数据安全的重视。目前,公开资料尚未披露跨仓自动拣选成功率、人工介入率及平均恢复时间等关键指标。
Gino 1进一步扩展了责任边界。这款面向仓库的轮式人形机器人可执行拣选、搬箱、包装及检查任务。轮式底盘适应平整地面,降低行走难度;类人上身则试图适配为人设计的工作空间。尽管选择了仓库原生路线,但仍需应对任务切换、安全、人机混行及长期维护挑战。
在Gravity战略中,极智嘉提出“一个核心、双引擎”,旨在让探索性具身模型与成熟商业机器人平台保持安全边界。这一设计承认了新模型的学习速度与生产系统可靠性要求之间的差异。具身智能可以快速迭代,但未经验证的变化绝不能打断客户当天的发货流程。技术架构在此同时也是责任隔离架构。
旧网络能否复用
截至2026年6月底,极智嘉已向全球40多个国家和地区出货超8.1万台机器人,服务超100家终端客户。这一规模为新产品提供了渠道、工作站、接口及销售入口。但这并不等同于八万台设备均在役运行,也不意味着公司可随意使用所有客户数据。
第一项可复用资产是场景。极智嘉深知哪些SKU和动作长期制约人工工作站,以及订单峰值对上下游的影响。机械臂无需从焊接、家庭服务等陌生场景起步,可直接进入已有的料箱到人项目,面对明确的输入、输出及验收指标。
第二项资产是软件与接口。若RAPS能接入现有WES和RMS,机械臂即可接收订单任务,与P40及RS机器人协同,并将异常反馈至同一运维系统。客户无需引入孤立控制层,极智嘉也能共同优化移动与抓取的节拍。
第三项资产是客户信任。复购率超80%的既有客户比新客户更愿意共同验证新产品,且更清楚现有系统的边界。2026年中报称,机械臂工作站和Gino 1已与多家世界500强企业开展合作,但这仅表明进入验证阶段,尚不等同于批量订单或收入确认。
数据复用常被高估。移动机器人产生的路线、任务及故障数据,无法直接转化为抓取模型所需的物体材质、姿态、遮挡、夹持力及失败标签数据。加之客户拥有独立的商品与运营信息,装机优势只有通过合法授权、统一数据结构及建立反馈闭环,才能转化为模型优势。
万台目标待验
2026年上半年,极智嘉投入4450万元用于具身智能研发,占当期研发费用1.879亿元的23.7%。同期调整后净亏损6061万元。新技术投入虽未压垮主营业务,但已影响利润表现,说明战略已从展示阶段进入资源配置阶段。
公司提出未来三年具身智能相关产品累计出货超一万台,并将场景拓展至制造与零售门店。这一目标向资本市场作出了规模承诺,但也可能促使团队过早追求出货量。若具身机器人需要大量驻场支持、远程接管及定制开发,一万台的出货量将放大服务成本,而非自然带来软件规模效应。
商业验证应分层进行:第一层是任务成功,即真实订单中自动抓取的比例及仍需人工干预的SKU;第二层是系统结果,即机械臂加入后整线吞吐是否提升,下游包装是否成为新瓶颈;第三层是经济结果,即节省的人工成本是否覆盖新增设备、运维、停机及模型升级成本;第四层才是复制,即第二个仓库是否能减少数据集成工作。
RoboShuttle V5的褐地改造定位提供了合理入口。客户可在现有料箱系统中逐步增加机械臂工作站,无需一次性升级为全无人仓。供应商也可将成功率不足的SKU继续交由人工处理,随模型成熟逐步扩大范围。这比承诺全无人接管所有订单更符合工业系统的风险控制节奏。
人形机器人需要更长的验证周期。Gino 1在多任务间移动的设想虽具吸引力,但仓库采购决策基于可用率、节拍、安全及总成本。若专用机械臂已能稳定完成高频抓取,通用人形机器人必须在多任务复用上证明其额外价值。形态先进并不自动改变客户预算。
极智嘉第一代产品通过清晰的责任边界实现了商业化:机器人负责搬运,人负责抓取。如今,公司选择将抓取、包装和检查逐步交给机器,意味着从节省行走时间走向替代更复杂的操作。客户价值提升的同时,供应商需承接更多异常情况。
八万多台出货与千余客户为基础,使极智嘉拥有罕见的起点。已有仓库、软件接口、全球服务网络及复购客户可缩短新产品验证周期。但移动机器人形成的数据和信誉不能直接转化为抓取能力,仍需新的感知数据、末端执行器、安全体系及服务经验支撑。
机械臂工作站嵌入RoboShuttle,比独立推出通用人形故事更贴近现有业务。Gino 1与Gravity则将公司带向更远的探索。两者可共享技术,但应接受不同的成熟度管理,避免探索性模型影响稳定生产系统。
具身智能真正复用的不会是“八万台”这一数字本身。可复用的是客户愿意开放的真实任务、已标准化的软件接口、跨站点的交付组织,以及从失败中改进产品的能力。未来三年若一万台目标达成,最有价值的证明并非出货量,而是第二座仓库是否更少依赖人工介入,且供应商未用沉重的驻场服务将自动化重新变回人力服务。