

10月22日,2026中国海洋经济博览会在深圳国际会展中心(宝安)举行。在万平方米的展场中,水下机器人、海洋卫星及AI海洋大模型等前沿技术集中亮相,标志着海洋科技正加速从实验室走向真实应用场景。
在此次“向海”的技术叙事中,湖南视比特机器人有限公司(简称“视比特”)展示了四套核心装备及一个仿真平台,包括双机协同焊接工作站、人形焊接机器人、残材智能扫描系统、智能打磨工作站以及“坤吾”工业仿真平台。不同于聚焦海洋感知的方案,视比特通过视觉感知与工业仿真技术,切入船舶与海工装备制造中标准化难度最高的工序,推动前沿技术在制造车间一线落地。

△展台盛况
船厂自动化困境:为何难以推进?
船舶制造属于典型的多品种、小批量非标离散制造。小组立、吊耳、片体等构件形态复杂,钢板来料变形、坡口间隙不一、图纸与实物偏差等现象在车间屡见不鲜。
传统工业机器人高度依赖人工示教回放,一旦工件品类变更,需重新编程调试。加之熟练焊工短缺、作业环境恶劣及试焊返工成本高企,自动化装备难以大规模落地。非标构件加工对资深技工经验的依赖,成为船舶行业数字化改造的主要瓶颈。
政策层面已明确方向。工信部等八部门于2025年印发《“人工智能 + 制造” 专项行动实施意见》,提出推动人工智能技术在船舶行业应用,构建行业大模型,探索研发设计新模式,推进“下料-焊接-喷涂-物流”等关键工序智能化升级。
船厂智能制造的底层矛盾可归结为两点:“看不清”与“试不起”。图纸虽标准,但加工后实物必然产生形变,机器难以识别真实工件;工艺方案虽预设,但每次验证均占用产线和工时,现场试错代价高昂。
对此,视比特搭建了“感知 - 执行 - 决策 - 运维”四层完整工业智能闭环,摒弃零散改造思路,完整呈现切割下料分拣、坡口加工、柔性打磨、焊缝检测等上下游一体化智造能力。
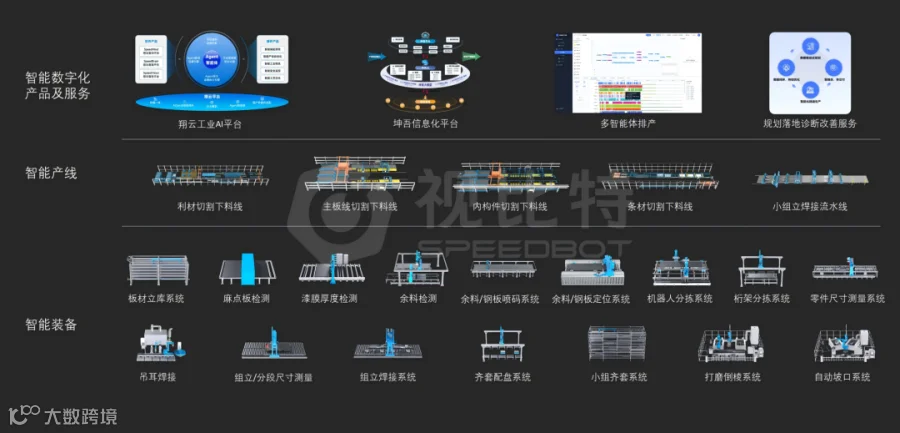
△视比特面向船舶行业提供全栈智能制造落地解决方案
突破难点:让机器读懂非标实物
视比特的破题思路首先在于极致的“视觉感知”。若传统自动化仅识别标准化图纸,视觉感知则赋予机器人“工业之眼”,使其能直接理解车间内的真实非标实物。
残材智能扫描:盘活余料价值
钢板套料切割后产生的异形残材,传统人工测量效率低且数据易丢失,是下料车间精益管理的难点。视比特研发的残材智能扫描系统,依托高精度线阵相机与自研3D视觉算法,自动完成残材轮廓扫描、尺寸提取与DXF建模,联动设备实现自动上下料与立体库存储,引导残材二次切割,有效盘活钢板余料价值。
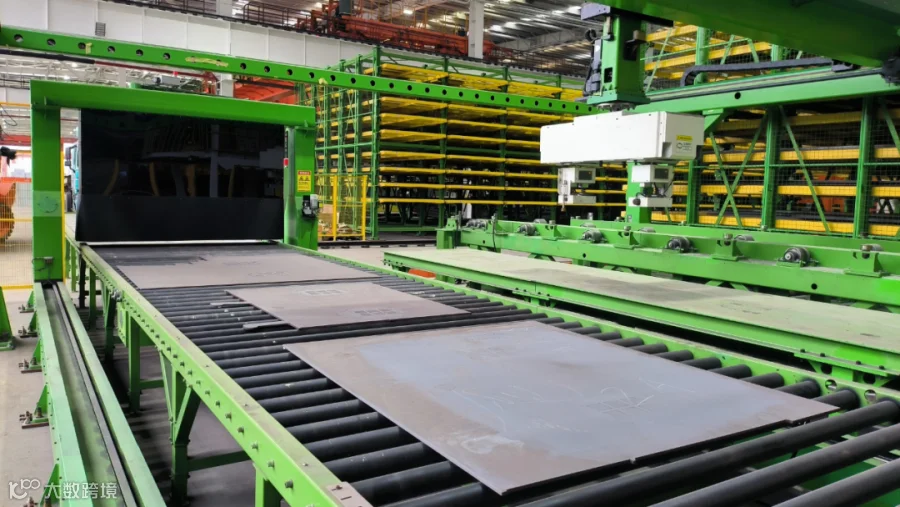
△视比特残材智能扫描系统落地造船厂
该系统通过多台3D线扫协同拼接,实现大幅面高精度视觉融合成像,由算法提取残材轮廓边缘;替代人工测绘建档,支持自动上下料、入库及自动套料切割引导。
免示教柔性打磨:提升多品种生产效率
打磨是重工行业必备工序,但工件边缘毛刺打磨及非焊接边倒棱等小批量、多品种需求,往往因一致性难保证而依赖人工经验。视比特的免示教柔性打磨内置自由边规则库,可自动识别打磨轮廓;新增工件导入图纸即可生成打磨路径,支持多工艺参数一键切换,大幅提升多品种生产切换效率。系统通过3D视觉精确定位零件轮廓,自动生成机器人轨迹,配合浮动打磨头,并支持与产线上下料设备联动,适配不同现场布局。

△视比特免示教柔性打磨工作站实拍图
双机协同:有图无图皆能焊
焊接是船舶制造中非标矛盾最集中的环节。高技能焊工短缺、示教编程耗时、多层多道焊工艺调试复杂以及不同品牌机器人兼容性差等问题,制约了行业发展。
视比特的双机协同焊接工作站融合自研3D视觉硬件、AI算法与SpeedWeld智能焊接控制软件,覆盖从感知、决策到执行的完整链路,实现机器人自主“看懂”焊缝并智能决策。

△视比特双机协同焊接工作站实拍图
SpeedWeld智能焊接控制软件是该系统的核心。它以“免示教、高柔性、高精度”为核心,融合高精度视觉、AI算法与自动路径生成技术,支持多机器人协同作业,可自定义间断、焊接长度和顺序,并自动采集全过程数据入库。凭借强大的适应性,SpeedWeld已适配FANUC、KUKA、YASKAWA、ABB等20余个主流机器人品牌,无需开放底层协议,即插即用。
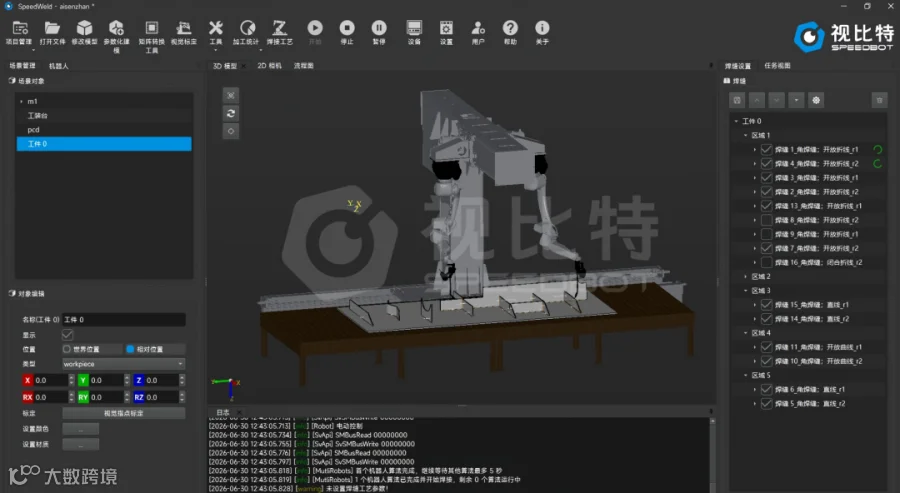
△SpeedWeld 软件界面
依托SpeedWeld,该工作站可实现有图、无图双模式灵活适配:既可导入CAD模型,也可通过3D扫描逆向建模快速生成焊接路径。其能力边界涵盖从标准件到大型复杂空间构件的柔性生产,能稳定识别0.5mm薄板、镀锌钢、不锈钢等高反光工件,解决了薄板易烧穿、镀锌钢易产生气孔、不锈钢易受弧光干扰等自动化焊接难题。
在效率与可追溯性方面,工作站搭载点云大模型,实现真正免示教,普通操作员即可上手,新工件换产周期缩短90%。同时,系统实时采集焊接电流、电压、焊速数据,异常自动告警并生成焊缝追溯报告,确保焊接质量全程可控。目前,该方案已在锅炉、船舶、工程机械、汽车等多个重工业核心行业落地。
人形机器人:突破固定工位限制
传统固定式焊接设备受轨道、机械臂及专用工装限制,难以进入狭小密闭舱体或处理超大异形构件,跨工位加工需重新拆装。为此,视比特亮相了两款人形机器人产品。
其中,面向重工场景研发的全尺寸人形焊接机器人采用1.65米双足仿人构型,手臂负载10kg,具备全尺寸高柔性、自研大小脑、视觉导航定位及自主智能焊接能力。该产品拥有工业级防护,适配船舶分段、重型钢构、工程机械等场景,旨在未来实现重工一线的自主柔性焊接。
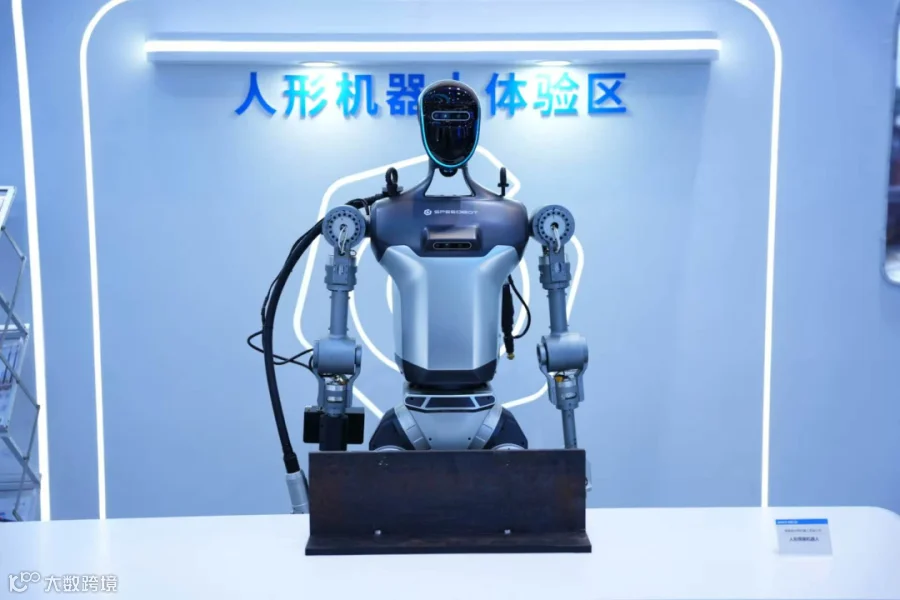
△人形焊接机器人展会实拍图
另一款轮式人形机器人主打多场景服务,支持自主导航、点位导览、语音讲解、取物递水、室内巡检与分拣搬运,适用于展厅导览、会务接待、工厂物流及智慧巡检等场景。
人形机器人的实战能力并非凭空而来,而是基于视比特多年积累的3D视觉技术、焊接算法和重工工艺知识。固定工作站与人形机器人一静一动、互为补充,旨在将“看懂实物”的能力延伸至船舶工序链的不同节点。
虚拟推演:让决策先在仿真平台运行
单点技术的突破不足以解决产线整体调度问题。如果说视觉解决的是“这一件怎么干”,仿真解决的则是“这条线怎么排、怎么调、怎么改”。
坤吾(KUNWU)是视比特面向制造企业与集成商打造的一站式产线设计开发平台,主打“仿真即开发,设计即交付”。区别于市面上仅聚焦单一环节的软件,坤吾横向打通产线设计、机器人离线编程、虚拟调试、排产仿真四大环节,依托数字孪生实现虚实同步;纵向搭载低代码生成与工业大模型,可将仿真工艺直接转化为可部署的产线控制软件。
该平台解决了传统建线成本高、布局难、工艺变更代码繁琐及现场调试周期长等痛点,通过虚拟验证提前暴露问题,减少现场返工;支持低代码快速调整流程,将现场调试时间从周级压缩至天级。
目前,坤吾已沉淀大量行业Know-how,内置30+行业场景模板、10+专业工艺包及丰富的算子模型与工业设备库,覆盖船舶海工、工程机械、汽车、锂电等领域。视比特交付的每一套机器人工作站、检测系统与智能产线,底层均运行于坤吾平台之上,经受过真实项目的锤炼。
从行业切口迈向通用智能制造
智能制造方案的成色取决于车间落地效果。目前,视比特已服务中国船舶、中远海运重工、招商工业及多家民营船舶龙头企业,完成了多个船厂智能化项目的规模化落地。
作为通用智能制造的定义者与领航者,视比特提出了“One Brain, Any Manufacturing”的路径,即用同一个“大脑”,驱动任意制造场景的智能化升级。公司自研工业基础大模型,融合真实工况数据、全栈系统工程能力及工程机械、汽车、船舶等行业的工艺知识,构建了可落地、可规模化复制的物理AI能力体系。
如今,视比特产品已在全球300余家客户的产线上运行,业务辐射北美、欧洲、日韩等市场,是国内少数同时具备模型、数据、系统与工艺知识的全栈物理AI公司。从重工业启航,切入工程机械,再拓展至船舶及更多行业,这条路径印证了其技术的通用性与成熟度。
走进真实的船舶车间,海工装备智能化已脱离概念演示阶段。视觉设备扫描各异构件,工业仿真推演产线工艺,机器人承担繁重焊接作业。曾经停留在报告中的数字化愿景,正伴随着每一次扫描与每一道焊缝,逐步转化为船厂日常的生产现实。
声明:本文根据公开市场信息整理,观点仅供参考,不构成投资建议。