大数跨境

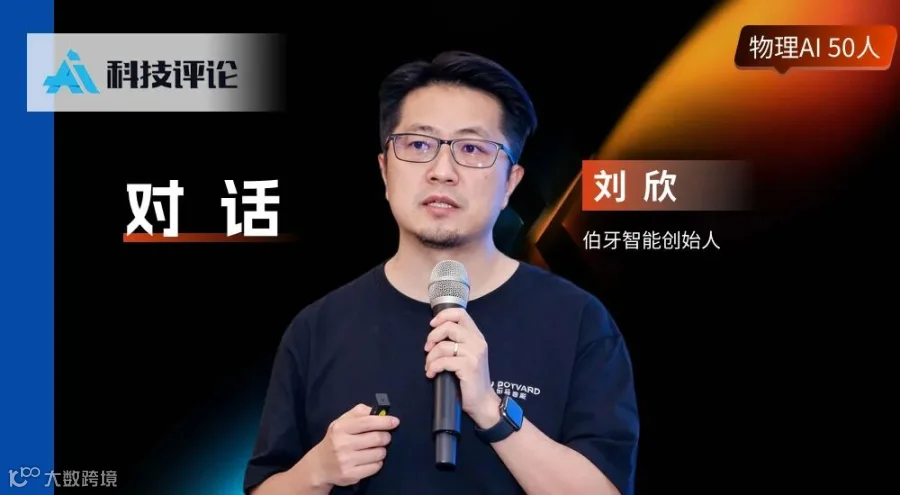
伯牙智能刘欣:GPT-6 之后,轮到硬件拖机器人后腿了 | 物理AI 50人

伯牙智能刘欣:GPT-6 之后,轮到硬件拖机器人后腿了 | 物理AI 50人 AI科技评论
2026-10-23
5
导读:灵巧手去年出货近 2 万只,大部分在「吃灰」。
灵巧手去年出货近 2 万只,大部分在「吃灰」

    作者丨向   欣

    编辑丨高景辉


去年,国内灵巧手公开可查的出货量约为两万只。伯牙智能创始人刘欣指出,其中大部分仅用于人形机器人表演,随后便被闲置,陷入「表演完就吃灰」的尴尬境地。
当前市场呈现两极分化:便宜的低自由度产品多用于展示;操作能力更强的高自由度产品则因昂贵易损,或不敢使用,或短期即坏。刘欣认为,行业亟需开辟第三个市场:以可接受的成本,将科研级操作能力带入实际应用。
目前顶尖灵巧手与真实人手能力仍有巨大差距,这正是伯牙智能的机会。2024年8月,拥有阿里、蔚来等大厂背景的刘欣,联合斑马智行联合创始人张斯成及高校教授创办伯牙智能,旨在「为人工智能造一双真正能干活的手」。
基于跨行业经验,刘欣提出不同于主流的判断:模型可能比硬件更早触及能力拐点;绳驱技术将后来居上;精度标准应从「重复定位精度」转向「可控制的最小精度」。伯牙首款产品高山 S1 采用绳驱为主、直驱为辅的混合驱动方案,并配套开发「小脑」模型,以实现更稳定的操作。

01

2 万只灵巧手,大部分都在吃灰

▎AI 科技评论:有公开数据显示,去年灵巧手的出货量是 2 万只,伯牙却在今年 6 月才推出产品,会觉得自己比市场晚了一步吗?

刘欣:这两万只大多用于表演,表演完即闲置。目前灵巧手行业在技术路线、产品定义和客户价值上均未收敛,处于类似特斯拉 Roadster 或理想 ONE 早期的阶段,甚至更早期,因此谈不上谁晚一步。

▎AI 科技评论:根据你的观察,现在灵巧手的市场情况是怎么样的?

刘欣:市场两极分化。一类是低自由度产品,简单耐用便宜,主要用于表演;另一类是高自由度产品,操作能力强但成本高(主流价格10万以上),主要流向科研机构。我们正在创造第三个市场:将部分科研级能力引入实际应用,且成本可控。
目前市面上最先进的高端灵巧手,其能力与人手相比仍相差甚远。

▎AI 科技评论:为什么操作能力更好的高端灵巧手用不起来?

刘欣:一是成本高,客户难以接受5万至10万元以上的售价;二是落地代价大,除设备本身外还需大量额外投入;三是寿命短,主流高端产品使用寿命仅为一两周至两三个月。行业多在展示极限能力,而非维持长期稳定运行。

▎AI 科技评论:拆开来看,最容易出问题的是哪个环节?

刘欣:电机和传动结构是最易出问题的环节。灵巧手需在极小空间内集成机械、电路和传感器,导致齿轮模数极小,加工精度高,易出现磨损、变形甚至断裂。

▎AI 科技评论:触觉呢?现在有真正能用的触觉传感器吗?

刘欣:现有触觉传感器离真正可用尚远,信号稳定性和一致性存在诸多问题,如无法消除残留信号噪声。此外,感知精度分布也不足,难以模仿人手指尖的高密度感知能力。但相比硬件瑕疵,模型对触觉能力的发掘更为滞后。

▎AI 科技评论:可靠性现在对行业而言也是卡点吗?

刘欣:现阶段可靠性并非首要矛盾,类似 iPhone 早期,用户愿为智能化体验牺牲部分耐用性。但目前灵巧手寿命至少应提升至三到半年。行业普遍通过预留高额备用金来支撑保修,这是新技术走向市场的必经阶段。

▎AI 科技评论:行业里有一种说法,七八成的任务夹爪就能完成,高自由度灵巧手的市场会不会比想象中要小?

刘欣:人们常低估物理世界的可能性。随着能力提升,新应用场景才会涌现。例如零件显微检查等精细任务,传统夹爪无法胜任,而灵巧手可以。

▎AI 科技评论:那为什么一定要五指?三指、四指不行吗?

刘欣:人类进化出五指是为了应对不确定性和保留冗余。每少一根手指,能力可能下降约10%。五指中拇指力量最大,其他手指承担辅助和探索作用。对于复杂低频任务,五指提供了更多能力空间。

▎AI 科技评论:落到具体干活的场景,到底需要几根手指?

刘欣:至少需要4根。例如使用电动工具拧螺丝时,需多指配合握持和操作。

▎AI 科技评论:小拇指呢?特斯拉的工程团队也纠结过要不要这根手指。

刘欣:小拇指虽力量弱,但起重要辅助作用。OpenAI 训练模型发现,模型比人类更爱用小拇指以提升效率和成功率。未来机器人手部设计可能超越人类,甚至出现六指等形态。

▎AI 科技评论:现在直驱方案在高端灵巧手市场上占据主流,但你们做的是绳驱。从行业看,直驱的主流地位会一直持续吗?绳驱的机会在哪里?

刘欣:头部直驱灵巧手已接近物理极限,未来大幅提升空间有限。而绳驱架构仍有较大性能提升空间,随着研发加速,未来有望在多个层面超越顶尖直驱手。

02

模型会比硬件更早突破

▎AI 科技评论:为什么你认为绳驱为主的混合驱动会是更好的方案?

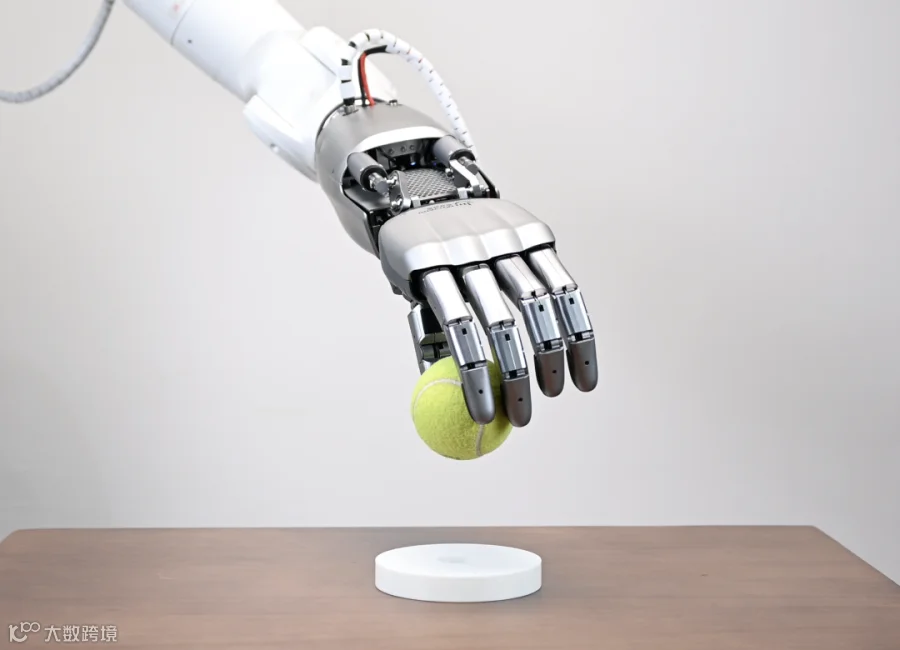
刘欣:混合驱动兼顾纤细、力量和耐用性。伯牙是全球首家采用绳驱+丝杠并联手腕构型的公司。这种设计模仿人类手部结构:末端纤细利于精细控制,根部粗壮提供力量。

▎AI 科技评论:你们的混合驱动具体是怎么做的?

刘欣:手指采用腱绳驱动,侧摆关节采用直驱,电机主要置于手掌,手腕采用丝杠+连杆,小臂内装电机提供更大力量。侧摆改为直驱是为了降低工程复杂度并提高可靠性。

▎AI 科技评论:之前你曾在报道中提到灵巧手的精度应该要叫「可控制的最小精度」,而不是重复定位精度,为什么要重新定义精度?

刘欣:传统工业机器人强调重复定位精度,但灵巧手更需要「可控制的最小精度」,即系统根据实时反馈不断修正动作的能力。绳驱配合感知-修正系统,能更好地解决蠕变等问题,优于齿轮传动的背隙和磨损问题。

▎AI 科技评论:行业会认为绳驱的手很难控制,你们怎么解决这个问题的?

刘欣:我们开发了灵巧手「小脑」模型,内置30多种标准动作。大脑只需调用动作编号,小脑负责执行和自适应调整。这将大脑控制维度简化为「7+1」(7轴机械臂+1手部动作),降低了集成门槛。

▎AI 科技评论:大小脑分层会是终极架构吗?

刘欣:按照今天的发展态势,一定会。大脑负责低频推理和策略,小脑负责高频闭环控制。随着大模型能力提升,模型将先于硬件突破,届时限制机器人操作的将是身体而非大脑。

▎AI 科技评论:硬件、数据、小脑,还有大脑,这四个部分你们觉得哪个是目前要着重去攻克的?

刘欣:第一阶段仍需做好硬件。但模型迭代速度极快,可能会更早迎来突破点。届时,可靠的硬件将成为承接模型能力的关键瓶颈。

03

真正的壁垒,是把整套系统做通

▎AI 科技评论:伯牙是把自己定位成一家灵巧手供应商吗?

刘欣:我们不只做硬件供应商,同时做模型和应用。借鉴英伟达模式,通过补齐算法基础设施和工具链,降低客户集成门槛,帮助场景更快跑通,从而推动行业规模化落地。

▎AI 科技评论:意思是未来你们会往整机走吗?

刘欣:商业形态有两种:一是对具备二次开发能力的客户,提供核心产品支持;二是对无开发能力的客户,提供完整解决方案。由于灵巧手是整机最难部分,攻克后集成机械臂和底盘相对容易。

▎AI 科技评论:有人说灵巧手硬件的壁垒不高,都可以复制。你怎么看?

刘欣:做灵巧手的关键是对整个系统的理解。许多零部件需定制或自研,其中的 Know-how 和经验积累构成了真正壁垒。

▎AI 科技评论:那你觉得伯牙凭什么能跑出来?

刘欣:依靠技术和迭代速度、核心团队与供应链管理能力,以及愿意深度尝试的客户。

▎AI 科技评论:公司现在的团队分工是怎么样的?

刘欣:我负责产品和工程,张斯成偏商务。CTO陈浩耀是软硬一体复合型人才,负责控制算法和技术架构。张世武教授提供前沿技术指导。

▎AI 科技评论:拥有软硬一体的复合型人才,也算是你们公司的核心优势吗?

刘欣:团队需同时理解软件和上层模型对硬件的要求,才能设计出合适的手。纯模型团队不知如何设计硬件,纯硬件团队不知如何适配模型,二者相辅相成。

▎AI 科技评论:为什么叫伯牙?

刘欣:取名伯牙既因其弹琴手部操控灵活,也寓意机器人应成为人类的知音,不仅作为工具,更能通过语言和Agent等方式提供全面帮助。

04

后记

刘欣自幼接触电子硬件,毕业于后历经新浪、阿里、蔚来等企业,积累了深厚的软硬件结合经验。2024年8月正式创业,选择技术难度最高、价值最突出的灵巧手作为切入点。他相信,机器人不应仅是工具,更应成为人类的知音。
【声明】内容源于网络
0
0
AI科技评论
聚焦AI前沿研究,关注AI工程落地。
内容 9007
粉丝 0
AI科技评论 聚焦AI前沿研究,关注AI工程落地。
总阅读286.0k
粉丝0
内容9.0k