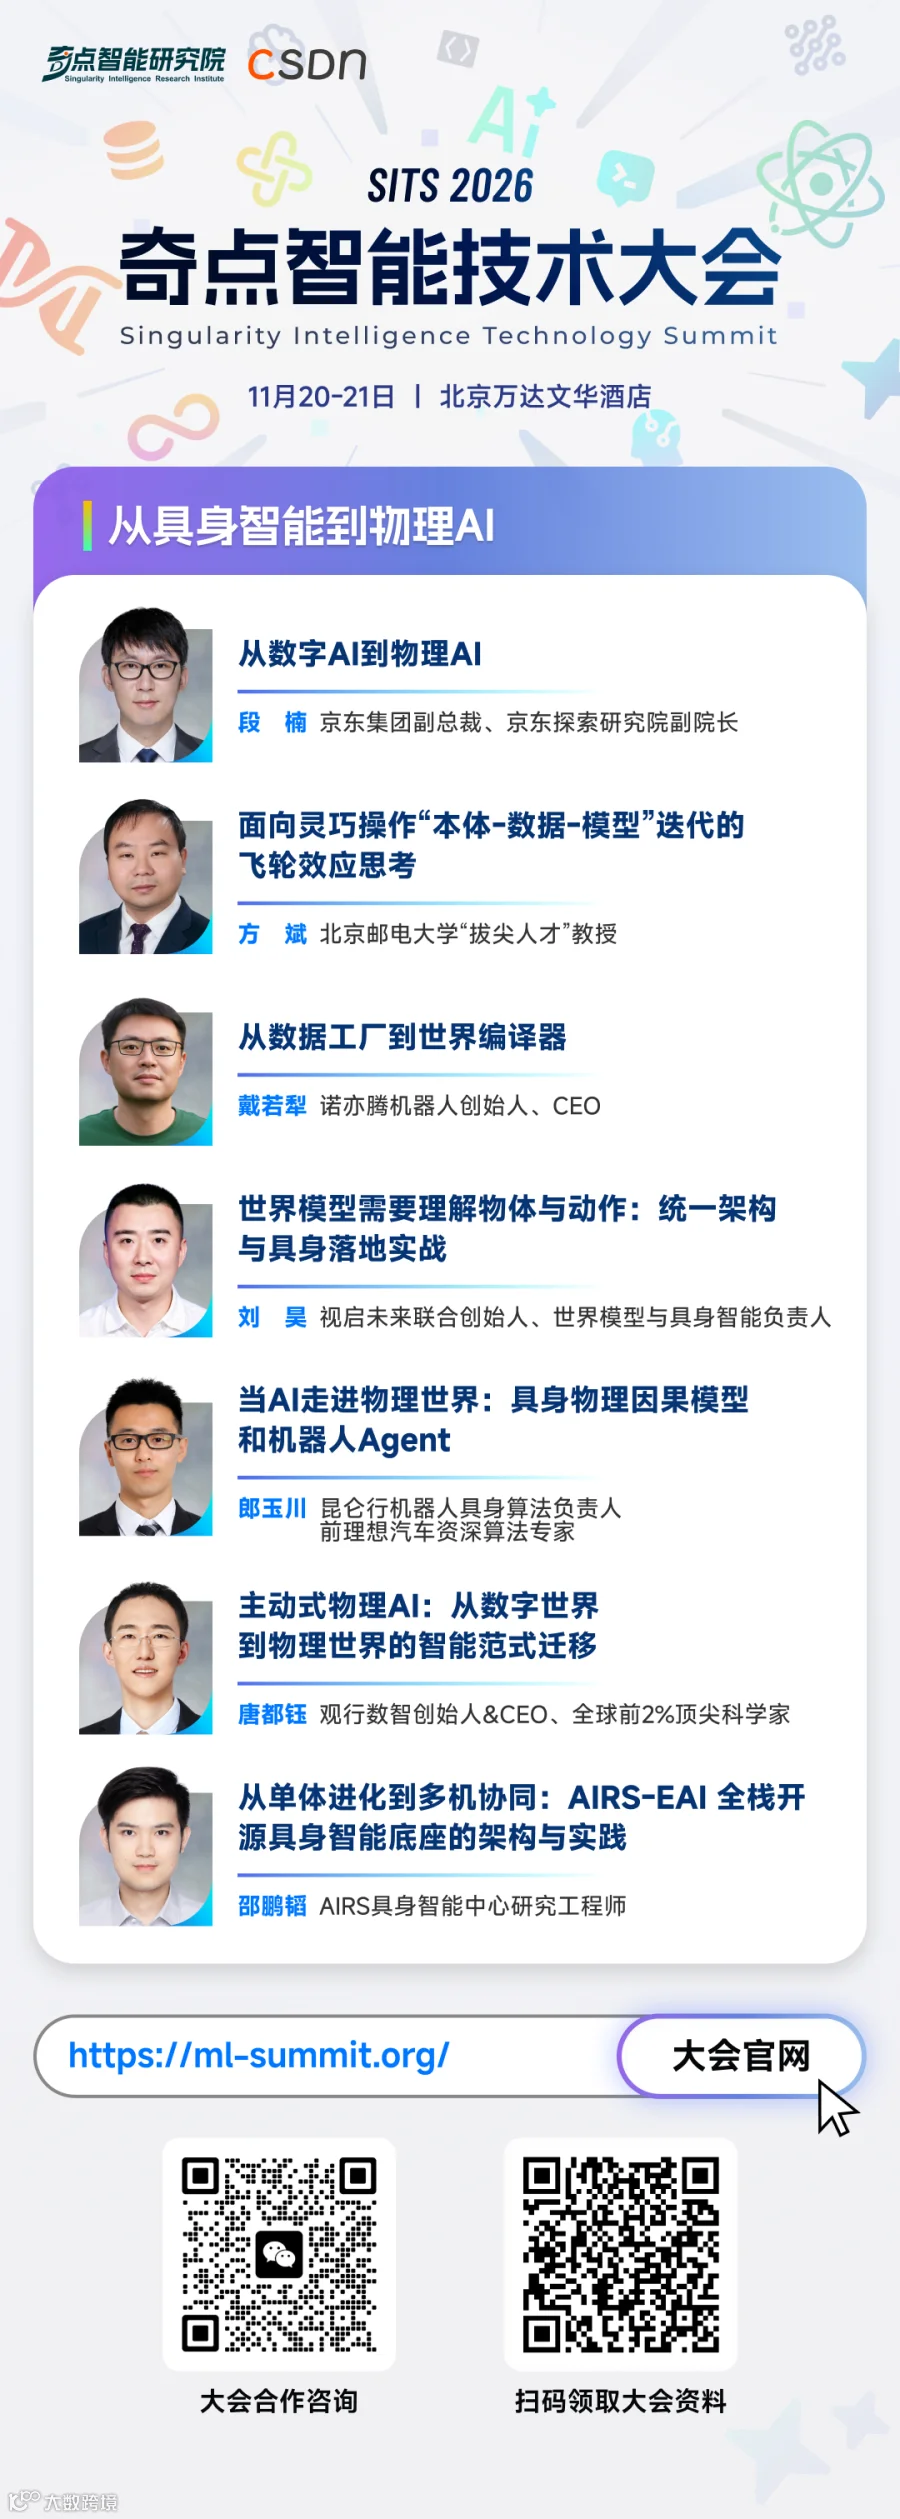
诺亦腾机器人创始人戴若犁提出“World Compiler”概念,旨在将连续、复杂且充满噪声的真实世界编译为机器人可学习的数据表达。过去十余年的人体运动数字化经验正转化为机器人理解世界的训练材料。具身数据基础设施的竞争焦点,正从数据采集量转向对世界的表达能力,这构成了 Physical AI Scaling 的重要底座。
世界模型进阶:从预测帧到理解动作与因果
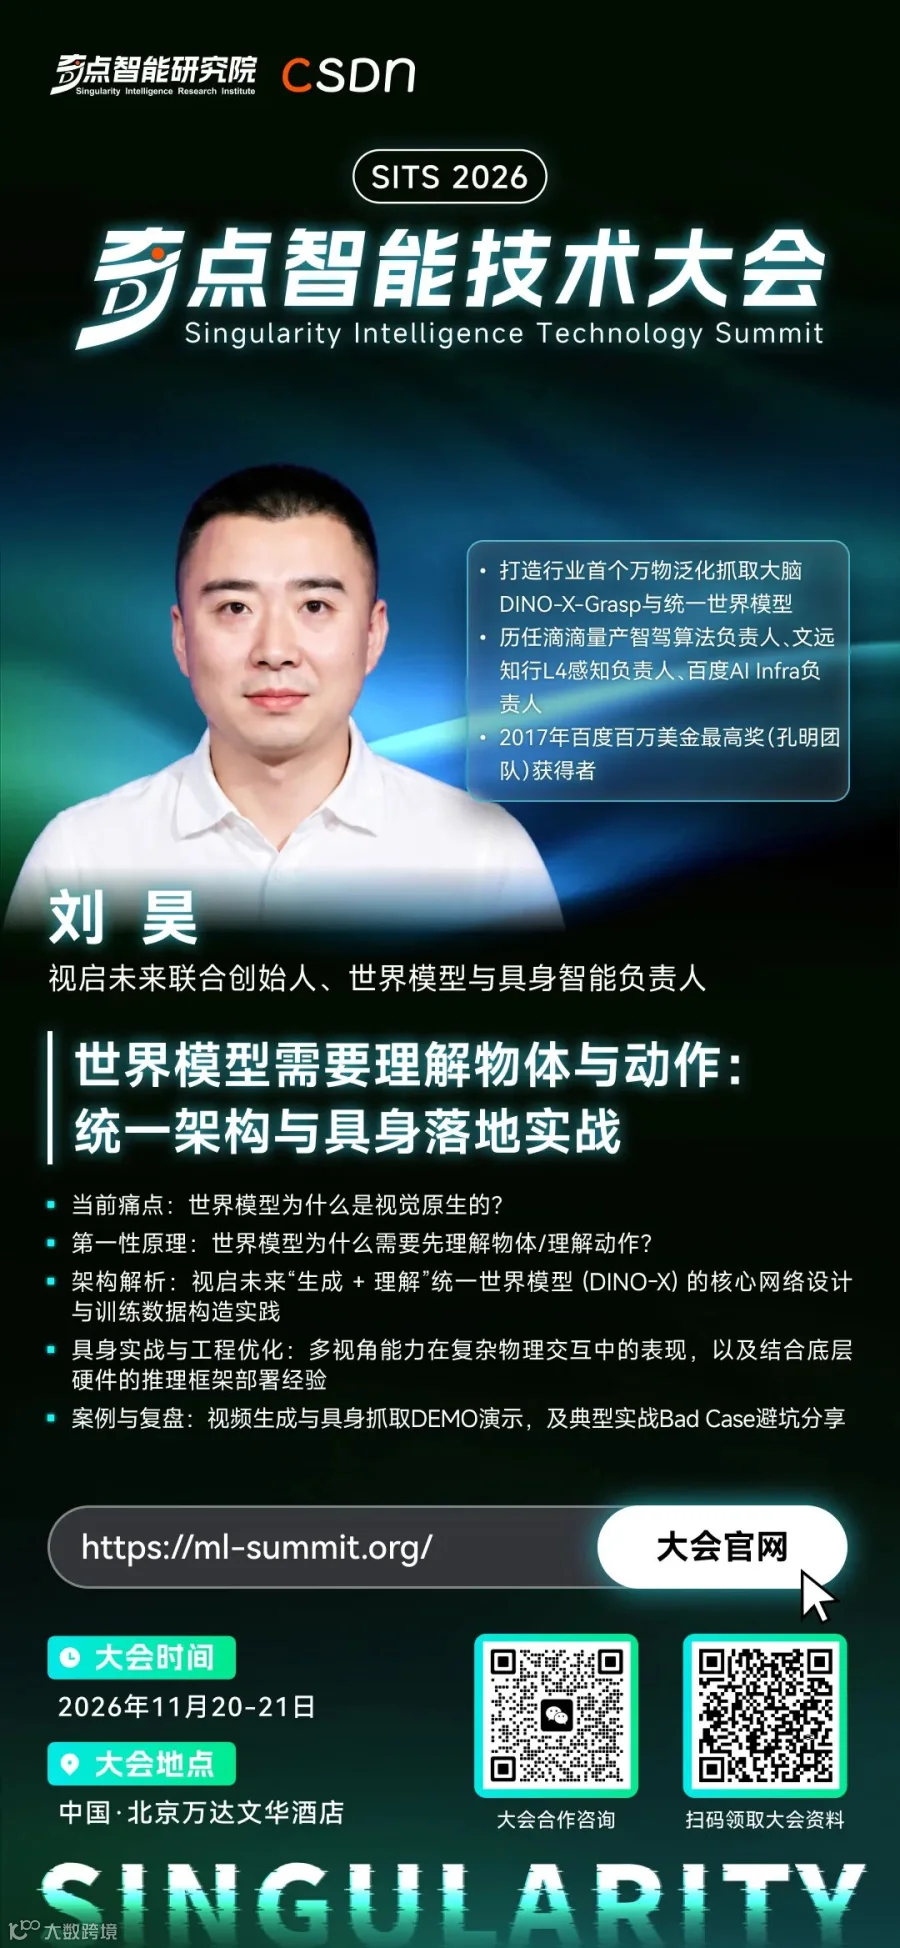
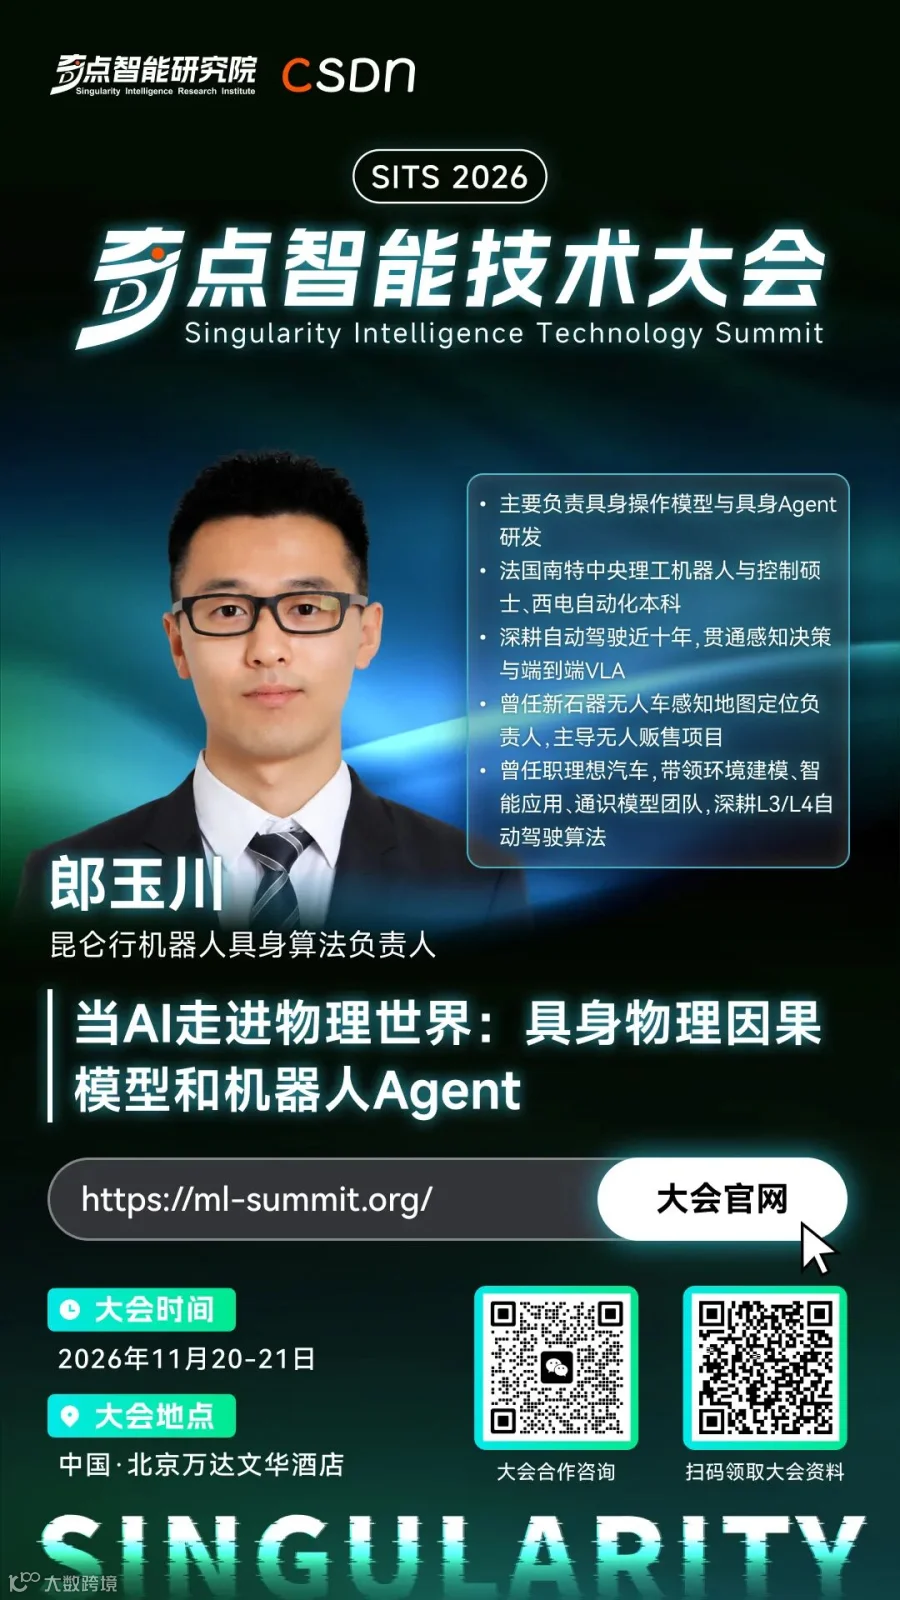
服务于机器人的世界模型不能仅停留在视频预测,必须理解物体、动作及其引发的世界变化。视启未来刘昊将分享统一架构下的具身落地实践,强调世界模型的核心价值在于帮助 Agent 预测行动后果。未来 World Model 与 VLA 边界将趋于模糊:前者模拟“行动后的世界变化”,后者决策“下一步行动”,这是 Physical AI 区别于生成式 AI 的本质特征。昆仑行机器人郎玉川进一步指出,机器人还需建立物理因果模型。借鉴自动驾驶经验,机器人 Agent 需构建“感知-建模-因果理解-决策-动作-反馈”的完整闭环,以应对比自动驾驶更复杂的主动改变世界的任务。
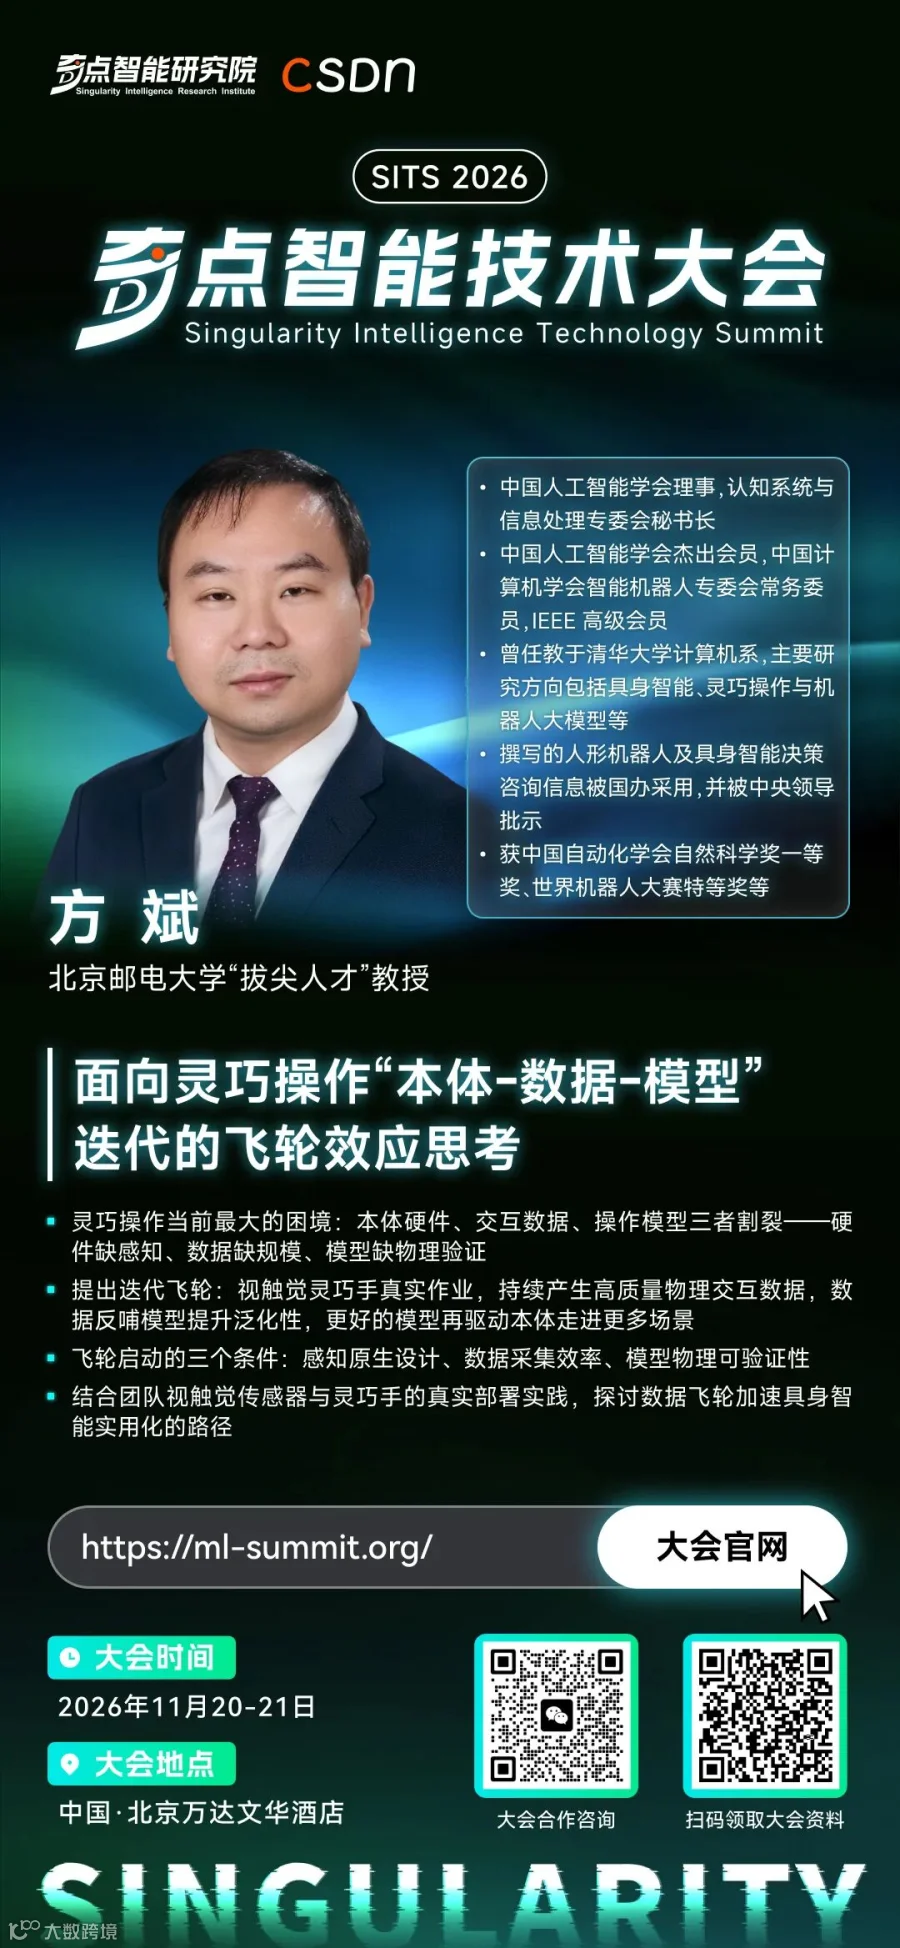
Physical AI 技术栈正快速扩展至世界模型、物理因果、触觉感知、长程记忆及仿真评测等领域,形成完整技术生态。与语言模型输出 Token 不同,Physical AI 输出 Action 并直接改变世界,必须依赖“感知-理解-模拟-行动-反馈-学习”的持续闭环。当前各热门方向正拼合为同一技术图景。2026奇点智能技术大会汇聚京东、北邮、诺亦腾、视启未来、昆仑行、观行数智及 AIRS 等一线团队,系统展开 Physical AI 技术主线。本届大会涵盖 RSI、Agent、AI Coding、World Model 等18大前沿专题,为从业者提供深度交流平台。






 AI科技大本营