


无人机从业者欲转型机器人行业,需清醒审视当前市场现状。尽管核心四足机器人运动控制岗位薪资可达 40k*15 薪,但人才门槛已显著提升。
单纯掌握开源代码(如 legged_gym)、背诵强化学习理论或依赖零散教程调参,已无法满足企业需求。当前行业亟需的是能打通 Sim-to-Real 鸿沟、独立完成从建模到真机部署全链路的工程开发者。
针对这一痛点,深蓝学院联合业界合作伙伴推出《四足机器人:从动力学建模到强化学习》与《移动机器人运动规划》两大课程,旨在补齐学习者在规划导航、动力学建模及控制层面的核心短板。
四足机器人:从动力学建模到强化学习
讲师团队

课程大纲

实践项目


课程收获
1. 能读懂任意四足机器人的 URDF,理解其动力学参数的物理含义
2. 能用 MATRiX 可微仿真进行系统辨识(梯度下降拟合物理参数)
3. 能用 MATRiX GPU 并行训练 RL Locomotion 策略(不依赖 Isaac Gym)
4. 能设计奖励函数、调 Domain Randomization 参数
5. 能将策略部署到实机(或高保真仿真),理解并解决 Sim-to-Real 问题
6. 能独立搭建” 辨识 → 训练 → 验证 → 部署” 的完整Pipeline
移动机器人运动规划
高飞
微分智飞创始人&CEO
浙江大学控制学院长聘副教授、研究员、博士生导师,国家优青
入选 2023‑2025 全球前 2% 顶尖科学家、中国高被引学者、2025《麻省理工科技评论》“35 岁以下科技创新 35 人”(MIT TR35) 亚太区等榜单。主要研究方向包括空中机器人、自主导航、集群协同、具身智能等。发表包括 5 篇 Science/Nature 子刊在内的百余篇顶级学术论文;提出了国际首个非结构化场景的自主飞行集群系统。先后获得了包括 IEEE TRO 最佳论文荣誉提名奖在内的多项顶会顶刊学术论文奖,及国际基础科学大会(ICBS 2024)前沿科学奖等重要学术荣誉。
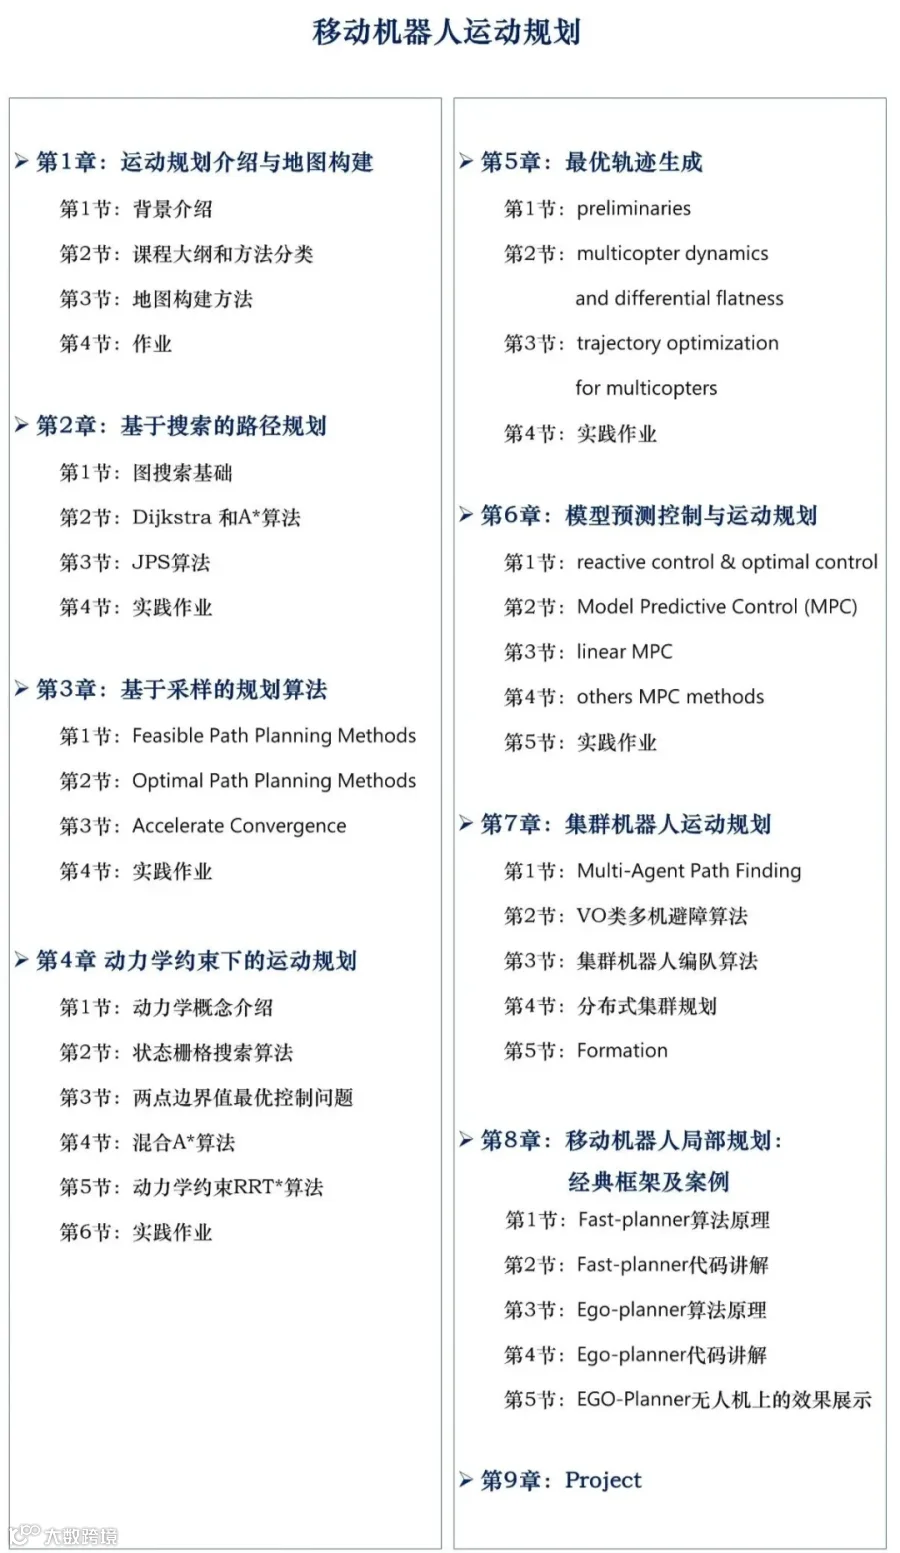
课程大纲
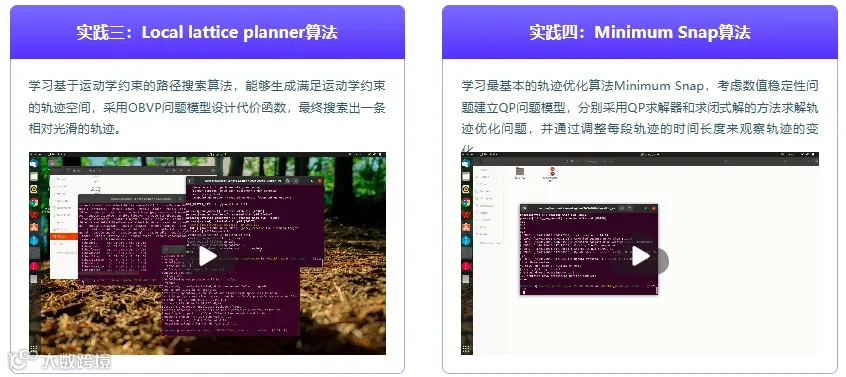
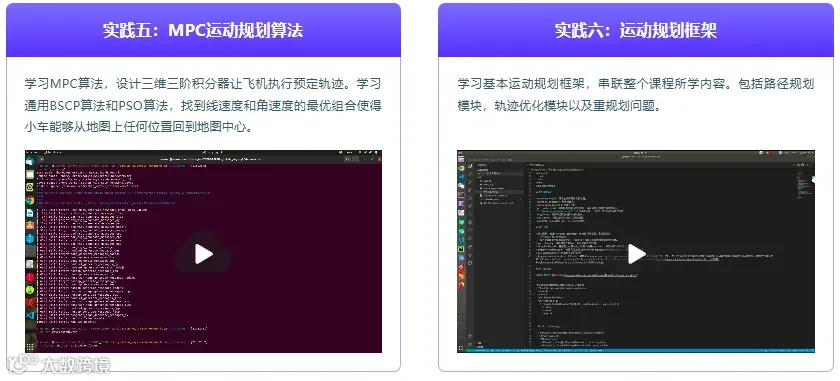
项目实践

学习收获
1、学习在复杂环境下让机器人自主高效地寻找路径,并生成机器人实际可以运动的安全轨迹和控制指令的方法;
2、机器人处于不同应用场景时,熟悉采用哪种Planning方法;
3、具备实现任意主流Planning算法,并部署在机器人上的能力,告别无脑调包;
4、具备在企业从事相关领域研发的能力,掌握冲击机器人顶会的一些方法。
作为一家专注人工智能、机器人与自动驾驶的教育平台,深蓝学院从2017年始,深耕人工智能教育行业,拥有1000 + 深度合作企业,为行业培养前沿科技领域优秀人才,拥有多年教育经验,且大力精耕人工智能方向。本次专业团队耗时数月,推出机器人课程,无论您是希望了解机器人行业趋势,还是想深入学习高薪入局机器人大厂,本课程都将是您不可多得的选择。
赛道红利从不等人,理论内卷早已过时,能落地、能出成果、能解决实际问题的实战能力,才是你拉开差距的核心底气!