


10月21日,中国科学院深圳先进技术研究院吴新宇研究员团队在机器人领域国际期刊Science Robotics发表了题为“水下外骨骼降低潜水体能与耗气消耗(Reducing energy and air consumption in scuba diving with underwater exoskeletons)”的焦点论文,并获Science Robotics官网首页重点推荐。

文章上线截图

团队水下外骨骼研究成果获Science Robotics官网首页重点推荐
研究团队围绕潜水员水下运动能耗高、携带气体消耗快和持续运动能力受限等问题,经过多年持续攻关,创造性研制了系列潜水外骨骼系统并大幅提升潜水员水下运动能力,同时降低了代谢消耗。论文围绕这一系列前沿成果,结合团队研发经验,从赋能潜水员这一角度,系统构建了潜水外骨骼在系统集成、运动模态适配设计、助力关节选择及人机协同控制等方面的技术框架与发展路径。相关成果获Science Robotics官网首页推荐,并入选Focus栏目同期重点展示图片,体现了国际机器人领域对水下可穿戴机器人这一新兴方向的持续关注。

图为潜水外骨骼技术框架与发展路径
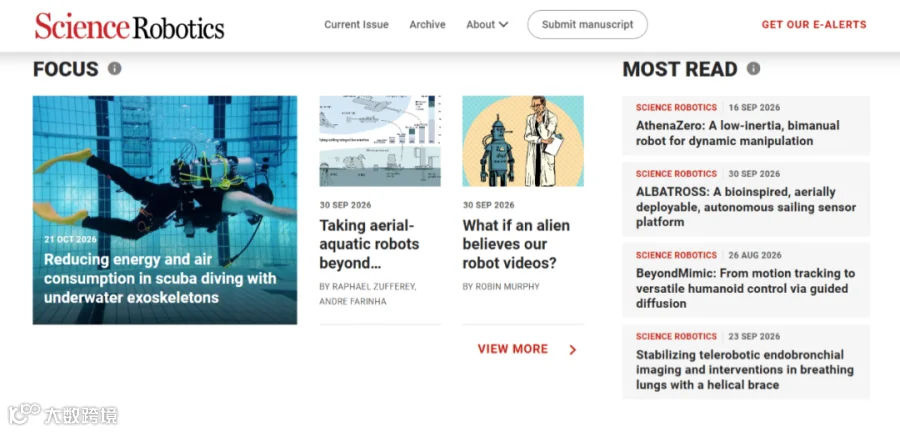
外骨骼水下助力图片入选Science Robotics Focus栏目重点展示图片
水下作业环境极为复杂,水体阻力大、温度低、压力高,潜水员在执行救援打捞、水下工程、特种作业等任务时,需要持续消耗大量体能。同时,受人体体能储备和随身携带气体容量限制,潜水员的水下活动范围和持续作业时间受到明显制约。如何降低潜水运动能耗、延长水下作业时间、提升持续运动能力,是水下作业领域亟待解决的关键难题。研发能够适应复杂水下环境、辅助人体运动的水下外骨骼系统,为提升水下作业能力提供了新的技术路径。
研究团队近年持续开展水下外骨骼结构设计、运动意图感知和人机协同助力控制研究。面向水下复杂潜姿动作的人机运动相容需求,团队提出了水下柔性驱-传双向助力结构,可针对多种潜姿动作提供助力;针对潜水员随机击水节律和运动模态快速切换特点,构建了多潜姿动作识别与运动相位预测方法,实现了助力时机的准确识别与同步;另外,团队还针对水下人机交互研发了自适应鲁棒抗扰控制方法,提高了复杂水动力扰动下的助力稳定性。
潜水员50m水下冲刺使用PEAKED柔性外骨骼系统提升速度并降低代谢消耗
基于上述技术积累,团队围绕柔性与刚性两条技术路线,先后研制了系列潜水外骨骼系统。其中,柔性潜水外骨骼PEAKED面向交替打腿、蛙泳腿和水下行走等多种运动模态提供髋关节双向助力,最高可降低单位时间呼吸气体消耗29.77%,并在50m水下冲刺实验中提升了潜水员水下冲刺表现,冲刺时间降低8.1%。
此外,研究团队还研制了刚性潜水外骨骼KAED,将系统与潜水装备进行一体化紧凑集成,并针对潜水员打腿频率动态变化的特点,提出了“超鲁棒自适应振荡器(URAO)”运动预测方法,实现了变频打腿过程中人体运动相位的高精度同步与稳定助力。团队的系列研究逐步形成了驱-传结构设计、人体运动感知、助力交互控制到多型系统研制测试的水下外骨骼技术体系。
该研究中,深圳先进院王向阳和马跃副研究员为论文第一作者,王向阳副研究员、陈春杰研究员和吴新宇研究员为论文通讯作者。深圳先进院为该研究第一通讯单位。该研究得到国家自然科学基金等项目的支持。
潜水员穿戴KAED刚性外骨骼获得准确打腿助力并扩展水下运动范围
推荐阅读

来源|集成所、文宣办
责编|余 融
审校|余 融、林一程、刁雯蕙、冯 春
