

软硬件版本
测试仪表
示波器1台
控制器硬件
CX7293
24V开关电源1个
控制软件
TwinCAT 版本:v3.1.4026.13
准备工作
供电及接线
将CX7293供电正确连接,请注意Us电源和Up电源均需供电:

根据手册将PWM的第一个通道的输出引出,即8#引脚:
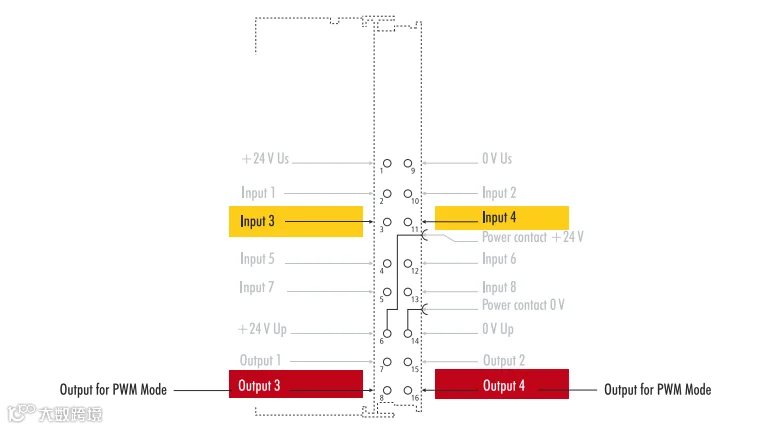
连接好后如下图所示:

示波器接线
将示波器正表笔连接到引出的8#引脚,负表笔连接到24V电源负端。完成示波器接线。
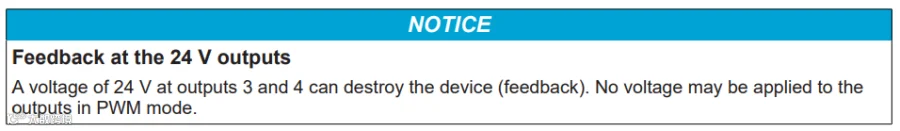
请注意PWM模式下Output3(8#引脚)和Output4(16#引脚)不可以接入24V电压,否则会损坏设备!
软件配置及PWM功能实现
软件配置
CX7293需要使用 TwinCAT 3.1 Build 4026 及以上版本,本测试项目中使用的版本为4026.13
打开软件,与CX7293建立连接,并Scan I/O设备。扫描上来后可以发现控制器的多功能I/O通道默认为DI和DO。我们需要自行修改通道模式。
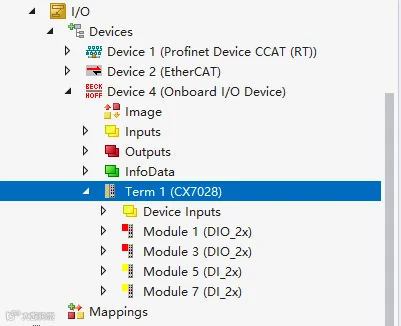
修改通道模式双击CX7028,选择Slots选项卡,点击InOut[3..4],改为PWM模式。
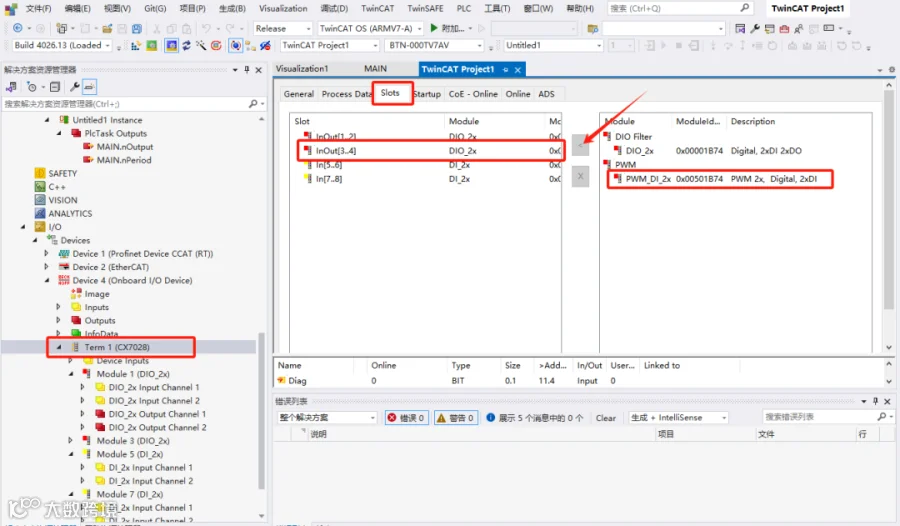
选择后可以观察到Module 3已经更改为PWM模式。

再将PWM第一个通道的输出变量与程序中的变量链接。

完成链接后,激活配置,并切换到Run模式,让程序运行起来。
PWM功能实现
根据手册应用数值编程实现PWM输出的占空比和频率可调。


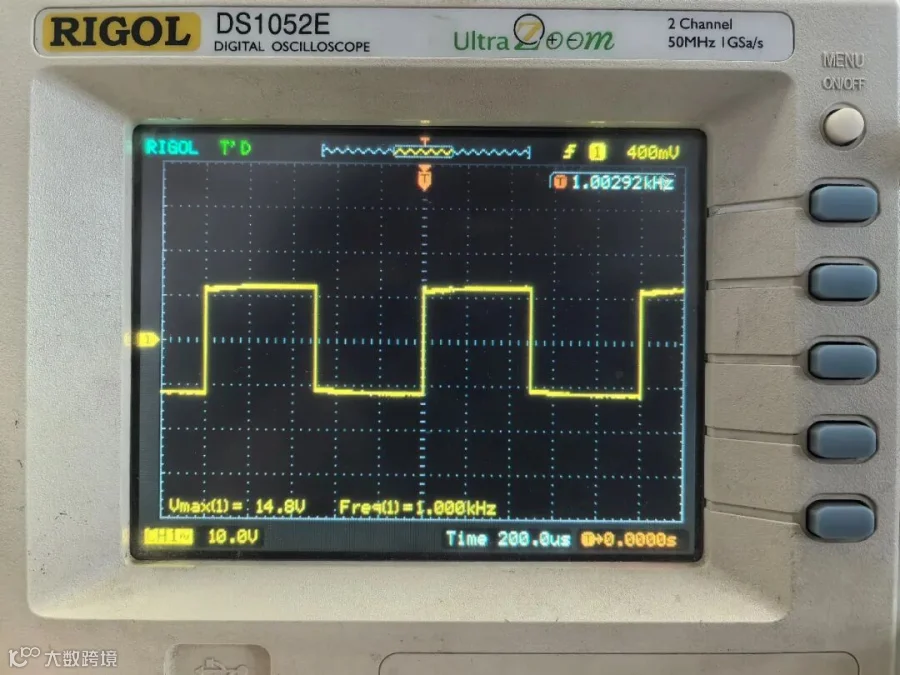
程序运行起来后,默认运行初始值:占空比50%,频率1kHz。此时观察示波器,如下图所示:
我们可以修改画面上的数值来测试占空比和频率。
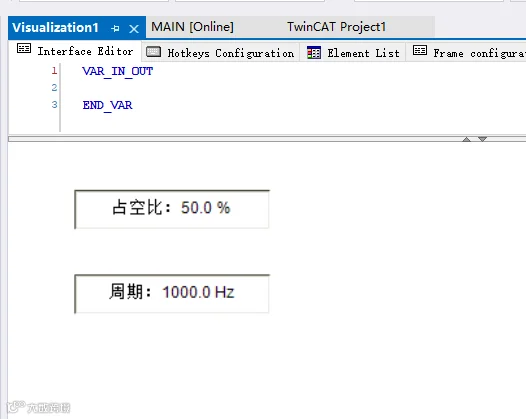

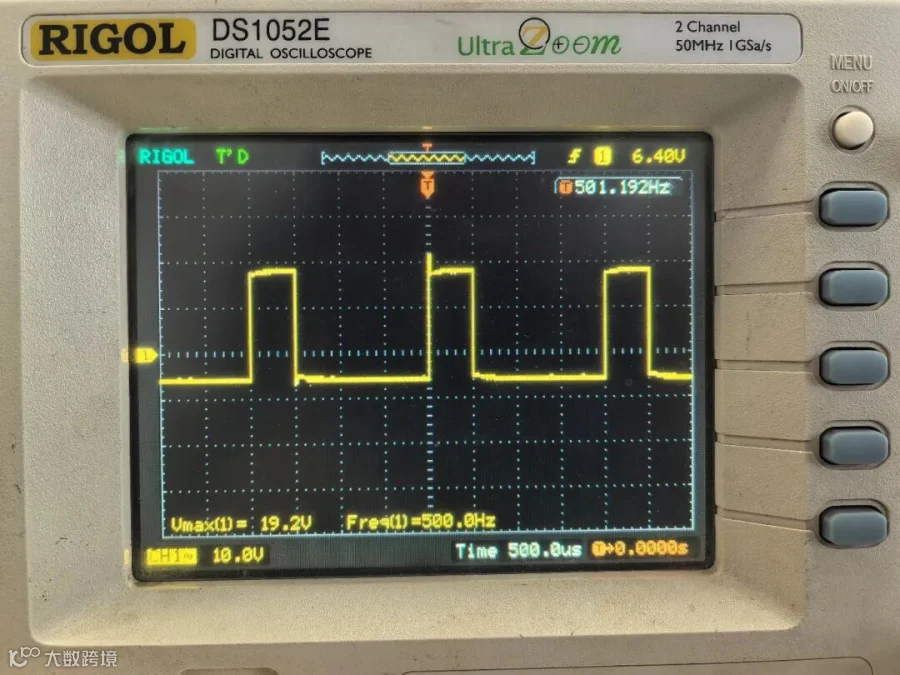
尝试修改成25.0%和500Hz,再观察示波器波形,如下图所示:

点击下载,领取本文例程