成果转化
为了更好帮助学校科研团队开展优秀成果的宣传与推介,加速学校科技成果转化运用,广州中山大学科技园有限公司将持续征集并发布学校优秀科技成果。
成果一
一种双足机器人及其行走控制方法

所属领域

先进制造与航空航天
成果简介

小型机器人的移动方式根据运动媒介与机构的不同,可大致分为轮式/履带式、蠕动式、飞行式、游泳式和足式五类。足式移动通过离散的足端与地面接触,能够主动跨越障碍、适应不平整地形,是生物界最普遍的陆上运动方式。对于小型机器人而言,足式结构还可利用表面力实现附着,因此足式移动成为陆地小型机器人的主流构型。
足式机器人的足数从单足到多足不等,足数的选择需要在稳定性、结构复杂度、控制难度与体积之间进行权衡。六足机器人具有天然的静态稳定性,但需要至少六个独立驱动器,导致结构复杂、体积较大。四足机器人在稳定性和复杂度之间取得了较好的平衡,但对控制系统要求较高。双足机器人是足数最少的构型,仅需两条腿即可实现步行,结构最为简洁。然而,双足步行本质上是动态不稳定的,需要持续调整重心以防止倾倒。
现有双足机器人采用刚性连杆等刚性结构作为驱动机器人行走的机械结构,使得机器人体积庞大,无法小型化,同时驱动结构零部件多且复杂,需要搭载大量传感器实现机器人行走控制,导致控制系统复杂且硬件成本高。
本成果提供了一种双足机器人及其行走控制方法,其中机器人包括:重心转移组件、躯干组件、两组腿部组件和两组驱动组件.。本成果具有以下优点:(1)通过重心转移组件实现整机重心在两组腿部组件交替转移,使得移动腿部组件对地面的压力减小脱离地面,提供了小腿件向前抬升并移动第一预设距离的迈步空间;进一步通过腿部组件后侧的柔性伸缩件伸展实现小腿件向前移动第一预设距离,再通过腿部组件前侧柔性伸缩件伸展实现大腿向前移动第二预设距离,完成单组腿部组件的前移,两组腿部组件交替前移实现双足机器人行走。(2)直接将柔性伸缩件跨接于大腿件与小腿件之间,既用于提供动力又参与承载,减少刚性框架,实现结构轻量化与紧凑化设计,有利于实现机器人小型化设计。(3)通过多个柔性伸缩件的时序配合驱动腿部组件执行抬升、支点形成及旋转前进动作,无需依赖实时传感反馈与复杂计算即可实现稳定行走,从而显著降低了机器人控制系统的复杂度和硬件成本。
合作意向

合作研发、技术转让

成果二
一种反激升压电路、无线控制
升压电路、装置及控制方法

所属领域

新能源与新材料
成果简介

薄膜电机是一种基于薄膜材料制造的电机,具有结构紧凑、重量轻、功耗低等特点,能够在微小的空间内提供高效的驱动力。未来,薄膜电机有望在便携式医疗设备、微创手术器械、智能家居、触觉反馈设备和微型机器人等领域得到广泛应用。目前市场上的高压升压技术在体积和重量控制方面存在显著不足,尽管一些设计尝试了小型化,但实际设备的体积和重量仍然较大,无法满足便携设备的要求,而且这种体积和重量的问题限制了设备在需要小型化和轻便性的应用场景中的使用,无法实现真正的便携性和灵活性。此外,现有技术与薄膜电机的适配性不足,一些升压电路虽然体积有所减小,但这些电路的设计和优化未能充分考虑薄膜电机的特定需求,导致其在实际应用中表现不佳,适用性差,而且许多设备采用了专门定制的高成本元件,增加了整体制造成本和购买难度。这些复杂的制备方法和高成本的元件不利于设备的大规模生产和推广应用,限制了其市场潜力和实际应用范围。
为了解决上述技术问题,本成果提供了一种反激升压电路、无线控制升压电路、装置及控制方法。包括开关元件、变压器、二极管、高压电容和负载电阻,开关元件的源极被配置为与电源连接,开关元件的漏极与变压器的第二引脚连接;变压器的第一引脚被配置为与电源连接;二极管的正极与变压器的第四引脚连接,高压电容的正极与二极管的负极连接,负载电阻的正极与二极管的负极连接;高压电容的负极与变压器的第三引脚连接,负载电阻的负极与变压器的第三引脚连接,高压电容和负载电阻并联连接。通过基于反激升压电路设计的无线控制升压电路,保证了得到的升压装置能够有效驱动电机,提高了升压装置的适配性。
合作意向

合作研发、技术转让

成果三
一种面向水下无线光通信的信号调制方法

所属领域

人工智能与电子信息
成果简介

水下无线光通信(UOWC)已逐渐成为水下数字信号传输领域中极具应用前景且性能可靠的核心候选技术,在UOWC系统的各类调制技术里,颜色键控(CSK)调制具备较高的传输速率和较低的比特误码率(BER),同时拥有更优的照明性能,因此受到了学术界与产业界的高度重视。另一方面,非正交多址接入(NOMA)技术已在水下传感器网络、水下物联网等领域得到了应用,是解决多用户间随机光信号干扰的一种有效手段。因此,将CSK和NOMA技术进行有机结合,形成CSK-NOMA融合系统,可以在满足特定水下照明需求和多用户并发通信的同时,有效提升系统的频谱利用率,获得更高的数据传输速率和更优的多用户误码率性能。现有技术所使用的现有的功率配比方案难以在UOWC复杂动态环境中维持最优误码率性能。虽然传统的GRPA等策略可实现动态功率分配,但其多基于固定的经验规则且侧重于优化总和速率而忽略了用户个体的需求,面对水下非线性的动态信道,传统功率分配策略通常难以精准捕捉信道状态与最优功率配比间的映射关系,导致收敛速度慢。
本成果提供了一种面向水下无线光通信的信号调制方法。首先设定颜色平衡约束,对预先构建的颜色键控星座图进行颜色平衡优化;其次利用优化后的颜色键控星座图,将获取的用户比特流数据映射为复数符号流数据,并将其分别调制为属于若干颜色通道的时域序列信号;然后获取当前水下光无线信道状态,基于预先训练的功率配比预测网络,预测最优信号发射功率配比;最后基于该配比,在同一颜色通道的时域序列信号上进行功率叠加,得到时域功率合成信号以驱动对应颜色的发光二极管。本成果克服了多用户信号叠加造成的照明颜色偏移问题,同时实现了动态复杂水下信道的最优功率自适应分配,有效提升了通信系统的可靠性与鲁棒性。
合作意向

合作研发、技术转让

成果四
海上侧拖式实尺度立管
高雷诺数涡激振动实验装置

所属领域

海洋经济
成果简介

海洋立管是海洋深水油气、矿产资源开发中的重要基础设施。在洋流的作用下,立管两侧会发生交替泄涡,产生涡激振动现象,导致立管结构发生疲劳甚至损伤破坏。因此,立管的涡激振动问题是海洋工程领域的研究热点和难点之一。
目前针对立管涡激振动的研究主要分为模型实验和数值模拟两种方式。数值模拟需要考虑边界层、表面粗糙度和湍流模型等多方面的影响,通常需要和实验结合进行分析。模型实验是了解海洋结构物的水动力性能的重要手段,通过实验可以较好的研究立管涡激振动现象。
相关技术中的涡激振动实验装置一般在拖曳水池或循环水槽中进行,由于试验条件的限制,仍会存在如流动模拟不准确、模型尺寸效应、水池边界效应等影响。尽管可以通过改进技术、优化条件等方法来尽量减小这些影响,但仍无法完全消除。同时,现有模型实验较难实现立管高雷诺数涡激振动模拟。
本成果提供了一种海上侧拖式实尺度立管高雷诺数涡激振动实验装置,包括支撑组件、平面滑动组件、实尺度立管和弹性组件。支撑组件用于连接船只;平面滑动组件设置于支撑组件;实尺度立管连接于平面滑动组件;弹性组件设置于支撑组件,弹性组件与实尺度立管连接;实尺度立管被配置为在预设位置处于受力平衡状态。本成果的海上侧拖式实尺度立管高雷诺数涡激振动实验装置,能够在真实的海洋环境中获取实尺度立管的涡激振动实验数据,更便于对实尺度立管进行高雷诺数的涡激振动模拟,同时可以在试验母船两侧的实尺度立管采用不同的立管涡激振动抑制装置模型,对比同样风浪流环境下的不同涡激振动抑制装置的效果。
合作意向

合作研发、技术转让

成果五
细胞因子联合嵌合抗原受体的
融合蛋白及其应用

所属领域

生物医药与医疗器械
成果简介

在肿瘤治疗手段中,免疫疗法通过利用免疫系统自身去对抗癌症,包括抗体治疗、细胞治疗和免疫调节剂治疗。其中,嵌合抗原受体修饰T细胞(CAR T)疗法被证实能够有效治疗血液系统的恶性肿瘤。目前在将CAR T疗法拓展到实体瘤(包括乳腺癌、肝癌、结直肠癌和肺癌等)治疗的探索中,由于实体瘤缺乏安全且特意的靶点,且实体瘤存在复杂的肿瘤免疫微环境,最终导致治疗效果不佳。因此,急需发现特异且安全的实体瘤治疗靶点、优化CAR的结构、改善肿瘤微环境,从而提高CAR T细胞的抗肿瘤效应。
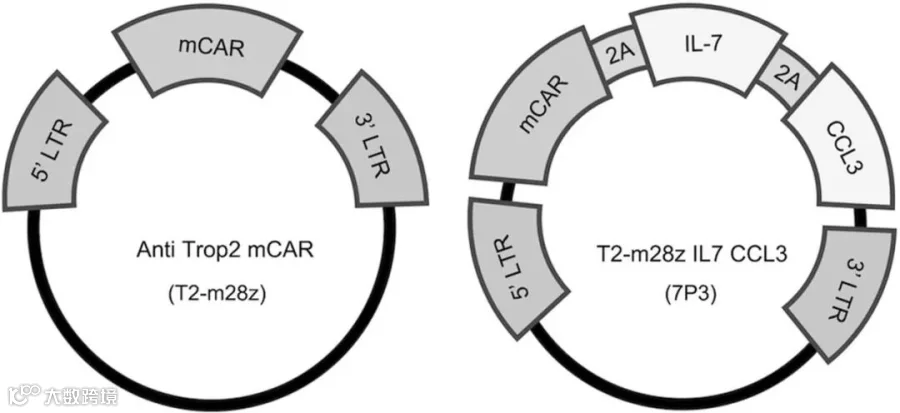
本成果提供了一种细胞因子联合嵌合抗原受体的融合蛋白及其应用。相对于常规CART细胞技术,本成果在CAR载体构建时加入了两个细胞因子IL-7和CCL-3,两个细胞因子可以增强CART细胞的抗凋亡作用和降低其免疫抑制效应,进而帮助CART细胞增强抗肿瘤效应。通过对比实验,运用本成果制备的CAR T细胞在多种肿瘤中都有比较好的抗肿瘤作用,其治疗效果优于现在临床应用的正常治疗方案和已经发表的另外一个类似的应用细胞因子治疗方案,因此本成果具有较好的临床应用潜力。
合作意向

合作研发、技术转让

联系方式
如您有成果发布或成果对接意向,欢迎联系。