


跳舞、踢腿、翻跟头
一套动作行云流水
各种机器人炫酷展示
让科幻世界离我们越来越近

图片来自网络
但如果仔细看看
这些动作都是在平地完成
如果换成斜坡或台阶
可能就是另一番景象

图片来自网络
同样是踢腿,同样是蹲起
踩空、失衡、摔倒
机器人可能状况百出
......
面对台阶、陡坡、高低错落的平台,人类基本不用思考,身体会下意识压低或抬高重心,双脚顺着地面高度自然下落。然而,这个看似简单的过程,到了机器人这里却成了难题:虽然学了很多炫酷动作,但环境一变就不适用了。
人形机器人要在复杂的现实世界中发挥作用,就既要有丰富的动作储备,又要让动作能适应眼前的环境。
为了解决这一难题,中国电信集团 CTO、首席科学家、中国电信人工智能研究院(TeleAI)院长李学龙教授带领 TeleAI 科研团队联合伽马智能创新研发了一个面向地形自适应全身遥操作的感知控制 NEXUS,解决机器人在不同地形行动时的动作适配问题。
很多人以为机器人的难点全在“大脑思考”,但其实协调手脚、维持平衡的“小脑”同样至关重要。
过去的思路很笨:走台阶写一套程序,蹲下写一套程序,翻滚再写一套程序。动作越多,代码和训练成本爆炸,新场景很难复用。
于是行业诞生了一种“行为基座模型(BFM)”,可以理解为人形机器人的通用“小脑”:大脑只管下达想法,蹲下、踢腿,还是翻滚;小脑则负责协调几十处关节,把想法变成流畅的身体运动。
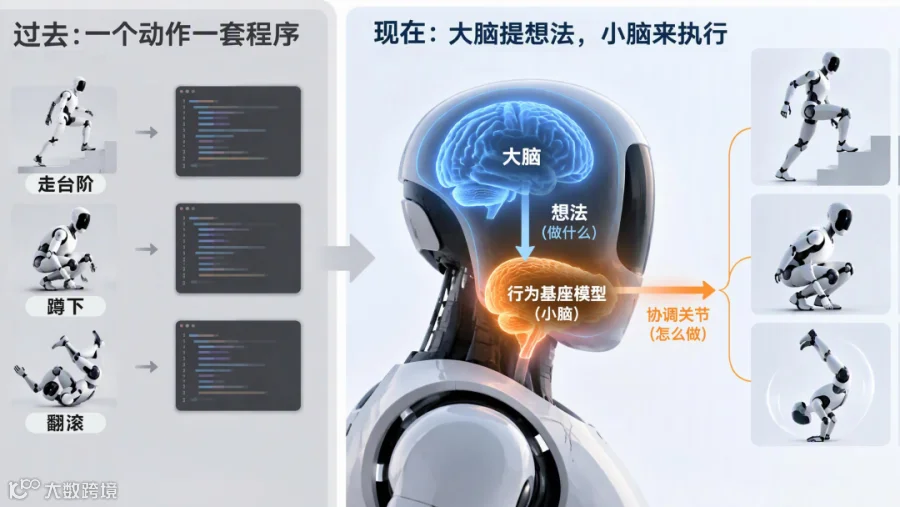
这就像人类学会迈步、弯腰之后,不管是走水泥地还是地砖,不用重新学走路。机器人也希望做到学会一套动作,尽量适配多种任务。
但过去这套“小脑”有一个明显短板:大多是在平地上训练出来的。它能完美复刻人类的动作姿态,却看不见脚下台阶高低。直接把平地动作搬到斜坡上,脚会穿进地面或者悬空,再好的动作也执行不出来。
简单来说,就是机器人知道要做什么,但不知道脚下路况变了,身体该如何调整。
如何让机器人更稳定地行动?NEXUS 给出的方案非常有画面感:
操作者站在平坦地面,做踢腿、跪蹲、侧手翻的动作;远处的机器人身处台阶、坡道、凹凸草地,它看懂操作者的意图,再结合自己眼睛看到的地形,自主修改手脚落点、身体重心,完成同一个动作。
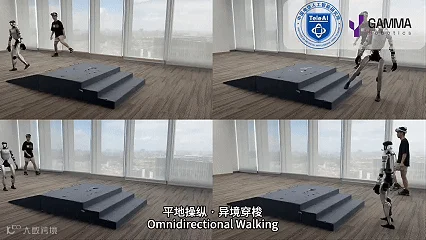

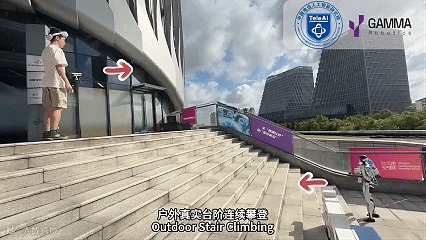

说白了就是,人只负责告诉它“做什么”,机器人自己搞定在复杂地形上“怎么做”。
但要实现这件事,还要跨越两个难题。
现实中很难收集海量“人在台阶或土坡上做各种翻滚、踢腿”的数据。科研团队的解决方案是在虚拟仿真环境中,拿已有的平地动作,搭配各式各样虚拟地形,自动生成适配版本。
同一个踢腿动作,算法自动算出:上台阶版本、下坡版本、缓坡版本。保留原本动作的姿态神韵,同时修正手脚落脚位置,保证脚踩实地面,不会悬空或者扎进土里。
这就相当于给机器人批量制造海量练习题,不用一次次摔坏真机做实验。
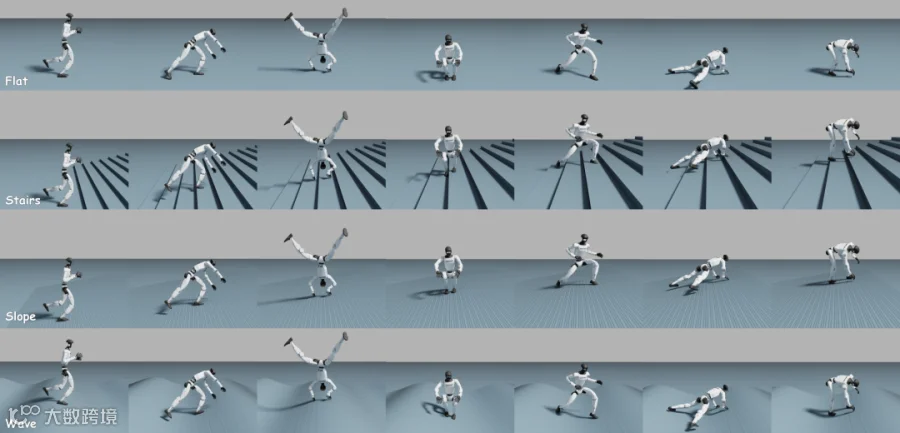
有了仿真练习题,还需要让真实机器人学会这套本事。
研究团队用了“老师教学生”的训练思路:
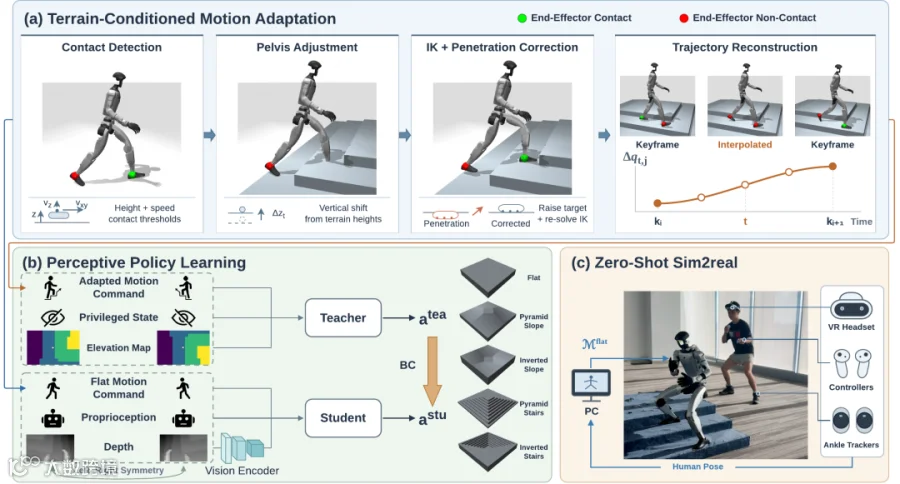
真机部署的时候,Unitree G1 人形机器人依靠机载相机感知地形,本地芯片 50Hz 实时运算,不需要提前给地形信息,拿到人的动作指令,现场一边看路况一边调整全身姿态。
实测效果显示,楼梯、高台、斜坡、草坪,机器人可以完成蹲起、单膝跪地、单腿站立、踢腿甚至侧手翻,哪怕遇到训练时没见过高度的台阶、没练过角度的斜坡,也能完成适配,动作完成率大幅领先同类方案。

回顾人形机器人技术发展:一开始,我们努力让机器人学会越来越多的动作,跑、跳、翻滚、挥舞手臂。而 NEXUS 代表一个新方向——不止追求动作数量,更追求动作对环境的适应力。
以前的基座模型是学会 100 种动作,但都只适合平地;现在则希望做到,学会 100 种动作,每一种动作,都能在台阶、斜坡、不平地面正常发挥。
这是机器人走出实验室的关键一步。
现实世界不会全是平整舞台,家里有台阶门槛,户外有坡道草地,救灾场景更是满地瓦砾凹凸。机器人不能只在理想环境炫技,必须看懂脚下,随机应变。
未来,这套“地形感知运动基座”,还会继续向物体交互、长时序任务进化。当机器人既能听懂任务,又能灵活适配脚下环境,才真正有机会走进家庭、工业、救援等真实场景。
相关工作

X. Miao, J. Wu, J. Shi, W. Xie, J. Han, X. Wang, W. Zhang, C. Bai, X. Li*, “NEXUS: Perceptive Whole‑Body Control for Terrain‑Adaptive Teleoperation”, arXiv:2609.39000.
Y. Huang, Y. Wu, X. Zhang, X. Li, J. Dong, J. Lv, C. Zhang, C. Bai, Y. Liu, and X. Li*, “WNM-3D: A World Navigation Model with 3D Scene Conditioning for Closed-Loop VLN”, arXiv:2608.07267.
X. Li, X. Zhang, Y. Huang, J. Dong, T. Wang, S. Zhou, Y. Wu, C. Sun, Y. Ge, Q. Weng, C. Zhang, C. Bai, and X. Li*, “GN0: Toward a Unified Paradigm for Generation, Evaluation, and Policy Learning in Visual-Language Navigation”, arXiv:2606.03682.
J. Shao and X. Li, “AI Flow at the Network Edge”, IEEE Network, vol. 40, no. 1, pp. 330–336, Jan. 2026.
H. An, W. Hu, S. Huang, S. Huang, R. Li, Y. Liang, J. Shao, Y. Song, Z. Wang, C. Yuan, C. Zhang, H. Zhang, W. Zhuang, and X. Li*, “AI Flow: Perspectives, Scenarios, and Approaches”, Vicinagearth 3, 1, 2026.
