

如果让你给一只章鱼设计"走路"的动作,你会怎么做?
它有八条腿,没有骨头,你该先迈哪条?再换一个:一条蛇怎么"跑"?一只老鹰怎么"落地"?一个机器人大白怎么"打架"?
这些问题,在动画和游戏行业里有个朴素的答案:找动画师,一帧一帧手调。一个角色,几天甚至几周。换一个角色,一切重来。

而最近,普林斯顿大学、加州大学伯克利分校、MIT、南洋理工的研究者联合发表了一项工作,名字叫 UniMate,已经被计算机图形学顶会 SIGGRAPH Asia 2026 接收。它做的事用一句话就能说清:
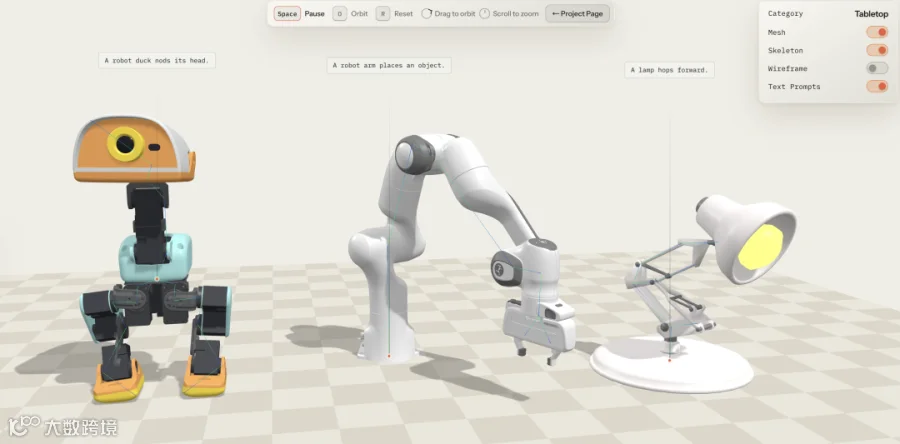
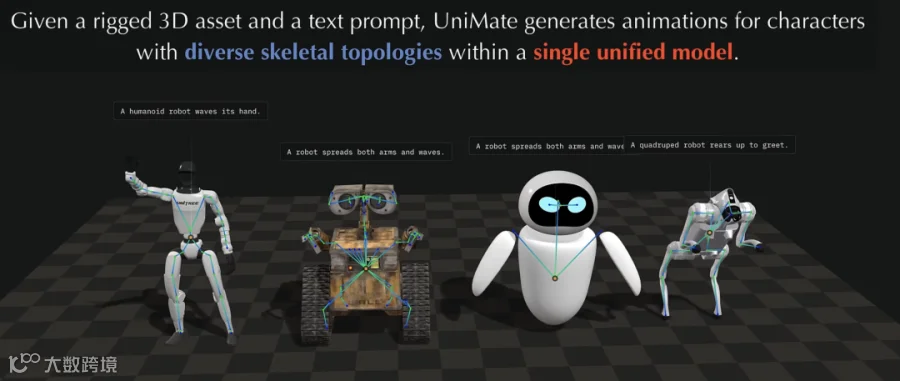
给它一个 3D 角色,再写一句话,它就能让这个角色动起来。不管这个角色是人、猫、鲨鱼、鸟、蛇,还是一把会开合的剪刀。普林斯顿、伯克利、MIT 联手,让鲨鱼、老鹰、大白用同一个 AI 大脑动起来
等等,这不是早就有了吗?
你可能会说:AI 生成动作不是早就有了吗?
确实有,但有一个大坑:以前的 AI 是"偏科生"。
打个比方。以前的模型像一个只会做川菜的厨师,你让他做粤菜,他会懵;你给他一堆粤菜食材,他得先"回炉重造"一遍,也就是研究里说的针对每种骨架重新训练、或者需要参考动作。
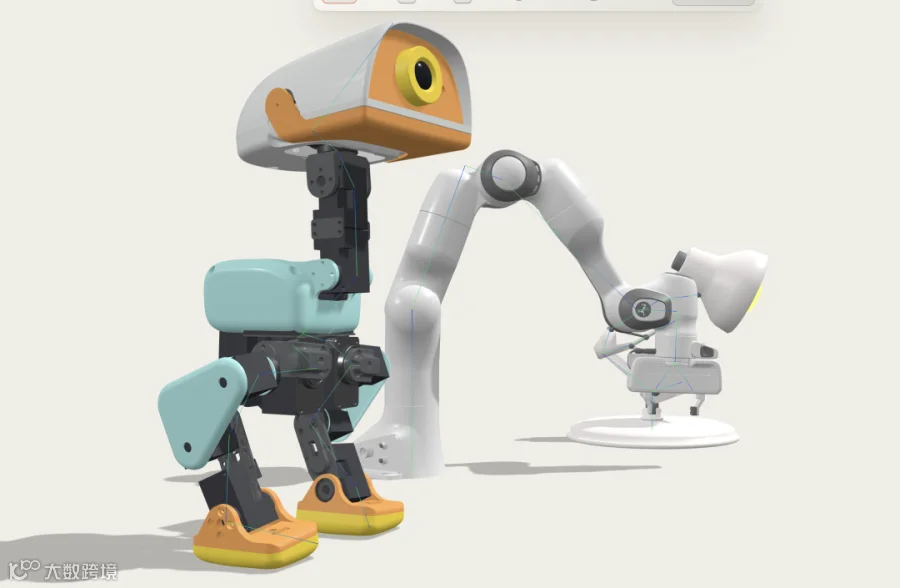
原因很简单:不同生物的"骨架"长得完全不一样。
-
人有两条腿、两只手; -
猫有四条腿和一条尾巴; -
蛇是一长串关节; -
鸟有翅膀; -
昆虫的腿多得数不过来。
AI 习惯处理"规整"的数据,而骨架的"形状"千奇百怪,没法塞进同一个模子。所以过去的方法,要么只能做人,要么每种动物单独训练一个模型。
UniMate 的野心是:一个模型,通吃所有骨架。
而且论文强调,推理时不需要针对每个骨架重新训练,也不需要现场优化。它能做到实时生成。
它到底能干嘛?
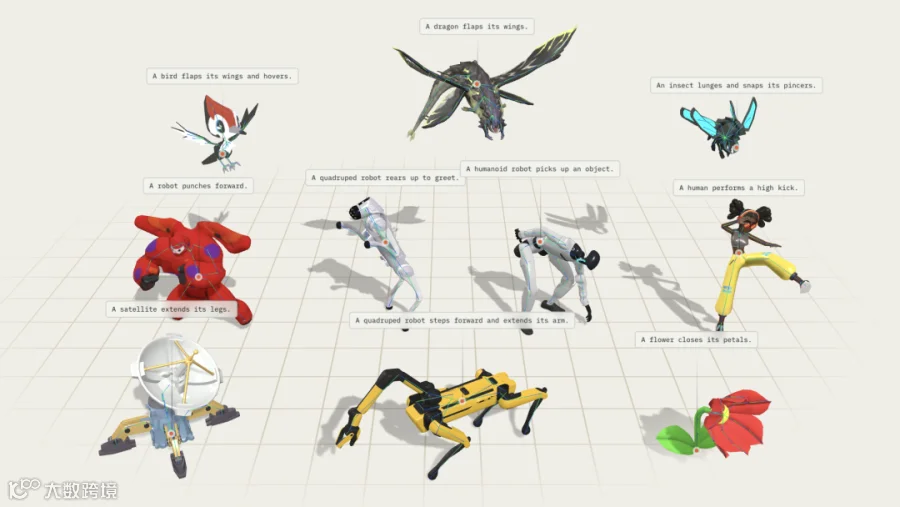
1. 同一句话,不同角色,各演各的
输入"走路",人类走得像人,四足动物走得像动物,每个角色都按自己的骨架结构来动,而不是生硬地套同一套动作。
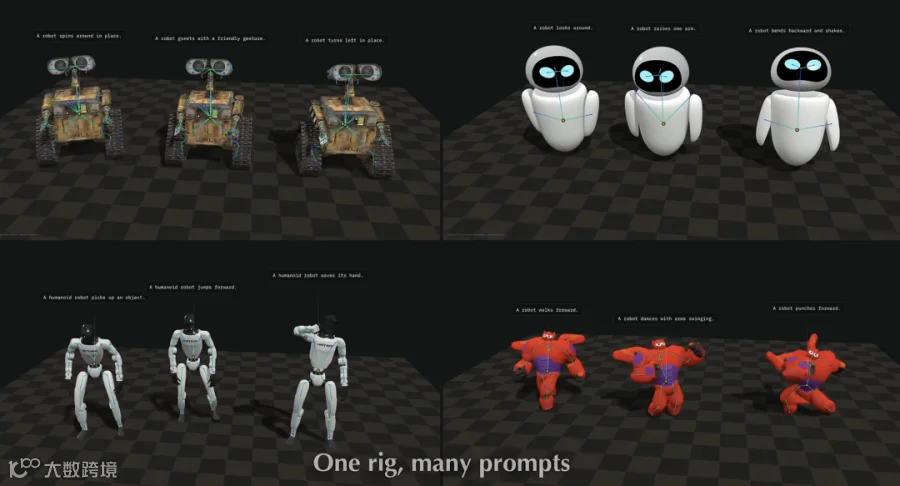
2. 同一个角色,不同台词,随心换
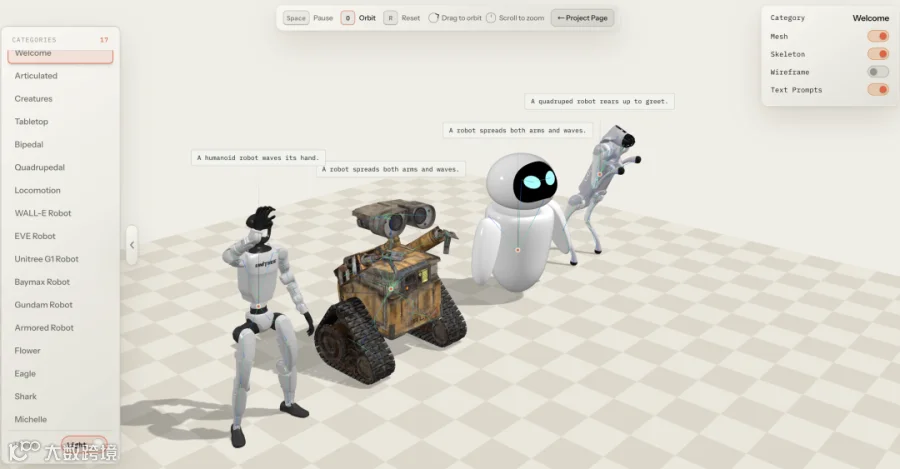
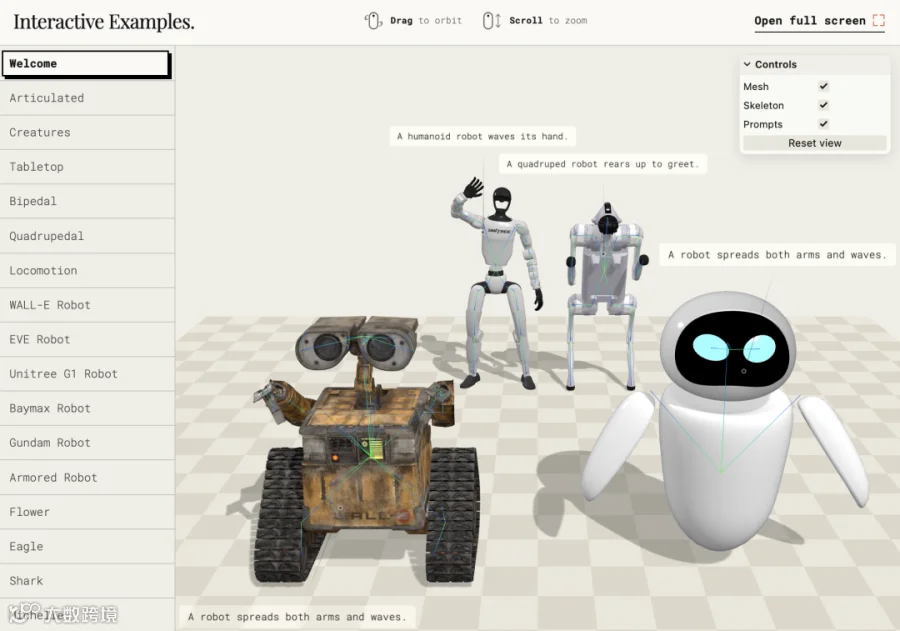
给"大白"(对,就是那个充气机器人)、老鹰、鲨鱼分别输入不同指令,它们都能生成符合描述的动作。
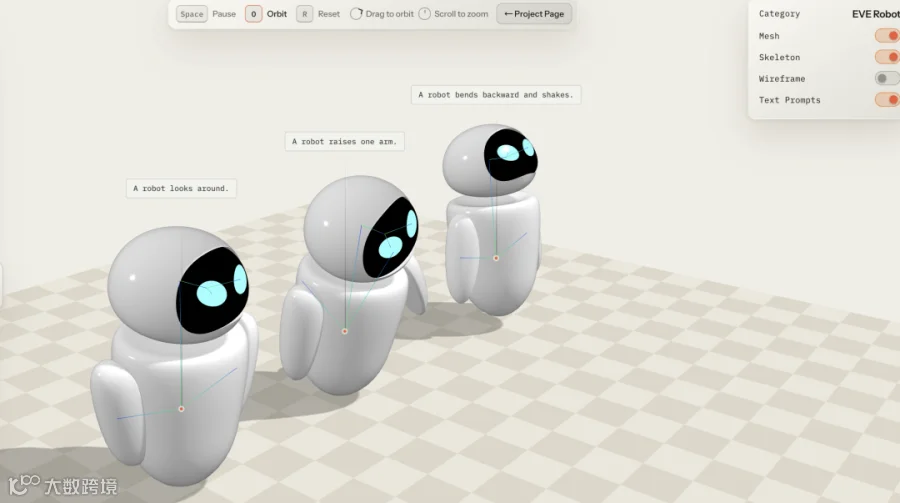
3. 同一个角色,同一句话,每次还不一样
这点很关键。真实的生物不会每次走得一模一样,UniMate 每次生成的动作"既符合描述,又各有变化"。
4. 三个"零样本"小技能(不用额外训练,直接复用同一个模型):
- 动作编辑
:原动作是"站着转头",你只想保留转头,让身体改成"向前走",它能做到"头不动,身体换"。 - 动作补间
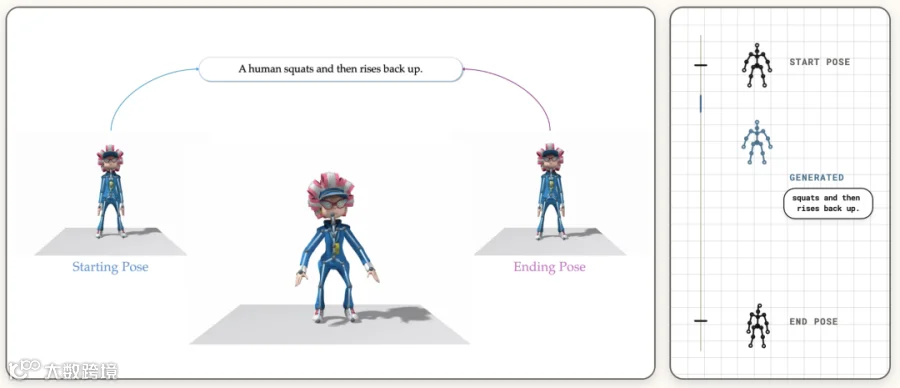
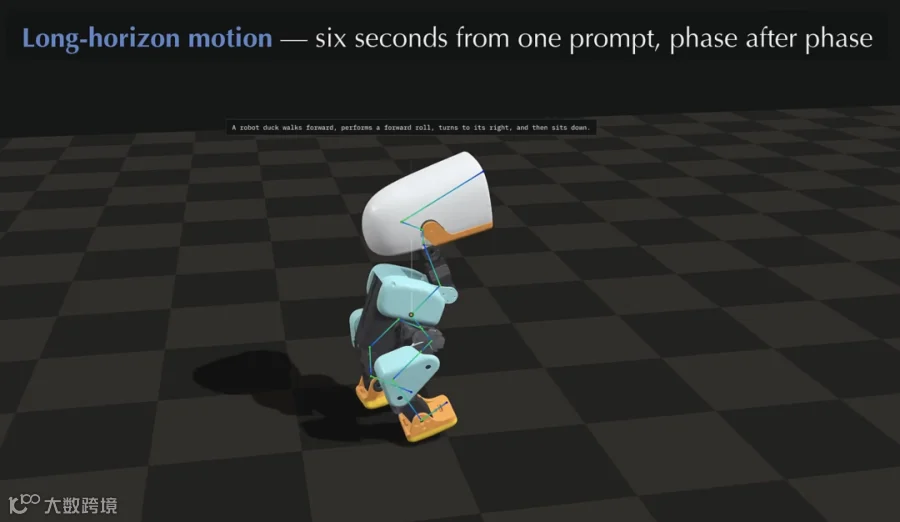
:给个起始姿势和结束姿势,再写一句"蹲下再站起来",中间的过程它自己补全。 - 动作续写
:连续输入"起飞 → 向前冲 → 降落",一只鸟的连贯飞行动作就接出来了。
如果你是做游戏、动画、短视频特效的,是不是已经开始坐不住了?
所以,动画师要失业了吗?
短期内不会。 原因有三:
-
论文解决的是"让任意骨架有个靠谱的基础动作",而不是替代导演的艺术判断。影视级的表演、情绪、风格,仍然需要人来把关。 -
这是学术成果,离"稳定好用的商业工具"还有距离,官方代码也尚未完全开放。 -
它自己的数据里都有人工逐条审核的环节,说明高质量动作离不开人的参与。
但长期会改变分工:过去动画师花大量时间做"从零到六十分"的体力活,未来这部分很可能被 AI 接手,人去做"六十分到一百分"的创意活。
对独立游戏开发者、小团队来说,这反而是好事。以前养不起动画师的人,终于有机会让自己的怪物"活"起来了。
它为什么能做到?
前面是科普,下面是干货。
一、核心难题:怎么让 AI "看懂"骨架的形状?
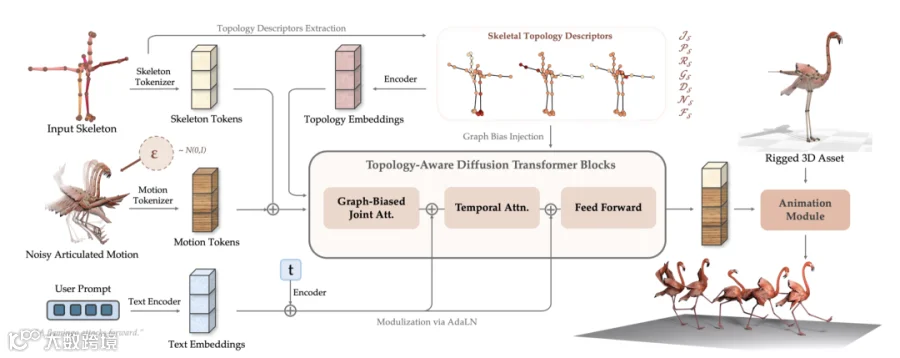
UniMate 用的是 拓扑感知的扩散 Transformer(Topology-aware Diffusion Transformer)。
扩散模型你可能听过:Stable Diffusion 画图就是它。Transformer 就更熟了:ChatGPT 的底座。UniMate 把二者结合起来生成动作,关键创新是:让注意力机制"知道"骨架的连接结构。

论文提出了三个机制:
① 图感知的注意力偏置(Graph-aware attention bias)
基于关节之间的成对关系和测地距离(沿着骨架走的距离,而不是直线距离)来调整注意力。通俗说:肩膀和手肘离得近,注意力就该"亲"一点;脚趾和头顶离得远,就该"疏"一点。
② 谱旋转位置编码(Spectral RoPE)
这是最有意思的一点。RoPE 是大语言模型里常用的位置编码,但它是为"一维序列"设计的,词有先后顺序。可骨架是一棵树,没有天然的"第几个"。论文把 RoPE 推广到了任意运动学树上,借助的是图拉普拉斯矩阵(Graph Laplacian)。
③ 全局拓扑条件器(Global topological conditioner)
从静止姿态(rest pose)的骨架里,通过注意力池化提取一个"整体骨架特征",告诉模型:"你现在要驱动的是一条蛇,不是一个人。"
二、数据:13,006 条动作,是怎么"洗"出来的?
光有模型不够,还得有"多才多艺"的训练数据。作者整合了 Truebones、Mixamo、Objaverse-XL 三个来源,构建了 UniML3D:13,006 条带文本描述的动作序列,覆盖两足、四足、鸟类、海洋生物、昆虫、蛇形和关节刚体。
但原始数据"脏"得惊人:骨架断开、根节点错位、有的关节根本不动、动作违反物理、坐标系和朝向不统一。项目页公开了一套 16 步的清洗流程,分三个阶段:
阶段 |
做了什么 |
过滤 |
只保留主骨架树;用正向运动学校正根节点;删掉 IK 控制器等"幽灵关节";剔除静止、抖动、速度异常的片段 |
标注 |
用 LLM 统一关节命名;用 LLM 选出左右对称关节对来判断朝向;30FPS 重采样并四视角渲染;用多模态 LLM 写描述;最后人工逐条审核 |
规范化 |
广度优先序列化骨架树;按拓扑直径缩放;统一到 y 轴向上、初始根在原点;朝向对齐到 +z;旋转表示相对静止姿态;做特征归一化 |
这一套下来,才让"一只章鱼"和"一个人"的数据能放进同一个模型里训练。
三、代码长什么样?
先声明:官方的训练/推理代码尚未发布。下面第一部分是官方已公开的环境配置,第二、三部分是根据论文描述写的概念示意,用来帮助理解思路,不是官方实现,细节以论文和后续开源代码为准。
官方已公开:环境搭建
示意代码 1:图感知注意力偏置(概念示意)
思路:用骨架树上的最短路径距离,给注意力分数加一个"距离惩罚"。
示意代码 2:用图拉普拉斯给骨架"编号"(概念示意)
思路:骨架没有"第几个",但图拉普拉斯的特征向量能给每个关节一个反映其结构位置的坐标,再用它去做类似 RoPE 的旋转。
说明:特征向量存在符号和重根的不确定性,真实实现需要额外处理,论文里应有更严谨的做法,这里只展示核心想法。
示意代码 3:"零样本"编辑的原理(概念示意)
论文提到,编辑、补间、续写都是同一个预训练模型,区别只在于采样时固定哪些动作 token。这和图像修复(inpainting)的思路很像:
- 动作编辑
:mask 钉住头部关节,其余自由生成; - 动作补间
:mask 钉住首尾帧; - 动作续写
:mask 钉住上一段的末尾帧。
一个模型,三种玩法,这也是"统一基础模型"的魅力所在

想自己上手玩?
- 交互式 Demo
项目页提供网页版 3D 展示,可以直接拖拽旋转看结果,还支持拖入 .fbx / .glb / .gltf 文件预览 - 数据集 UniML3D
已在 Hugging Face 发布,配套数据处理代码已开源(MIT 协议) - 注意版权
其中 Truebones 动物动作是商业素材包,不允许再分发,需要自行购买;Mixamo、Objaverse-XL 也各自遵循原有许可 - 训练与推理代码
:官方标注"即将发布"
最后
回到开头那个问题:怎么让一条蛇"走路"?
过去的答案是:找一个懂蛇的动画师,花几天。
UniMate 给出的新答案是:写一句话。
当然,距离"人人都能一键让万物起舞"还有一段路。但每一次让 AI 少一点"偏科",创作的门槛就低一点。