



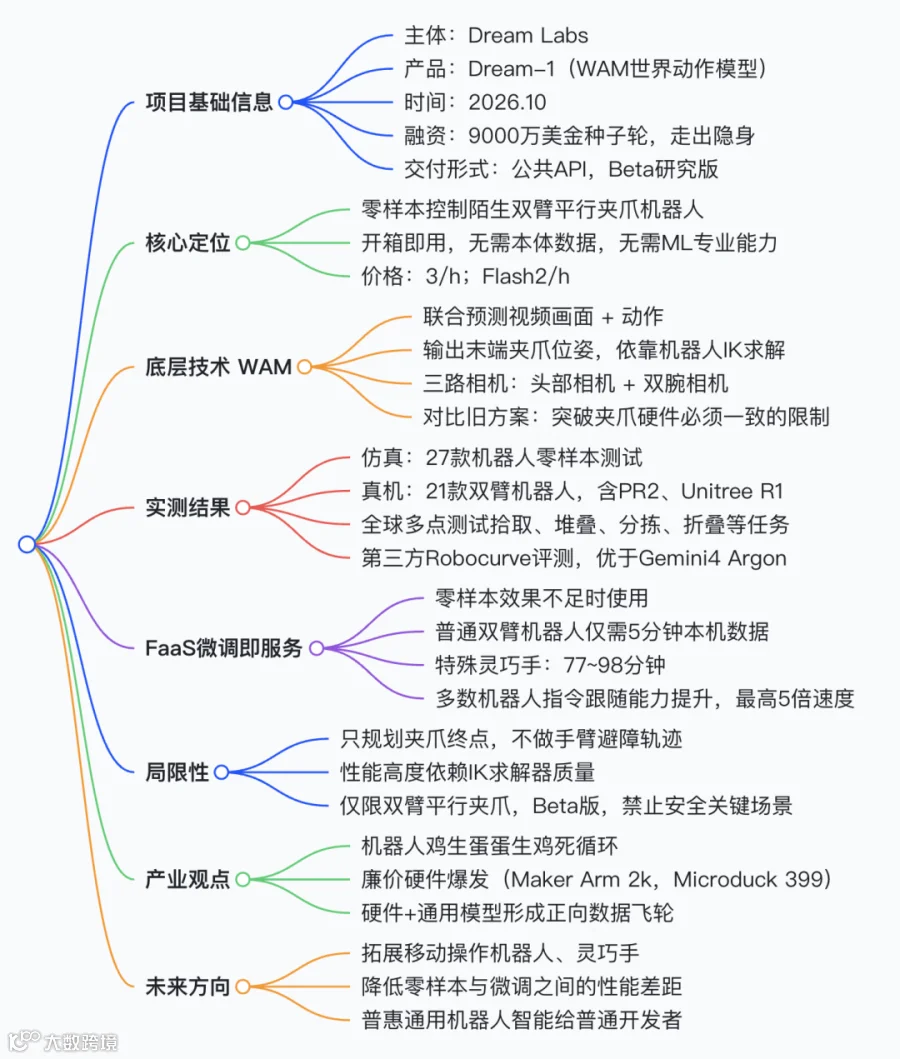
编者摘要:Dream Labs 在 2026 年 10 月发布Dream-1 世界动作模型 WAM,同步官宣 9000 万美元种子轮融资,开放全球公共 API,核心卖点是双臂平行夹爪机器人零样本跨本体泛化,开箱即可控制从未见过的机器人,无需机器人专属示范数据、不需要机器学习专业背景,调用成本低至 3 美元 / 小时,轻量化 Flash 版本 2 美元 / 小时。
机器人行业长期存在冷启动死循环:机器人需要大量专属本体数据才能变得可用,但数据只有大量用户采购后才能产生。Dream Labs 认为硬件降价 + 通用 WAM 模型可以打破循环:MakerMods 双臂机械臂低至 2000 美元,Hugging Face 399 美元 Microduck 上线 4 天卖出上万台,消费级廉价机器人正在迎来爆发,形成数据飞轮。
技术根基来自 2026 年 2 月 DreamZero 研究:仅用 YAM 机器人 30 分钟数据,模型就能零样本处理陌生任务。Dream-1 的核心创新是基于末端执行器位姿作为统一动作空间,搭配头部 + 双腕相机,依靠像素视频表征实现跨机器人泛化,区别于传统仅依靠腕相机、夹爪硬件必须完全一致的旧方案。模型预测夹爪目标位置,由机器人自带 IK 逆运动学求解器转换成关节动作,因此性能受 IK 质量、机器人运动学约束影响,遇到障碍物、关节极限时存在短板。
实测上,Dream-1 在仿真中完成 27 款陌生机器人零样本测试,真实硬件覆盖 PR2、Unitree R1、UR5e、SO-101 等 21 款双臂机器人;在全球多地完成分拣、堆叠、拾取、折叠等多样化陌生任务,Beta 场景运行速度 8 倍,内部测试 4 倍。第三方机构 Robocurve 独立评测显示,Dream-1 在 RoboDojo-RC Tier1 任务上超越 Gemini 4 Argon、Opus5.5,成本大幅降低,执行速度优于 GPT-6 Astra。
如果零样本效果不足,提供 FaaS 微调即服务:大部分机器人仅采集5 分钟本机数据就能显著提升性能;与训练分布差距较大的灵巧手机器人,需要几十至百分钟数据微调,微调后最高可达 5 倍运行速度。在 12 台测试机器人中,10 台微调后指令跟随能力提升。
当前 Dream-1 是研究 Beta 版本,存在明显局限:仅面向双臂平行夹爪,依赖机器人 IK,无法处理安全关键场景。长期目标是拓展到移动操作机器人、灵巧手,让普通开发者、爱好者都可以快速给机器人赋予通用操作能力,而不局限于大型科研实验室。
创始人和团队背景:Dream Labs 由原英伟达 GEAR 实验室 GR00T 机器人项目核心成员联合创立,四位联合创始人在具身智能、世界模型领域拥有深厚积累。CEO Joel Jang(장요엘)曾是英伟达 GR00T 世界模型负责人,主导 DreamZero、LAPA、DreamDojo 等关键研究,最早提出世界动作模型 WAM 范式。CTO 葛云皓(Yunhao Ge)曾任英伟达 GR00T 视频模型负责人,参与 Cosmos 世界基础模型研发,拥有斯坦福、南加大、谷歌、微软的研究经历。首席科学家 Scott Reed 是英伟达 GEAR 创始成员,此前在 DeepMind 任职 8 年,主导 Gato、Genie 等多模态基础模型,论文引用量超 15.8 万次。首席机器人官 You Liang Tan 为 GR00T 开源负责人,深耕 ROS2、Octo 等机器人开源体系,是全栈机器人工程专家。
团队在 2026 年 2 月于英伟达发布 DreamZero 论文,验证 WAM 可以凭借少量数据实现机器人跨任务泛化。基于该成果,团队独立创办 Dream Labs,拿到 9000 万美元种子轮融资,推出 Dream-1,目标打造一套可适配不同硬件的通用机器人大脑,破解机器人行业长期的冷启动数据困境。
20个关键问题Q&A
-
Q:Dream-1 是什么? A:Dream Labs 推出的世界动作模型 WAM,面向双臂平行夹爪机器人的通用操控模型,支持零样本跨机器人本体泛化,对外提供公共 API。 -
Q:Dream Labs 本轮融资多少? A:9000 万美元种子轮,发布产品时正式走出隐身模式。 -
Q:Dream-1 运行费用? A:Dream-1:$3 / 小时;Dream-1-Flash 轻量化版本 $2 / 小时。单次调用输出 1.6s 动作。 -
Q:零样本是什么含义? A:不需要该台机器人的任何示范数据,模型直接控制从未见过的机器人,执行未演示任务。 -
Q:Dream-1 的前置研究基础? A:DreamZero,2026 年 2 月发布,验证少量数据即可实现任务泛化,提出 WAM 世界动作模型范式。 -
Q:WAM 世界动作模型核心思路? A:联合预测画面视频与机器人动作,所有机器人统一以像素作为感知表征,不绑定特定机械本体。 -
Q:Dream-1 靠什么统一控制不同机器人? A:输出末端夹爪位姿(位置 + 开合),由机器人自身 IK 逆运动学求解器翻译成关节指令。 -
Q:和旧的 UMI 腕相机零样本方案差异? A:旧方案只能用相同夹爪,只能依靠腕相机;WAM 可以用头部全局相机,夹爪硬件不需要一致。 -
Q:Dream-1 支持哪些机器人? A:带平行夹爪的双臂机器人,仿真测试 27 款,真实硬件测试 21 款,包含经典 PR2、Unitree R1、UR5e、Maker Arm、SO-101 等。 -
Q:Dream-1 的性能短板来自哪里? A:模型只定义夹爪终点位置,不规划手臂避障轨迹;效果高度依赖机器人 IK 求解器;机器人运动学差异过大时预测状态不可行。 -
Q:FaaS 是什么? A:Fine-tune as a Service,微调即服务。采集少量本机机器人数据,在线微调 Dream-1 适配当前机器人。 -
Q:FaaS 一般需要多少数据? A:大部分双臂机器人仅 5 分钟数据;灵巧手、特殊末端执行器可能需要 77~98 分钟。 -
Q:FaaS 能带来多大提升? A:12 台被测机器人中 10 台指令跟随分数提升;部分场景最高达到 5 倍运行速度。 -
Q:Dream-1 是否可以直接用于工业安全关键场景? A:不可以,属于研究 Beta 版,未做安全验证,仅受控环境测试。 -
Q:第三方评测是谁?结果如何? A:Robocurve 公益评测机构。Dream-1 超越 Gemini 4 Argon、Opus5.5,成本远低于 Gemini,速度快于 GPT-6 Astra。 -
Q:Dream Labs 提出的机器人产业飞轮逻辑? A:硬件降价→更多机器人落地;通用模型让机器人开箱能用;机器人产生更多数据;数据持续优化模型赋能下一代硬件。 -
Q:Microduck 案例的意义? A:399 美元消费级机器人 4 天售出万台,证明消费端廉价机器人市场潜力,是机器人爆发起点。 -
Q:Dream-1 的适用人群? A:机器人开发者、爱好者、小型团队,不需要机器学习背景,API 接入即可快速部署。 -
Q:Dream-1 当前支持什么形态机器人? A:仅限双臂 + 平行两指夹爪,暂不原生支持多自由度灵巧手。 -
Q:长期路线图目标? A:扩展到移动操作机器人、灵巧手等更多本体,把通用机器人智能开放给普通用户,打破定制机器人策略的数据锁死困境。
附录 零样本适配全新机器人:Dream-1 正式发布
原文:RESEARCH . OCTOBER 2026
标题:Zero-Shot to New Robots: Introducing Dream-1 研究|2026 年 10 月
今天,我们正式推出Dream-1,一款世界动作模型(World Action Model, WAM)。它可以控制从未见过的机器人、完成从未演示过的任务,运行成本低至 3 美元 / 小时。
Dream Labs 团队,2026 年 10 月
只要给 Dream-1 接入一台全新的带平行夹爪的双臂机器人,对接我们的 API,开箱即可执行任务。无需微调、不需要这台机器人的示范数据、也不需要机器学习专业知识。
这是迈向通用机器人智能的重要一步。 Dream Labs 今日同时结束隐身模式(走出 Stealth),获得9000 万美元种子轮融资,并向全球开放 Dream-1 公共 API。
从上线那一刻就能干活
Dream-1 能够控制从未见过的机器人,在陌生环境里完成从未见过的任务,运行成本低至 3 美元 / 小时。
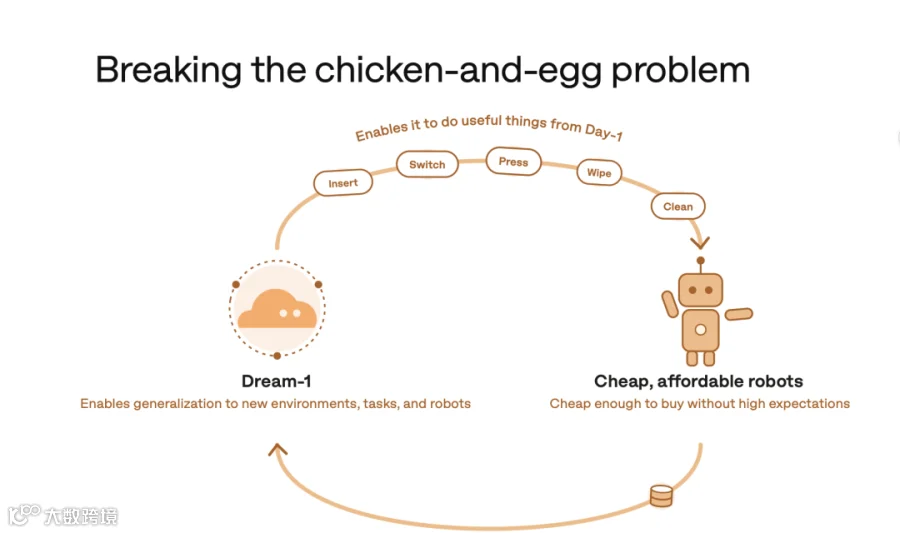
打破机器人领域的 “鸡生蛋、蛋生鸡” 困境
机器人行业长期困在这个死循环里: 一台机器人,必须足够好用,人们才愿意购买;但要让机器人好用,又必须采集这台特定机器人的数据,而只有大量用户购买使用后,才能产生这些数据。Dream-1 是我们打破这个循环的第一步。
自动驾驶找到了破解冷启动难题的方案:汽车在完全没有自动驾驶能力时本身就具备使用价值,数百万人日常开车,持续产生数据,用来迭代更强的模型。但绝大多数机器人没有这个先天优势。
现在有两大变化正在改写现状:
-
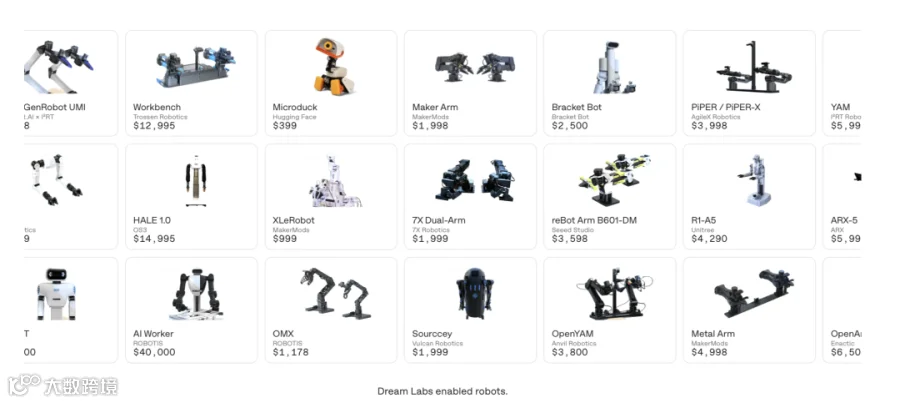
机器人硬件价格快速下探,更多人可以负担。一套高性能双臂机械臂套装,最低只要约 2000 美元。 -
机器人不再需要预先采集海量专属数据集才能投入使用。如果模型能够零样本泛化到陌生环境、陌生任务,甚至陌生机器人,新机器人出厂就具备可用能力。
二者叠加,正向飞轮终于可以转动:更便宜的硬件让更多机器人落地;具备泛化能力的模型让机器人更早具备实用价值;可用的机器人产生更多数据;这些数据反过来持续优化模型,赋能下一代机器人。
廉价普惠机器人的寒武纪爆发
Dream Labs 赋能机器人产业。 机器人硬件降价速度超出所有人预期。例如 7 台半人形机器人总价不到 15000 美元,这个价格档位在一年前几乎不存在。在低端市场,Hugging Face 售价 399 美元的 Microduck 机器人,在 8 月底发布后 4 天内销量突破 1 万台。
我们相信机器人行业的爆发会从这类设备开始:
-
2000 美元:一套双臂机械臂系统(当前可用) -
7 台半人形机器人总价低于 15000 美元:带轮式底盘、双臂、平行夹爪,一年前几乎没有这个价位产品 -
399 美元:Hugging Face Microduck -
10000 + 台:Microduck 上线 4 天销量
它的买家是普通消费者、发烧友、小型团队,而不是大型企业客户。企业采购要做严格的成本收益测算:机器人如果在成本、速度、可靠性上无法超过人工,就不会采购,门槛极高。消费者不一样:超万人愿意花 399 美元买 Microduck,核心价值是好玩有趣,它可以行走、摇摆、轮滑。 在这种玩具级机器人和全能家用机器人之间,存在一个黄金区间:价格足够亲民,让人愿意轻松入手;能力足够实用,在家中占有一席之地。一旦机器人达到这个临界点,市场渗透率将指数级增长,每一台家用机器人都会成为新的训练数据来源。想象两台 Microduck,用夹爪 “嘴” 帮你叠衣服。
催生 Dream Labs 的关键实验成果
2026 年 2 月,Dream Labs 团队发布 DreamZero 论文,正式提出世界动作模型(WAM)。此后,WAM 范式被社区公认为机器人学习领域最有前景的路线之一。
当时最让我们震惊的实验结果:仅用 YAM 机器人30 分钟数据完成后训练,DreamZero 就能零样本完成从未见过的任务。过去要实现这种泛化能力,往往需要数百甚至数千小时专属具身数据。 只要一台机器人仅需 30 分钟数据,就能迁移通用任务能力,打破机器人行业死循环就不再是天方夜谭。叠加硬件降价浪潮,时机已经成熟,Dream Labs 由此成立。
经过六个月研发,我们很高兴公布依托世界动作模型实现的全新研究突破:具身机器人零样本泛化的早期验证成果。
Dream-1 正式介绍
Dream-1 是我们第一款面向全球开放公共 API 的世界动作模型,开箱即可在陌生环境中,控制从未见过的机器人完成未见过的任务。
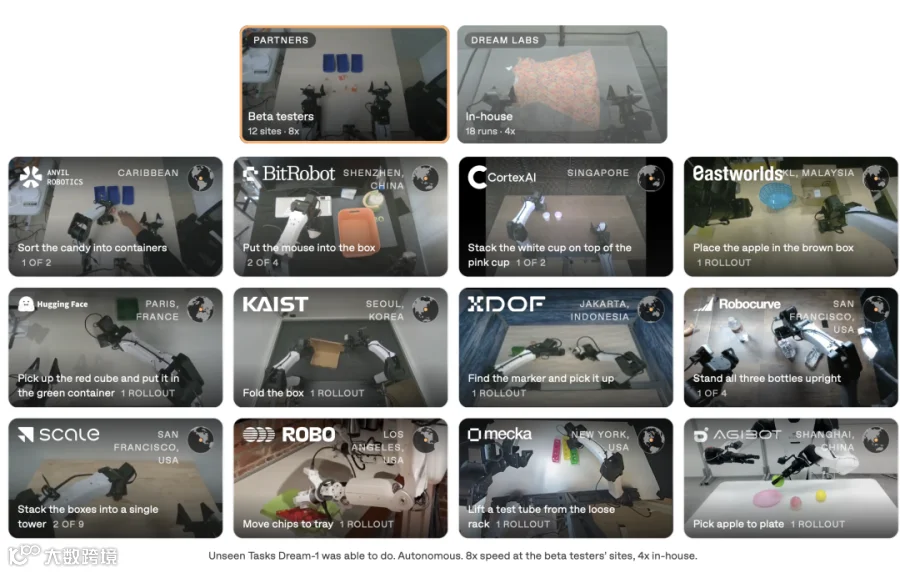
测试场景: 合作方 beta 站点:12 处场地,运行速度 8 倍;Dream Labs 自研测试:18 组实验,速度 4 倍 加勒比:糖果分拣;中国深圳:抽纸巾;新加坡:白杯子叠在粉色杯子上;马来西亚吉隆坡:苹果放入棕色盒子;法国巴黎:拾取红色方块放入绿色容器;韩国首尔:折叠纸盒;印尼雅加达:找到记号笔并拾取;美国旧金山:直立摆放三个瓶子 / 堆叠方块高塔;洛杉矶:薯片放到托盘;纽约:从试管架拿起试管;中国上海:把苹果放到盘子上 全部为 Dream-1 自主完成陌生任务。Beta 站点运行速度 8 倍,内部测试 4 倍。
几分钟快速上手
我们希望拥有机器人的任何人,而不只是大型实验室,都可以用上通用机器人技术。因此 Dream-1 被设计成接近即插即用。接入你的机器人,对接 API,直接运行。无需机器学习背景。我们每周举办内部黑客松,持续缩短部署耗时。
import dream
client = dream.DreamClient(
    api_key=<API_KEY>,
)
client.policy({"checkpoint": "dreamlabs/dream-1"})
client.set_observation(observation)
action = client.get_action()
client.close()
精简客户端示例代码
零样本控制从未见过的机器人
Dream-1 可以零样本泛化到大量搭载平行夹爪的双臂机器人。下面是我们测试过的机型,甚至能控制 18 年前发布的经典双臂科研机器人 PR2。所有测试都没有使用这台机器人专属的具身数据。

-
仿真环境:27 种陌生机器人,每种最多 5 组有效运行,速度 3 倍 -
真实物理机器人:双臂夹爪机器人,21 组实验片段,速度 4 倍
测试机器人清单:AI Worker、ALOHA/Trossen、ARX X5、Baxter、Bracket Bot、Maker Arm、Mantis、Metal Arm、OpenArm 2.0、OpenYAM、SO-101、Trossen Workbench、Unitree R1、UR5e 双臂、WidowX 250 双臂等。 任务示例:旋转刻度盘、按压蘑菇急停按钮、倾倒麦片盒、合上眼镜盒、拔出线缆、胶带卷套到瓶子上、持刀柄拾取刀具放到托盘、小碗放进大碗、抓取马克杯把手放到托盘等。
这是首批公开报道,可以零样本泛化到完全陌生机器人本体的成果。如果你拥有双臂平行夹爪机器人,可以尝试调用 Dream-1 并反馈效果。 零样本性能一定程度取决于机器人逆运动学求解器(IK solver)。我们编写了文档指南,帮你获得更好效果,不同机器人上性能表现存在差异。 下方是仿真环境中全部被测机器人的零样本性能,以训练用的 YAM 机器人作为基准(100%)。
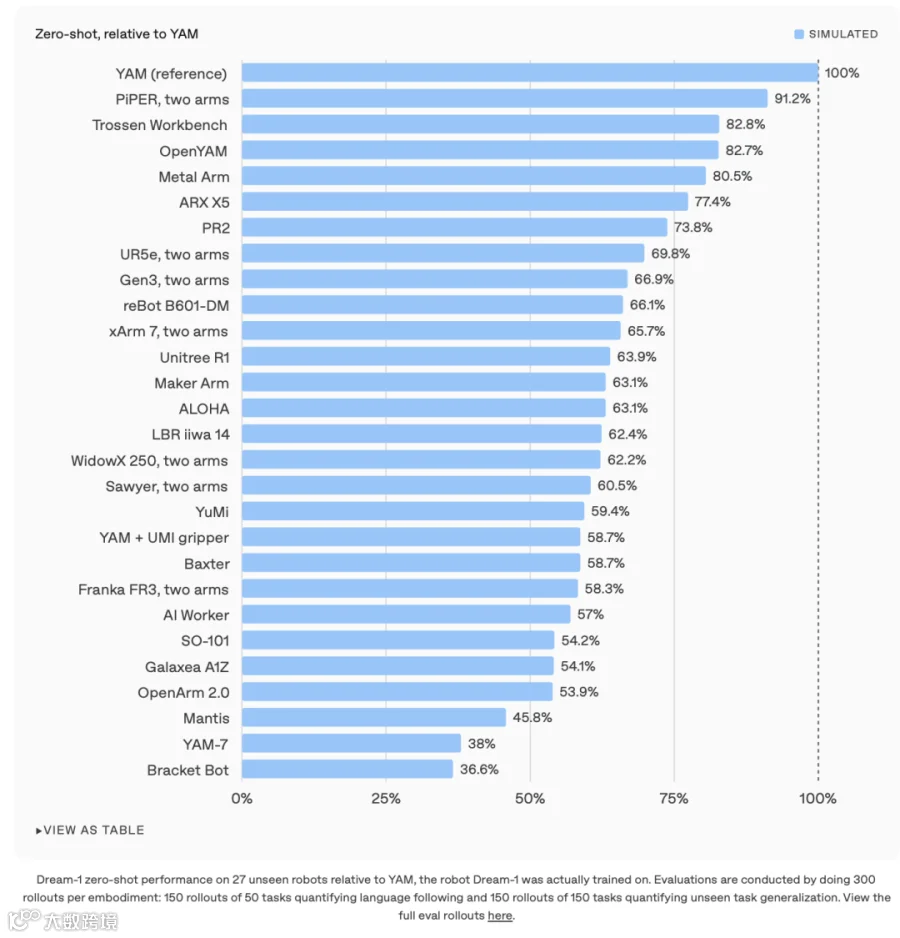
仿真相对性能(YAM=100%) PiPER 双臂:91.2%|Trossen Workbench:82.8%|OpenYAM:82.7%|Metal Arm:80.5%……PR2 达到 69.8%
评估方案:每个机器人本体执行 300 轮实验:150 轮 50 项任务,评估指令跟随;150 轮 150 项任务,评估陌生任务泛化。
下面解释零样本具身泛化的原理,以及它的局限性;再介绍一次性具身学习(one-shot embodiment learning)如何弥补性能缺口。
零样本具身泛化原理
机器人有两种控制方式:关节控制 / 末端执行器(EEF)控制。 传统机器人策略输出关节角度,模型绑定单一机器人本体。Dream-1 除原生支持的机器人外,还可以预测末端夹爪位姿:每个夹爪的空间位置、开合状态。 所有双臂平行夹爪机器人共享这套末端执行器动作空间;机器人自身 IK 求解器,把位姿指令转换成关节控制命令。这套统一接口,让 Dream-1 可以指挥从未见过的机器人。但仅有这套接口不足以实现零样本迁移。
这套方案为什么可行? Dream-1 通过三路相机感知世界:头部主相机 + 每个机械臂腕部相机。 过往 UMI Gripper 研究证明:如果所有机械臂使用完全相同夹爪,策略只依靠腕部相机,就可以跨机械臂零样本迁移。从腕部视角看,不同机械臂看起来几乎一样。但这个方案存在硬限制:夹爪硬件必须完全一致,并且舍弃头部全局场景视角。
世界动作模型(WAM)突破这个限制:WAM 同时学习视频预测与动作生成,控制机器人、预测机器人后续画面,本质是同一个问题。所有机器人最终都以像素画面的形式被模型感知。头部相机看到 UMI 夹爪、两指夹爪,或是从未见过的机械臂,都只是场景里移动的几何体。视频像素,成为所有机器人共用的表征形式。如果 Dream-1 可以预测机器人执行任务时会呈现什么画面,就可以生成实现该画面对应的动作。这就是为什么它可以控制和 UMI 外观完全不同的夹爪,甚至通过头部相机识别全新机械本体。
局限性
预测末端执行器位姿,是以牺牲部分控制能力换取通用性。对比基于关节角度、适配单一机器人的方案:
-
性能高度依赖机器人自身 IK 求解器质量; -
Dream-1 只规定夹爪目标位置,不规划机械臂运动轨迹;遇到障碍物或关节极限时会出问题; -
如果机器人工作空间、运动学、动力学和模型见过的样本差异极大,模型预测的未来状态可能无法落地执行。
Dream-1 能做与不能做的边界
独立评测机构 Robocurve 对 Dream-1 做了评测,给出 RoboDojo-RC Tier1 任务单次尝试平均分。 在正式发布前,公益机构 Robocurve(专门面向公众评测前沿机器人能力)独立评估 Dream-1。报告显示 Dream-1 实现了新帕累托最优:性能更强、速度更快、成本更低。 它得分超过 Opus 5.5、Gemini 4 Argon;单次任务成本仅为 Gemini 4 Argon 的 1/16,速度比最快的大模型 GPT-6 Astra 快 1.7 倍。

当前大语言模型擅长高层规划,但机器人还需要一套快速、通用的底层即时执行系统(System 1),Dream-1 正是为此打造。
运行成本
Dream-1:3 美元 / 小时 Dream-1-Flash(轻量化高速版本):2 美元 / 小时 每次模型调用输出 1.6 秒动作。1 小时约 2250 次调用: Dream-1 单次调用≈0.0013 美元;Dream-1-Flash 单次调用≈0.0009 美元。
超出小时算力成本的全部收益,归使用者所有。
任务能力分为八大类,从擅长到短板依次:拾取放置|插入装配|倾倒舀取|布料柔性物体|姿态调整|推移滑动|工具使用|开合操作。
FaaS:按需微调服务 Fine-tune-as-a-Service
如果 Dream-1 在你关心的任务上效果不足,不必等待新版本。你可以采集少量本机机器人数据,通过 FaaS 服务,生成适配该任务的定制模型。
我们希望任何机器人开发者,都像一线部署工程师:找到真实需求任务,采集少量数据,适配 Dream-1,直接上线。如果你的机器人业务可以盈利,扣除小时算力成本后的利润全部归你。
⚠️ Dream-1 目前是研究测试版 模型会出错,未经过安全关键场景验证。请在受控环境测试,机器人靠近人员时务必格外小心。发现危险行为,请发送邮件 safety@dreamlabs.ai 反馈。
One-shot embodiment learning 一次性具身学习
当零样本效果不够理想,我们可以针对你的机器人微调 Dream-1,这项服务称为 FaaS(Fine-tuning-as-a-Service)。
实操效果:两个合作方机器人,各采集 5 分钟数据的延时录像。 reBot B601-DM(左)、Maker Arm 真实机器人(右),8 倍速播放数据采集过程。 仅仅 5 分钟本机数据微调后,效果对比零样本版本明显提升:模型更好理解机器人的可抓取区域与运动学特性。 任务示例指令:把香蕉放进碗里。
部分机器人本体和模型训练数据差距很大,就需要更多专属数据:
-
Dexmate + Sharpa 灵巧手:77 分钟数据,5 倍运行速度;任务:从烤面包机拾取面包放到盘子 -
YAM 更换柔性夹爪与特制刀具夹爪:98 分钟数据;任务:切掉草莓果蒂
12 台参与 FaaS 测试的机器人中,10 台在微调后语言指令跟随分数得到提升。
一次性微调方案依然和理想零样本存在差距,缩小这个差距是我们核心目标:零样本能力越强,新机器人开箱即用效果越好。
未来展望
今天的 Dream-1,是面向双臂平行夹爪机器人的操作策略,这只是起点。 我们相信强大的通用机器人基础模型,未来可以拓展到移动操作机器人、灵巧手,甚至我们现在还想象不到的机器人本体,解锁更多人们真正想要机器人完成的任务。
机器人问题不可能一天之内彻底解决,Dream-1 存在明确短板,我们已经全部透明展示。 机器人行业仍困在旧范式:每一台新机器人、每一项新任务,都需要采集新数据、定制独立策略,泛化能力有限。我们希望 Dream-1 机器人 API 打破这个循环,让通用机器人智能交到更多人手中,不止是科研人员,普通使用者也能挖掘通用机器人的全新落地场景。
Dream-1・公共 API 将 Dream-1 部署到你的机器人上 如果你正在开发机器人,或是把机器人投入真实任务,Dream-1 是快速赋予机器人实用能力的最优路径。欢迎告知你的项目。 平台地址:https://platform.dreamlabs.ai/ |邮箱 info@dreamlabs.co 00:00 / 00:16 Dream-1 控制 MicroDuck 演示 经过微调的 Dream-1 checkpoint,可以控制多种机器人,包含 Microduck。