


四足机器人作为具身智能商业化成熟、生态完善的移动平台,已成为入门机器人技术的优选赛道。数据显示,国内市场复合年增长率达36.22%,消费级销量增速高达79.05%。然而,机器人技术人才需供比达5.2:1,掌握真机开发经验的人才供不应求。
针对零基础自学门槛高、知识点繁杂、资料零散且难以落地等痛点,深蓝学院联合业界大佬,推出全国首套面向零基础学习者的全流程四足机器人课程,涵盖线下实训与线上理论实战。
《四足机器人开发与实践》线下实训营
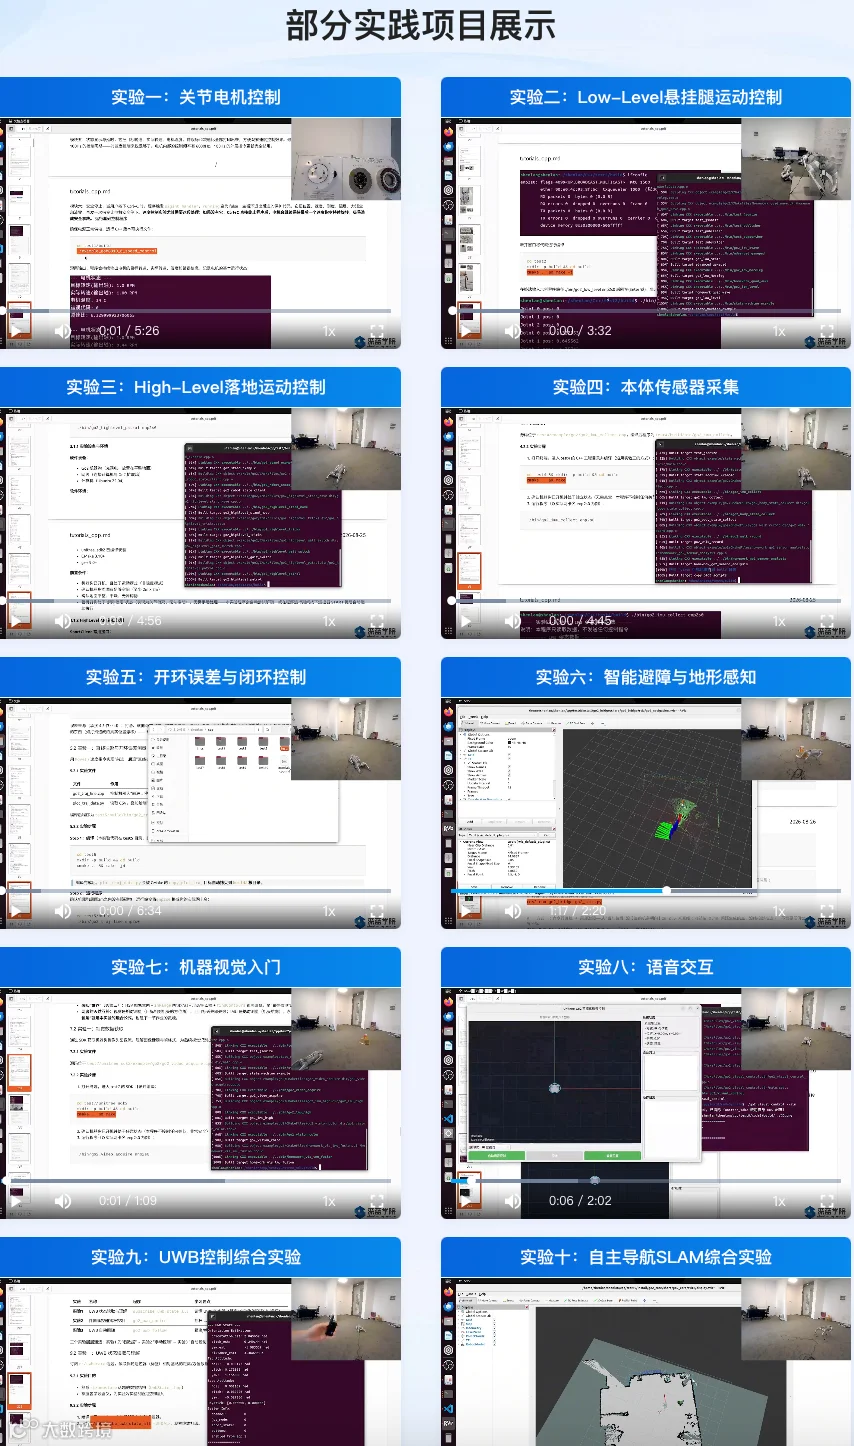
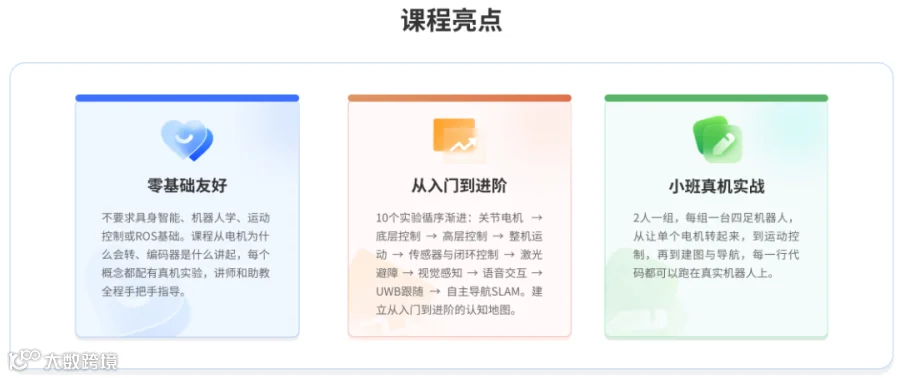
本课程专为零基础学员设计,无需具备机器人学、运动控制或ROS基础。通过3天10项真机实验,循序渐进搭建完整开发体系,实现从底层电机控制到整机自主导航的0到1全流程开发。
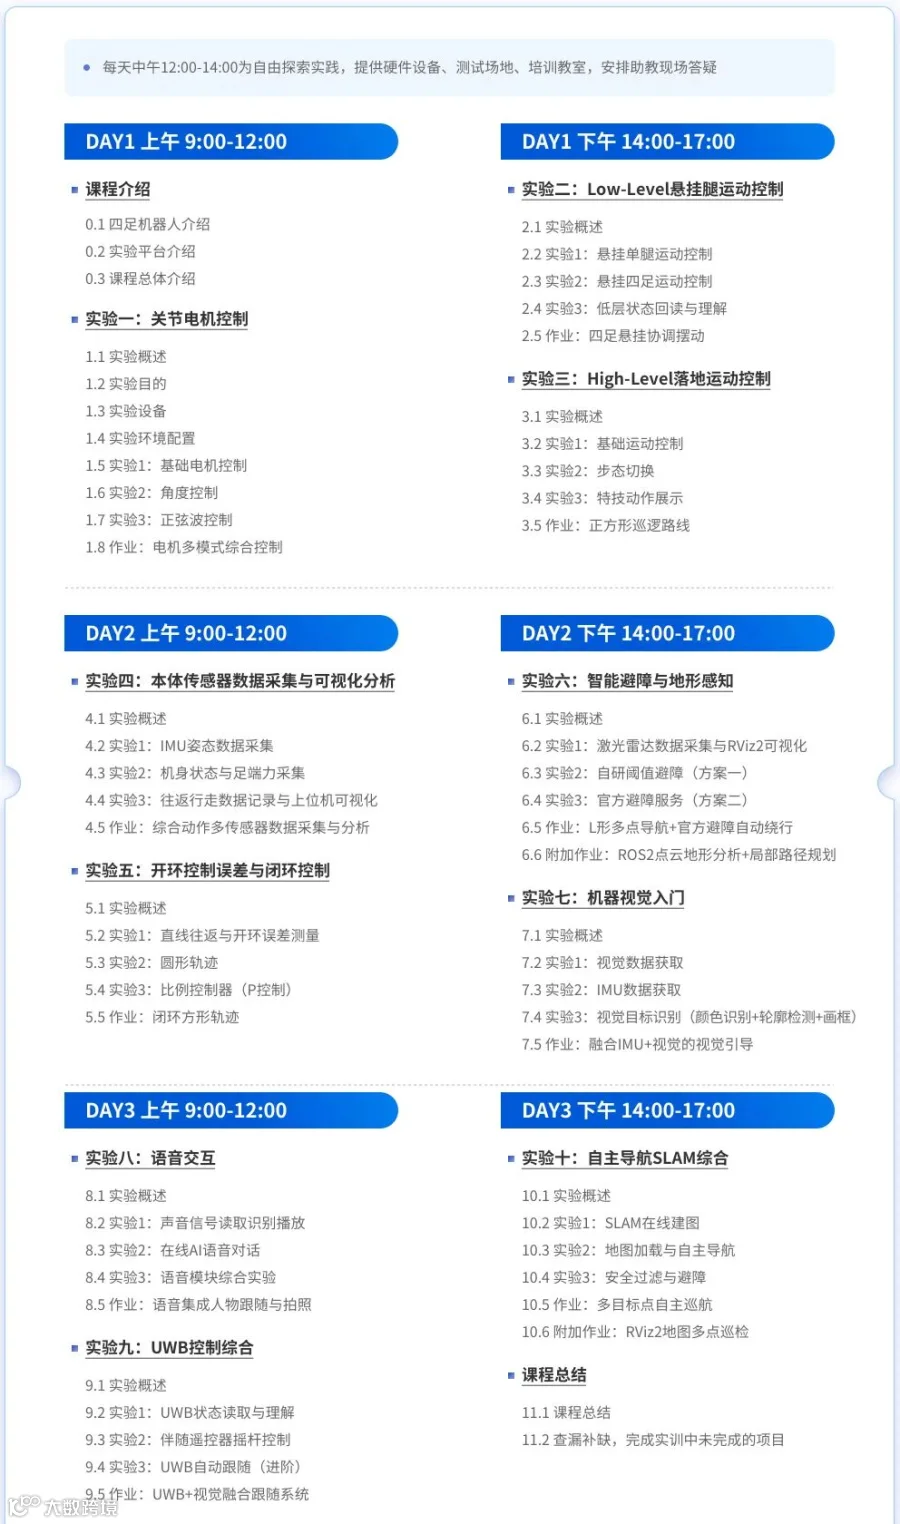
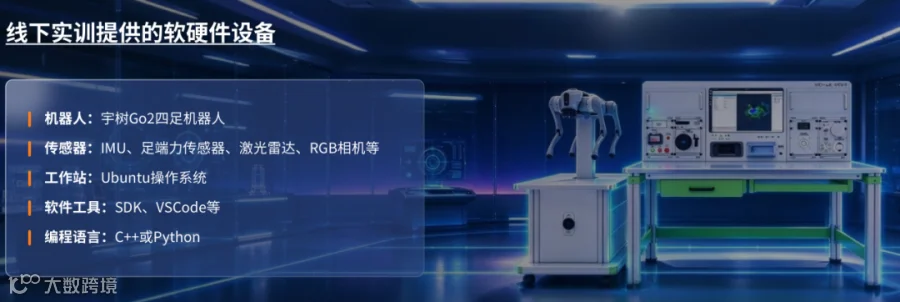
- 理解四足机器人整机系统架构,掌握电机、驱动器、减速器、IMU、腿部控制器及上层决策的协作机制。
- 基于官方SDK编写C++/Python程序,控制四足机器人完成站立、步态切换、特技动作及点位移动。
- 采集并分析IMU、足端力、激光雷达、RGB相机等多传感器数据,深入理解开环误差与闭环控制的区别。
- 结合视觉、语音、UWB模块,完成语音控制、视觉引导及UWB+视觉融合跟随等综合项目。
- 跑通四足机器人SLAM在线建图、地图加载与自主导航全流程,打通从感知到决策的关键环节。
《四足机器人:从动力学建模到强化学习》线上课程
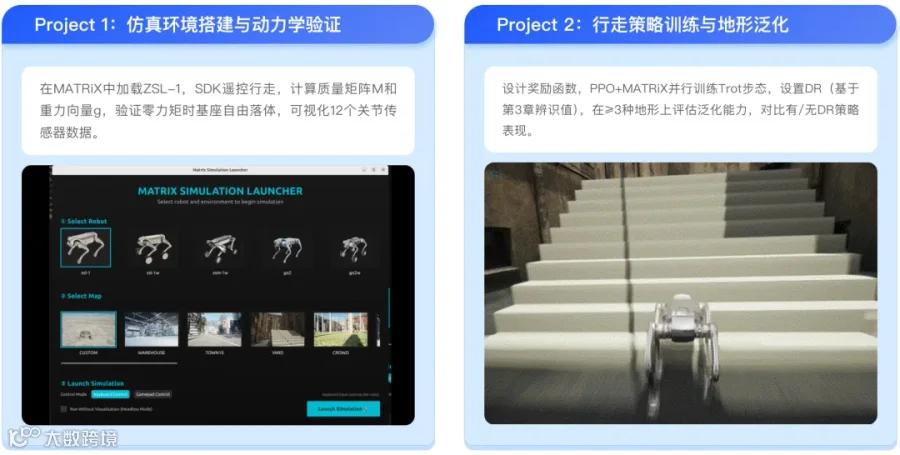
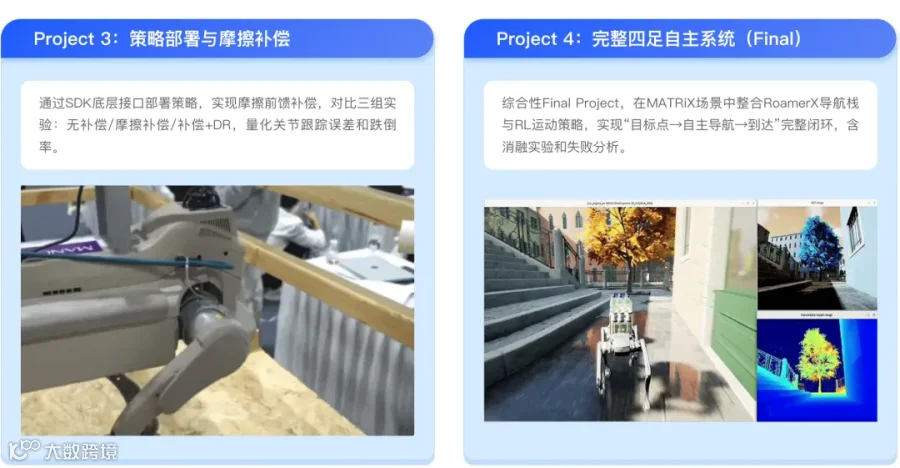
本课程以动力学建模为根基,以强化学习真机部署为目标。依托MATRiX可微仿真平台,覆盖URDF解析、动力学、系统辨识、PPO训练、域随机化、前馈补偿与真机部署。课程融入IROS四足挑战赛冠军实战经验,打通从仿真到真机、平地到越障的完整闭环。
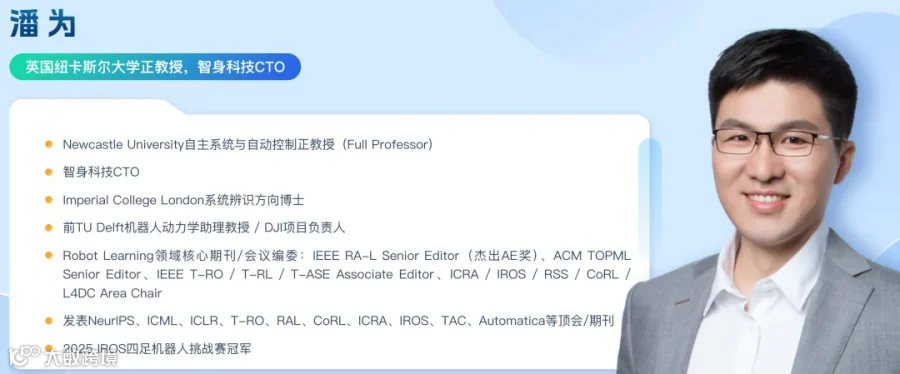
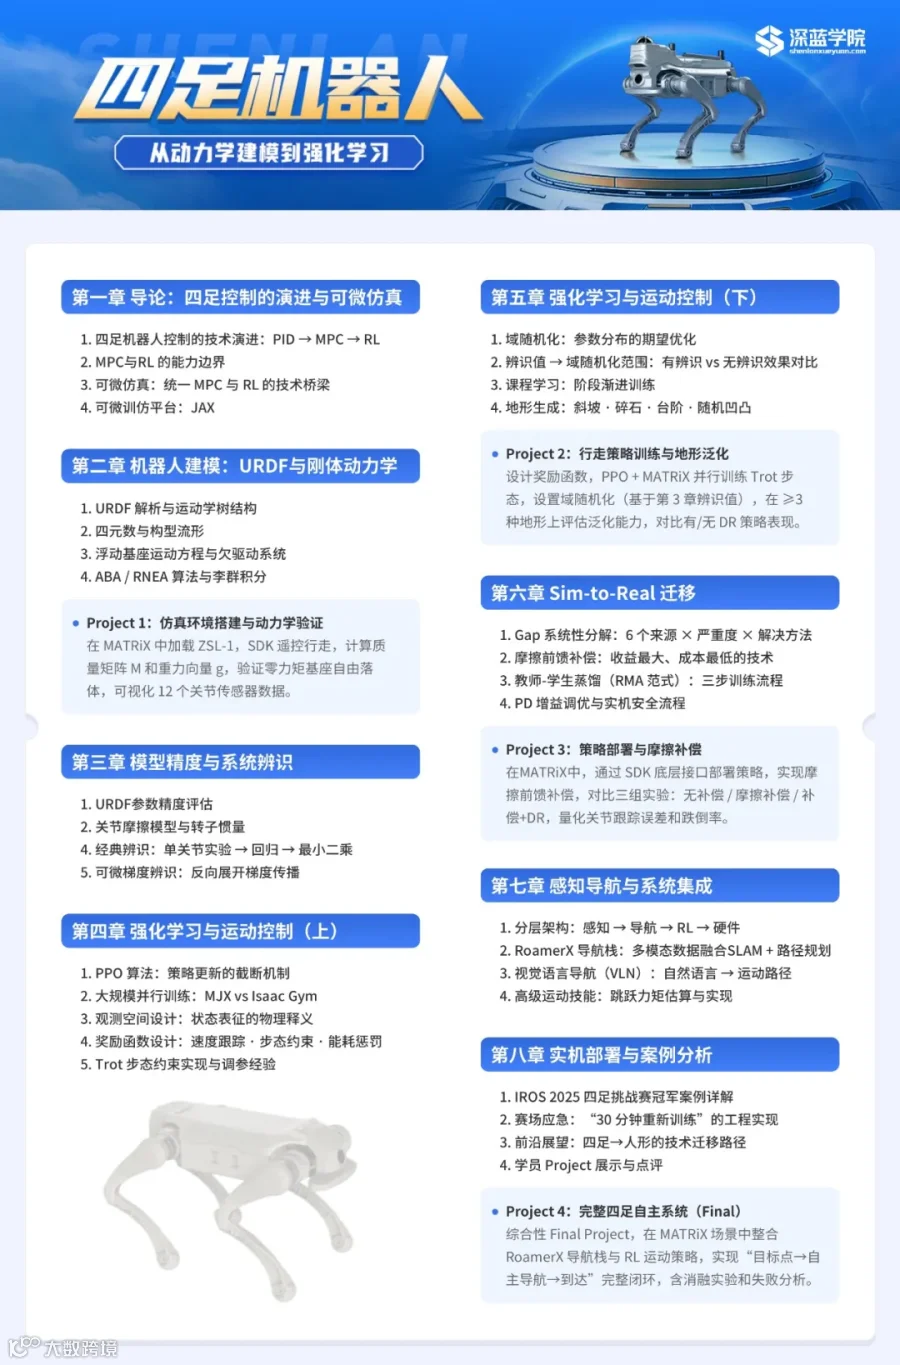
- 能读懂任意四足机器人的URDF,理解其动力学参数的物理含义。
- 能用MATRiX可微仿真进行系统辨识,通过梯度下降拟合物理参数。
- 能用MATRiX GPU并行训练RL Locomotion策略,不依赖Isaac Gym。
- 能设计奖励函数、调整Domain Randomization参数。
- 能将策略部署到实机或高保真仿真,理解并解决Sim-to-Real问题。
- 能独立搭建“辨识 → 训练 → 验证 → 部署”的完整Pipeline。
深蓝学院自2017年起深耕人工智能教育行业,拥有1000+深度合作企业,致力于培养前沿科技领域优秀人才。本次推出的四足机器人系列课程,无论是对于希望零基础进入机器人行业的初学者,还是想提升职业能力的进阶者,都是不可多得的选择。
赛道红利从不等人,理论内卷早已过时,能落地、能出成果、能解决实际问题的实战能力,才是拉开差距的核心底气!