

9月20日至21日,由上海物理智能与机器人研究院主办的PAIR Conference 2026在上海举行。大会以“下一代物理智能前沿”为主题,汇聚高校、科研机构及产业界专家,围绕智算系统、智能载体、科学发现及计算范式等方向展开深入探讨。
在“下一代智能载体”专题论坛上,与会者聚焦机器人感知、操作及持续学习能力。圆桌环节《从“看懂”到“做好”:物理AI时代的具身智能突破》重点讨论了核心议题:机器人是否必须依赖世界模型?该环节由清华大学机械工程系副教授李曙光主持,邀请清华大学航天航空学院副教授眭亚楠、上海交通大学浦江国际学院助理教授班雨桐,以及清华大学交叉信息研究院助理教授杜韬参与对话。
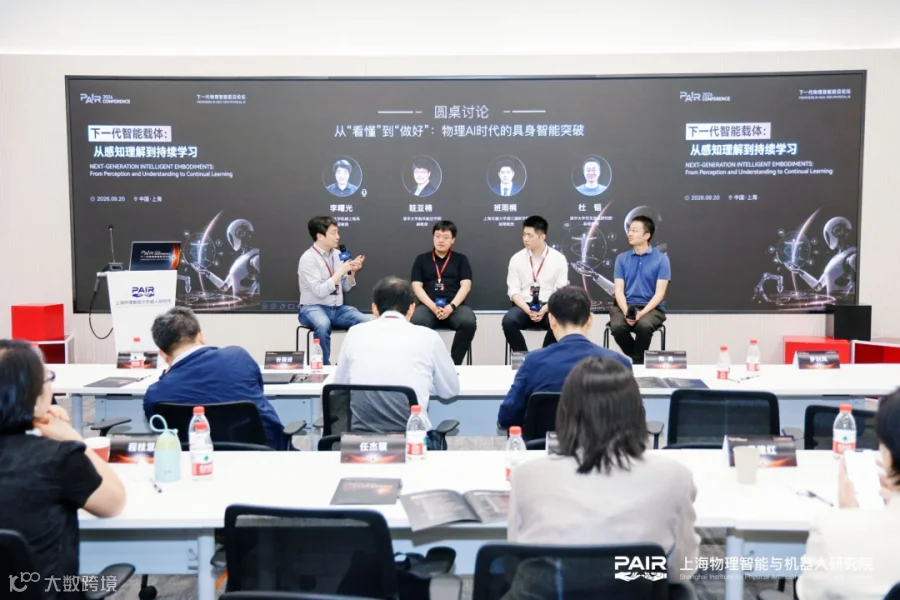
图 | (左起)李曙光,眭亚楠,班雨桐与杜韬进行圆桌讨论(来源:现场图)
机器人执行如抓取杯子等任务时,需精准定位并控制动作以避免干扰周围物体。世界模型的一种主流思路是通过预测动作后果来指导决策,虽能减少真实环境中的试错成本,但也带来了额外的数据与计算负担。针对世界模型是否为“必要环节”,三位嘉宾基于各自研究领域给出了不同视角的解答。
眭亚楠:认识世界未必依赖复杂外部模型
眭亚楠认为,机器人行动前需具备关于自身和环境的“先验”知识,但这些知识的具体形式和粒度尚无定论。他倾向于认为,机器人未必需要构建复杂的外部世界模型。
以抓取任务为例,机器人只需知晓机械臂可达范围、物体位置及防滑策略,无需对房间内所有物品进行精细重建。模型的细节保留程度应由具体任务决定。这一观点源于其对人机交互的研究:团队关注神经、肌肉、骨骼如何协同控制运动,以及身体如何与可穿戴设备及环境交互。
在静态结构与动态运动之间,仍需补充大量内容。解剖学仅能描述结构,而具身人体模型需解释运动受力及与控制设备的动态关系。目前,团队已能对肌肉骨骼及外周神经进行细致建模,但中枢神经系统建模难度较大,需逐层推进。此外,皮肤和软组织等刚柔结合系统对于提升敏捷性和环境适配性至关重要。
关于世界模型的表达,眭亚楠区分了抽象表达(保留关键状态与关系)和具象模拟两条路线。尽管图形学和计算机视觉的发展使具象模拟成为可能,但其增加的细节是否真正有助于任务完成仍需审慎评估。针对自进化系统,他指出“进化”受环境制约,身体结构、控制方式与环境需协同考虑,不会单向朝某种固定形态发展。
班雨桐:世界模型有价值但非最优解
班雨桐指出,“世界模型”定义各异,不能一概而论。他更关注基于当前动作对后续结果的预测,即建立“动作”与“后果”的联系。虽然研究者希望模型借此学习物理规律,但画面或三维结果的逼真度并不等同于对运动和摩擦本质的理解。
在操作研究中,接触面的受力与摩擦是关键变量。表面摩擦条件的微小变化可能导致原有动作失效,机器人需应对此类差异。在算法层面,团队致力于优化动作模型,例如通过引入历史信息处理机制,使机器人能准确记忆多步任务进度(如连续按键次数),而非仅预测下一步画面。
在手术机器人等高风险场景中,安全约束比预测更为重要。系统需对重要组织和血管设置显式安全边界,严禁越过限制的动作,即便该动作有助于接近目标。因此,“模型能预测什么”与“系统允许做什么”需分开处理。
展望未来,班雨桐设想在可靠的底层操作模型之上搭建任务执行框架,由其他模型监督结果并纠错。但目前因底层模型能力不足,此类应用尚少。提升机器人操作能力需综合处理记忆、安全和反馈,世界模型的收益取决于预测如何转化为实际操作效能。
杜韬:仿真难以跨越“最后一公里”
杜韬从仿真角度切入,指出构建虚拟环境与指导真实机器人存在巨大难度差异。若将世界模型视为对环境及其变化的描述,传统物理仿真已承担部分功能。其团队专注于流体和软体仿真,需在精度与计算速度间权衡,常采用GPU并行计算及深度学习辅助求解。
仿真的最大挑战在于填补与真实世界的“最后一公里”差距。虽然公式可描述摩擦等物理现象,但具体材料的参数及装置误差需通过大量测量、校准及真机测试确定,工程成本高昂。尽管“可微分仿真”能估计参数变化对结果的影响并优化设计,但技术框架的建立与工程落地之间存在显著鸿沟。
要实现系统自主运转,需解决硬件搭建稳定性及数据获取问题。相较于文本和图像,软体、流体交互数据稀缺,往往需人工采集清理。若缺乏充足数据支撑,仅靠模型更新无法实现流程自动化。因此,即便仿真不完善,计算与仿真仍是当前重要支撑。
杜韬认为,仅靠已知物理规律的仿真不足以处理真实世界中复杂且难以精确描述的因素。他期待新的模型能弥补这一缺口,无论其是否被称为世界模型,最终都需通过与真实系统的结合来验证其有效性。
结语:模型选择需平衡任务需求与现实约束
综上所述,机器人对世界的认知不一定依赖复杂的预测模型。眭亚楠强调模型复杂度应与任务匹配,班雨桐质疑世界模型的最优性并强调安全约束,杜韬则指出仿真落地的工程难题。模型精细度的选择,既取决于其对任务完成的贡献,也受制于缩小虚实差距所需的测量、计算及工程投入。
对于具体操作任务,独立的世界模型并非必需。其核心价值在于复用经验以减少新环境下的真机试错成本。世界模型能否成为通用机器人的关键,最终取决于其能否在减少人工干预的同时,显著提升任务执行的可靠性。
注:封面/首图由 AI 辅助生成