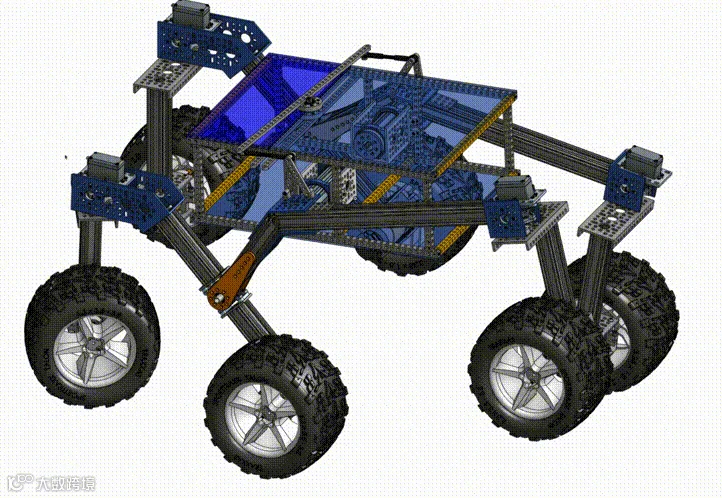

仿照火星探测车在岩石表面上行驶的一些主要驾驶机制,这台漫游车主要的功能是:
摇臂转向架:摇臂转向架悬挂系统使所有6个车轮在攀爬障碍物时始终与地面接触
差速转向:允许在爬升过程中机械地将重量从探测车一侧转移到另一侧
六轮阿克曼转向系统:控制车轮指向方向以及每个方向转动速度的驱动和转向机制。
而控制这台车的大脑就是树莓派,易用,简洁,多功能。外部可以通过蓝牙、WiFi、USB的方式,与漫游车的控制系统进行通信。控制系统硬件包含树莓派、Brain_Board、Control_Boards、Motor_Board,几块板连接如下:

这台漫游车是全开源项目,所以软、硬件全部开源,相关的原理图PC、gerber、bom以及代码固件等都可在文末可以下载。
漫游车的电池是7.2Ah的电池,在崎岖地形上形式,预计至少可以工作3小时。当电压降到13-14伏以下时,漫游车会断电,可以通过换大电池和/或让漫游车携带第二个电池来延长行驶时间,这样可以更换。
问题来了,如果想要复刻这台漫游车的话,要有“财”,还得有一定的DIY技能,这个项目包含机械组装、制造元素,使用多种电气元件,并且还有软件。想要复刻项目,需要具备这些技能:
制造/加工:所有零件均为消费者现成(COTS)零件,完成“基础版”探测车无需金属加工。不过对于任何可选扩展,可能会很有用:用带锯/电磨机进行金属切割、使用钻床/手钻钻孔、零件清理时的打磨与打磨等。
电子学:该项目使用电机、电机控制器和电池等组件。所以要有一定的硬件基础,包括焊接。
软件:虽然漫游车的所有代码都可以在github上的 osr-rover-code 仓库中找到,并附有逐步设置说明。不过,还是对Linux、ROS、Git和Python有基本的熟悉。
https://github.com/nasa-jpl/open-source-rover?tab=readme-ov-file