


刷到一个开源的机器人,跟大家分享下。
名字叫 Q8botOne,是一款开源的掌上型四足机器人,它基于 ESP32-C3 和 ROBOTIS DYNAMIXEL 智能执行器构建。
核心部件集中在一块主 PCB 上,这块板同时充当底盘,机身几乎看不到外露线缆。整机约 120 × 70 × 70 毫米,重量随配件不同约为 221~250 克,大小接近一部手机。
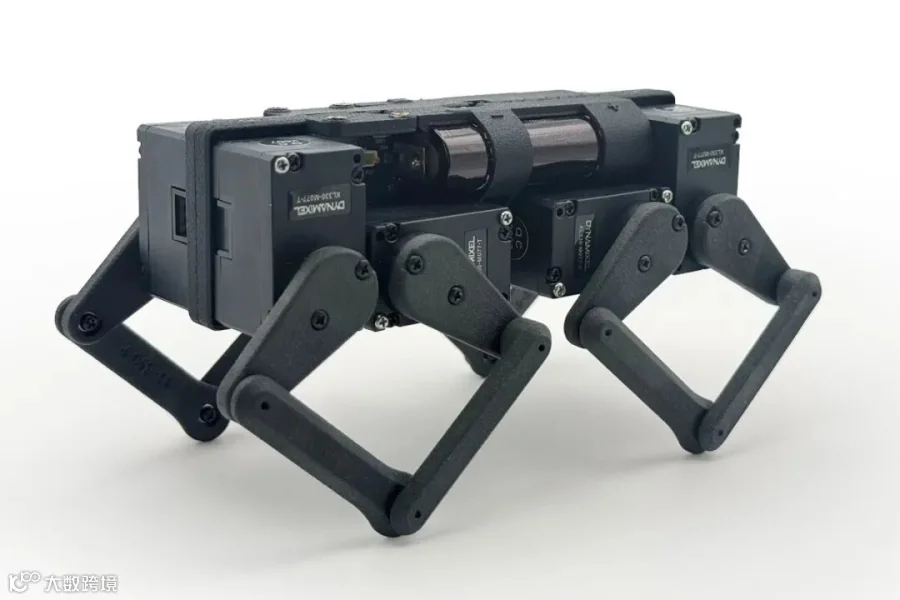
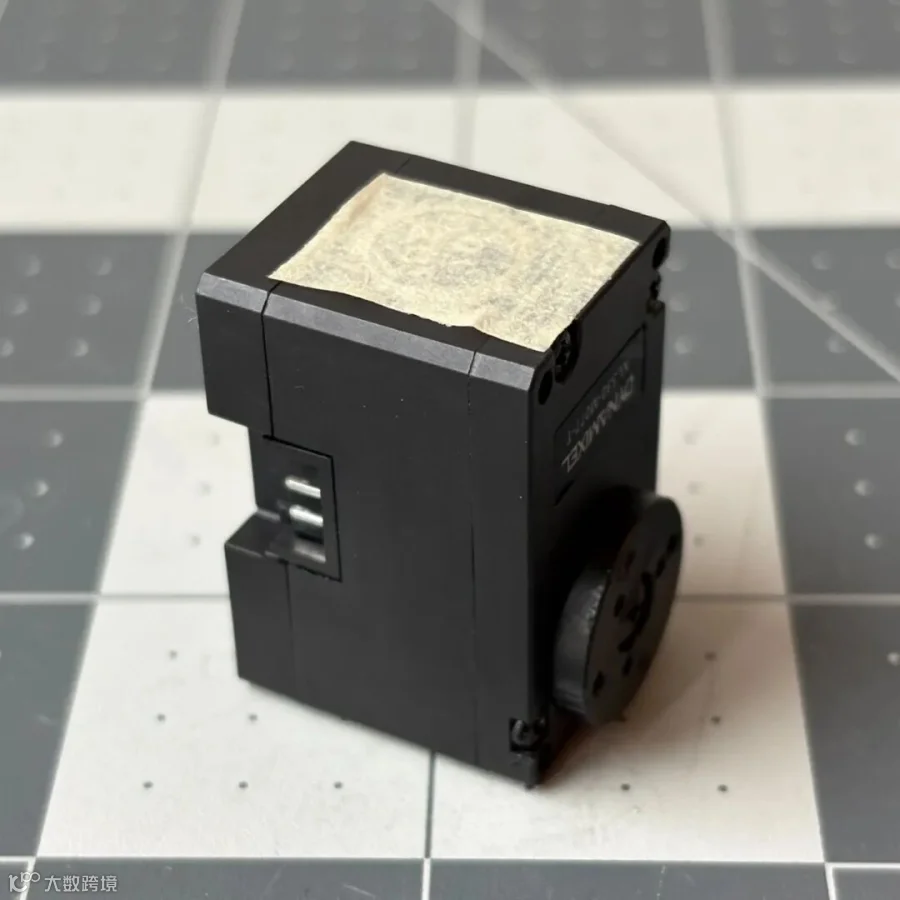
执行器方面,使用 8 个 ROBOTIS DYNAMIXEL XL330-M077-T 智能执行器驱动四条腿,它可以慢跑、跳跃,还能搬运约为自身重量两倍的物品。执行器通过共享串行总线分别寻址,支持位置、速度和 PID 参数调节,也能提供关节反馈。这是它与使用普通 PWM 舵机的部分同类小型机器人的主要区别。
硬件怎么搭
机器人主控采用 ESP32-C3-MINI-1-N4 模块,内含单核 32 位 RISC-V 处理器,最高主频 160 MHz,带 4 MB 闪存,支持 2.4 GHz Wi-Fi 和蓝牙低功耗 5.0。主板上还有 USB-C 接口,可用于固件更新、串口通信和充电。


供电来自两节 14500 锂离子电池。主板上的 BQ25887 负责双节电池充电和均衡,S-82C2A 提供电池保护,TPS543A26 将电压转换为执行器所需的 6 V,额定输出 16 A。另一路 MPM3632C 提供 5 V、3 A 电源,供主控及外设使用。机械跳线配合 MOSFET 控制电源通断。
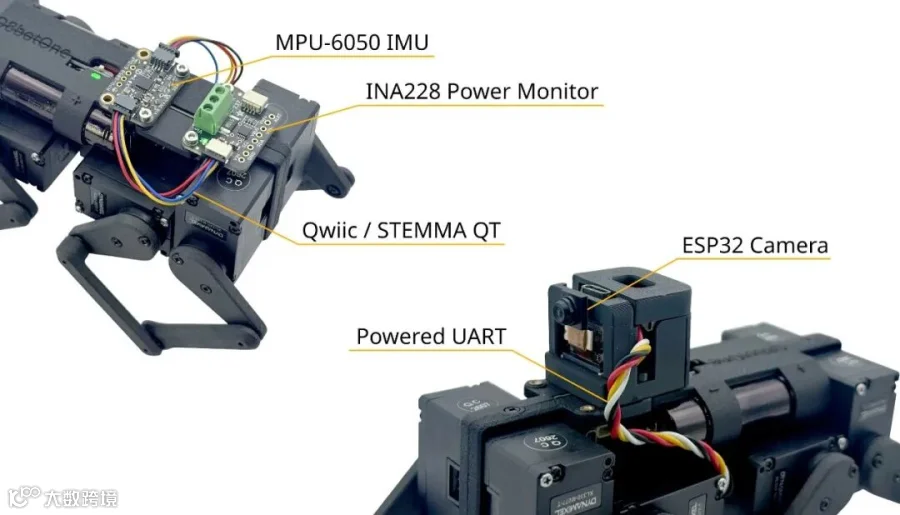
机身采用 MJF 工艺打印的 PA12 尼龙框架,腿部关节有滚珠轴承支撑。主板还配有 SK6812 RGB 灯,以及用于扩展的 Qwiic/STEMMA QT 四针传感器接口和四针 UART 接口。DYNAMIXEL 数据通信使用 UART 转 TTL 半双工接口。
需要更多感知能力时,可以选装 MPU-6050 六轴惯性传感器、INA228 电源监测芯片和 ESP32 摄像头模块,分别用于运动跟踪、电量分析和视觉反馈。
控制与开源资料
套件附带一块独立的 ESP32-C3 无线控制器板和 Adafruit Mini I2C 游戏手柄。控制器可以通过 USB-C 接手机、移动电源或电源适配器供电,再通过 ESP-NOW 与机器人通信。
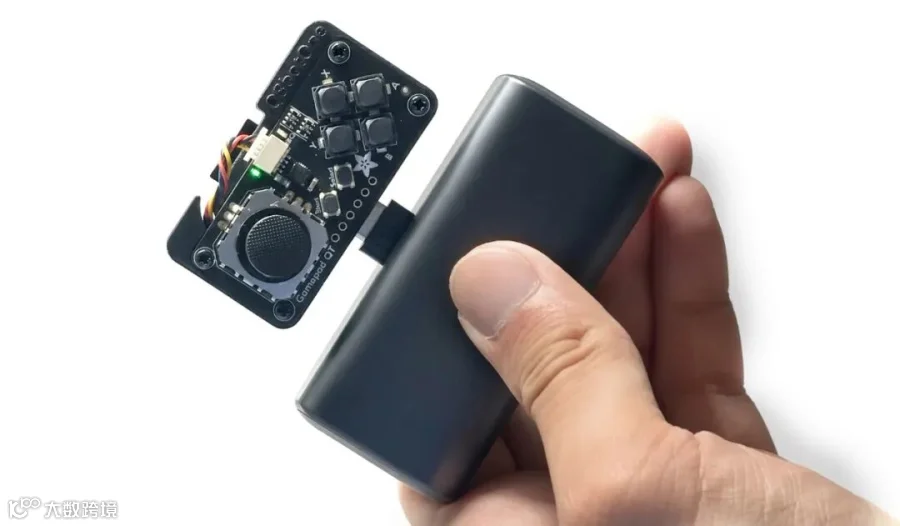
把控制器接到电脑后,它也能充当无线适配器。用户可以借助桌面图形界面、Xbox 手柄或 API 操控机器人,编写自己的控制程序。控制器板另外留有 Qwiic/STEMMA QT 接口。
Q8botOne 的固件、Python 控制软件,以及 Altium 原理图、Gerber 文件、物料清单和 3D CAD 模型100%开源,都放在 ZeroWire Robotics 的 GitHub 仓库。
https://github.com/EricYufengWu/q8bot

众筹版本与费用
原文所列的 Crowd Supply 众筹页面目标为 1 万美元。199 美元的基础套件包含主 PCB、3D 打印机身和腿部部件、控制器板、电池及组装配件,但 8 个 DYNAMIXEL 执行器需要另购。599 美元的完整组装版包含执行器和预编程电路板。原文预计全球免运费,并计划从 2027 年 3 月下旬开始发货;价格与交付安排以众筹页面的最新信息为准。
https://www.crowdsupply.com/zerowire-robotics/q8botone
反正资料开源,咱们一起边学习边搭建喽。