


我看到 Microduck 的第一反应是:又来了一台靠可爱外形吸引眼球的桌面机器人。
但把规格和公开代码仓库翻完之后,我改了判断。
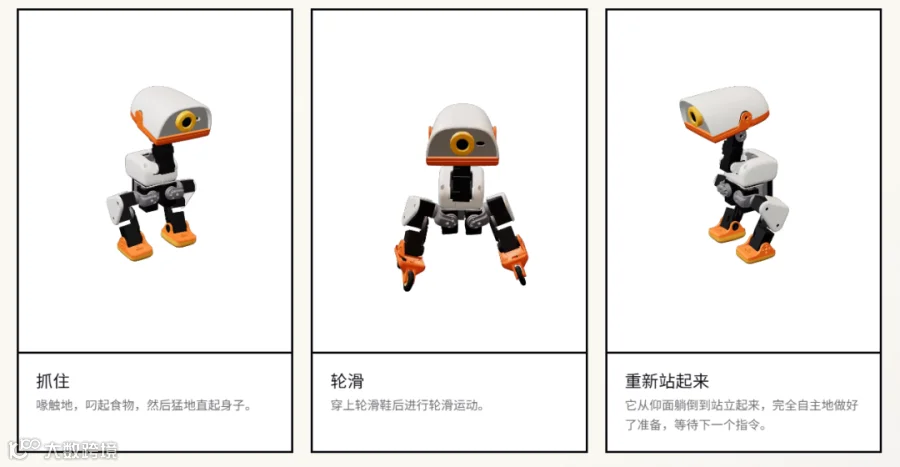
这只机器鸭只有 25 厘米高,却能行走、坐下、站起、踢球,用嘴捡东西,摔倒后还能自己爬起来。装上轮滑配件,它甚至可以滑着走。
更重要的是,这些动作对应的策略可以重新训练。你买到的不是一套只能循环播放的动作,而是一台可以继续做实验的小型双足机器人。

先看硬件:算力不大,传感器倒是挺齐
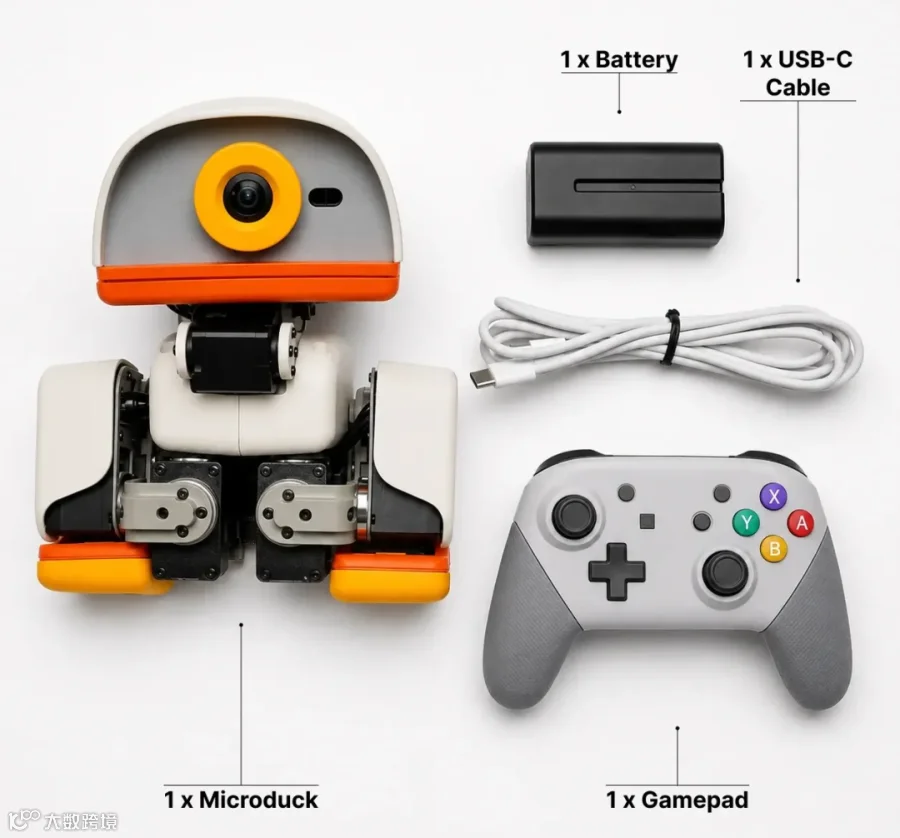
Microduck 由 Pollen Robotics 与 Hugging Face 推出。整机宽约 14 厘米,重量不到 800 克,内部搭载 15 个电机,覆盖腿部、颈部、头部以及可以抓取物体的鸭嘴。
它的主要配置如下:
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
包装内带游戏手柄、电池和 USB 线,不写代码也能直接玩。首批提供 7 个训练好的动作。

单看 RK3566、1GB 内存和 0.8 TOPS NPU,这套配置谈不上豪华。想在本地跑大语言模型或者多模态大模型,基本不用考虑。
但这恰好说明了 Microduck 的定位。
它不是把大模型硬塞进机器人,而是把资源用在姿态控制、传感器读取、运动策略和设备通信上。 对于一台不到 800 克的双足机器人,这条路线更实际。
真正有意思的是50Hz控制环
Microduck 的板载软件主要使用 Rust 编写。系统里运行着多个独立服务,分别处理电机、无线通信、摄像头、深度传感器和软件更新。
其中,运动策略以 50Hz 运行。
换算一下,每 20 毫秒要完成一次状态读取、策略推理和电机指令下发。机器人能不能走稳,看的不是宣传页上的 TOPS 数字,而是从传感器到执行器的整条链路能否按时跑完。
这也是我觉得 Microduck 比普通桌面机器人更值得研究的地方:它没有把复杂性藏起来。
官方公开了机器人运行时、SDK、仿真环境和强化学习训练代码。训练侧使用 Python、MuJoCo 和 PPO,生成的策略可以导出为 ONNX,再部署到真机。机器人端负责稳定地执行策略,训练则放在电脑或 Hugging Face Jobs 上完成。Microduck 运行时仓库和强化学习仓库都可以直接查看。
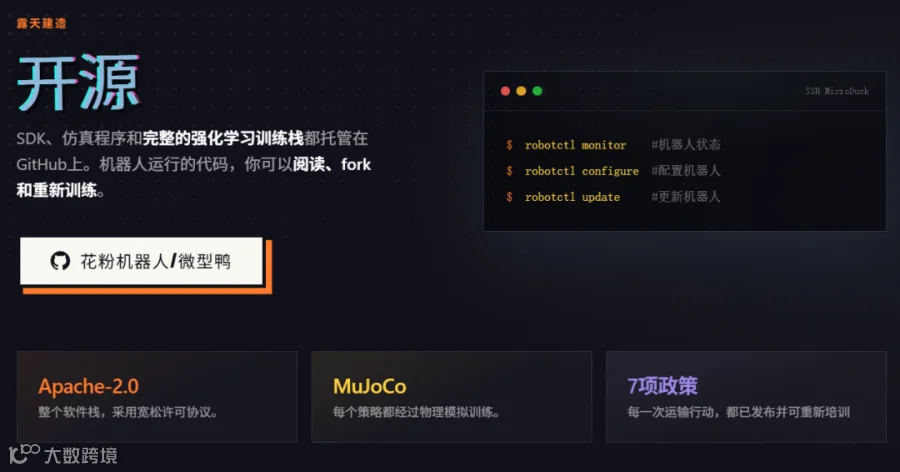
https://github.com/pollen-robotics/microduck/
https://github.com/pollen-robotics/microduck_rl
从仿真到真机,这一步终于没那么远了
做过双足机器人项目的人大多遇到过同一个问题:仿真里走得很稳,上真机就开始抽搐。

电机摩擦、齿轮间隙、电池电压变化、控制延迟和地面差异,都会把仿真策略推向完全不同的结果。Microduck 的训练仓库已经考虑了执行器模型、齿隙模拟和域随机化,也给出了从训练到 ONNX 部署的完整路径。
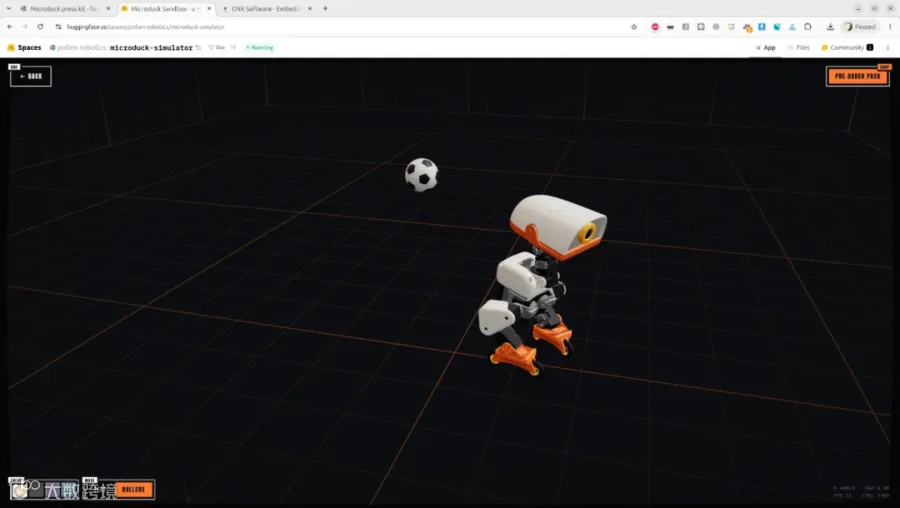
开发者可以先在在线模拟器里控制虚拟鸭子,再训练新动作、部署到真机,观察偏差,然后回头调整仿真参数。
这个流程本身并不新鲜,实验室和机器人公司一直在做。Microduck 的价值在于,它把整套链路压缩到一台桌面机器人上,省掉了机械结构、电机选型和底层通信这些容易劝退新人的工作。
第一步终于不再是“怎样让机器人别摔”,而是“我想教它做什么”。
鸭嘴不是装饰,而是一个简单末端执行器
Microduck 的鸭嘴可以活动,也能把地面上的小物体夹起来。
这个设计看起来有些玩具化,却很实用。双足机器人如果只有腿,实验通常停留在行走、转向和平衡;加上一个能抓取物体的末端,开发者就可以测试视觉定位、靠近目标、身体下蹲和抓取动作之间的协同。
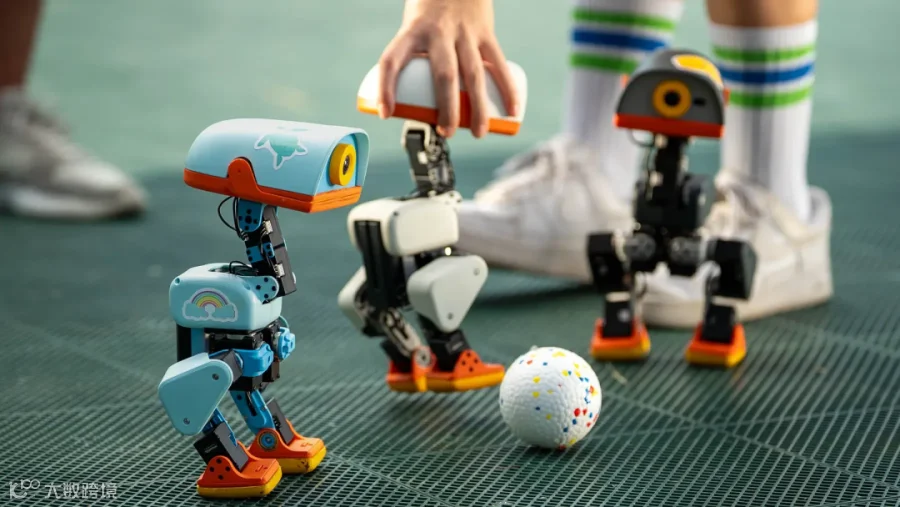
它的摄像头、ToF 深度传感器、两组 IMU 和鸭嘴刚好形成一个小型闭环:看见目标、估算距离、调整姿态,最后完成动作。
精度肯定不能和机械臂相比,但用来做课程、强化学习实验或者验证交互思路,已经够用了。
它还有几个现实问题
首先是续航,约 1 小时的使用时间意味着连续调试时最好多准备几块电池。
其次,1GB 内存和 0.8 TOPS NPU 决定了它更适合轻量运动策略与传统视觉任务。复杂的视觉语言模型大概率仍要放在电脑或云端运行。
开源范围也要说清楚。官方已经开放 SDK、运行时、模拟器和强化学习训练栈,但目前尚未公布完整的机械和硬件设计文件。因此,把它称为“软件栈开源的机器人”会更准确。
截至 2026 年 9 月 2 日,Microduck 的预售价是 399 美元,价格不含税费和运费,暂时只面向北美和欧洲,后续会全球销售,计划在 2026 年圣诞节前开始发货。
实际步态、舵机噪声、散热、跌落耐用性以及真实续航,还得等量产机到手后再看。
这只鸭子为什么值得关注
Microduck 没有试图解决通用人形机器人问题,它只是把双足运动、感知、仿真训练和真机部署装进一个能放在桌上的外壳里。
方向收得很窄,反而容易做出东西。
对于研究运动策略的人,它是一台成本相对可控的真机;对于学生,它省掉了从零搭建双足结构的门槛;如果只是想买一只会走路、会捡东西的电子宠物,手柄和预置动作也能保证开箱后不至于吃灰。
我更愿意把它看作一块“长了腿的开发板”。可爱只是入口,后面的控制系统和训练链路才是正题。
文末分享|端侧工控AI平台选型
Microduck 把运动、视觉和语音塞进25厘米机身,也提醒做机器人原型的人:算法之外,板卡尺寸、端侧算力和图像链路都会卡进度。成熟平台能把时间留给控制策略和场景验证。下面两款板卡覆盖轻量视觉和高算力两条路线,分享给正在选型的朋友。
创龙科技提供两套不同定位的瑞芯微端侧平台:
-
RV1126B 方案:四核 Cortex-A53,3 TOPS NPU,板卡尺寸可做到 35mm,带 AI-ISP、鱼眼矫正、融合拼接、视频防抖及 AOV 3.0 异常声音唤醒能力,适合紧凑型视觉终端。 -
RK3576 方案:四核 Cortex-A72 加四核 Cortex-A53,6 TOPS NPU,采用 8nm 工艺并支持 UFS 2.0。卡片信息显示其可支持 7B 大模型,适合需要更高推理能力和高速存储的边缘设备。
两块板卡都不是 Microduck 的同款主控,TOPS 也不能直接等同于机器人体验。实际选型还要看摄像头接口、驱动适配、实时控制、功耗和散热。感兴趣的朋友可以扫描卡片中的二维码,查看完整资料。
