

最近在关注具身智能的进展,具身智能眼下有三件事没解决。仿真的通过率一年比一年高,可换到真实机器人上,柔性物体、精细接触和长程任务还是不稳;单任务消耗的推理时间和算力,让商业部署很难算得过账;更基础的是评测口径,把控制步数固定住、每个任务跑五次、只看终态是否达成,这套默认设置能不能反映模型在物理世界里的真实水平,一直缺一份覆盖面足够大的数据来回答。近期商汤发布了一份技术报告,同时开源了 SenseNova-RoboRSI 评测框架与一个 27B 具身模型 SenseNova-RoboRSI-27B-Preview。

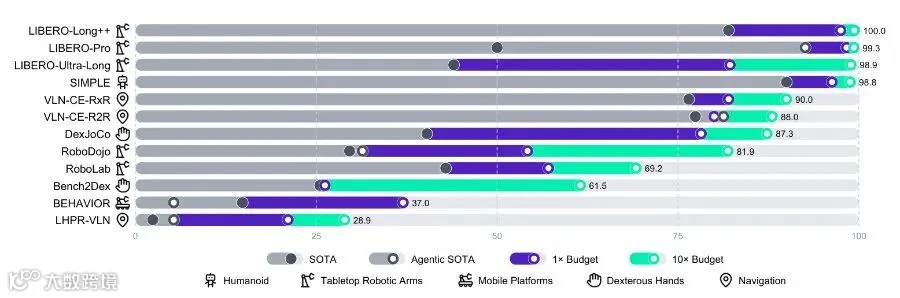
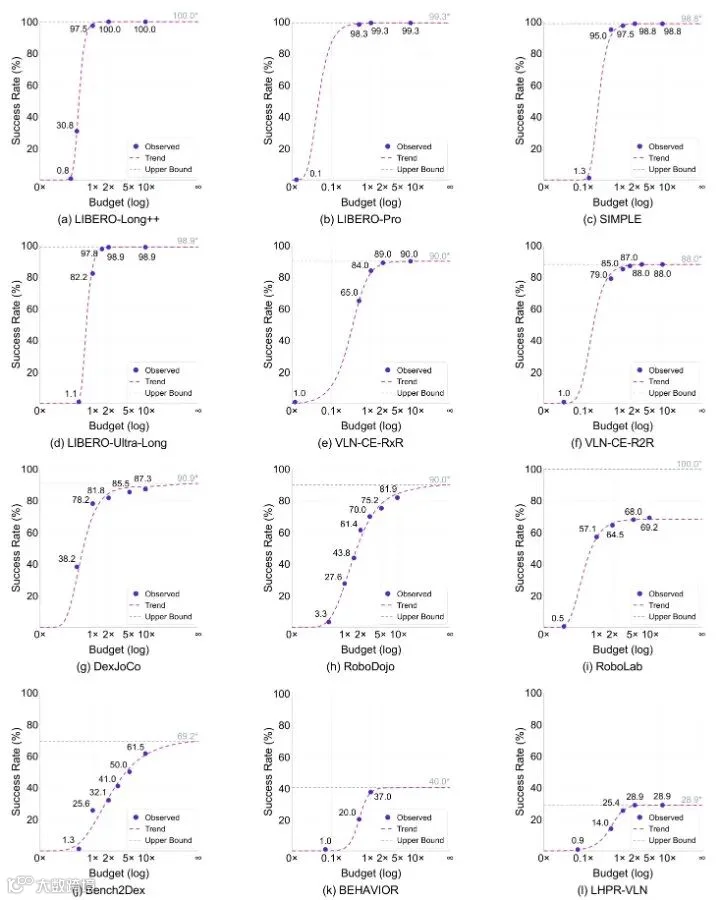
报告的统一协议只改两个前提。一是允许模型从训练集里做上下文学习,凡是提供成功示范的任务都可以先研究示范再上场;二是把可用步数放宽到各榜单官方设置的十倍。改动不多,结果差别很大,LIBERO 系列与 SIMPLE 直接打到 98.8 到 100.0 的饱和区间,DexJoCo 到 87.3%,而 RoboDojo 从官方公布的 23.1% 成功率抬到 81.9%,同一批任务的平均得分也从 29.28 涨到 86.40。团队把这条链路归功于失败检测与恢复能力,模型能察觉动作没有做成,改策略,再通过继续交互把任务接回去,报告里装笔这项任务的基线成功率是 0%,换成十倍预算加知识包之后五次评测全部成功。
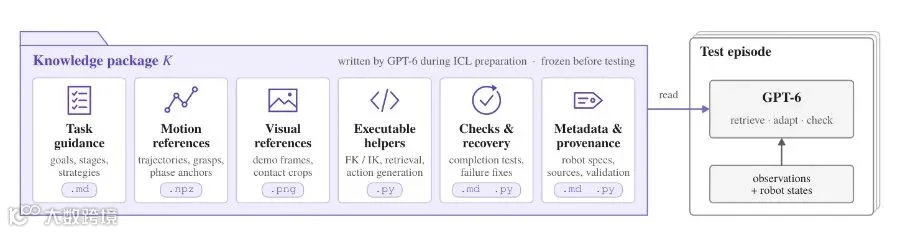
上下文学习并没有让模型变聪明,它改变的是信息的组织方式。图 3 显示每个知识包都收敛到六个共有成分,任务指导、运动参考、视觉参考、可执行辅助函数、恢复流程和元数据,模型自己决定往里写什么,一个任务通常只准备一次就能反复用。报告同时给出了这套办法的边界,示范覆盖不到的任务上收益明显减弱,跨任务迁移仍然很差,真机部署里常常根本拿不到成功示范。
代价在图 5 里摊得很开。团队给了一个粗略但好用的换算,1M token 约等于 1 美元,并指出实际消耗里约 98% 是可以缓存的输入 token。以叠碗为例,放宽到十倍预算后平均耗时 131.0 分钟、token 用量约 18.98M,估算推理费用约 19 美元,把笔装进笔筒这项对人几乎不构成难度的任务,需要 263.2 分钟和约 55 美元。报告因此把推理成本与执行时间直接列成了模型的第二类局限,即便任务本身已经完成,这个价钱离能用还差着数量级。

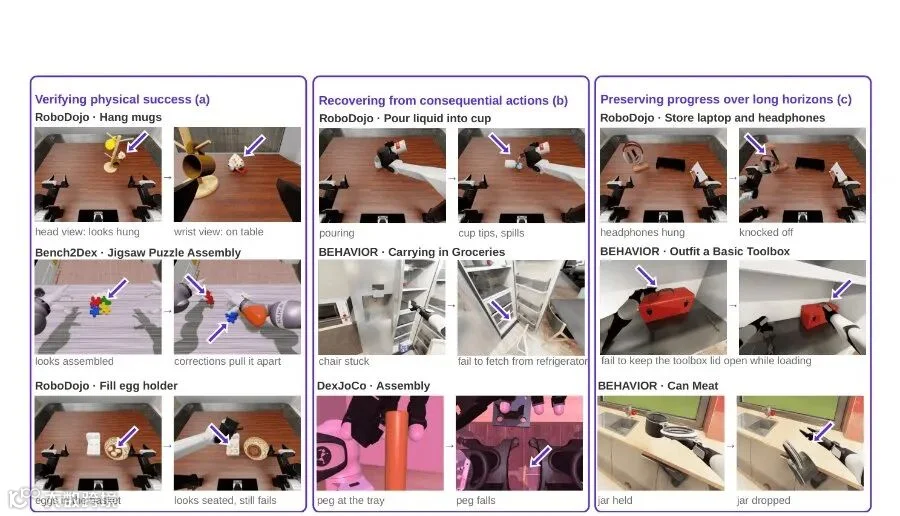
把分数推到饱和之后,剩下的失败反而更容易归类,报告列了六条,一是上下文学习难以跨任务迁移,二是成本与耗时不具备商用可行性,三是模型常常验证不了物理上是否真的成功、也说不出哪个条件还没满足,四是找不到失败的起因,五是遇到不可逆的后果就没法恢复,六是长程执行里进度留不住。图 6 把后几条拍成了对照序列,机器人把鸡蛋从篮子里夹进蛋托后就宣告完成,模型满足了判分器,却没有满足提需求的人。
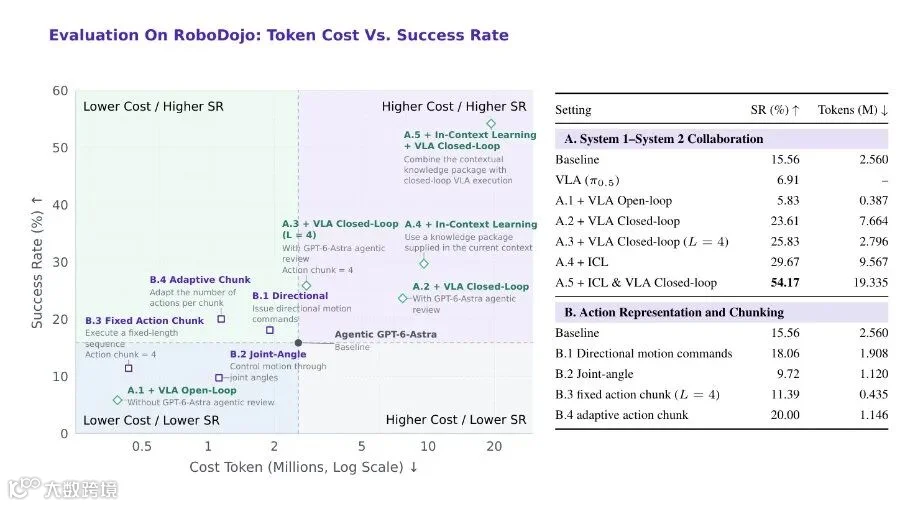
报告的第二块内容是把 Harness 拆开做消融,这里的 Harness 指包住模型与评测环境的那层调度外壳。慢思考直接委托快思考执行而不回看结果,开销省下来了但性能明显掉;改成让 GPT-6-Astra 审阅并修正视觉-语言-动作模型提出的动作再执行,性能回升得不少,代价是监督频次带来的 token 开销,审阅更长的动作序列能改善这个折中,而闭环协作再叠上上下文学习的性能表现突出,代价也是几组配置里最高的一档。另一条结论跟动作接口有关,直接输出关节角的效果明显差,语义上更贴近推理过程的末端位姿命令更好用,自适应的动作分块则同时提升了性能并减少了不必要的模型调用。
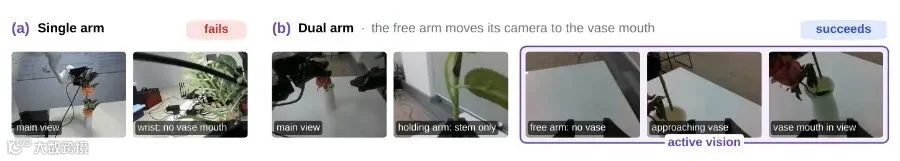
第三块是把模型放到 8 种真机形态上,覆盖单臂、双臂、夹爪、灵巧手、轮式移动操作臂和人形。模型能零样本驱动全部受测平台,桌面抓取尤其稳,但柔性材料、需要精确接触的操作和长程任务仍有明显落差。主动视觉是意外的一项收获,插花任务里模型因为看不清瓶口,主动把头相机或另一只空闲机械臂上的相机挪到能看见的位置再完成插入。报告还展示了 System 2 直接与高频的运动控制器 System 0 协作,驱动一台人形机器人做需要高频局部控制的操作。真机也收走了仿真里那条便宜的路,安全约束、机械限位和实时要求让继续加步数不再可行,碰撞或者电机过热还会让整轮中断。

报告最有价值的一节在最后,团队搭了一个支持物理交互的家庭样板间,把下一代评测该长什么样做成了原型。任务按人说话的方式给出,判分看结果效用而不是某个固定终态,不给域内训练集也不给场景专用示范,而且模型思考的时候世界继续推进,推理耗时和它造成的后果都算进成绩。同一个做早餐的指令被拆成两部分,说出口的需求和没人明说但必须承担的义务,比如把冰箱门关上,而时效本身也要计分,十分钟内端上鸡蛋和吐司,比一小时后才完成的完整早餐更值得给分。

五段录像把差距拍得很直白。整理桌面时它只关心手里那本书,手臂顺带把别的东西扫到地上,也推歪了显示器;把食物归位时它打开冰箱放好牛奶,转头去搬水果,冰箱门从世界时间 300 秒一直开到 765 秒;它拉开了冰箱门却没给自己留出站位,另一条手臂绕着门去够培根;水槽的水漫出来了它也没有回头去关水龙头;盯着头相机看到鸡蛋凝固才决定关火,这个决定本身花掉 8 秒世界时间,等火真的关掉已经是鸡蛋凝固后约 90 秒,蛋已经焦了,余温还在继续加热。团队的结论是,具身智能要处理的是三件事同时成立,看懂环境并生成动作,统筹自己已经造成的改动,理解物体与机身之间的空间关系,并在动态世界里及时更新判断。
• 技术报告:https://github.com/OpenSenseNova/SenseNova-RoboRSI/blob/main/assets/has_gpt-6_achieved_embodied_intelligence.pdf
• 报告主页: https://www.sensenova.ai/has-gpt-6-astra-achieved-embodied-intelligence
• SenseNova-RoboRSI: https://github.com/OpenSenseNova/SenseNova-RoboRSI