大数跨境

【实用专利】一种桁架装车机器人及智能装车系统,但是自由度不足

【实用专利】一种桁架装车机器人及智能装车系统,但是自由度不足 全球智能装卸机器人
2026-10-20
6
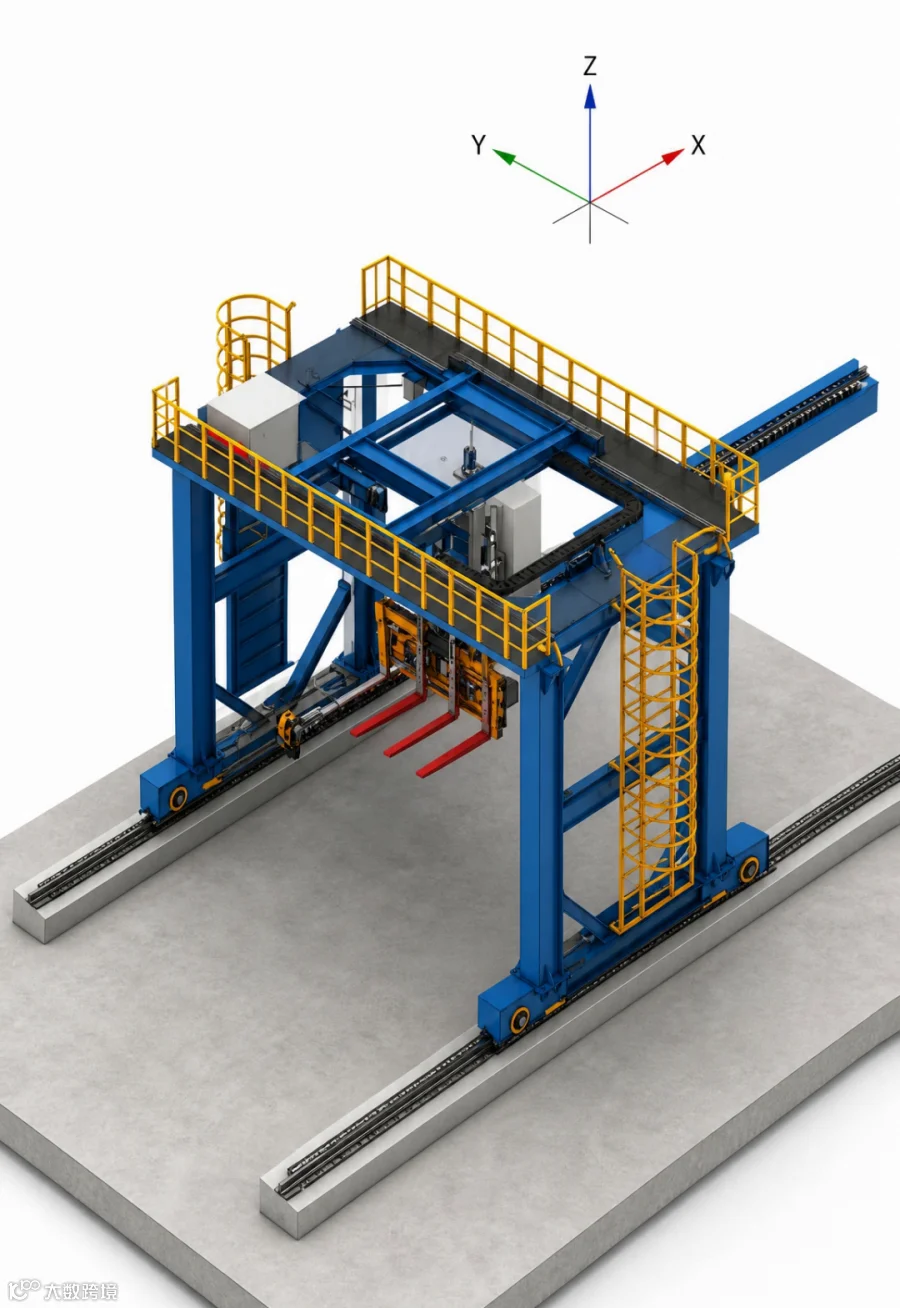
导读:桁架装车机器人是一台以龙门桁架为基体、可在车辆车厢长度方向(X 方向)整体移动的装卸装备,由龙门桁架、装车组件、驱动组件三大部分构成。


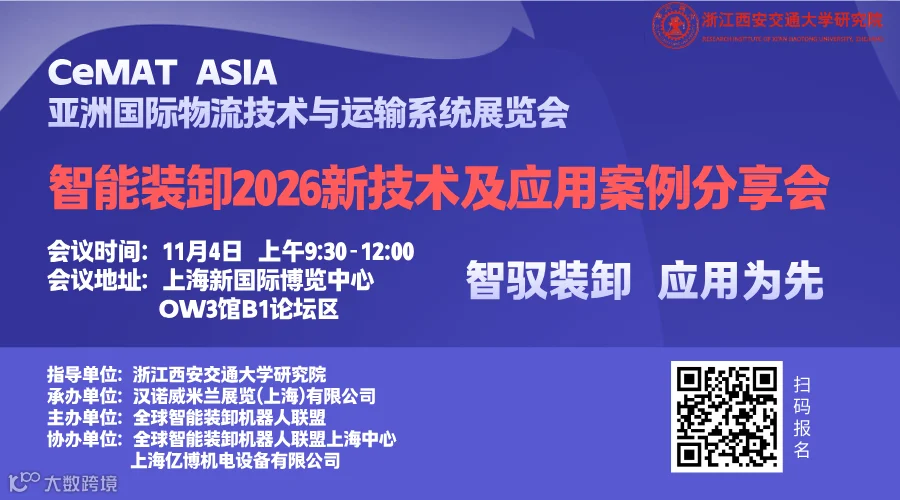
【议程发布】CeMAT ASIA同期活动|智能装卸2026新技术及应用案例分享交流会诚邀莅临
桁架装车机器人及智能装车系统技术分析报告

依据文件:实用新型专利 CN 224848615U《桁架装车机器人及智能装车系统》(授权公告日 2026.10.13)
权利人:成都星云智联科技有限公司
发明人:张德召、蒋云翔、宋大鹏、唐朝辉
摘要
本报告基于实用新型专利《桁架装车机器人及智能装车系统》全文与附图,从系统定义、系统组成、系统拓扑图、系统功能特点、应用领域、发展方向六个维度进行技术剖析,并与市场上金石机器人、龙合智能、微通科技三家的同类装卸/装车装备进行对比。
专利核心在于:将装车机器人从地面固定式机械臂结构升级为可沿车厢长度方向移动的龙门桁架式结构,并让 X 向导轨同时承担「机器人移动轨道」与「车辆停靠定位器」的双重角色,配合液压 Z 轴、回转驱动、激光雷达点云建模与路径修正,构建面向全流程无人化装车的智能系统。
一、系统定义
01
ENTERPRISE DEVELOPMENT PLAN

桁架装车机器人是一台以龙门桁架为基体、可在车辆车厢长度方向(X 方向)整体移动的装卸装备,由龙门桁架、装车组件、驱动组件三大部分构成:
  • 龙门桁架:沿 X/Y 方向延伸并可由立柱支撑;
  • 装车组件:含移动平台、升降架、安装架与货叉夹具,负责夹持货物或托盘;
  • 驱动组件:由 X、Y、Z 三个直线轴驱动模块外加一个回转驱动模块组成,使货叉夹具具备三维移动 + 绕 Z 轴回转的多自由度能力,可大范围覆盖车厢内部并实时修正位姿。
智能装车系统是以该机器人为执行末端、并集成车辆识别、车辆指引、车厢建模、货物输送、桁架控制与仓储管理系统(WMS)的成套自动化装车解决方案。其定位是解决现有码垛机器人等固定式机械臂「工作半径固定、覆盖范围有限,对不同长度或停靠位置略有偏差的货车难以触及远端角落」的行业痛点,实现装车作业无人化或少人化、全流程自动取料放料。
二、系统组成
02
ENTERPRISE DEVELOPMENT PLAN

2.1 机械本体(桁架装车机器人)
大部件
子部件(附图标记)
功能说明
龙门桁架(1)
框主体(11)、立柱(12)
矩形框架结构,沿 X 向纵梁与 Y 向横梁围合;立柱沿 Z 向延伸支撑,X/Y/Z 两两垂直,X 为车厢长度方向、Y 为宽度方向、Z 为高度方向
装车组件(2)
移动平台(21)、升降架(22:主动架 221 + 随动支架 222)、安装架(23)、货叉夹具(24)
移动平台沿框主体顶部滑动;升降架含主动架与多层嵌套随动支架,可通过联动机构同步升降;货叉夹具固定于最底层随动支架,用于夹持货物或托盘
X 轴驱动模块(31)
导轨(311)、基座(312)、伺服电机(313)、第一齿轮(314)、第一齿条(315)
两条平行导轨设于两侧立柱底部,同时承担机器人移动轨道与车辆停靠限位;伺服电机+齿轮齿条传动,提供大跨度高扭矩移动
Y 轴驱动模块(32)
滑轨(321)、驱动电机(322)、第二齿轮(323)、第二齿条(324)
两条滑轨设于框主体两侧顶面,驱动移动平台沿 Y 向(车宽方向)滑动
Z 轴驱动模块(33)
液压站(331)、液压执行元件(332)
液压驱动升降,提供大吨位举升力;油缸自锁特性可保障中途安全悬停;主动架与随动支架嵌套联动扩展 Z 轴行程,满足双层码垛
回转驱动模块(34)
电机、齿轮、环形齿条
驱动升降架绕 Z 轴旋转,使货叉夹具适应不同摆放姿态的货物
2.2 智能系统(智能装车系统各模块)
模块
组成单元
功能定位
车辆识别模块
视觉模块(摄像头)、验证模块
识别车牌号;验证模块与视觉模块、WMS 通讯,按车牌获取目标装车工单并校验有效性
车辆指引模块
PDA 终端、LED 指示灯(可扩展语音、大屏、门禁/无人值守系统)
工单验证有效后显示目标装车位,LED 灯引导停靠,可实现车辆排队、进场、称重、装车顺序管控
建模模块
激光雷达、点云处理单元、码放规划单元、路径修正单元
激光雷达扫描车厢生成点云,GPU 加速点云配准构建车厢长宽高模型;码放规划单元结合货物尺寸生成 3D 码放方案;路径修正单元按周期扫描(如每 5 秒)动态更新方案
货物输送模块
输送线、取料工位、货物感应元件(光电传感器)、输送控制单元
接收出库指令,将工单货物按序运送至取料工位,并向桁架控制组件发出到位信号
桁架控制组件
模式切换接口(自动/半自动/手动三模式)
与货物感应元件、码放规划单元通讯,按码放方案控制各驱动模块启停抓取货物
仓储管理系统(WMS)
—(外部系统)
存储发货计划与组批信息,下发工单与出库指令,作为系统顶层协调中枢
三、系统拓扑图及说明
03
ENTERPRISE DEVELOPMENT PLAN

下图为依据专利附图 5(智能装车系统的结构示意图)绘制的系统拓扑示意:系统呈「识别 → 指引 → 建模/执行 → 输送 → 仓储管理」的纵向流程结构,同时存在由仓储管理系统(WMS)驱动的横向数据闭环,以及路径修正单元与激光雷达之间的动态反馈回路。
拓扑结构说明
  • 纵向主链:车辆识别 → 车辆指引 →(并行)建模模块 / 桁架装车机器人 → 货物输送 → 仓储管理系统,形成「先验车、再建模、后装车、闭环管理」的主流程;
  • 横向协同:建模模块输出的码放方案直接下发给桁架控制组件,控制 X/Y/Z 轴与回转驱动执行抓放;货物到位信号由输送模块感应元件反馈至桁架控制组件触发取料;
  • 动态反馈回路:路径修正单元基于激光雷达周期扫描(如每 5 秒全车扫描)与点云差分算法,实时更新码放方案与机器人路径,弥补货车晃动、货物位移造成的偏差;
  • 中央协调:WMS 位于底层虚线框,负责工单下发、出库指令与组批信息,与车辆识别验证、输送控制构成完整的业务闭环。
四、系统功能特点
04
ENTERPRISE DEVELOPMENT PLAN

4.1 机械本体层面
  • 龙门桁架整体沿 X 向移动,覆盖范围大:彻底摆脱固定式机械臂工作半径受限的局限,可沿车厢长度方向长距离移动作业,直达车厢深处和远端角落;
  • 导轨双重角色:X 向两条导轨同时承担机器人移动轨道与车辆停靠定位器功能,通过导轨间距匹配货车宽度物理约束停车位置,降低车辆停靠不确定性导致的装车困难,避免人工调整车位;
  • 双重容错机制:导轨刚性限位 + 驱动组件柔性补偿——驱动组件可实时修正装车组件空间位姿偏差,兼顾定位精度与运行稳定性;
  • 齿轮齿条 + 斜齿轮传动:X/Y 轴采用伺服电机驱动齿轮齿条,斜齿啮合传动稳定性高、噪音低;滚轮减小摩擦阻力,提升移动速度;基座(混凝土预埋钢基座)分散轨道承压,防地基沉降变形;
  • 液压 Z 轴 + 自锁悬停:液压站配合液压执行元件提供大吨位举升力,适应重型货物;油缸自锁保障升降中途安全悬停;
  • 嵌套式升降架扩展行程:主动架 + 多层随动支架通过联动机构(链轮链条)同步升降,显著扩展 Z 轴行程,满足货车双层码垛需求;
  • 回转驱动:升降架可绕 Z 轴旋转,适应货物不同摆放姿态,提升抓取灵活性。
4.2 智能系统层面
  • 车牌识别 + 工单验证:摄像头识别车牌,验证模块按车牌自动查询是否为发货车辆、是否具备有效装车工单,实现防错发与自动放行;
  • 车辆双指引:PDA 终端推送目标装车位 + LED 指示灯引导停靠(可扩展语音、大屏、门禁/无人值守),实现排队、进场、称重、装车顺序管控,缩短停靠定位时间、避免碰撞剐蹭;
  • 激光雷达点云建模:GPU 加速点云配准,自动构建车厢长宽高 3D 模型;结合工单货物尺寸由码放规划单元生成 3D 码放方案,并实时展示装车模型图便于人工把控;
  • 路径修正 / 动态更新:激光雷达周期性扫描(如每 5 秒)车厢点云,路径修正单元基于点云差分识别货物位移,动态调整码放方案与机器人路径,保证码放对齐精度、避免装车事故;
  • 三模式切换:自动模式(全流程无人)、半自动模式(机器人自动到位后人工远程视频辅助精确定位/放置)、手动模式(遥控操作,激光雷达与视频为辅),可从容应对退库等异常工况;
  • 多系统联动:与 WMS 深度融合,输送线按工单自动选货运货,减少人工干预、大幅缩短装车准备时间。
五、应用领域
05
ENTERPRISE DEVELOPMENT PLAN

专利文本明确指出,该智能装车系统不仅适用于托盘式货物智能装车,还适用于袋装物料的装车,如水泥、粮食、化肥、饲料等。结合权利人(成都星云智联科技,攀钢集团数字化转型服务商及其智慧物流、无人行车、铁路无人驾驶等项目背景),系统典型应用场景包括:
  • 工厂成品发运区:建材(水泥)、粮食、化肥、饲料等袋装物料的卡车自动装车;
  • 仓储物流中心:托盘化货物装车,与企业 WMS/输送线联动;
  • 钢铁等重工业厂区:作为智能成品库、无人仓储系统的延伸装车环节,适配大宗物料与重载工况;
  • 多车型适配:适应不同长度货车及停靠位置偏差场景,开放车厢(平板车、带栏板车等)均可覆盖。
关键指标(实施例/结构特征):
指标
说明
≥150°
货叉回转适应不同摆放姿态(回转驱动)
双层
嵌套升降架支持双层码垛
3 模式
自动 / 半自动 / 手动切换
5s
激光雷达周期扫描动态修正(实施例)
六、发展方向
06
ENTERPRISE DEVELOPMENT PLAN

由专利方案并结合行业趋势,可归纳桁架装车机器人及智能装车系统的以下发展方向:
  • 全流程无人化:从「识别→指引→建模→装车→输送→管理」全链路打通,进一步减少人工干预,向无人值守发运演进;
  • 感知与决策智能化:点云建模从静态图谱走向深度视觉/实时三维重建,码放规划与路径生成向 AI 算法(装车策略优化、垛型寻优)升级;
  • 动态自适应增强:随车扫描、货物位移识别、倾侧补偿等实时修正能力持续强化,覆盖更复杂的非标车厢与停靠场景;
  • 系统集成深化:与 WMS/TMS、门禁、称重、大屏展示等企业信息系统深度融合,实现订单级联动的端到端物流自动化;
  • 重载与多物料扩展:液压驱动、多级升降等重载能力向更大吨位、更多物料形态(袋装、托盘、箱装、散件)扩展,提升机型通用性;
  • 绿色与节能:液压自锁、伺服精确驱动等设计降低能耗,配合智能调度提升设备利用率。
七、与其它公司同类技术的区别
07
ENTERPRISE DEVELOPMENT PLAN

将本专利技术(权利人:成都星云智联科技有限公司)与市场上金石机器人(常州)、龙合智能(福建龙岩)、微通科技(浙江嘉兴/上海)三家厂商的同类装卸/装车装备进行对比。区别主要体现在整体结构路线、车型覆盖与 X 向方案、驱动与载重、智能感知与规划、效率节拍、系统级集成和典型定位七个方面。
7.1 对比对象概览
厂商
代表产品/技术路线
公开资料要点
金石机器人(STON)
AWR 空间机器人、装卸车机器人、伺服堆垛机、桁架机器人
桁架机器人国家标准制定单位;AWR 空间机器人最大负载 40t、适配 6–20m 超长物料;大功率分布式无柜控制系统;重载堆场「空中立体存储、上空作业、地面释放」,涉及装车、仓储全链条
龙合智能(LONGHE)
幻影 / 灵空 / 极速 / 劲驰四大系列智能无人装卸系统
覆盖后装式集装箱、飞翼式、卷帘、边栏板可拆/不可拆平板等全车型;极速系列最快 3 分 25 秒完成约 27–30t 装车(劲驰/灵空 18–20 分钟/30t);灵空额定载荷 3100kg/次、机械手 0–190° 旋转;国家制造业单项冠军、专精特新小巨人
微通科技(WEITON)
国内首创伸缩臂式自动装车机器人、地轨式龙门装车机
伸缩臂深入车厢内部全空间覆盖,解决龙门/机械臂式难入箱痛点;激光雷达+3D 视觉+AI 算法(车厢识别、垛型自适应、路径规划、分层码放、收尾);地轨式龙门装车机 54 垛/h、车辆一次停靠;多级防撞缓冲、无基建轻改造
7.2 多维度对比
对比维度
本专利(星云智联)
金石机器人(STON)
龙合智能
微通科技
整体结构路线
移动式龙门桁架:机器人整体沿 X 向(车长方向)导轨移动,装车组件在框体上做 Y/Z/回转运动
空间机器人(AWR)空中轨道式桁架 + 装卸车机器人产品线;以重载堆场仓储为重心,装车链路配套
轨道行走式整机(幻影/灵空/极速/劲驰四大系列),机械手 0–190° 旋转取/放
国内首创伸缩臂式架构 + 地轨式龙门装车机双线;伸缩臂伸入车厢内部作业
X 向覆盖 / 车型适配
整机沿地面导轨移动,导轨兼作车辆停靠定位器,停靠容差大(专利核心创新点)
空中轨道/大跨度桁架覆盖,重载超长物料为特色(6–20m),对场地与轨道条件要求较高
轨道行走 + 机械手旋转覆盖,宣称全车型覆盖(后装式集装箱、飞翼、卷帘、平板等)
多级伸缩臂深入车厢,全空间无死角覆盖;侧面、尾部、侧面+尾部复合式装车;适应集装箱、平板、高栏、飞翼、侧帘等
驱动与载重能力
液压 Z 轴 + 油缸自锁 + 主动架/随动支架嵌套扩展行程,面向重载与双层码垛
大功率分布式无柜控制系统,工控柜体积缩小约 90%、功率提升约 3 倍;AWR 最大负载 40t
机械手额定载荷 3100kg/次(灵空)、整垛搬运,单次装载按整车吨位(27–30t)计节拍
机、电、液、光、运筹学交叉融合,整垛/吨包搬运;支持袋装、箱装、垛装多种形态
智能感知与规划
激光雷达点云建模 + GPU 点云配准 + 3D 码放规划 + 路径修正(周期扫描动态更新)
AI 空间机器人系统、上位调度与立体仓储管理;重载堆场无人化作业
视觉扫描车辆定位装置、防撞/自锁/防冲出组件;联合研究院攻关 AI 视觉定位、多机协同调度
激光雷达 + 3D 全景视觉 + AI 智能规划:车辆识别、空间扫描、路径规划、货物对位、分层码放、收尾全流程无人工干预
效率节拍
未见公开节拍指标(侧重大范围覆盖、稳定与修正能力)
以库容提升(2–3 倍)与仓储吞吐为主,装车节拍非宣传重点
极速系列最快 3 分 25 秒完成 27–30t 装车;劲驰/灵空 18–20 分钟完成 30t
地轨式龙门装车机效率 54 垛/h,车辆一次停靠即可完成装卸
系统级集成
完整智能装车系统:车牌识别→工单验证→车辆指引→建模→输送→WMS 闭环,三模式运行
从设备、轨道、料框到装车的全链条重载物流方案,强调存量厂房改造与无人仓储
四大系列全车型覆盖 + 终端物料转换系统(自动去托盘、换盘、拆膜、空托盘回收)+ 属具体系,服务 300+ 头部企业、覆盖 70 国市场
可对接立体库、AGV、输送线;无基建、可迁移、轻改造;多级智能防撞缓冲(红外+激光+压力感应)
典型定位
钢铁/重工业、大宗物料、智能仓储与发运一体化(攀钢系背景)
重载、超长、异形物料的仓储装车自动化;桁架机器人国标制定者
石化、化工等终端物料「最后 20 米」装车,全车型覆盖与高速节拍
化工、化肥、粮油饲料、食品饮料、快消品等袋装/箱装/垛装无人装车,柔性化轻改造


7.3 核心区别小结
  • 结构路线差异:本专利选择了「龙门桁架整机沿导轨移动」的路线;微通走「多级伸缩臂伸入车厢」路线;龙合走「轨道行走整机 + 机械手旋转」路线;金石则偏「空中轨道空间机器人 + 重载仓储装车链路」。本专利与微通最贴近「装车机本体」赛道,但结构哲学相反(整机移动 vs 臂伸入式);
  • 导轨双重定位:X 向导轨同时作为移动轨道与车辆停靠限位器,是本专利区别于三家厂商最显著的差异点——直接降低了对车辆停靠精度的依赖,而龙合、微通主要通过视觉定位、多级防撞来补偿停靠偏差;
  • 重载与液压驱动:液压 Z 轴 + 嵌套随动支架的设计面向大吨位与双层码垛,与主打高速袋装/垛装的微通(54 垛/h)、龙合(极速 3 分 25 秒)在性能取向上互补:前者重稳定与重载,后者重节拍;
  • 感知策略差异:本专利以激光雷达点云差分 + 周期修正为特色(动态更新码放方案);微通强调 3D 视觉 + AI 垛型自适应;龙合强调车辆视觉定位 + 多机协同调度;金石以重载堆场 AI 调度为核心;
  • 系统集成深度:本专利将识别、指引、建模、输送、WMS 全流程打包为「智能装车系统」,体现系统集成商路线;龙合以「全车型覆盖 + 终端物料转换 + 属具」构筑生态;微通以「无基建、轻改造、可迁移」切入存量场景;金石以「标准制定 + 重载仓储装车一体化」立足。

小结:
该种桁架机器人对于整垛货物自动装车比较适合,带托盘货物可以移动到空间三维位置,但是自由度不够,没有上下俯仰姿态调整和非水平姿态调整。

END


装卸是“生产制造+流通”全球物链网中的卡脖子环节,智能装卸是解决卡脖子环节的必要手段,智能装卸机器人和设备是解决卡脖子问题的重要工具,是机器解决劳动力短缺的重要领域,也是需要解决的行业迫切需求,全球智能装卸机器人联盟和西交智能装卸研究院由浙江西安交通大学研究院发起成立,旨在聚集行业资源,为行业企业赋能,解决行业问题,共同推动行业健康发展,欢迎关注!欢迎智能装卸产业链上下游行业企业加入联盟,有开发装卸机器人的企业需要技术和产品定位支持,加微信18555151809:
更多精彩关注下面公众号和视频号


-全球智能装卸车机器人联盟引领行业发展- 

 扫码加企业微信申请加入行业群


图片


图片


【声明】内容源于网络
0
0
全球智能装卸机器人
发布智能装卸车机器人方面最新成果、最新产品、最新动态,发布装卸车机器人联盟企业情况,发布行业和国家相关政策,联系方式15655316673.
内容 401
粉丝 0
全球智能装卸机器人 发布智能装卸车机器人方面最新成果、最新产品、最新动态,发布装卸车机器人联盟企业情况,发布行业和国家相关政策,联系方式15655316673.
总阅读5.5k
粉丝0
内容401