

如今,高负载、高速度、高精度,正在成为协作机器人的新标签。但真正的挑战不在单点性能,而在于视觉与工艺能否深度协同。
在电子组装、精密仪器等狭小空间作业中,工件位姿多变、障碍物动态出现,传统视觉方案标定繁琐、通信延迟、路径反复示教,实际效果远低于预期。在焊接场景中,来料一致性差、工件热变形等痛点,更是长期困扰产线提效的难题。
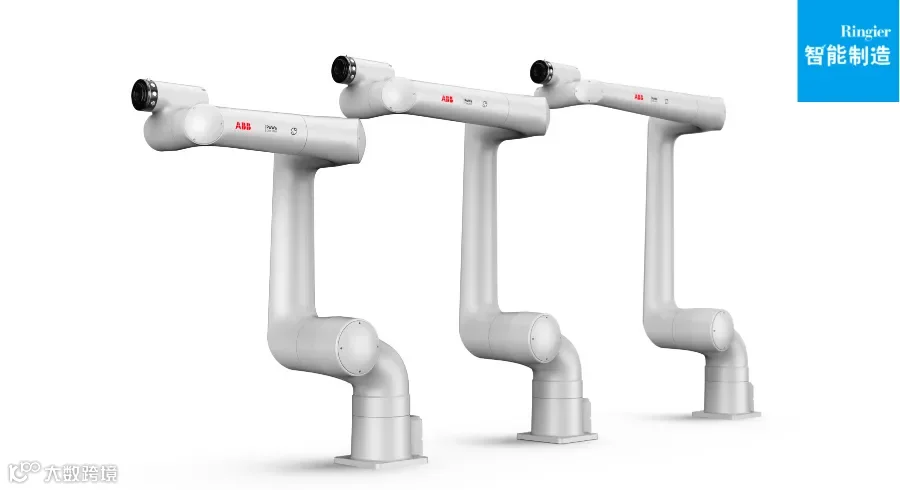
ABB全新PoWa™协作机器人系列,正是为破局而来。EyeMotion视觉拧紧方案中,PoWa™通过AI视觉实时识别工件位姿并自主规划路径,面对动态障碍物即时调整轨迹,大幅降低对高精度工装夹具的依赖,尤其适合多品种、小批量生产。
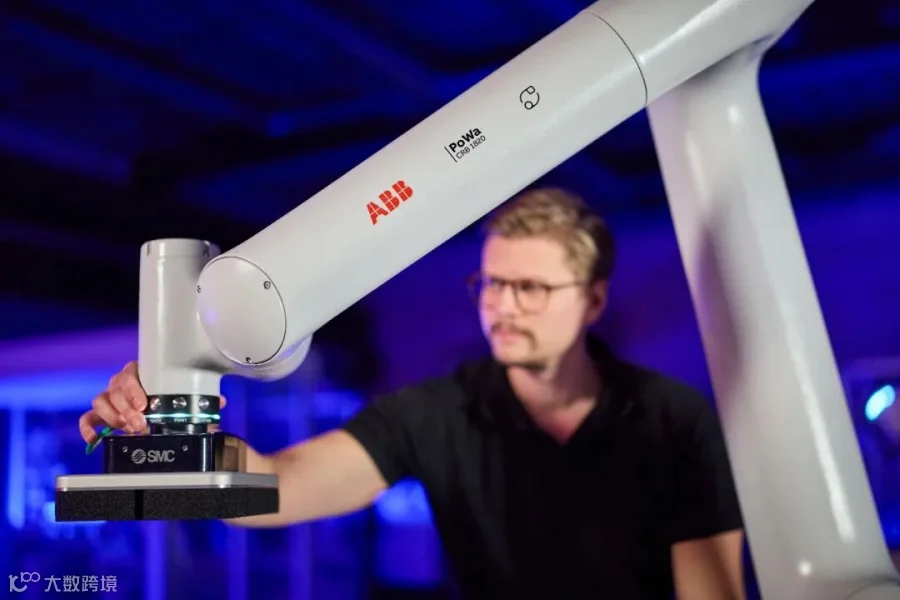
激光跟踪焊接方案中,PoWa™配合英莱激光跟踪传感器实现焊缝智能寻位与实时矫正,有效解决来料一致性差、热变形等传统焊接痛点,在汽车零部件、金属制品、压力容器等场景中表现优异。PoWa™兼具工业级性能与协作机器人部署灵活、安全易用的优势,助力中小企业与大型企业同步降低自动化门槛。

2026年10月21日14:00-15:00,ABB协作机器人技术经理将深度解读全新PoWa™协作机器人系列,如何以工业级性能打破“协作=低速低载”的传统认知,并现场解析EyeMotion视觉拧紧与激光跟踪焊接两大核心方案,展示PoWa™如何以一台机器覆盖拧紧、焊接、码垛、上下料等多种工艺场景。
直播特设问答环节,ABB技术专家将在线解答选型与部署疑问。参与互动还有机会赢取精美定制礼品。
会议大纲
1.PoWa30焊接应用,配合eyemotion视觉
2.PoWa20拧紧应用,配合英莱LaserTracking激光跟踪传感器
嘉宾介绍
王友林
ABB协作机器人技术经理