大数跨境

登顶 RoboDojo-Agent,Manifold AI 流形空间给「机器人自进化」技术路线立标杆

登顶 RoboDojo-Agent,Manifold AI 流形空间给「机器人自进化」技术路线立标杆 AI科技评论
2026-10-19
23
导读:GPT-6 Astra 才拿了28.97分,而 WorldScape R²SI 把分拉到 46.58!
GPT-6 Astra 仅获28.97分,WorldScape R²SI 刷新纪录至 46.58 分

    作者丨幸丽娟

    编辑丨岑   峰


在 RoboDojo 的一项测试中,机器人需用尺子对齐三个积木。尽管任务完成,但因动作步数超预算(215.1步 vs 200步上限),系统判定为失败。
随后,该机器人未更换模型或重新训练,而是通过回看失败轨迹进行自我修正:优化夹爪姿态、合并动作步骤、减少试探性微调。修正后,其在8种布局下的平均步数降至140.4步,全部达标。
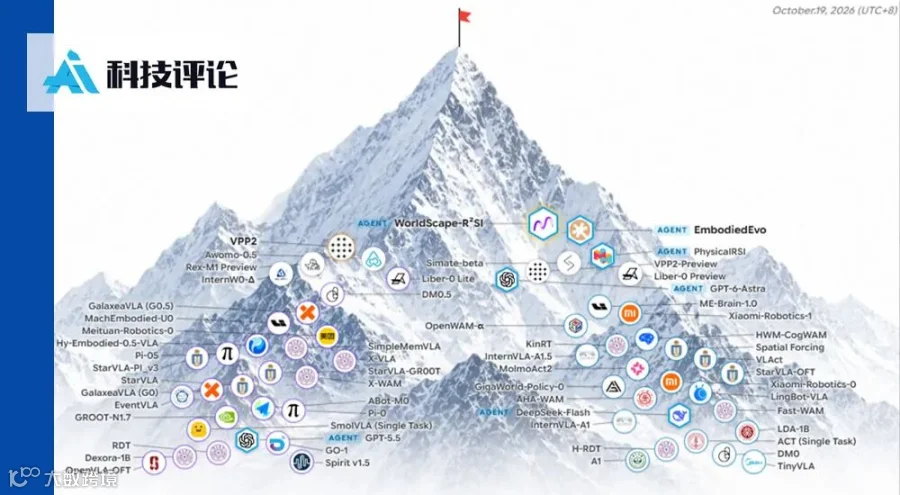
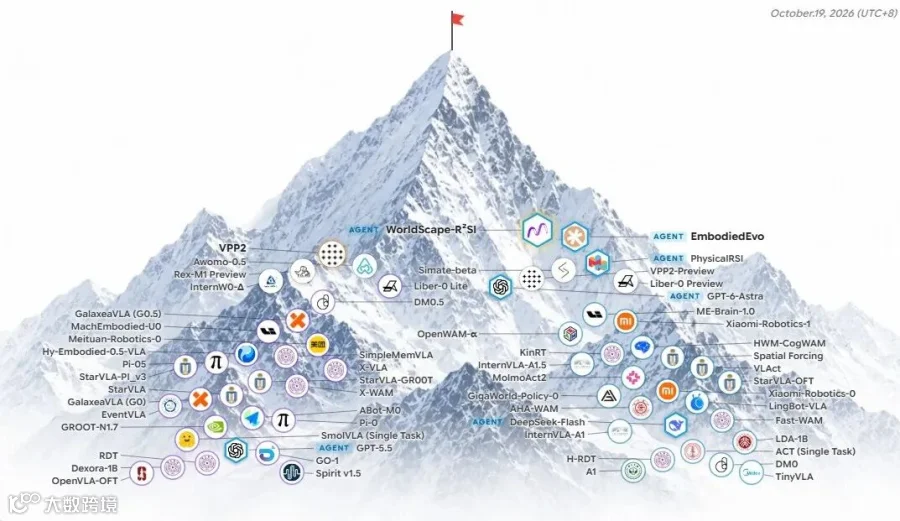
这套名为 WorldScape R²SI(Recursive Robot Self-Improvement,机器人递归自进化)的系统,由 Manifold AI 流形空间研发。其核心理念是让每一次执行成为下一次的经验,实现“越做越强”。在被誉为“具身智能界珠穆朗玛峰”的 RoboDojo Agent Track 榜单上,该系统以46.5分的宏观进度分数登顶,大幅刷新纪录。

01


46.58 分的行业突破意义

RoboDojo 由香港大学 MMLab 牵头,联合清华、UC 伯克利等近二十家机构共建,涵盖仿真与真机共60个任务,重点考察泛化、精细操作、长程执行、记忆及开放语义理解能力。发布初期,顶级策略的平均成功率不足9%,与人类专家存在巨大差距。
Agent Track 赛道考验的是整套 Agent 系统从感知、决策到工具调用的全流程能力。相比之下,此前备受关注的 GPT-6 Astra 在该赛道仅获28.97分,精细操作成功率低至4%。而 WorldScape R²SI 将精细操作成功率提升至15.5%,长程任务成功率达34.25%,泛化能力更是以35.83%的成绩遥遥领先。
这一成绩表明,具备听懂指令、记忆状态并自主完成任务的 Agent 系统,正在缩小与人类操作的差距。

02


R²SI:构建“执行-复盘-进化”闭环

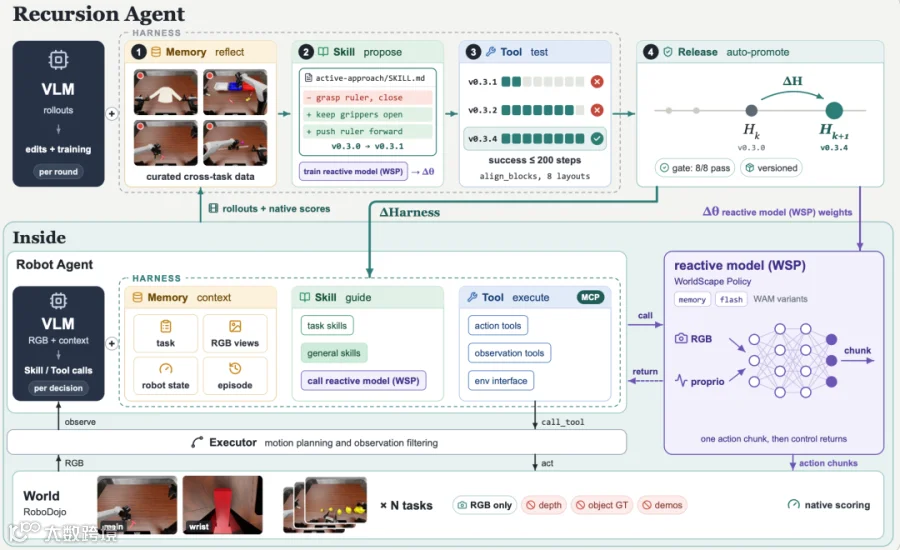
R²SI 框架的核心在于引入了一层“执行—复盘—再验证-自进化”的闭环,由内外两层 Agent 构成:
WorldScape R²SI 框架示意图
内层 Robot Reactive Agent:负责实时决策与执行。它结合多视角图像、本体状态及任务描述,调用技能(Skill)或反应式模型(WSP)完成具体动作。
外层 Recursion Reflective Agent:负责跨轮次复盘。它分析执行记录,修订 Skill 或训练更新 WSP 模型,并通过严格测试后自动发布新版本。

▎案例一:外层改进 Skill(push_T 任务)

在推 T 形物体任务中,初始执行因夹持方向错误、动作耦合导致超支失败。外层 Agent 复盘后,修订 Skill:解耦平移与转向,分阶段释放夹爪。更新后的 Skill 不仅将步数降低35%,更在未见过的随机布局中实现满分通过,证明了其方法的可迁移性。

▎案例二:内外层协同(装箱任务)

在装箱等复杂任务中,内层调用 WSP 执行动作,外层则将执行数据转化为训练样本,持续优化 WSP 模型。这种“经验既写成规则,也练成功夫”的双路径机制,实现了模型的持续迭代增强。

03


ICL 能力拓展泛化边界

除了 R²SI,上下文学习(ICL)能力也是 WorldScape R²SI 的关键支撑。早在三个月前发布的 WorldScape Policy 2.0 已证实,ICL 能将新任务启动成本压缩至“录一段示范”,在记忆依赖和跨具身任务中显著优于 π0.5 和 DreamZero 等模型。
WorldScape Policy 2.0 总体框架
论文链接:https://arxiv.org/pdf/2607.18840
升级至 2.5 版本后,ICL 专项训练数据扩展至约10万小时,并在三个维度深化:
1. 动作迁移:实现不同形状、材质物体间的动作复用,超越简单模仿。
2. 技能组合:协调多阶段操作,解决长链动作中的误差累积问题。
3. 长程任务记忆:引入视觉记忆与事件记忆机制,通过 Global-History、Local-Active 和 Event-Boundary 三种视图,确保机器人在长周期任务中不丢失关键状态信息。
WorldScape Policy 2.0 真机评测任务成功率对比

04


ICL 与 R²SI 的协同效应

ICL 解决“看一遍就会”的冷启动问题,R²SI 解决“干一遍就比上一遍好”的持续优化问题。ICL 为 R²SI 提供热插拔接口,使修正后的技能无需重新训练即可生效;R²SI 则弥补 ICL 仅在示范范围内有效的局限,通过迭代解决偏差和误差累积。两者结合,将单次示范能力放大为 N 次自我迭代。

05


背后推手:Manifold AI 流形空间

Manifold AI 流形空间成立仅一年半,由清华 FIB 实验室背景团队及工业界资深专家组成,CEO 武伟博士曾带队获得 Waymo SimAgents 挑战赛冠军。公司坚持自建世界模型底座、数据基建及评测体系的全栈技术路线。
从 WorldScape 世界模型到 WorldScape Policy,再到如今的 R²SI,Manifold AI 通过积累数十万小时高质量数据和参与共建 WorldArena 评测标准,构建了极高的系统壁垒。此次 RoboDojo 登顶,正是其系统化能力的集中体现,也为具身智能从“刷榜”走向“真实产线落地”提供了新的技术范式。
//

推荐阅读

独家|流形空间 Pre-A 轮累计完成近 10 亿融资,跻身世界模型独角兽行列

5 年前的机密文档被泄露:Anthropic 的所有胜利,早在 2021 年就写好了
未经「AI科技评论」授权,严禁以任何方式在网页、论坛、社区进行转载!

公众号转载请先在「AI科技评论」后台留言取得授权,转载时需标注来源并插入本公众号名片。

【声明】内容源于网络
0
0
AI科技评论
聚焦AI前沿研究,关注AI工程落地。
内容 8999
粉丝 0
AI科技评论 聚焦AI前沿研究,关注AI工程落地。
总阅读282.3k
粉丝0
内容9.0k