

HARD TECH × SOFT ARTICLE
马斯克的“飞行汽车”,原理和澄海几十块的玩具车同源?
从负压吸附到冷气推进的客观拆解
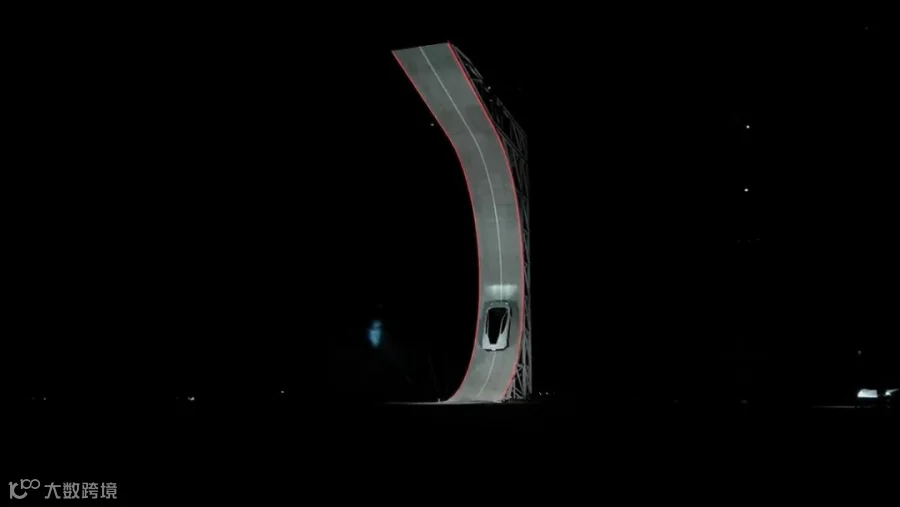
你这几天刷到那个视频了吗?特斯拉第二代Roadster在德州SpaceX测试场的墙上倒挂爬行,腾空翻了个跟头,0.81秒破百,落地稳稳当当。弹幕都在刷“科幻照进现实”。
但澄海做玩具车的人,可能一边喝茶一边笑:这不就是放大版的吸顶车嘛。
还真不是开玩笑。两者底层用的都是两招老手艺:负压吸附 + 反作用力。区别只是,一个几十块卖给全球小孩,一个几万美元起跳、还要等到2028年才能量产。

▲ 一场发布会,把火箭姿态控制、整车AI和一堆PCBA搬上了四个轮子
先别急着喊未来已来
2026年10月15日,特斯拉在SpaceX麦格雷戈测试场发布了跳票9年的第二代Roadster。现场搭了个巨型C形坡道,银色Roadster从地面开上去,在近乎垂直的壁上越爬越高,到顶后车身完全倒挂,停顿几秒,然后脱离坡道,在空中横滚一圈,四轮着地。
随后它又表演了“飞越特斯拉车队”——从半挂车、Cybertruck、Model Y和Semi头顶跳过去。官方数据:0-60英里加速0.81秒,极速超370km/h。
更刺激的是,驾驶座上坐着一台Optimus人形机器人,但媒体爆料真正控制这些特技的是预设程序/远程遥控。马斯克自己也在台上说:演示由车辆自主完成。换句话说,这是一次把火箭姿态控制 + 整车AI + 大功率电驱打包在一起的极限表演。
量产计划是2028年,分三个版本:Performance(公路合法)、Thrust(车尾冷气推进)、Rocket(单座全向推进,仅限邀请购买且不能上公共道路)。
澄海玩具车早玩过的“吸顶”原理
澄海是什么地方?广东汕头的“中国玩具礼品之都”。这里的工厂年产遥控车、四驱车、爬墙车数以亿计。
你如果在某宝搜“爬墙车”或“吸顶车”,几十块就能买到一辆:车底一个小风扇,转动后把车底空气抽走,形成低压区;外界大气压把车“按”在墙面、玻璃甚至天花板上,然后轮子一驱动,车就能贴着面跑。
本质就是“反向气垫船”:气垫船往底下鼓气,把车垫起来;爬墙车反过来抽气,把车吸住。
公式:F吸附 = ΔP × A有效
只要车底和接触面之间密封得好,小风扇就能把几百克的小车牢牢按住。
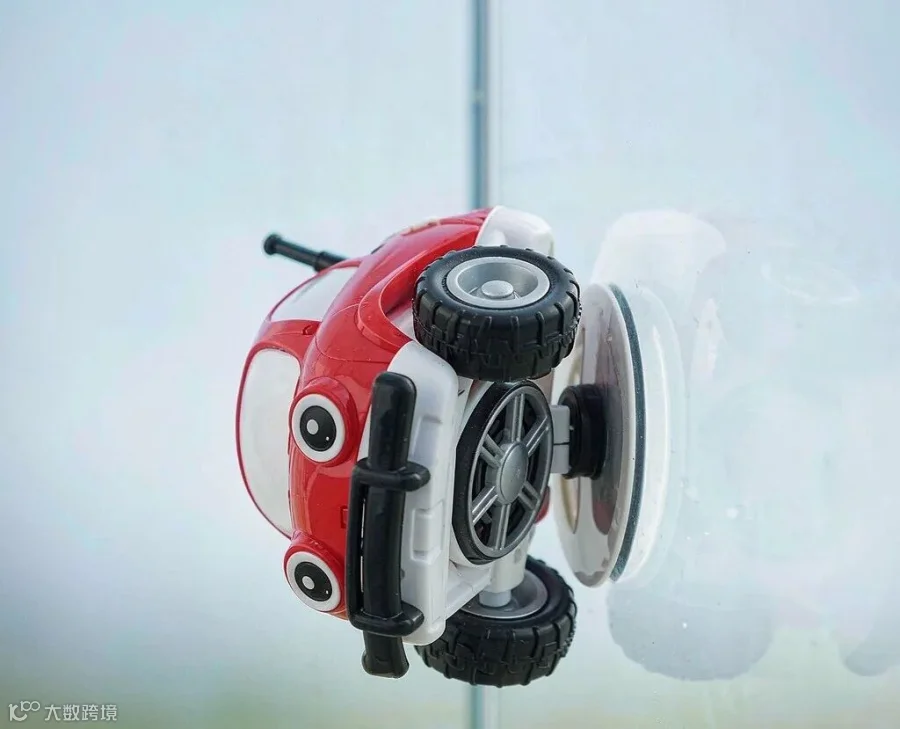
▲ 澄海产的爬墙/吸顶玩具车,靠车底小风扇制造负压
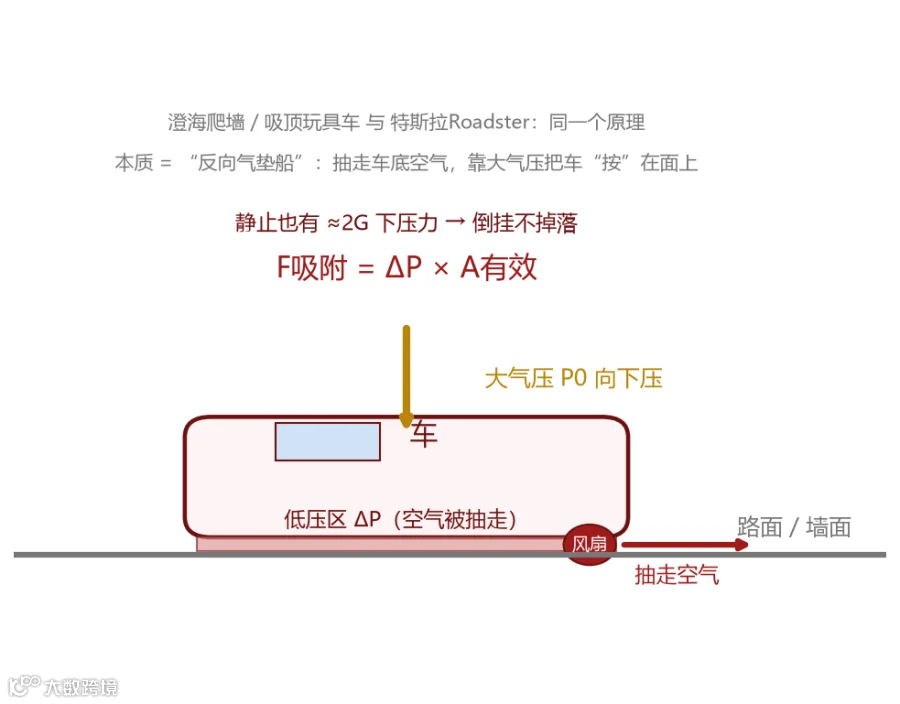
▲ 负压吸附:把车底空气抽走,大气压把车“按”在面上
马斯克的车,把这套逻辑放大再加外挂
Roadster底盘的风扇吸附系统和澄海玩具车是同一个思路,只是规模差了几个数量级:
· 多组高功率风扇 + 主动密封裙边(有媒体称4台、单台约20kW);
· 把车底空气抽走约6%,形成约6kPa压差;
· 倒置时据称能产生约4700kg的“吸附力”,让车在坡道上不掉落。
这部分解决的是“贴”的问题。真正让它“飞起来”的,是另外一套外挂——SpaceX的A71冷气推进系统。
A71源自猎鹰9号火箭的RCS姿态控制推进器,不烧燃料,就是把高压压缩空气从10个分布式喷口喷出去,靠牛顿第三定律的反作用力获得推力。两个碳纤维COPV高压气瓶总容积约600L,装约250kg高压空气,总推力峰值超80kN。
但局限也很明显:250kg气只够连续喷6-8秒。因此它不是能持续巡航的飞行汽车,而是“会跳的超跑”。
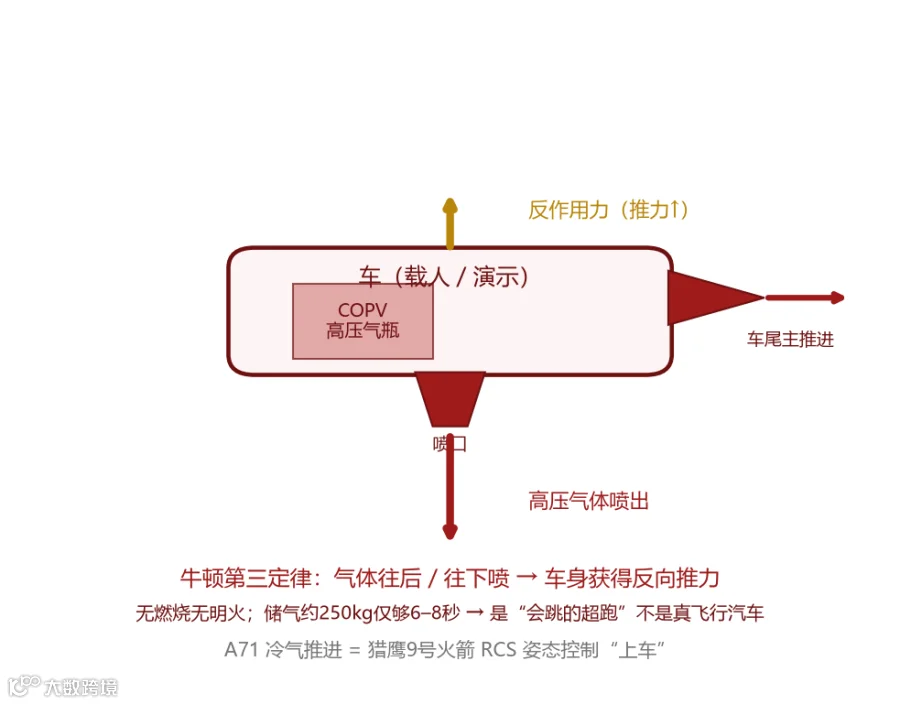
▲ 冷气推进:高压气体喷出,反作用力把车推起来
真车比玩具多出来的:PCB和AI在里头干什么?
把视角从“能不能飞”拉回到“靠什么飞”。玩具车只要小风扇、电池加遥控就能贴墙跑;真车要贴墙、要腾空、要翻跟头还要稳稳落地,靠的是一整套电子系统。
PCB:把电、信号和执行器连成一张网
现代新能源车本身就是PCB大户。一辆电动车大约有150多块PCB,是传统燃油车的3倍。以特斯拉Model 3为例,仅三电系统(电池、电机、电控)就用掉约0.71㎡PCB板,单车价值约640-690元;其中电池包部分就有BMS主控、模组管理板、CCS线束板、功率转换器、充电口控制器等5套板。
飞行汽车/eVTOL的要求更高。据媒体报道,单台eVTOL所用的PCB价值量约为8000-15000元,涵盖飞控系统、BMS、电机驱动、通信模块以及各类传感器接口。飞控计算机主板通常需要6-12层高多层PCB,电机驱动则要用厚铜板、金属基板来解决大电流散热。
Roadster这次也展示了不少硬件细节:后驱双电机集成在一个壳体里,每个电机上面顶着独立的逆变器;电池包采用4680电芯、约800V高压、蛇形冷却;尾翼和冷气推进阀的作动器据称直接用了Optimus人形机器人同源的电驱动技术。这些模块,本质上都是一块块PCBA。
AI:让“感知—决策—执行—反馈”跑成闭环
整个特技演示不是人开的,而是靠整车AI/飞控闭环完成,过程可以概括为:
· 感知:IMU惯性测量、视觉摄像头、气压计、GPS等传感器实时采集车身状态;
· 决策:车载AI/飞控计算机毫秒级完成姿态计算和轨迹规划;
· 执行:电作动阀门、风扇、冷气推进器、线控转向、制动悬架同步响应;
· 反馈:传感器把结果回传给飞控,持续修正,形成闭环。
这和特斯拉FSD/HW4的边缘AI架构一脉相承:双芯冗余、约300TOPS算力、纯视觉感知、端到端神经网络,推理全部在车端完成。本质上,Roadster把“自动驾驶”那套实时闭环能力,扩展到了三维空间里的姿态控制。

▲ 真车的“感知—飞控—执行”闭环:PCB负责承载,AI负责实时决策
同源原理,工程差距在哪里?
澄海玩具车和特斯拉Roadster,底层物理都是负压吸附和反作用力。但把车从几百克放大到近2吨,问题就从“能不能玩”变成“能不能活”。下面把相同点和差异摆在一起看。
相同点
· 都用“抽走车底/体内空气 → 靠大气压/气体反作用获得力”的思路;
· 都靠一台小风扇(或一组风扇)制造负压实现“贴面”;
· 越障/特技都依赖“外力 + 车身姿态”的配合。
差异点
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
真正的鸿沟不在原理,而在密封、功率、控制、PCB/PCBA可靠性、AI闭环和安全冗余。
什么关系?
物理上,它们是同源的——负压吸附加反作用力,中学课本里就有。工程上,它们隔着数量级的鸿沟:澄海能把玩具车卖到几十块,靠的是电机、小风扇、遥控、注塑这条链几十年磨出来的成本控制;真车要的是航空级可靠性,这是另一套成本与认证逻辑。密封、功率、控制、PCB可靠性、AI闭环、安全冗余,每一道都是真车要过的关。
黑科技往往用最朴素的物理写成。能不能把它做得安全、可控、可量产,才是真正的工程。
你觉得这波技术里最值得关注的是哪一块?评论区聊聊。