装卸环节被普遍认为是物流无人化改造中难度最高的场景之一。目前装卸领域无人化探索的技术路径主要集中在面向装卸场景原生设计的具身智能设备和在传统叉车基础上进行无人化改造升级这两个方向。中力股份始终坚持以场景驱动创新,积极引入具身智能技术,打造全场景产品体系,为无人装卸技术发展贡献力量。

本刊记者 赵皎云
作为打通物流“最后100米”和实现工业自动化升级的关键环节,无人装卸正成为全球物流自动化领域最受关注的攻坚方向。从技术实现角度来看,无人装卸面临的是非标环境、非标货物、操作受限等诸多难点。也正是因为如此,无人装卸在现阶段尚未形成普适统一的标准化解决方案,技术路线呈现多元化发展态势。
在探索无人装卸的众多企业当中,浙江中力机械股份有限公司(以下简称“中力股份”)的实践路径颇具代表性。作为连续13年(自2013年起)电动仓储叉车产销行业排名第一的主机厂,中力股份拥有深厚的整车制造底蕴与场景认知;同时,依托前沿具身智能技术研发与软硬件协同迭代,补强算法与软件能力,使其无人装卸技术得到显著提升。本期专题,我们围绕物流无人化装卸场景的技术难题、业内现有技术路线、未来行业发展趋势等话题,对中力股份的智能移动研究院相关负责人进行了专访。
记者:从行业视角分析,装卸环节为何被认为是物流无人化中最具挑战性的场景之一?与存储、拣选等环节相比,装卸技术面临哪些独特的挑战?
中力股份:在物流由自动化向智能化升级的过程中,装卸环节被认为是无人化改造难度最高的场景之一,其核心难点主要体现在以下几个方面:
1.作业载体存在显著的不确定性。飞翼卡车、集装箱、铁路棚车等常见运输载具,在实际作业中普遍面临车辆随机停靠偏移、车尾高度不一致、车型及车厢规格非标等问题。这种随机性使得自动化设备无法依赖预设参数进行标准化操作,对系统的环境感知与自适应能力提出极高要求。

货车侧面装卸
2.车厢内部环境构成极端感知场景。封闭车厢内光线昏暗,加之粉尘雾气弥漫,视觉系统极易因对比度不足而失效。同时,车厢内部缺少稳定的定位基准,传统依赖地标或特征点的导航方式容易发生位姿丢失,难以持续提供可靠的位置参考;昼夜光照条件的波动,进一步加剧了视觉感知的不稳定性。
3.货物本身的状态高度不可控。经过长途运输后,货物普遍存在挤压变形、托盘歪斜遮挡叉孔、垛型杂乱等码放不规则等情况。这些非规整状态使常规视觉识别方案频繁失效,叉车在取货时面临对位不准、叉取失败的困境,严重制约了自动化设备的作业连续性。
4.传统自动化设备在适应性上存在先天局限。现有方案多针对标准化月台与规整货物设计,仅能在结构化的理想工况下运行,一旦现场条件偏离预设模型,便需要频繁的人工介入进行纠偏和干预,无法真正实现“无人化”的作业目标。
5.作业现场的安全与耐用性挑战同样不容忽视。车厢内部空间狭窄,转向余量极小,对设备的机动性形成物理约束;人机混行的场景,则对安全避障算法提出严苛要求。与此同时,高低温交替变化、粉尘侵入等恶劣环境因素,也对传感设备的可靠性与寿命构成持续考验。
记者:目前,装卸无人化探索的技术路径主要集中在两个方向:一是面向装卸场景原生设计的具身智能设备,二是在传统叉车基础上进行无人化改造升级。从技术架构角度看,这两条路径在设计理念、感知方案、控制逻辑上的本质区别是什么?各自的技术适用边界在里?
中力股份:两条路径的设计理念,确实存在根本性差异:
原生具身设备遵循“任务与场景原生”的设计逻辑,即从零开始针对狭窄车厢、动态货物与非标环境进行系统性架构设计,强调全方位的高自由度空间作业能力。
叉车改造路线则遵循“机器替代与效率迁移”的逻辑,即在保留传统叉车机械结构与举升原理的基础上,通过加装传感器与控制系统,将人类驾驶行为进行自动化替代。
值得注意的是,两条路径设计理念不同,但在底层核心技术路线上是相通的——多模态与立体空间感知均构成技术底座:通过深度融合视觉、3D点云、力学传感等多模态数据,实现对车厢内光线突变、货车移位、托盘破损、货物变形等复杂环境变量的精准感知与实时响应。可以预见,在未来相当长的时间内,两者将在不同层级的物流节点中形成互补共存的关系。
记者:作为工业车辆领域的主机厂,中力股份在无人装卸领域采取了怎样的技术发展路径?在产品体系和技术架构方面,形成哪些差异化特点?
中力股份:中力股份始终锚定一线市场真实作业需求,以场景驱动技术创新,持续完善全场景数智移动布局。
一方面,作为拥有强大整车制造底蕴的主机厂,我们针对有载体场景推出了深度创新的专属产品,例如面向侧向装卸痛点,基于成熟车体加装具身智能套件,实现复杂场景下的货物装卸;同时,针对集装箱、火车车厢等狭小空间,自主研发了XFO全向车,攻克了传统设备进出难的瓶颈。
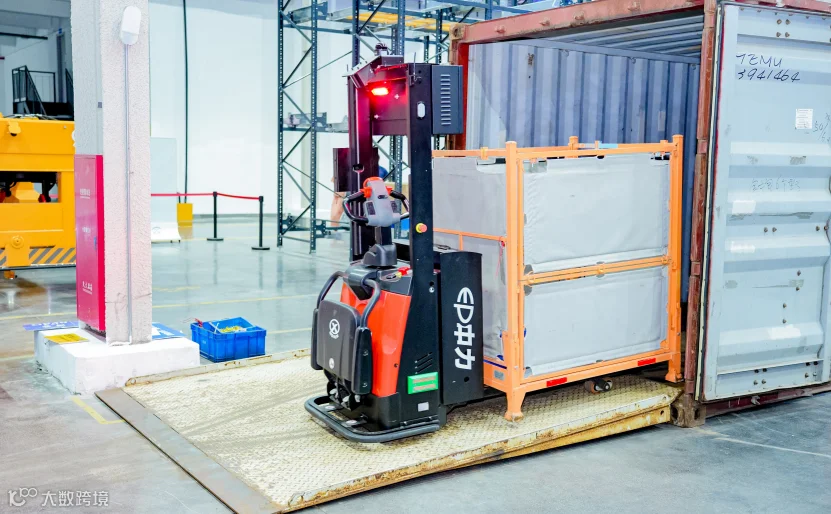
集装箱掏箱装卸
另一方面,立足长远发展,中力股份正加速布局并补齐无载具(散货)装卸的产品线。通过将前沿具身智能与多样化车体结构深度融合,我们正逐步构建起覆盖有载体与无载体、从室内仓储到车厢末端全场景的完整无人装卸生态。
在技术架构层面,中力股份联合专注于具身智能底层算法的北京星源智机器人科技有限公司(简称“星源智”)发布“具身大脑”技术架构,打通多模态感知、场景理解、运动规划、动作控制全链路,具体包括五大核心技术:
1.自适应车辆自主对位技术。
融合3D激光雷达与具身视觉双感知,自动识别车身偏角、横向偏移、车尾沉降高度,动态生成入箱轨迹,实时跟随货叉高度补偿误差,车辆随意停靠也能自主入箱作业。
2.AI免建模自主作业引擎。实时构建车厢三维空间模型,自动规划装载顺序与最优取货路径。所谓“免建模”,即无需提前构建环境地图;全程无需人工示教,即无需人工预设路径点,设备自主完成作业规划。
3.弱光窄空间深度感知方案。依靠3D激光深度识别,在车厢昏暗密闭工况下,可精准识别挤压变形托盘、遮挡叉孔,实现厘米级居中插取,规避插叉不准、货损碰撞问题。
4.远程智能介入运维体系。支持远程遥操快速建图、远程接管排障,无需运维人员赶赴现场处理异常,大幅缩短项目部署周期、降低线下运维成本。
在产品层面,具身装卸系列满足多元场景,其中飞翼货车专用具身侧向装卸机器人单次装卸作业时间仅需60秒,堆叠货物间隙小于2cm,车辆随意停靠也能自适应对位;集装箱、火车棚车专用掏箱机型依靠3D激光雷达,可实现无光狭窄车厢内的稳定掏箱堆货作业;2.8吨无人物流装卸车匹配1.5吨全向具身装卸机器人,可实现全向转动,装卸一步到位。
记者:当前业界存在两种技术路线的分歧:选择“一机一场景”的专用路线,还是追求“一套技术架构适配多场景”的通用路线?两者在算法架构、数据需求、部署周期上的差异是什么?中力股份如何看待这一选择?
中力股份:我们认为,这两条技术路线并不是对立关系,而是技术演进的不同阶段。“一机一场景”更强调针对特定工况的深度优化,适用于标准化程度高、业务流程相对固定的应用场景。这一路线部署周期短、数据需求相对较低,能够快速形成成熟解决方案。
相比之下,“一套技术架构适配多场景”的通用路线,更强调平台化能力。它需要构建模块化的软件架构,并依托持续积累的大规模场景数据,不断提升算法和自学习能力。随着应用场景不断扩展,其边际部署成本会持续降低,更有利于实现快速复制和规模化落地。

火车棚车掏箱装卸
中力股份更倾向于融合发展路径,以统一技术底座为核心,兼顾专用场景的稳定性和通用场景的适配性,既能快速落地标准化固定工况,也能灵活适配各类非标复杂末端装卸场景。依托AI、具身技术能力实现全物流场景贯通、多工况快速复制落地,彻底打破单一技术路线的场景局限,真正实现全场景数智移动、可规模、可持续落地应用。
记者:从系统集成和行业发展角度来看,要突破装卸环节瓶颈,实现物流全链路打通,存在的最大技术难点是什么?
中力股份:从行业发展来看,装卸环节真正实现从“单点自动化”向“全流程智能”升级,最大的挑战并不在于单台设备的能力,而在于跨系统、跨设备、跨业务流程的协同。当前,装卸机器人等设备已经具备较高的自动化水平,但设备之间往往形成“信息孤岛”,与WMS、WCS、TMS、月台管理系统以及车辆调度平台的数据缺乏实时互通。
其中,最大的技术难点在于构建统一的数据底座和实时协同机制。一方面,不同厂商设备采用不同的通信协议、接口标准和数据格式,系统集成成本较高;另一方面,装卸过程具有很强的动态性,例如车辆到港时间变化、月台占用状态调整、仓库库存变化等,都要求系统能够实时感知并快速响应,而不是简单执行预设任务。
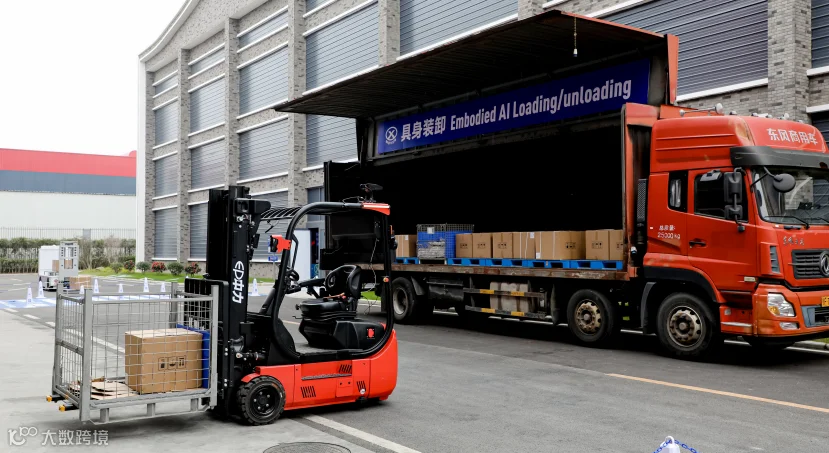
中力具身装卸
此外,现场环境的不确定性也是关键挑战。车辆停靠位置存在偏差、货物规格不统一、人员临时介入等因素,都需要视觉感知、定位导航、调度决策等多个子系统协同工作,实现从感知、决策到执行的闭环控制,而不是依赖单一设备完成作业。
未来,全流程智能的核心竞争力将更多体现在平台化能力上,而非单机性能。通过统一的数据平台,将装卸机器人、月台设备、仓储管理系统以及企业ERP等进行深度融合,真正打通从车辆到港、自动装卸、库内运输到库存更新的完整业务链路,最终实现仓储物流效率和运营管理水平的全面提升。
记者:展望未来三到五年,无人装卸技术在具身智能、多机协同、自适应控制等方向上的发展趋势是怎样的?中力股份在技术储备和战略布局上有哪些方向性的思考?
中力股份:未来无人装卸技术在具身智能、多机协同、自适应控制等方向上的发展趋势包括:
1.具身智能从专用场景执行迈向通用自主认知,降低对标准化场景的依赖。未来,行业将走向“从自主到智主”,机器人不再局限于设定场景中机械地自主执行,而是升级为能够自主研判任务、自主决策路径的“智主”;具身智能会突破场景定制的局限,走向“自主判断、自主规划”;同时具备持续自学习能力,大幅减少人工标注、现场调优的成本,真正降低无人装卸对场景标准化的依赖。
2.多机协同从单机独立作业升级为装卸、转运、仓储、拣选全域协同,联动月台、车辆、生产全链路。未来的协同会向两个维度延伸:一是设备形态的异构协同,装卸机器人、仓储设备等不再各自为战,而是在统一调度下完成“卸车—拆垛—转运—入库”全流程无缝衔接;二是业务边界的全域协同,把装卸环节和月台调度、车辆管理、仓储系统、生产计划深度打通,彻底消除场内外物流的断点。这两个维度的延伸,正对应着中力“从设备到场景”“从场内到全域”,让单点搬运升级为全域流转的一体化移动。
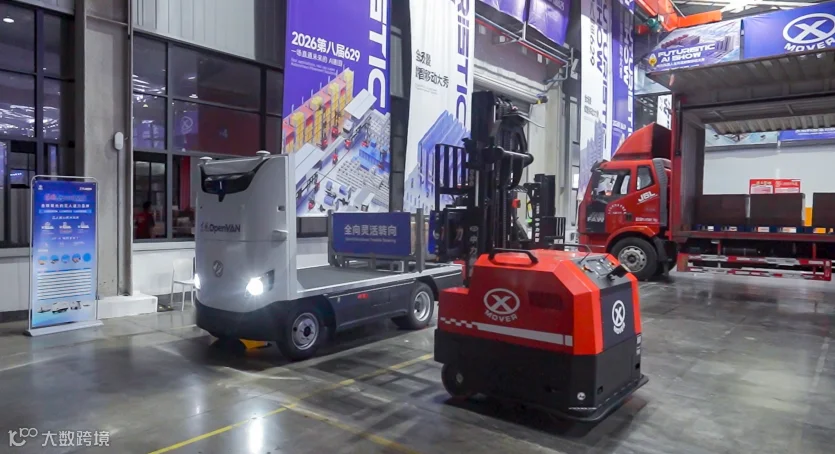
全向装卸+无人物流车
3.自适应控制从常规偏差补偿延伸到极端工况、非标货型的泛化适配,提升连续作业能力。未来的自适应控制会覆盖更复杂的真实工况:一方面是极端环境适配,比如高粉尘、强反光等恶劣环境下的稳定感知与作业;另一方面是非标工况适配,针对严重变形的托盘、超规异型货物、无托盘散货,实现自主调整取放姿态与力度;同时还具备远程故障自诊断、自恢复能力,大幅提升无人作业的连续运行时长。支撑这一能力突破的核心逻辑,正是“从载体到物体”的质变方向:自动化的重心从 “让货物迁就设备标准” 转向 “让设备直面货物本体”,逐步剥离对标准托盘、标准化作业环境的依赖。
围绕上述趋势,中力股份将沿着三个大路径稳步推进,让五大质变持续向产业深处落地:一是筑牢底层技术底座,持续迭代AI、具身等前沿实力;二是夯实全场景数智移动,加强方案场景适配能力;三是持续深化AI商业化与数字孪生等应用,加速从物料搬运到数智移动转型。
仓储物流迭代升级:从单点自动化走向全流程无人化( 本刊记者 罗丹)
无人搬运技术突破:AMR单体智能与集群调度升级发展(本刊记者 赵皎云)
无人系统技术助力仓储存取作业智能跃迁(本刊记者 任芳)
AI视觉+OCR关键技术突破,推动智慧物流分拣升级——访金锋馥(滁州)科技股份有限公司研发总监陈路博士(本刊记者 喜崇彬)
无人装卸技术的难点、路径与未来(本刊记者 赵皎云)
全流程无人仓的软件集成与智慧升级——访原力灵机产品总监李帅( 本刊记者 江宏)
编辑、排版:王茜
本文内容源自《物流技术与应用》2026年9期(点击查看掌上电子刊),有删改。
欢迎文末分享、点赞、在看!转载请联系后台。