


将 ScienceAI设为星标
第一时间掌握
新鲜的 AI for Science 资讯
作者丨论文团队
编辑丨ScienceAI
自动化实验室有望大幅加速科学研究进程,但虚拟实验环境的设计仍是制约其规模化部署的核心难题。现有 3D 场景生成方法多面向家居场景,在科研实验室适用性上存在明显局限。
现有方法主要存在三方面不足:一是缺乏对实验协议的语义理解,无法根据化学反应流程合理安排仪器与试剂;二是忽视化学安全约束,如易燃试剂与热源的距离、不相容化学品的隔离等;三是未保证机器人可达性,难以满足自主机器人无碰撞操作的需求。
更根本的问题在于,现有方法仅在生成阶段追求视觉合理性,将协议可行性和导航验证留待事后评估,导致生成的布局在实际使用中常存在安全或功能缺陷。
针对上述问题,来自上海人工智能实验室、武汉大学、北航、北京大学、清华大学、上海交通大学、香港中文大学等机构的研究者联合提出了 LabBuilder 系统,该工作已被 ICML 2026 收录。

论文链接:https://arxiv.org/pdf/2605.02288
给定一段自由文本形式的实验描述,LabBuilder 可端到端地生成几何合规、化学安全且机器人可达的完整 3D 实验室布局,将协议驱动的实验室设计转化为全自动流程。
核心贡献
LabBuilder 的主要贡献体现在三个方面。
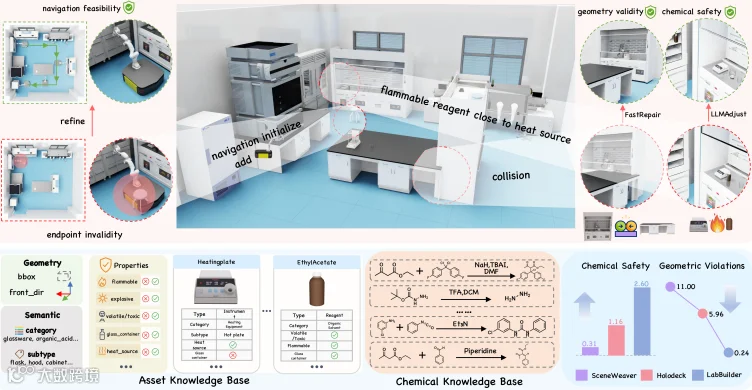
图 1:LabBuilder 系统概览。基于资产知识库与化学知识库合成实验协议,生成满足导航可行性、几何合规性与化学安全性的 3D 实验室布局。
第一,构建了可扩展的元实验室数据集,包含资产知识库(Asset Knowledge Base)和化学知识库(Chemical Knowledge Base),为协议理解与安全验证提供知识基础。
第二,提出了 LabGen 层次化布局生成框架,在几何合规、化学安全和机器人可达性约束下生成协议驱动的实验室布局,性能明显优于现有方法。
第三,建立了 LabTouchstone 评估基准,从几何合规性、可行性成功率、化学安全性和语义合理性四个维度系统评估实验室布局,提供标准化的跨方法比较平台。
方法详解

图 2:LabBuilder 框架结构。LabForge 构建知识库并合成结构化协议,LabGen 通过层次化初始化、几何与化学优化、导航感知优化三阶段生成实验室布局。
LabBuilder 由三个模块组成,分别负责资产与协议编译、布局生成与优化以及评估验证。
LabForge:资产与协议编译器
LabForge 负责知识库构建与协议合成两项核心功能。
知识库方面,系统整合了两个互补的知识来源:资产知识库收录 176 类实验室实体,每项资产均标注几何属性、语义类别和化学危害属性(包括可燃性等级、不相容化学品列表等),覆盖试剂、仪器和实验耗材等完整品类;化学知识库从真实实验数据集中提取化学语义,涵盖取代、环化、氧化还原、官能团转化、缩合、烷基化六类反应类型,为安全约束提供化学依据。
协议合成方面,LabForge 以 LLM 为核心,将自由文本形式的实验描述编译为结构化协议,输出包含操作步骤序列、所需资产清单和安全约束集合的标准格式。在 30 个标注实验中,每个协议平均包含 5.27 种试剂、9.87 种仪器、9.00 个操作步骤和 4.30 个导航动作,体现了实验室场景在资产种类和操作流程上的复杂性。
LabGen:层次化布局生成与优化
LabGen 采用分阶段生成与迭代优化的流程,确保生成的布局同时满足安全性和机器人可达性要求。
布局初始化阶段将生成过程分为两个层级:房间级分区负责识别协议所需的功能区域,确定各区域的 6-DoF 位姿并完成空间分配;桌面级摆放在边界约束和无重叠约束下,将协议相关资产填充到各操作台面,形成候选初始布局。
几何与化学联合优化阶段以多目标奖励函数 F 为优化目标,综合衡量几何有效性(边界及碰撞约束)与化学安全性(基于危害标注的约束满足率)。优化过程结合两种互补机制:FastRepair 负责快速修复几何边界冲突和碰撞问题,LLMAdjust 则调用 LLM 对安全性和工作流约束进行精细调整。两种机制在房间级和桌面级交替执行,直至收敛或达到最大迭代次数。
导航感知阶段将 3D 场景投影为 2D 占用栅格并施加障碍膨胀,以 A* 算法对每个协议步骤的路径可行性进行验证,识别端点无效、边界违规和路径不可达三类失败情形。对存在导航失败的场景,系统迭代调用优化算子进行调整,直至所有导航约束满足或达到迭代上限。
LabTouchstone:四维评估体系
LabTouchstone 从四个维度量化实验室布局质量:几何合规性、可行性成功率(包括资产可用性和协议级导航可行性)、化学安全性(可燃物隔离、存储规范、不相容品分离等)以及语义合理性(基于 LLM 评分)。该体系还支持基于协议推导的点目标导航评估,为跨方法比较提供标准化量化依据。
实验结果

图 3:与现有方法的定性对比(以同一化学反应为例)。绿色标记表示通过检查,红色标记表示失败。
定量结果
表 1:30 个化学实验协议上的方法对比。从几何违规、可行性成功率、化学安全性及语义质量四个维度评估。
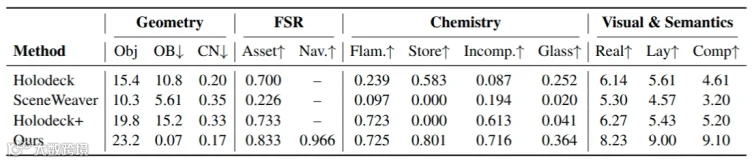
在 30 个化学实验协议上,LabBuilder 与其余场景生成方法进行了系统对比。结果显示,LabBuilder 在各项指标上均优于对比方法,是现有实验室场景生成的最佳方法。其导航成功率(FSR-Nav)达 0.966,是唯一支持协议级导航验证的方案。
导航性能
表 2:生成场景中的点目标导航结果。导航感知优化后,两种规划器的成功率和路径质量均有明显提升。

团队在 LabBuilder 生成的场景中,对 iPlanner 和 NavDP 两种规划器进行测试。导航感知优化后,两种规划器的成功率均有明显提升,表明 LabBuilder 生成的布局对自主机器人具有实际可用性。
消融实验
表 3:消融实验结果。「-」表示去除协议引导后导航指标不适用。

消融实验结果表明,各模块均对最终性能有实质性贡献。其中,去除协议引导造成的性能下降幅度最大:资产可行性从 0.833 降至 0.300,完整性评分从 9.10 降至 3.14,说明正确的资产集合与约束引导是布局生成的前提。
去除几何与化学优化后,可燃物隔离从 0.725 降至 0.182,不相容品分离从 0.716 降至 0.367,化学安全性显著下滑。去除导航感知优化主要影响协议级导航成功率(从 0.966 降至 0.870),对几何和化学指标影响较小,说明该模块的作用集中于导航可达性的保障。
局限与展望
LabBuilder 目前存在若干局限:尚不验证设备规格级要求(如加热范围、移液管容量、通风橱风量等),不涵盖机器人物理操控层面的可行性;暂不支持跨协议的多协议实验室设计;从仿真到真实场景的迁移问题有待进一步研究。后续工作将向操作规格级验证、更广泛的监管约束以及多协议实验室设计等方向拓展。
小结
LabBuilder 提出了一套将实验协议语义理解、化学安全建模和机器人导航可达性统一纳入生成流程的 3D 实验室布局生成框架,将安全性和可达性从事后验证转变为生成阶段的内置约束,并建立了开放、标准化的评测基准。实验结果表明,在面向科研实验室的场景生成任务中,显式纳入协议约束可以显著提升布局在安全性、功能性和机器人可用性方面的综合质量。
代码仓库:https://github.com/che-0212/LabBuilder
项目主页:https://che-0212.github.io/LabBuilder-site/
人工智能 × [ 生物 神经科学 数学 物理 化学 材料 ]
「ScienceAI」关注人工智能与其他前沿技术及基础科学的交叉研究与融合发展。
欢迎关注标星,并点击右下角点赞和在看。