


在近年来的局部冲突和防务展会上,一款被军迷戏称为“小摩托”的自杀式无人机频频亮相。其绰号源于搭载的小型活塞发动机在空中运转时发出的类似老式摩托车的轰鸣声。尽管造价低廉,但该型无人机是航空动力学、低成本制造与智能控制完美结合的工程典范。以下对其核心研发技术进行拆解。

动力心脏:小型二冲程活塞发动机
“小摩托”标志性的声音源于其采用的小型二冲程汽油发动机。研发团队摒弃昂贵的涡喷或涡扇发动机,选用民用航模甚至割草机上常用的成熟机型并进行军用化改造。
二冲程发动机结构简单,无复杂配气机构,具备重量轻、推重比高的优势。为支撑数十公斤战斗部飞行上千公里,工程师重点优化了燃油喷射系统和气缸散热设计。通过引入电子燃油喷射(EFI)替代传统化油器,不仅提高了燃烧效率,还确保发动机在不同海拔和温度下稳定输出动力。此外,排气口加装消音和降温装置,虽无法完全消除噪音,但有效推迟了被声学传感器阵列发现的距离,降低了被雷达和红外探测的概率。
气动布局:兼顾升阻比与隐身
在气动外形上,“小摩托”通常采用三角翼或带尾撑的常规布局,机身大量使用非金属材料,旨在实现“飞得远”且“难被发现”。
大后掠角三角翼在保证内部容积以容纳燃料和战斗部的同时,提供充足升力并具备较好的高速俯冲性能。机身材料广泛采用玻璃纤维增强复合材料、碳纤维及特种工程塑料。这些材料成本远低于航空铝合金,且对雷达波反射率极低。配合吸波涂层,使其在传统防空雷达屏幕上呈现为若隐若现的噪点,难以被有效锁定。
导航与控制:抗干扰的“大脑”
作为需跨越数百甚至上千公里精确命中目标的武器,导航系统的可靠性至关重要。“小摩托”普遍采用“惯性导航+卫星导航”的复合制导体制。
惯性测量单元(IMU)负责在无外部信号时推算位置,卫星导航(如GPS/格洛纳斯/北斗)用于定期修正累积误差。针对现代战场复杂的电磁环境,研发团队引入抗干扰天线阵列和多源融合算法,部分高端型号还加入地形匹配或星光导航作为备份。末端攻击阶段,光电或红外导引头开启,利用图像识别算法锁定目标轮廓,实现“发射后不管”的精确打击。飞控软件运行于低功耗嵌入式芯片,确保计算延迟最小化。
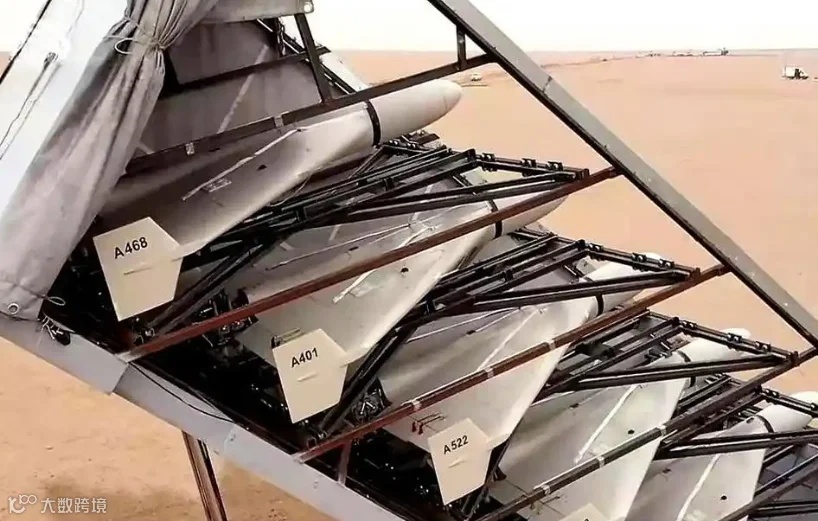
制造工艺:民用供应链的降维打击
“小摩托”的核心竞争力在于极致的成本控制与可消耗性。研发初期确立“能用民用件绝不用军品”原则,电机、舵机及电路板元件大量采购自成熟的民用消费电子和工业控制供应链。
机身外壳采用一体化注塑或热压罐成型工艺,省去传统飞机制造中繁琐的铆接工序。基于3D打印和模块化组装的生产方式,使得简易流水线日产量可达数十架。单架成本压缩至几万美元甚至更低,真正实现了以“白菜价”进行“消耗战”。
结语
飞天“小摩托”无人机的研发并非追求单项指标极致,而是在动力、气动、控制和成本之间找到了极具杀伤力的平衡点。它证明在现代战争技术博弈中,将成熟民用技术进行系统级整合,能催生出改变战场规则的非对称利器。随着人工智能和蜂群协同技术的注入,未来该类无人机将更加智能且难以防范。