搜索
首页
大数快讯
大数活动
服务超市
报告
跨企查
广告开户
APP
产业带
导航
知识体系
工具箱
产业园
更多
百科
找货源
跨境招聘
DeepSeek
首页
>
“大脑”与“神经”——从数字电路看懂无人机如何征服低空
>
“大脑”与“神经”——从数字电路看懂无人机如何征服低空
无人机
2026-10-16
3
导读:当前,低空经济作为“新质生产力的重要载体”,正逐步从政策蓝图落地为民生实景。
当前,低空经济作为“新质生产力的重要载体”,正从政策蓝图加速转化为民生实景。从
无锡
丁蜀机场的空中赏花专线,到无人机外卖配送、跨区域
物流
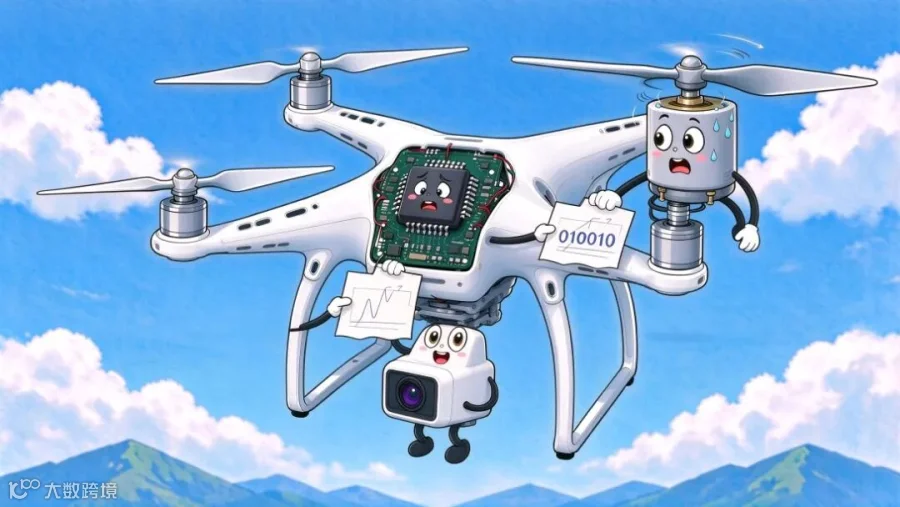
、电力巡检乃至珠峰科考,这些曾属科幻的场景已逐步落地。技术革新是低空经济发展的基石,而支撑飞行器稳定运行的核心,往往被大众忽视——那正是数字电路中的基础理论。PWM(脉宽调制)、ADC(模数转换)、总线协议与死区
时间
等概念,共同构成了无人机的“神经”与“肌肉”。
一、感知:飞控的“同声传译”——ADC如何让芯片听懂无人机
无人机平稳翱翔的前提是精准感知自身姿态,判断机身是否水平、倾斜或偏转。这一任务由惯性测量单元(IMU)承担,其中的陀螺仪与加
速度
计如同无人机的“平衡感官”。
传感器输出的是连续变化的模拟电压信号,而飞控主控芯片仅能处理数字指令。模数转换器(ADC)在此扮演“同声传译”角色,将连续的模拟信号量化为离散的数字信息。以12位ADC为例,它将输入电压映射为0至4095的数字区间,每约0.8毫伏的电压变化对应一个数字刻度,从而让飞控能够捕捉机身细微的姿态波动。
转换后的数据通过I2C或SPI总线传输至主控芯片。这是数字电路中同步串行通信的典型应用:SCL时钟线同步时序,SDA/MOSI数据线逐位传输比特流。依托这些基础逻辑,飞控得以每秒数百次地实时获取姿态数据。
大疆
DJI
EV50无人机在珠峰8861米高空应对低气压、极寒及乱风挑战时,正是凭借这套高速感知-处理链路,在毫秒级内自动调整控制输出,确保飞行安全。
二、决策:瞬息万变的空域,飞控如何瞬时做出判断?
感知姿态偏差后,飞控需在毫秒级时间内决定各电机的转速调整幅度。这对芯片的计算速度提出了极高要求。
早期飞控多采用通用单片机,虽功能全面但算力有限,难以胜任PID控制、坐标变换及滤波算法等高负荷运算。因此,高性能无人机普遍选用数字信号处理器(DSP)作为核心。DSP专为高速数学运算设计,能在单时钟周期内完成加减乘除及累加操作,实时处理海量姿态数据。
为确保DSP专注于核心计算,系统通常配备复杂可编程逻辑器件(CPLD)作为“后勤管家”。CPLD负责地址译码、片选信号生成及各模块间的逻辑调度,犹如交通指挥员,确保ADC采样、PWM输出及串口通信等任务有序进行,避免信号冲突。
三、执行:PWM——把数字指令变为升力的“执行官”
控制量计算完成后,需通过脉宽调制(PWM)驱动电机。PWM是数字电路中的经典应用,其本质是周期固定、高电平持续时间可调的方波。
在电子调速器(ESC)中,PWM信号的占空比决定注入电机绕组的平均电压,进而控制转速。从硬件实现看,PWM由芯片内部定时器/计数器产生:计数器递增,当数值小于比较值时输出高电平,达到比较值时翻转为低电平。改变比较值即可调节占空比,这一过程依赖数字比较器、D触发器和累器等基本逻辑单元。
工程实践中,无刷电机采用三相全桥驱动,上下桥臂严禁同时导通以防短路。因此,驱动电路需在PWM切换时插入极短的“死区时间”。这一由数字逻辑精确控制的延时,体现了数字电路中“时序约束”的实际价值。四路独立的PWM信号分别驱动四个电机,通过差异化的升力实现无人机的悬停、前进及转向。
四、突破:方寸芯片,如何拓宽低空发展的边界?
飞控硬件技术的迭代持续拓展低空经济的应用边界。今年7月,大疆DJI EV50无人机随科考队出征珠峰北坡,在8861米高空完成科考任务。面对极端环境,其飞控系统凭借毫秒级实时控制能力,自动调整推力以抵御狂风,保障了飞行安全。此外,在深山村落与林海孤岛,成熟的飞控技术助力无人机运送物资、监测火情,有效打通了地理阻隔。
方寸芯片承载的不仅是技术革新,更是人类探索广阔空域的愿景。
结语
从ADC采样与I2C总线实现的姿态感知,到DSP/CPLD协同完成的决策计算,再到PWM生成与死区控制的电机驱动,数字电路的基础知识构成了无人机飞行的硬件基石。低空经济的蓬勃发展并非空中楼阁,而是建立在计数器、触发器及逻辑器件构筑的电路板之上。
展望未来,低空经济发展仍需各方凝聚智慧,持续攻关基础技术。当青年学子潜心钻研基础学科,课堂理论便能转化为推动行业前行的实际动力,助力低空经济飞向更辽阔的未来。
参考文献
空中赏樱专线人气爆棚 无锡丁蜀机场“低空+”应用场景不断上新[EB/OL].无锡市人民政府官网,2025-03-27.
[2] 大疆再攀珠峰:首款垂起无人机助力科考,常态化运载、测绘覆盖极高海拔[EB/OL].DJI大疆创新官网,2026-07-09.
[3] 12位ADC转换计算公式[EB/OL].电子发烧友网
[4] 惯性测量单元(IMU)基础原理[EB/OL].亚德诺半导体官网
[5] 电子技术基础(数字部分)[M].
北京
:高等教育出版社
文章转载自:中国通信协会
【声明】内容源于网络
0
0
无人机
各类跨境出海行业相关资讯
内容
18287
粉丝
1
关注
在线咨询
无人机
各类跨境出海行业相关资讯
总阅读
308.2k
粉丝
1
内容
18.3k


 无人机