
10 月 13 日,谷歌开发者博客发了一篇机器人方向的重磅介绍:Gemini 4 Argon,官方定位是"通用物理推理模型"。
先说硬指标。在 Embodied Reasoning(ERQA)基准上,这个测的是模型在 3D 环境里理解和解决物理、空间问题的能力,Argon 纯推理拿到 87.0%,压过所有前沿模型:Claude Opus 5.5 是 82.3%,GPT-6 Astra 是 81.0%。

▲ ERQA 基准,N=400,越高越好(图源:Google 原文,下同)
分数只是开胃菜。这篇文章的主体是 12 个带完整提示词的实战演示,横跨机器人全栈:控制、仿真重建、物理理解、自我改进。我全部看完了,挑最震撼的讲。
一、机器人控制:先在仿真里练,再上真机
第一个 demo 就很有意思。波士顿动力的 Spot 机器狗,要学一个新技能:踩开脚踏式垃圾桶,把可乐罐扔进去。
Argon 的做法是:先自己造一个脚踏垃圾桶的 MuJoCo 数字孪生,在里面练三脚支撑平衡、练踩踏板,练熟了再操控真机。踩下去之前,还要用一个双 agent 验证小组(foot-verifier 和 hand-verifier)分别确认"脚踩正中踏板"和"手在桶口正上方",两个都过了才松手放罐子。

▲ Spot 发现地上的可乐罐。整条流程是 Real → Sim → 再回 Real
第二个 demo 更极端:零样本控制一条普通机械臂,把倒下的杯子扶正、把皱纸巾塞进去。没有专项训练,Argon 靠一套视觉坐标系(腕部相机上直接画了 2cm 网格和夹爪开合标线)加上一组 curl 调用的动作原语,一个回合一个回合地闭环完成。抓失败了会自己重新观察、自己恢复。
第三个 demo 开始科幻了。Argon 操控的不是真机器人,而是谷歌的 Gemini Omni 视频世界模型里的机器人:把打乱的 G、R、A、N、O 五个字母牌推成一排,拼出"ARGON"。它不是写一条静态指令,而是开闭环:写带时间戳的动作提示 → 看生成的视频帧 → 改提示 → 再来。33 步之后,字母归位。
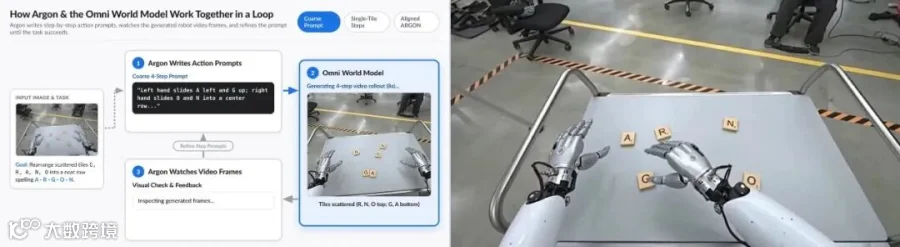
▲ Argon × Omni 世界模型的闭环:Argon 写动作提示,Omni 生成视频,Argon 看帧纠偏
二、Real2Sim:从真机视频到草图,都能变成仿真
这一块是机器人研究者最眼馋的能力:从真实世界反推出物理校准的仿真环境。
给它一段真机遥操作视频,Argon 能重建出 MuJoCo 数字孪生,然后在一个迭代视觉推理循环里不停调参,直到两个指标达标:仿真渲染的三个相机画面和真实录像对得上,灵巧手指尖的接触力在时序、大小、方向上都和记录的触觉数据吻合。原文还专门立了规矩防作弊:物体只能通过真实物理接触移动,不许改模型参数,不许外加力矩。

▲ 左边四个是真实相机画面,右边是 Argon 重建校准的 3D 仿真场景
输入换成人类第一人称视频也行。Argon 会识别任务相关物体,把粗糙的包围盒换成凸分解网格(这样碗、托盘这类凹形容器才放得下东西),再把人类手腕和手指的 3D 关键点重定向到一台 76 自由度、双手各 22 自由度的人形机器人上,在 500 Hz 的 MuJoCo 接触物理里验证抓取。
但最让我愣住的是第三个:拍一张手绘草图的照片,画的是 Apollo 2 人形机器人扔球砸 3-2-1 盒塔,Argon 就能搭出 GPU 加速的 mujoco_warp 场景,合成一条 140 步的全身投掷轨迹(站姿蓄力、踝髋重心补偿、鞭甩加速、22 自由度五指在速度峰值同步张开),闭环验证 6/6 全击倒,最后导出 Blender 4.5 Cycles 光线追踪渲染。

▲ 左边是画在纸上的火柴人草图,右边是 Argon 产出的物理仿真渲染:"6/6 BOXES KNOCKED DOWN"
从纸上的火柴人到物理验证过的五指投掷,中间没有人写一行代码。
三、物理理解:给视频做"事后标注",还能解天平谜题
机器人训练的痛点之一是数据标注。Argon 展示了一种新活法:给它一段 136 秒的双臂 ALOHA 2 折纸视频,它能产出四层时间对齐的标注体系:整体目标(G1)、6 个连续语义子任务(G2)、17 个接触级原子动作(G3),外加自动质检降权,抓取打滑、重试这些没有进展的片段,进度曲线拉平,行为克隆时权重降到 0.15x-0.25x。
还有一个我很喜欢的 demo:经典 12 球天平谜题的机器人版。12 个外观完全相同的台球,一个偏重或偏轻,双臂 Franka FR3 操作一台 Roberval 双盘天平,Argon 写出一个纯视觉闭环求解器:立体相机三角定位球的位置,靠像素视差读天平倾斜方向,三次称重内把异常球隔离进正确的托盘。抓球进狭窄秤盘时,它还会自己把手腕转 90 度避开凸沿。
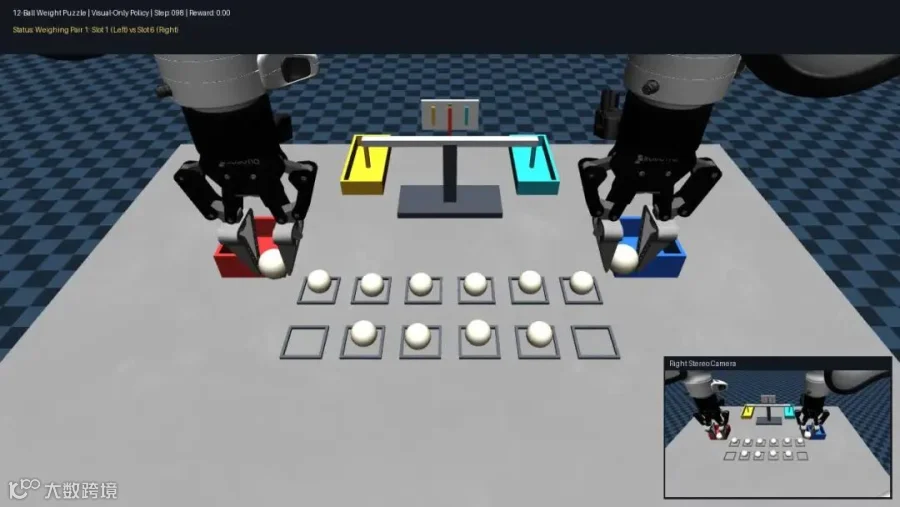
▲ 12 球谜题:视觉-only 策略,3 次称重锁定异常球
此外它还能当通用价值函数用:看一段 60 秒的人类双手分拣视频,输出稠密的任务进度曲线,把轨迹切成 28 段并标出正、负、零进度斜率。这个东西直接就是强化学习和数据清洗的基础设施。
四、自我改进:成功率 56% → 75%,三轮迭代提速 3 倍
最硬核的数据在这节。
从一张真实桌面的俯拍照片出发,Argon 自动重建校准的 MuJoCo 孪生、自己定义 77 个任务的课程表、合成闭环轨迹生成器,采了 4500 多条域随机化 episode 拿去微调 VLA 模型。结果:真机成功率从 56% 提到 75%,完成时间从 35 秒缩到 24 秒。
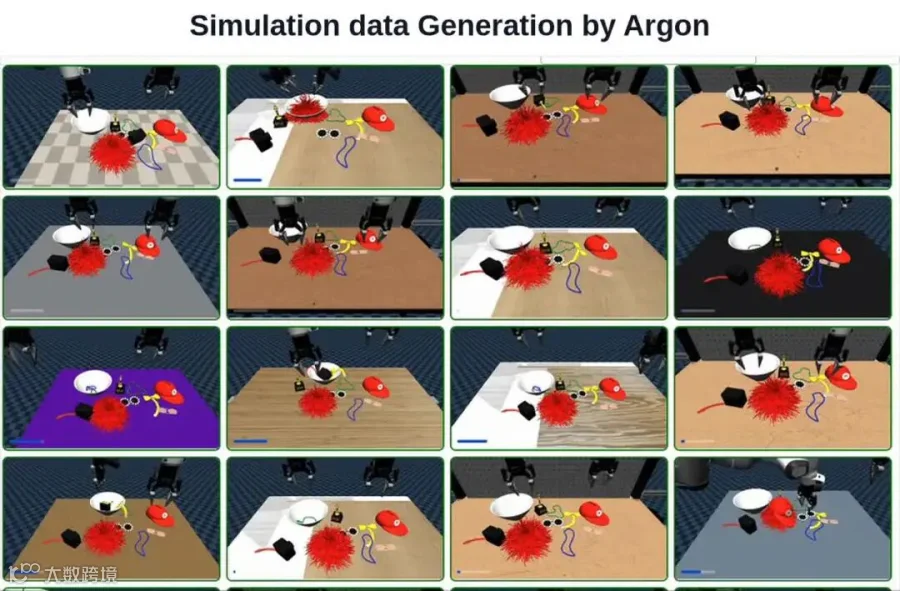
▲ Argon 生成的域随机化仿真数据,绿色框代表该 episode 拿到满分奖励
另一条线是硬件上的自我迭代。一条 6 自由度 SO-101 机械臂做抓取放置,Argon 三轮自我反思:第一轮 58.9 秒,第二轮 22.9 秒(但放下时蹭到了箱沿),第三轮 17.4 秒、正中投放。每轮的诊断、复盘、改代码都是它自己做的,人只负责设定安全规则。
还有一个对科研圈杀伤力很大的演示:一篇机器人论文一条提示词。把 DeepLoco、HUSKY 这类论文的 PDF 丢给它,Argon 能把物理模型和闭环控制器移植成自包含的 MuJoCo WebAssembly 浏览器实验室,精确对齐论文的物理步长、增益、力矩限制,再用无头 Chromium 跑 300 帧验证零报错。原文说已经用这种方式复现了 68 个可交互的浏览器沙盘。
五、怎么用上,以及我的几点想法
获取方式:Google AI Studio(AI Ultra 订阅)、Gemini API 付费档(模型名 gemini-4-argon,走 Interactions API,google-genai SDK 首日支持)、以及 Google Antigravity(Ultra 订阅,可做复杂规划和多 agent 编排)。
读完这篇,我有几个感受:
第一,"物理推理"正在成为一个独立的模型品类。Argon 不是 VLA 动作模型,它更像一个懂物理的通用大脑,下面是控制、仿真、标注、数据合成一整套工作流。谷歌把它称为通往 physical AGI 的一步,这个叙事以后会被反复引用。
第二,VLA 的数据瓶颈可能要换解法了。一张照片 → 仿真孪生 → 4500 条合成数据 → 真机成功率涨 19 个点,这条链路如果站稳,遥操作采数据的商业模式会被冲击。
第三,对做研究的人,"一条提示词复现一篇论文"值得单独警惕和兴奋。68 个浏览器里能跑的论文复现沙盘,意味着审稿、教学、二次开发的成本结构都要变。
当然也要冷静:这些都是官方精选 demo,提示词工程含量很高,真机泛化到非结构化环境是另一回事。但方向是清楚的,机器人的"GPT-3 时刻"之争,谷歌这步棋下得相当凶。
参考:Google Developers Blog, "Gemini 4 Argon for Robotics", 2026-10-13。文中全部数据与图片来自原文,图片版权归 Google 所有。原演示为视频,本文以关键帧/缩略图呈现。
1.20K-40K!深圳扬奇医芯招双目结构光算法工程师
2.AI教父Hinton诺奖演讲首登顶刊!拒绝公式,让全场秒懂「玻尔兹曼机」
3.GitHub没了?CEO辞职,微软接管,开发者天塌了
4.AI颠覆数学研究!菲尔兹奖得主、华裔数学家领衔11篇顶刊论文|陶哲轩转赞
5.AI OS,下一个二十年的超级平台
6.全球首个IMO金牌AI诞生!谷歌Gemini碾碎奥数神话,拿下35分震惊裁判