

GEIA行业群
加入GEIA具身智能行业群,请添加微信18916565701,主动出示名片,仅限具身智能及机器人产业链相关企业。


120+具身智能与人形机器人行业报告合集~ 转发本文章至朋友圈截图发给GEIA小助理即可免费领取~ 文末添加小助理微信!
产业观察 · 特辑
一次传到位
人形机器人 · 设计协同 · 数据链
机械设计做完不等于开发完成——数据链上那道看不见的坎,正在悄悄吃掉团队的迭代速度。
一座桥的两端:设计做得越精细,重画的代价越大
把人形机器人的开发拆开看,它从来不是某一个人的事。机械、电气、控制、AI,几路团队各守一段,像接力一样往前走。
问题恰恰出在交接的那一棒上。很多团队的流程里,机械设计在 CAD 里已经画得清清楚楚,可这把接力棒递到仿真、控制那边时,却得推倒重来。
根子卡在格式上:CAD 里建好的机械模型,没法用“原生身份”进入下一站。于是团队只能靠人工,把运动学关系重新搭一遍、质量属性重新填一遍、关节参数逐个敲一遍。
几个人说的口口相传,一传难保不走样;数据一对不上,下游整个进度就被拖住。而这还不是最致命的——真正伤筋动骨的,是模型逼真度打了折扣:惯性、质量这些参数一旦是“估出来”的,仿真结果就和实物对不上号,后面练得再狠,一上真机还是失灵。

想要一次传到位,先得让两端讲同一种语言
要破这个局,得先讲清一个基础概念——URDF。
它是机器人圈里一个标准得不能再标准的“通用语言”,用一套统一的 XML 规则描述机器人长什么样、关节怎么动、重心在哪。仿真、可视化、运动规划几乎都在用。
当设计端的 CAD 也支持这套语言,神奇的事情就发生了:机械结构、运动学、质量属性,能原封不动地从这个平台传到那个平台,不用人再抄一遍,也不会在翻译中跑偏。
对团队而言,省下的是四样真东西:协作不再打折扣、返工大幅减少、迭代明显提速——以及最关键的一点,模型更准了,仿真更可信了,AI 训练的每一分力气都没白费。

人被解放出来,机器自己把活干完
以西门子的 Designcenter 为例,这套“一次传到位”,把人从三桩最磨人的手工活里解放了出来。
不用再手敲的,交给机器
· 框选几何体,link 自动生成,坐标系统不用再手输
· 质心、转动惯量自动算好,不需人工复核
· 父子关系自动理顺,相对坐标同步到位
· 单位自动换算——URDF 用米,设计端可能是毫米或英寸
不用再人眼盯的,导出前自己查
· 配色高亮一眼揪出漏定义的 link
· Joint jogger 在平台内直接验证每个关节的运动
· 闭环结构自动探测,有问题当场拦截、不带着隐患导出
不用再翻译的,源头就是同一种引擎
· 与 Isaac Sim 共用 PhysX 物理引擎,虚拟和仿真天然一致
· 设好电机驱动,先跑一轮初级的移动、抓取行为检测
· 驱动信息连速度、力、扭矩一起带走——传过去的,不止是形状,还有“性格”
更难得的是,除了 URDF,Designcenter 还一并打通了协同设计、仿真驱动设计、基于模型的定义(MBD)这些环节,让几何、运动学、质量属性始终只有“一个真身”,谁读到的都是同一份真相。
⏰️与具身智能赛道的一线创业者、投资人深度交流,扫码报名GEIA具身智能与人形机器人创新周【北京站12.9-12.11 】↓
少做几轮样机,才是这场接力真正的意义
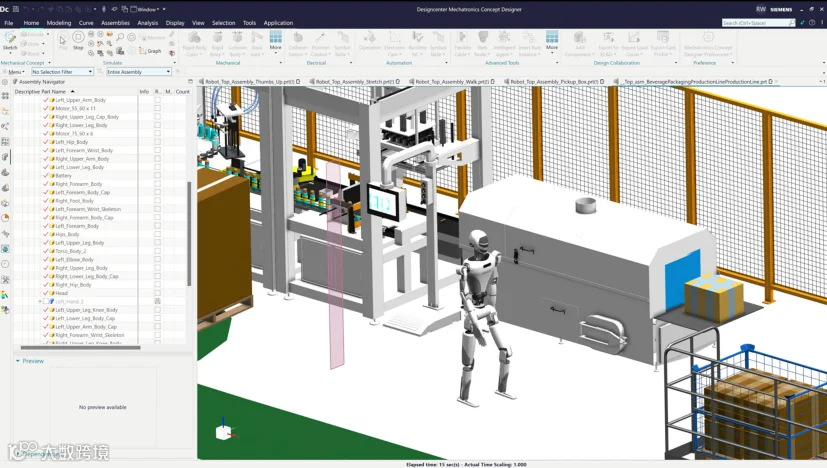
从 NX MCD 导出 URDF、导入 Isaac Sim,等于把整套虚拟仿真提前拉上了赛道。运动会不会干涉、控制逻辑有没有洞、性能达不达标——这些过去要造出实物才能发现的问题,现在样机还没开造,就已在虚拟世界里被一一“逼”了出来。
物理样机的轮次少了,烧掉的钱和担的风险自然跟着降。听起来只是工作流里轻巧的一小步,可对人形机器人而言,它补上的,恰恰是机械设计与 AI 大脑之间那道最容易被忽略、却最拖后腿的缝隙。
人形机器人的难点,从来不只是“能不能造出来”,更在于“造出来之后,各个团队心里装的,是不是同一台机器”。
相关内容,西门子已系统梳理为白皮书《Designcenter NX 助力人形机器人一次性正确设计》,可扫描下方二维码注册下载完整白皮书。
阅读原文:
https://app.jingsocial.com/mF/cms/none/t8Uy2DjcAVe8jfPmWdXV7L/xaa4RWG96VfRZcbiDBd25Y1
扫码注册下载完整白皮书:
既然看到这里了,如果觉得有用,随手点个赞、在看、转发三连吧。
THANKS FOR READING


温馨提示:加入GEIA具身智能行业群,请添加微信18916565701,出示名片,仅限具身智能及机器人产业链相关企业。