


机械设备的伺服选型,各行业里流传一句口诀:轴少用脉冲,轴多用总线。
但多少轴算“多”?为什么多了就必须换总线?核心分界点不仅在轴数,更在于轴与轴之间有没有“必须同步”的关系。
一旦设备要求多轴高精度协同、高速联动,脉冲方案就会暴露三个底层硬伤。
01
接线难
脉冲控制每轴需要独立的脉冲线、方向线、使能线,通常每轴4到6根信号线。3轴设备布线超12根,8轴设备电柜里线束错综复杂。
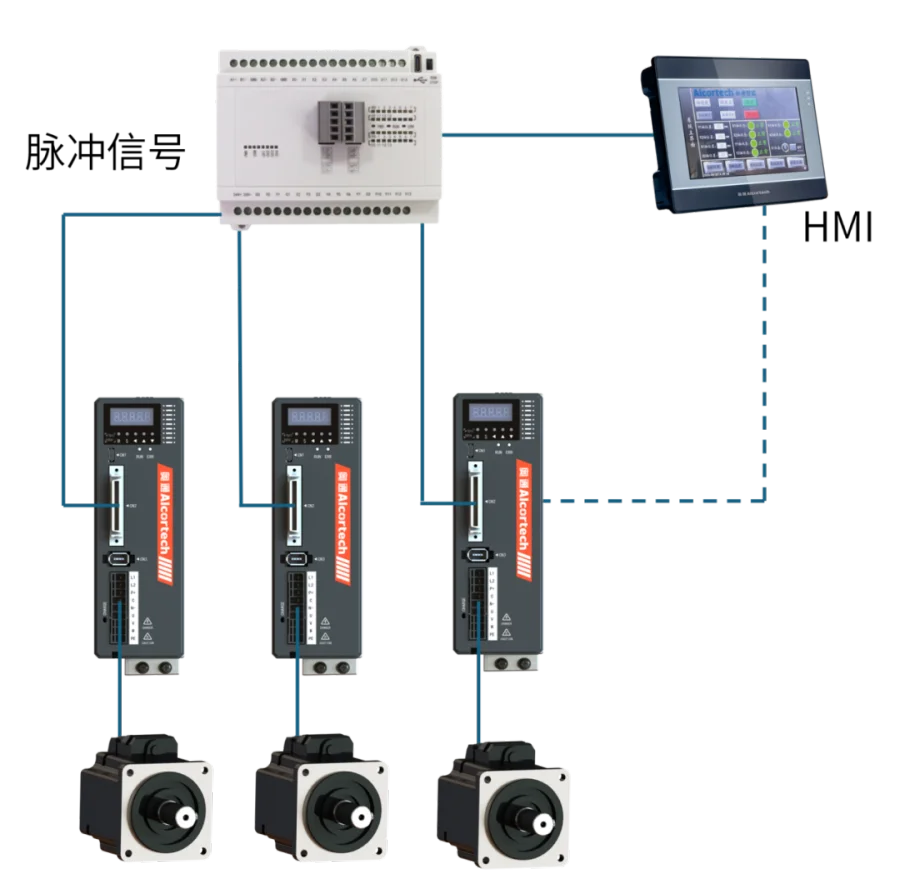
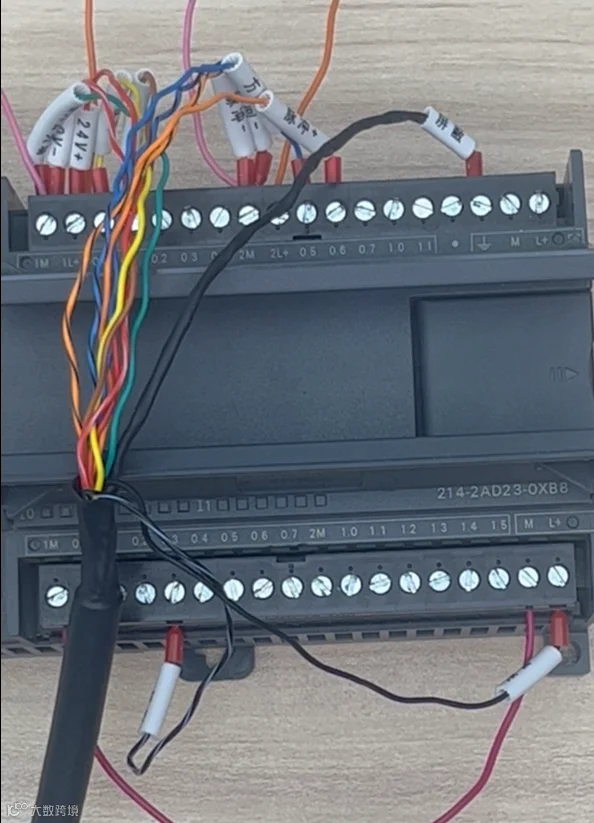
总线控制呢?一根标准网线菊花链串联所有伺服,整线可以不超过4根网线。实测木工六面钻用EtherCAT总线方案后,布线工作量减少70%以上。
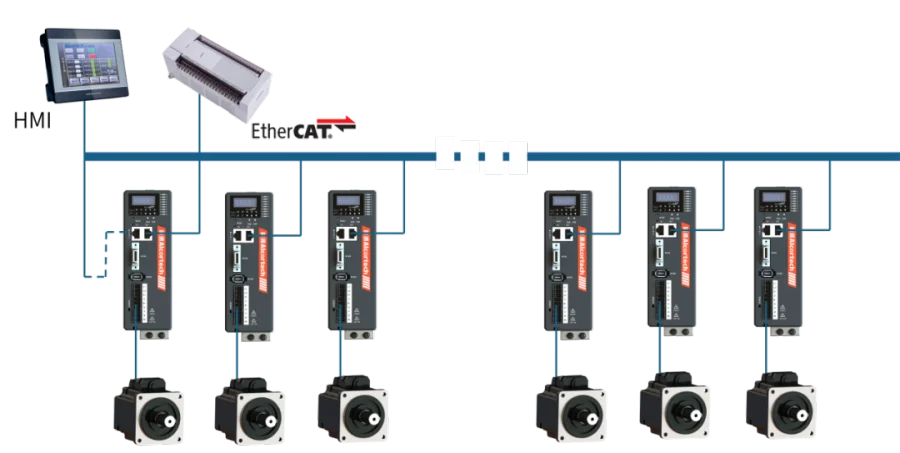

传输距离方面,单端脉冲(集电极开路)在标准接法下不超过20米,频率一高距离更短。伺服标准接法是差分脉冲(RS422),稳定传输100米,用好线、无强干扰可达200米。
但总线差分信号配合CRC校验,搭配光纤可扩展到数百米,全程信号少衰减。

02
同步难
这是脉冲方案根本短板。
脉冲方案里,控制器发脉冲的时刻是同时的,但驱动器接收、解析、执行各有延迟,轴与轴之间没有一个统一的时间基准。
通俗理解
控制器像同时喊 1 号、2 号、3 号起跑,但每个人耳朵(脉冲接收电路)、反应速度(驱动器本地时钟)不一样,所以运动员起跑动作不是严格的同一瞬间发生。
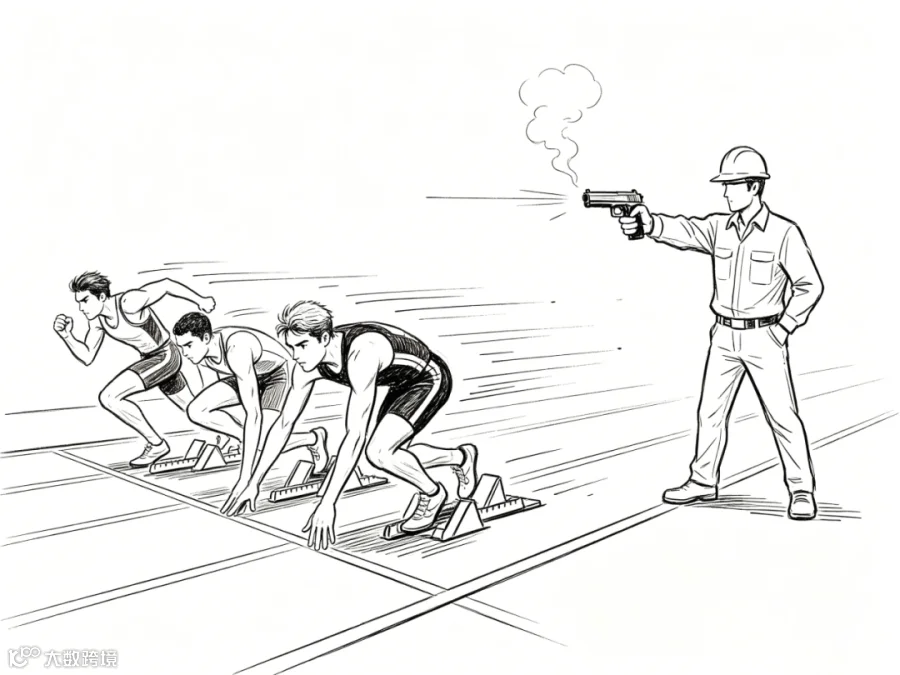
低速时看不出。速度一上去,或者轴间耦合紧密(电子凸轮、齿轮同步),从动轴就开始出现周期性的位置波动。怎么调伺服参数都压不干净——这不是参数问题,是脉冲方案本身缺一个共同的时钟。

总线方案从根上解决了这个问题。以EtherCAT为例,主站和所有从站共享DC 分布式时钟(Distributed Clocks),所有轴的位置指令在同一个总线周期里生效。实测数据,FPGA 硬件型 EtherCAT 主站卡可将报文发送周期抖动控制在亚微秒级别。
更关键的是,DC 能实现100ns以内从站硬件时钟对齐,链路补偿到位时,各伺服轴的控制指令能在同一全局时刻触发。在高速、多轴耦合工况下,脉冲伺服仅依靠参数调试,无法获得这种统一的全局时间基准。
03
诊断难
脉冲方案的诊断痛点在多轴设备上被无限放大。设备故障排查时,脉冲系统无数据反馈、无状态监控,工程师只能依靠万用表、示波器逐根线束、逐台驱动器检测信号通断、脉冲频率,全程人工盲查。
比如:一台8轴设备出现联动异常,常规排查耗时普遍超过3小时,严重影响生产效率。

总线伺服系统则实现了全链路数字化监控:单网线传输所有数据,控制器可实时读取每一个伺服从站的运行状态、实时温度、报警代码、通讯偏差、负载电流等核心参数。
设备故障时,可精准定位故障轴、故障原因,无需拆机、无需逐线测量,排查效率提升十倍以上,大幅降低设备停机时间。
A
2到4轴以内的简单点位控制(如移栽、送料、简易数控等),脉冲够用,成本更低;
3轴以上、有凸轮/齿轮同步、或速度、同步要求高(如龙门加工、飞剪追剪等),直接上总线,别在脉冲方案上耗调试时间,省下的硬件钱会加倍变成人工费;
有数字化升级或产线扩展需求,总线是唯一选择。
所以,判断标准必不可少的是:轴与轴之间,有没有“必须同步”的关系。 没有,脉冲够用。有,总线是更优解。

= END =


滑动查看更多
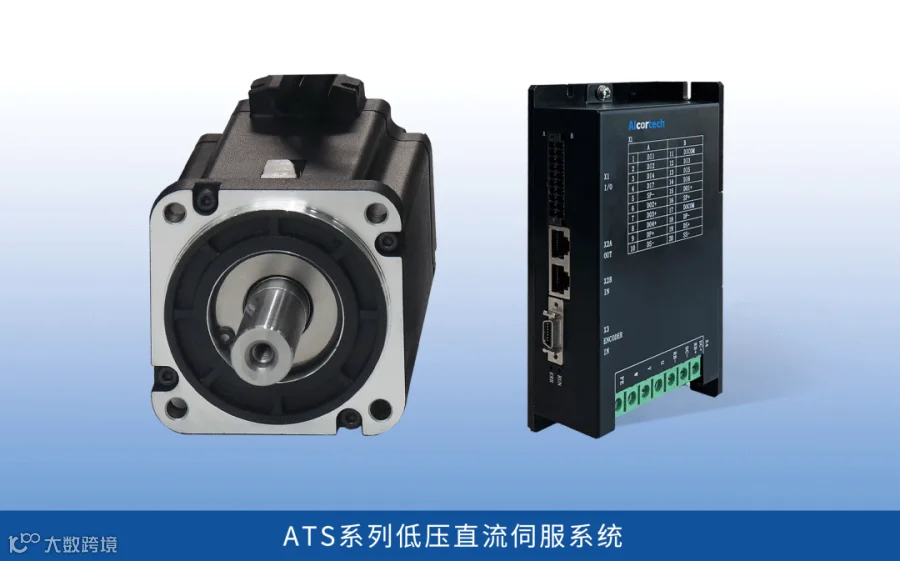
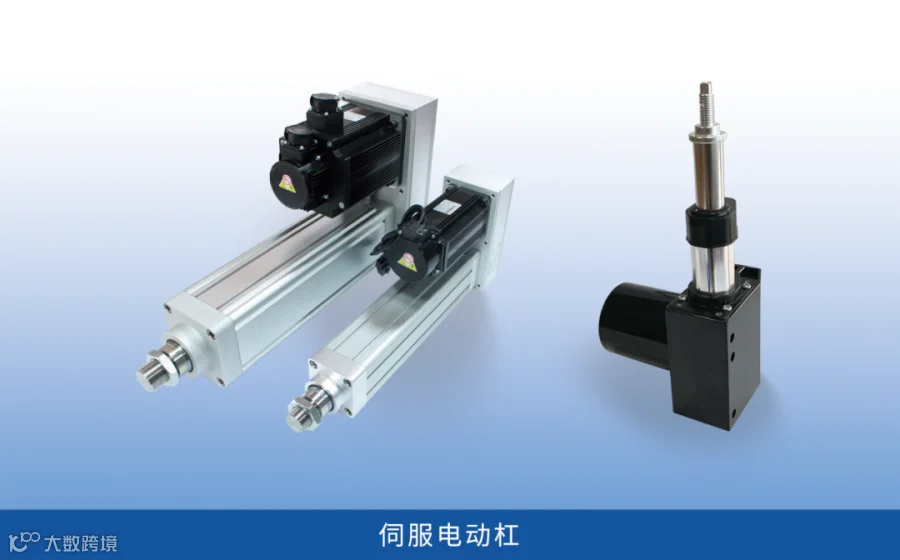
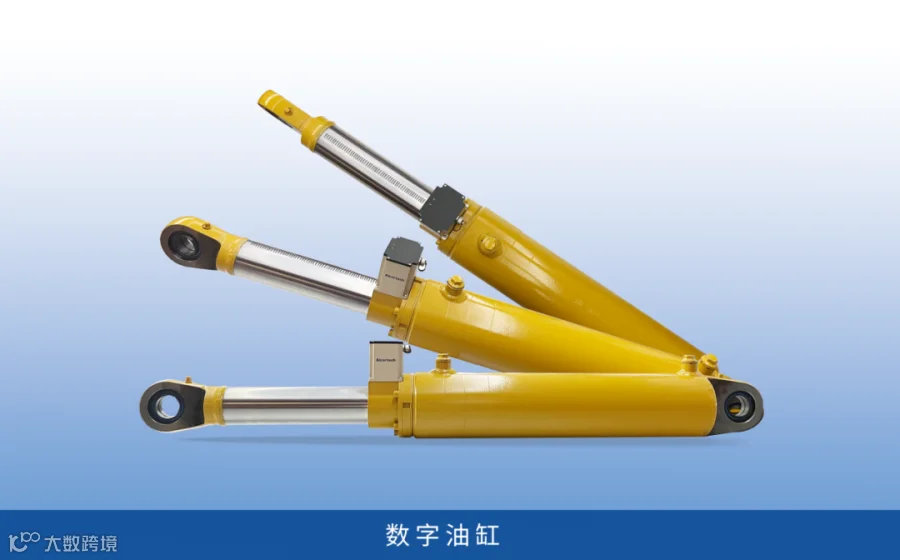
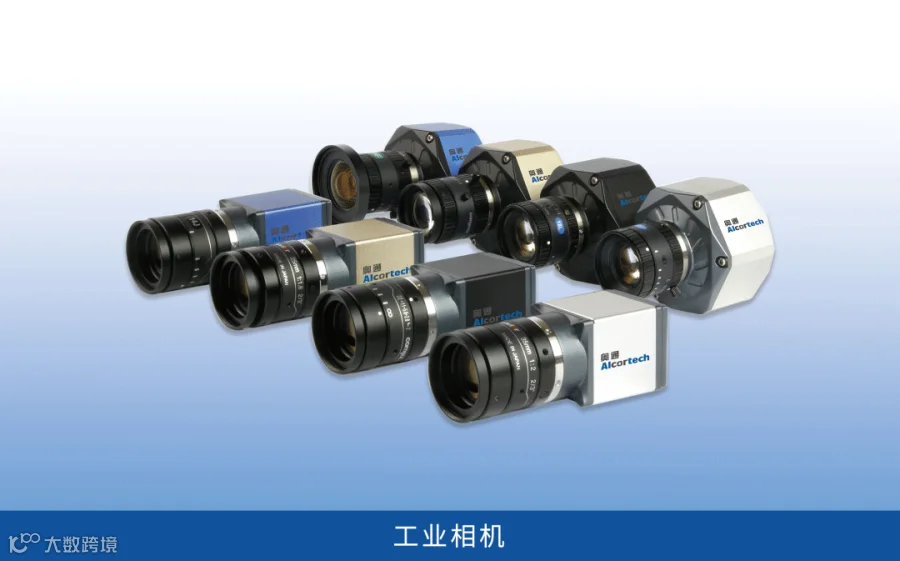
奥通是运动控制与智能感知领域自主创新者,国家高新技术企业、双软企业。公司专注于工业自动化产品的研发、生产、销售和技术服务,定位服务于智能装备制造业和新能源等领域,为企业提供高端定制化产品及整体解决方案。核心产品系列有ATS系列伺服驱动系统、ATX系列工业机器视觉系统、ATC系列伺服电动缸、AT系列智能油缸、RGI水分测量仪器等。
感谢来访
奥
通

扫码关注我们
智能运动不偏航
服务热线|0731-8620 6655