


离线强化学习(Offline RL)依托预采集的机器人交互数据集完成策略训练,无需与环境进行在线交互,极大降低了机器人技能学习的安全风险与迭代成本,已成为具身智能领域的核心技术路径之一。随着机器人任务复杂度持续提升,传统单峰高斯策略难以覆盖多模态、结构化的动作分布,生成式模型开始成为高表达性策略的主流选型。然而,如何将价值优化目标高效融入多步生成式策略的训练过程,始终是领域内亟待突破的核心难题。康奈尔大学团队最新提出的价值引导流匹配(Value-Guided Flow Matching, VGFM)框架,以极简的设计突破了时间反向传播的算力瓶颈,为长周期、目标导向的机器人控制提供了兼具性能与扩展性的解决方案。对于深耕工业机器人智能控制的艾科伯特而言,这类前沿算法的涌现,也为 UR 系列机械臂在复杂装配、机床看护等场景的策略学习提供了全新的技术思路。


研究背景
01
离线机器人学习的表达性瓶颈与生成式转向
在工业机器人与具身智能的落地场景中,大量任务依赖预采集的演示数据与运行日志进行策略训练,离线强化学习因此成为规避在线探索风险、复用历史数据的核心框架。但离线 RL 天然面临分布偏移问题:当学习策略生成超出数据集分布的动作时,价值估计会出现系统性偏差,进而导致策略性能下降甚至行为失效。随着机器人数据集的多样性不断提升,抓取姿态、运动路径、拓扑选择等场景普遍呈现多模态分布特性,传统基于单峰高斯假设的策略参数化方式,已无法精准刻画复杂的行为空间。这一局限推动了生成式策略的兴起 —— 扩散模型、流匹配模型等凭借对复杂多模态分布的强大拟合能力,开始成为离线 RL 中高表达性策略的主流实现形式。艾科伯特在机械臂操作任务的技术积累中也发现,生成式策略能够更好地适配多品种工件的柔性装配需求,是下一代离线智能控制的重要发展方向。


核心矛盾
02
生成式策略的价值优化与训练效率困境
尽管生成式模型在动作分布表达上优势显著,但将其与基于价值的离线 RL 框架结合却存在显著的技术壁垒。在标准的异策略演员 - 评论家框架中,策略改进需要计算动作价值函数相对于策略输出的梯度;而流匹配、扩散这类生成式策略的动作输出依赖多步连续时间的生成过程,需要通过数值积分求解常微分方程得到。这意味着传统的策略梯度传递需要沿整个生成轨迹进行时间反向传播(Backpropagation Through Time, BPTT),不仅会带来极高的计算与内存开销,还会随着积分步数的增加引入数值不稳定问题,出现梯度消失或爆炸现象。现有解决方案普遍存在明显取舍:部分方法通过蒸馏将生成式策略压缩为单步网络,牺牲了推理时的扩展性;部分方法引入辅助损失简化训练,但仍无法摆脱 BPTT 的底层依赖。


参数化创新
03
x-预测架构下的流匹配策略构建
VGFM 的核心创新之一,是采用 x - 预测(x-prediction)参数化方式构建条件流匹配策略,从结构上解决了价值引导的接入难题。该框架将策略建模为一个条件速度场,将标准高斯分布的潜在样本确定性地映射到数据集支撑的动作空间中。与直接预测速度的传统流匹配不同,x - 预测架构让网络直接预测终端动作,再通过解析方式推导得到速度场。这一设计带来了关键的理论特性:任意中间流状态下的预测结果,都属于合法的机器人动作空间,可以直接被标准的离线 RL 评论家网络评估。同时,流匹配目标本身天然实现了行为正则化,通过将生成轨迹锚定在经验动作分布上,从参数化层面约束了分布偏移风险,而非像传统方法那样事后添加 KL 散度惩罚项。这种内生的保守性,对于工业机器人这类对行为可靠性要求极高的场景尤为重要,也是艾科伯特在 UR 机械臂落地中始终关注的核心特性。

训练机制
04
免时间反向传播的密集价值引导
基于 x - 预测的动作空间有效性,VGFM 实现了无需时间反向传播的密集价值引导,这是其区别于现有方法的核心突破。该框架在训练时随机采样流时间步,直接对该步的终端动作预测值施加价值损失,梯度仅在当前采样步的网络参数中传递,无需沿整个生成轨迹反向传播。这种设计使得价值优化信号能够密集地作用于生成过程的每一个中间阶段,而非仅作用于最终动作输出,实现了更细粒度的信用分配。最终的训练目标由两部分加权构成:流匹配损失负责行为正则化,保证策略贴近数据分布;价值损失负责策略改进,引导策略向高价值动作偏移。整体训练沿用经典的演员 - 评论家范式,评论家网络采用裁剪双 Q 学习的标准方式更新,流程简洁清晰,仅需调节一个加权系数即可平衡探索与保守性,大幅降低了算法调参的复杂度。
维度对比
05
三维视角下的方法学特性优势
为清晰呈现 VGFM 的特性定位,论文从三个核心工程维度对主流生成式离线 RL 方法进行了对比:是否需要时间反向传播、是否支持推理时扩展性、是否依赖额外辅助损失。传统的扩散策略方法 DQL 支持推理时多步调整,但训练必须依赖 BPTT;FQL 等方法规避了 BPTT,却需要蒸馏损失且不支持推理时步数调整;SORL 引入快捷模型实现推理权衡,但训练仍需 BPTT 且依赖辅助损失。而 VGFM 同时实现了训练免 BPTT、推理步数可灵活调整、无额外辅助损失三大特性,在算法简洁性与工程实用性上形成了显著优势。这种特性组合对于工业落地场景价值突出。以艾科伯特服务的机床看护、装配理线等场景为例,不同工位的边缘设备算力存在差异,VGFM 无需重新训练即可调整推理步数的特性,能够让同一套策略模型适配从高端控制器到边缘终端的多种算力环境,大幅降低部署成本与迭代周期。

实验验证
06
OGBench基准下的任务性能评测
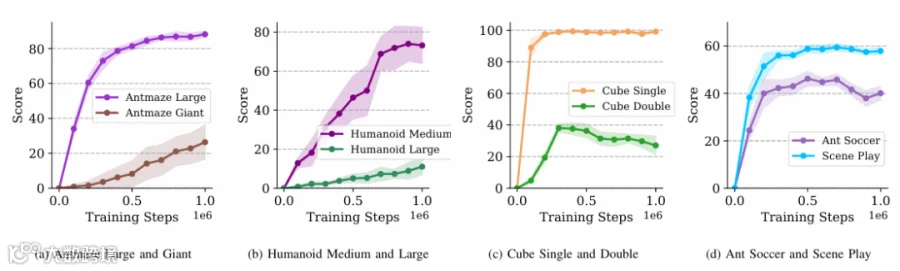
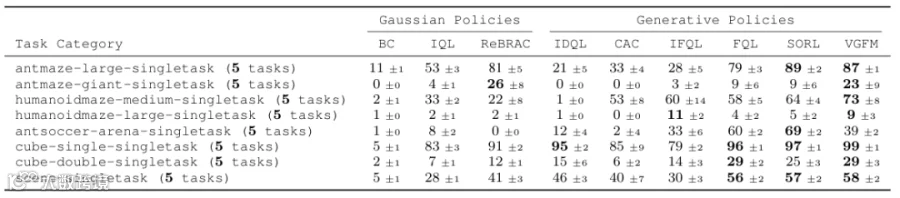
论文在 OGBench 离线强化学习基准上开展了严格的实验验证,覆盖移动机器人导航、人形机器人迷宫、足球交互、机械臂立方体操作、多阶段场景操作等 8 个任务组、共 40 个独立任务,包含运动与操作两大类别,全面检验方法在长周期、目标导向任务中的表现。实验采用标准化评估协议,所有策略训练 100 万梯度步,取最后三个检查点的平均成功率作为结果,每个方法在每个任务上完成 6000 次运行以保证统计显著性。结果显示,VGFM 在大多数任务组中达到了最优或接近最优的性能:在单立方体操作任务中成功率达到 99%,在中型人形迷宫、场景操作等任务中也超越了所有基线方法。同时,训练曲线显示 VGFM 具有稳定的学习动态,性能随训练步数持续提升,没有出现明显的波动或退化,验证了免 BPTT 设计在训练稳定性上的优势。


推理扩展
07
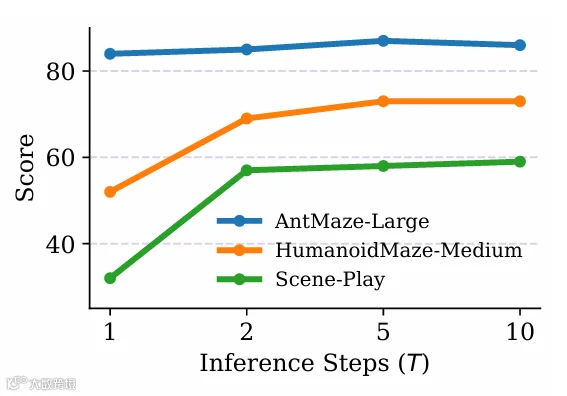
算力-性能的动态权衡能力
VGFM 的另一项核心价值,是支持推理时的算力 - 性能灵活权衡。通过调整流 ODE 的欧拉积分步数,可以在不重新训练模型的前提下,动态控制生成过程的精细度,适配不同的实时性要求。实验表明,在大多数任务中,增加推理步数能够持续提升任务成功率,证明多步生成能够有效提高策略的表达性与控制精度。而在时间开销上,推理步数增加带来的耗时增长远低于线性增长,整体推理延迟与单步基线方法 FQL 处于同一量级。这一特性在工程落地中具备极高的实用价值。艾科伯特在 UR 系列机械臂的部署实践中发现,高速分拣场景对延迟要求极高,而精密装配场景更看重操作精度,VGFM 的动态推理能力恰好能够匹配这类差异化需求,在同一算法框架下兼顾不同场景的性能指标。


行业启示
08
长周期机器人控制的技术落地方向
VGFM 的提出,为离线强化学习在复杂机器人任务中的落地提供了一条简洁高效的技术路径。其核心价值不仅在于性能指标的提升,更在于通过巧妙的参数化设计,化解了生成式策略训练复杂度高、部署不灵活的工程痛点。对于工业机器人领域而言,长周期、多阶段的操作任务一直是离线 RL 落地的难点。机床看护、多工序装配、物流分拣等典型场景都需要策略具备长时序的决策能力,同时对训练成本、部署灵活性有很高要求。VGFM 这类免 BPTT、高扩展性的方法,能够显著降低生成式策略的训练门槛,让企业可以基于自身的历史运行数据快速训练出高性能策略。作为 UR 官方合作伙伴,艾科伯特始终关注前沿算法与工业场景的深度结合,依托哈尔滨工业大学、多伦多大学、上海交通大学等高校的技术背景,持续将流匹配、扩散策略等生成式 RL 技术融入机械臂智能控制方案,结合 Manus、Haply、Robotiq 等生态授权资源,为客户提供更具柔性与智能性的机器人解决方案。
总体而言,价值引导流匹配(VGFM)以简洁优雅的设计,突破了生成式离线强化学习的训练效率瓶颈,同时保留了推理时的灵活扩展性,在机器人运动与操作任务上展现出优异的性能与稳定性。该工作不仅推动了离线强化学习理论的发展,也为工业机器人的智能策略学习提供了极具工程价值的技术框架。随着具身智能的不断发展,高表达性、低训练成本、易部署的策略学习方法将成为行业核心竞争力。艾科伯特也将持续跟进前沿算法创新,深耕机器人离线学习与智能控制技术,推动更多先进算法在工业场景的落地应用,助力制造业智能化升级。
艾科伯特(AirkingRobots)专注于具身智能机器人领域,团队核心人员毕业于哈尔滨工业大学/上海交大等院校,团队长期扎根机器人科研服务领域。是优傲机器人、加拿大Robotiq、Manus捕捉手套、Haply等官方授权合作伙伴,艾科伯特硬件整合方案,配合具身智能机器人平台搭建、二次开发与真机实验调试工作。
更多案例请关注公众号:
商
务
联
系
邮箱:info@airkingrobots.com
电话:13161062216

—— E N D ——

点个喜欢吧