


过去几年,自动驾驶感知领域争论最凶的问题,是“到底该依赖摄像头,还是保留激光雷达”。
但现在,这个问题已经有些过时了。
随着3D Occupancy(占用网络)、端到端模型和世界模型逐渐成为主流,行业的关注点正在发生本质变化。大家不再局限于“用哪种传感器”,而是开始深究一个更具体的问题:
不同传感器采集的数据,能否精准描述同一个时刻、同一个空间里的真实环境?
这个转变,让激光视觉一体机(LV一体机)又回到了舞台中央。它的核心价值,远不止把激光雷达和摄像头塞进同一个外壳。真正的难点在于控制两种传感器的时间关系、空间关系以及长期稳定性。

星程智能的LV一体机
对于正走向量产的低速无人车而言,这些问题往往比单项参数更难攻克。
01
感知系统的范式转移:从“识别物体”到“理解空间”
传统感知系统习惯用“目标框”描述环境:先识别车辆、行人、锥桶,再将位置交给规划模块。这种方法成熟易懂,但有一个天然缺陷——系统必须先知道物体“是什么”,才能决定“怎么处理”。
但现实环境远比这复杂。园区里散落的纸箱、倾倒的护栏、形状不规则的货物,或是训练数据中从未见过的异形设备,它们未必能被准确分类,却依然会挡住去路。

DR5物流机器人运行
因此,行业越来越重视3D Occupancy。它不急于给物体命名,而是先判断周围空间“哪里被占用、哪里可通行”,再进一步识别类别和运动趋势。
与此同时,时间维度的重要性日益凸显。世界模型不仅要看清当下,还要预测未来——行人会走向哪里?路边遮挡处是否会窜出目标?模型越重视动态预测,传感器之间的时间误差就越难以被忽略。
02
多模态融合的痛点:往往出在数据进入模型之前
激光雷达与摄像头的组合看似完美:雷达擅长测距,摄像头擅长语义。但在真实的车辆上,问题远比“同时接入”复杂得多。
摄像头按帧曝光,固态激光雷达则按自身扫描规律逐步采集。即使系统时间戳相近,也不代表它们观察的是同一个瞬间。
假设一名行人以1.5米/秒的速度横穿道路,20毫秒内就会移动约3厘米。在远距离时这或许微不足道,但当目标靠近车身或车辆正在转弯时,这几厘米的偏差就会转化为明显的像素和角度错位。

图像里检测到的人,和点云里测量到的人无法完全重合。算法必须耗费额外算力去纠正偏差,如果要进一步构建Occupancy或预测运动,这类误差还会沿着数据链路持续放大。
这也是为什么近期的多模态融合研究开始重新聚焦同步、标定和传感器可靠性。算法决定如何使用数据,而传感器系统决定这些数据是否真的能被放在一起使用。
03
LV一体机的“一体化”,到底硬核在哪里?
以ENJOO LV100为例,现有方案将短距固态激光雷达、全景摄像头、FPGA同步控制和机械安装基准集成在同一总成中。
雷达:192线短距固态,测距0.2-100米,视场角118°×73°
摄像头:约300万像素,视场角204°×170°
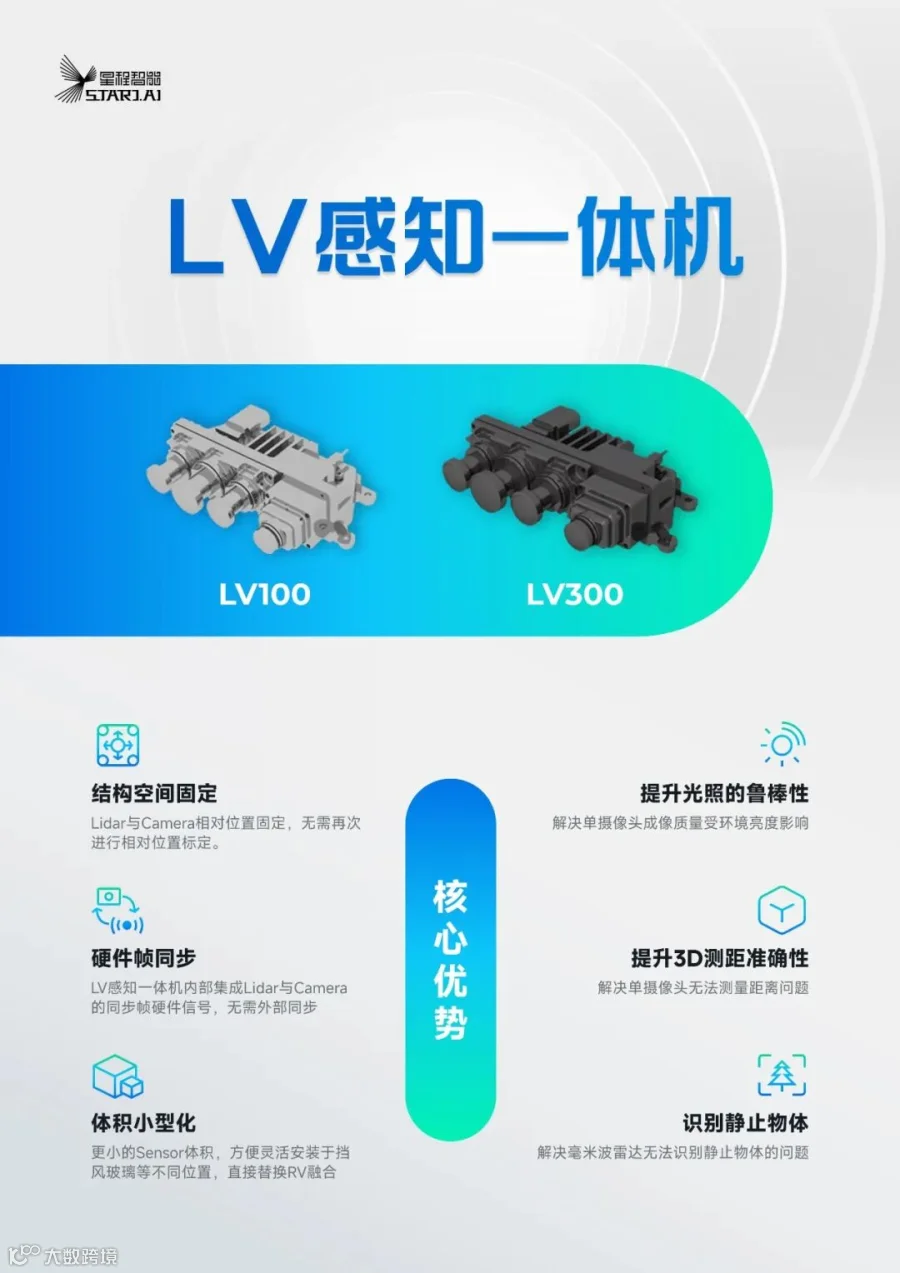
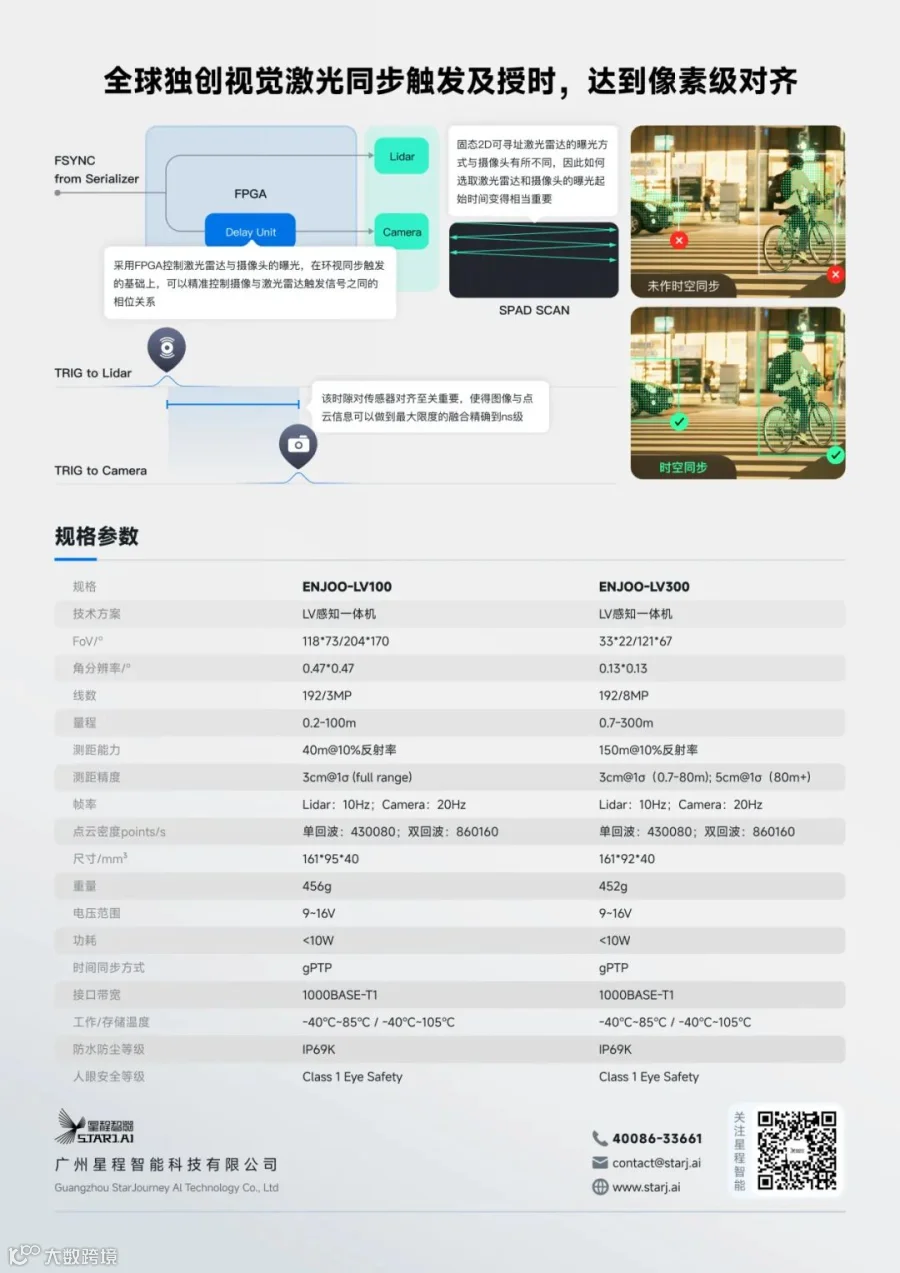
这组数据明确了它的定位:它并非为了替代远距离主雷达,而是重点覆盖低速无人车周围的近距离区域。
车辆前后左右各布置一台LV100,重点解决转弯、倒车、贴边和狭窄通道等低速场景的感知盲区。数据集中交由SAU域控制器处理,既方便统一升级,也有利于控制整车成本、功耗和散热。
但LV100更值得关注的,是其内部的FPGA同步控制。
04
FPGA解决的不是通信问题,而是“采集时刻”问题
LV100使用FPGA控制激光雷达和摄像头的曝光。系统接收统一同步信号后,根据雷达扫描方式,分别向雷达和摄像头发送触发信号。摄像头触发链路中还加入了延时控制单元,用于精细调整两种传感器的相位关系。

简单来说:系统不是在数据采集完成后去匹配时间戳,而是在采集开始前,就安排好雷达和摄像头应该在什么时间工作。
这是一个本质区别。
软件对时处理的是数据完成后的匹配问题;
硬件触发直接干预采集过程,能大幅减少操作系统调度、网络传输和设备内部延迟波动带来的影响。
当图像和点云来自更接近的时间窗口,动态目标定位、点云着色、语义投影和前融合都能获得更稳定的输入。
05
固定外参:降低的不只是成本,更是“变量”
时间同步解决“什么时候采”,机械一体化则解决“从哪里采”。
分体式方案需要分别设计支架,两者的相对位置取决于车身加工、支架精度和现场装配。车辆长期运行后的振动、拆装和碰撞,都会改变这种位置关系。
LV一体机将雷达和摄像头固定在同一结构上,通过定位销和安装孔控制装配精度。只要内部结构稳定,两种传感器的相对外参就能长期保持。
这并不意味着整车可以取消标定。 一体机内部的相对关系固定后,系统仍需确定每台LV相对车身的位置和姿态。但LV的作用是减少变量。

每台车配4个LV一体机+一台域控
过去需要分别处理“雷达相对车身”、“摄像头相对车身”以及“雷达和摄像头之间”的三重关系;采用一体化结构后,内部关系预先确定,整车侧只需重点处理“一体机与车身”的关系。
在批量生产中,这种变化比单个零部件降价更重要——它能减少支架设计、车身开孔、线束适配和重复标定。客户最终节省的是车型开发和长期维护的综合成本。
06
LV一体机:不应只被看作传感器,更是数据闭环的入口
感知系统的竞争早已进入数据阶段。车辆每天采集海量数据,但真正有价值的是那些长尾场景:横穿、遮挡、异形障碍物等。
在这条数据链路中,传感器质量直接影响后续每一步。如果图像和点云存在明显错位,预标注结果就会变差,模型甚至可能从错误的对应关系中学习。如果不同车辆的外参差异巨大,同一套数据处理工具就难以直接复用。
LV一体机提供了相对固定的传感器组合和数据关系。
四个方向的硬件配置统一后,车辆采集的数据更容易进入自动标注、模型训练、问题回放、仿真重建和版本回归流程。
因此,LV一体机不应只按传感器成本来衡量,它还决定了数据是否“好用”。 对于需要持续迭代算法的车队,能够稳定生成可训练、可回放、可比较的数据,本身就是一项长期资产。
07
真正要回答的,是“量产”问题
讨论传感器时,人们很容易陷入参数比较:线数多少、像素多少……这些数字当然重要,但它们无法完整回答“产品能否量产”这个问题。
量产客户更关心的是另一组问题:
同一车型的第100台车,感知表现是否接近第1台车?
设备更换后,车辆需要多长时间才能恢复运营?
运行半年后,系统能否识别外参变化?
某路传感器异常时,系统会不会给出过度自信的错误结果?
这些问题涉及硬件、软件、标定、生产和售后,单靠更高的传感器参数无法解决。
LV一体机的价值,正好落在这些环节的交叉处。它适合低速L4,并不是因为某个单项参数超过竞品,而是因为它试图在感知效果、安装难度和系统成本之间,找到一个可以量产的平衡点。
对于主机厂和集成商:意味着更少的支架和线束设计,更短的样车调试周期。
对于算法团队:意味着更稳定的图像与点云关系,更适合Occupancy和世界模型训练的多模态数据。
对于运营客户:意味着设备更换和标定流程可以标准化,车辆问题更容易回放。
客户购买的从来不是两个传感器,而是一套更容易开发、交付和维护的感知入口。
结语
端到端模型和世界模型不会让传感器变得不重要。相反,当系统减少人工规则、开始直接从原始数据中学习空间、运动和因果关系时,底层数据质量会更直接地决定模型的上限。
激光视觉一体机需要解决的,也不只是安装空间和零部件数量。它要让激光雷达和摄像头在尽量一致的时间、稳定的空间关系下观察环境,并把这些数据持续交付给算法、标定和数据闭环系统。
这才是LV一体机值得重新审视的原因。它不是两个传感器的简单组合,而是一套面向量产感知的数据入口。最终决定其竞争力的,不会只是线数、像素或同步精度,而是整套系统能否长期输出稳定数据,并帮助客户降低开发、交付和运营成本。
-END-
微信号|StarJourneyAI

服务号

知乎
视频号

抖音