


机器人开始替人操心了。
想象这样的场景:在饭店结账离开时,手表震动提醒“手机忘在桌上”;在厨房做饭时,家中机器人发出警报“孩子快从床上摔下”。这些并非科幻电影情节,而是“主动式物理AI”试图实现的愿景。
 △ 图片系AI生成
让机器具备“眼力见儿”,主动发现人类需求,是华为前AI首席专家、小艺大模型前负责人唐都钰提出的核心构想。为此,他创办了观行数智,致力于构建面向物理世界的主动式AI系统。
主动式物理AI:从“听令执行”到“自主洞察”
过去的物理AI主要聚焦于“如何更好地执行人类指令”,即解决How的问题。无论是抓取物品还是规划路径,行动的起点均依赖于用户的明确命令,属于“被动式”交互。
相比之下,“主动式物理AI”面对的是一条持续展开的“事件流”。它需要持续感知环境,理解正在发生的事件,并判断某种变化是否构成了潜在需求。在经过流式判断(StreamingJev)后,系统自主决定介入的时机、方式及设备。
 △ 图片系AI生成
这一概念并非全新。早在1998年,微软研究院便推出了LookOut原型,能根据邮件内容提示用户安排日程;2000年,其研究进一步延伸至现实世界,通过摄像头追踪用户位置以自动切换电脑界面。
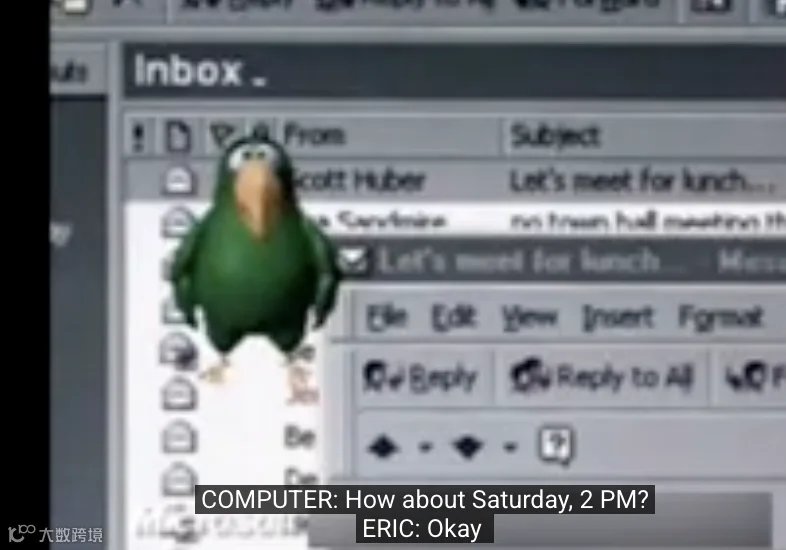 △ Lookout System
 △ 微软摄像头追踪方案
然而,实现真正的“主动”极具挑战。机器不仅要看见需求,更需精准把握边界与时机。例如,区分用户是“随意坐下休息”还是“突然昏厥”,是“观察水杯”还是“即将碰倒”。唐都钰指出,“主动做事”的能力不会随智能增长自然涌现,涉及风险判断与职责边界的复杂逻辑,需单独攻克。
随着智能终端普及,若每台设备仍需等待“Hi,小蓝/小红”式的唤醒指令,人机交互将依然繁琐。更自然的交互应无需唤醒词,由机器在适当时刻主动提供服务。
唐都钰:从多模态大模型走向物理世界
唐都钰曾任华为智能助手“小艺”多模态大模型研发负责人,职级21级。其创业路径并非跨度过大的转型,而是技术与经验的自然延伸。
 △ 唐都钰
在华为期间,他主导了小艺大模型从0到1的开发及数亿台终端的落地,积累了数据工程、端云协同及硬件适配的全链路经验。而在学术领域,他对“让AI理解人类”的研究已持续十余年。
2015年,唐都钰在哈尔滨工业大学攻读博士期间,师从秦兵教授研究情感计算,并入选IBM全球博士英才计划。2016年加入微软亚洲研究院后,他将研究拓展至代码智能,主导了CodeBERT、CodeGPT等知名项目。值得一提的是,DeepSeek核心贡献者郭达雅曾与其共同开展科研合作。
目前,唐都钰论文引用超3万次,入选全球前2%顶尖科学家榜单。他认为,源头技术创新、大模型训练与终端落地、基于真实反馈的数据迭代,是构建物理AI不可或缺的三大能力。
面对物理AI技术路线尚未收敛的现状,唐都钰选择顺势而为。创业伊始,他与哈工大实验室保持深度合作,并担任新成立的中关村学院“AI模型杰出技术专家”,旨在通过产学协同推动关键突破。
 △ 唐都钰在中关村学院
 △ 唐都钰朋友圈
双模型架构:赋予机器“眼力见儿”
为实现“心里有谱,眼里有活”,观行数智设计了名为ProAgent的双模型协同架构:
- StreamingJev(哨兵):负责持续读取环境事件流,进行轻量化判断,发出“是否需要介入”的信号。
- Response Model(指挥员):当接收到介入信号后,进一步判断事件性质,规划回应方式并调度相应设备。
这种分工旨在平衡推理成本与反应速度,将计算资源集中于关键时刻。
数据闭环与评测体系
针对缺乏标注“合适介入时点”的训练数据难题,团队建立了一套自动化流程,从公开视频中提取场景变化,转化为带有推理过程的决策序列,涵盖正向行动样本与继续观察的监督信号。
此外,观行数智建立了主动式物理AI评测体系ProactiveXBench,从三个维度评估性能:
- Timing:关注反应时机,避免“没赶上趟”;
- Progress:观察介入时长和任务状态,防止“撂挑子”;
- Outcome:关注最终结果,杜绝“白忙活”。
测试显示,ProAgent在介入时效等指标上优于部分通用大模型。目前,该系统已在Reachy Mini机器人上完成60个案例验证,涵盖导引、警示与互动场景。
迈向人与AI共存的新阶段
当前的人机关系多建立在“命令-执行”基础上,关于主体性的争夺从未停止。主动式物理AI的出现,有望打破这一僵局:机器能够从环境变化中察觉问题,在约定权限内自主判断并承担部分责任。
 △ 《钢铁侠2》电影截图
如同《钢铁侠》中的Jarvis,未来的主动式AI终端将从家庭延伸至汽车等千万种形态。届时,命令式语言将逐渐退场,机器将通过理解与适时行动,抵达人机交互中“恰到好处”的境界。
文中提及论文可参考:
http://arxiv.org/abs/2610.16967