

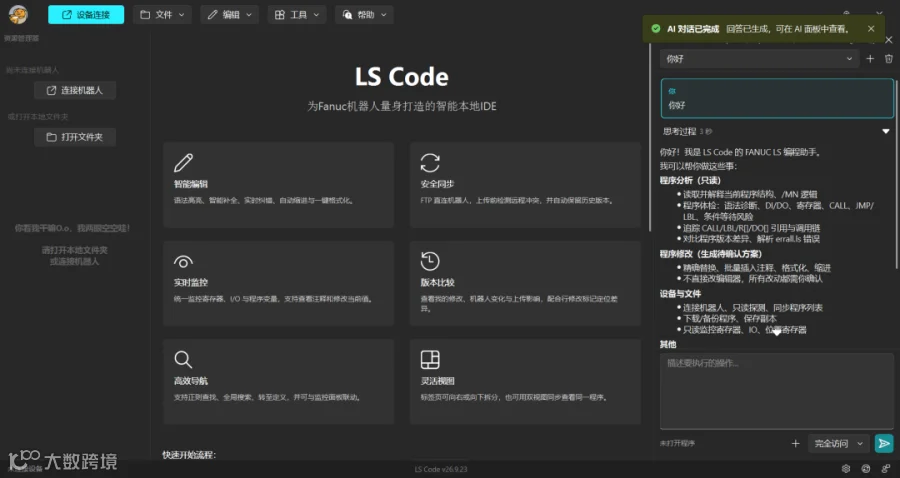
LS Code 是一款专为 FANUC 机器人工程师打造的免费 Windows 桌面工具。它将程序编辑、在线监控、上传下载及备份功能集成于统一界面,旨在优化日常编程、现场调试及设备维护的工作流程。
背景:填补 FANUC 离线编程的便捷性空白
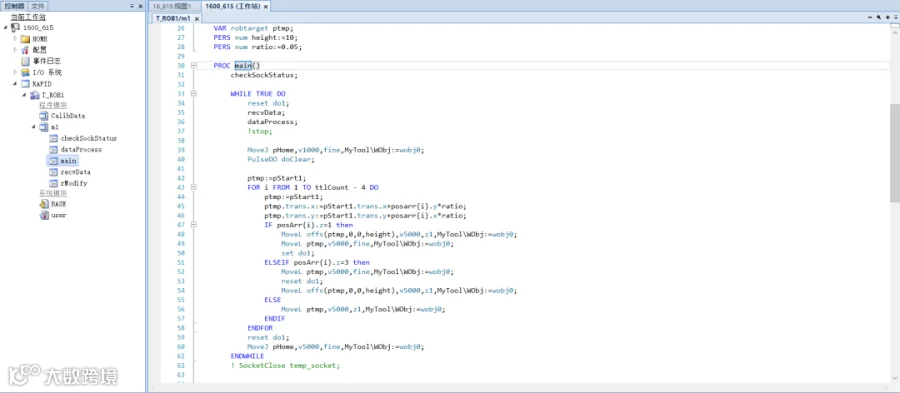
在 ABB(RobotStudio)、KUKA(WorkVisual)及埃斯顿等品牌中,通过电脑端软件进行代码编辑已成为行业常态。这种方式利用键盘输入和大屏幕显示,显著提升了复杂逻辑的编写效率。
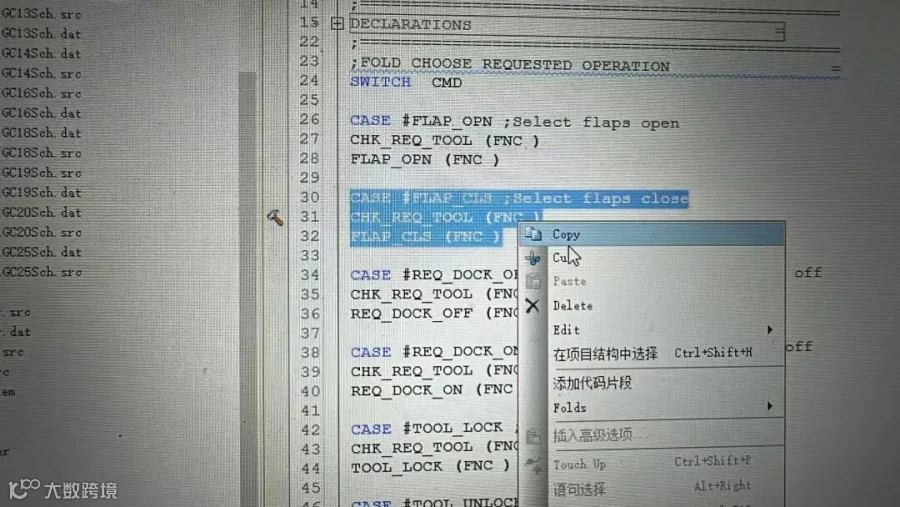
相比之下,FANUC 用户通常依赖 ROBOGUIDE 或示教器进行逐行编辑。面对复杂判断或多层嵌套时,结构查看与批量修改显得较为繁琐。LS Code 应运而生,支持直接在 PC 端编辑 LS 程序,并无缝衔接数据查询、版本核对及文件传输环节。
核心功能解析
智能编辑:提升代码编写效率
相较于普通文本编辑器,LS Code 提供了针对 FANUC LS 语言的深度优化:
- 智能辅助:支持指令高亮、智能补全、语法检查、一键格式化及批量注释,减少重复输入与格式错误。
- 上下文关联:连接机器人后可获取寄存器与 IO 注释,辅助理解代码含义。
- 视图管理:支持代码段折叠、分屏查看不同程序,或同屏对比同一程序的远距离逻辑。

逻辑追踪:快速定位引用与调用
在维护旧项目时,理清子程序功能、寄存器赋值来源及信号引用关系至关重要。LS Code 提供以下导航能力:
- 跳转定位:点击 CALL 指令可直达对应子程序,点击标签跳转可定位至 LBL。
- 引用搜索:搜索特定寄存器或 IO 的所有使用位置,并从结果直接跳转至代码行。
这一功能大幅降低了梳理联锁条件和程序调用关系的时间成本。

在线监控:代码与数据同步查看
调试过程中,常需确认 WAIT 条件未满足是由于输入信号缺失还是寄存器数值异常。LS Code 支持:
- 实时监控:在线查看 R、PR、SR 寄存器及 DI、DO、GI、GO 等 IO 状态,支持自动刷新。
- 双向联动:可从代码中的变量直接定位至监控项,核对当前值;支持修改 R、SR 值及部分注释,便于实时调试。
- 多窗口显示:支持分区域显示不同类型数据,如同时监控寄存器与输入信号。

安全上传:版本比对与冲突检测
为防止多人协作导致的代码覆盖风险,LS Code 在上传前提供严格的差异比对机制:
- 三维比对:分别展示“我的修改”、“机器人端变化”及“本次上传影响”。
- 冲突提示:若机器人端程序在编辑期间被修改,系统会提示冲突,需用户确认差异后方可上传。
- 错误定位:支持读取控制器编译报错信息,并直接定位至出错代码行。
此外,软件还涵盖本地项目打开、批量上传/下载、文件备份以及 ROBOGUIDE 仿真端口扫描等功能。

AI 辅助:智能问答与代码生成
内置 AI 助手支持接入大模型,围绕当前程序提供智能服务:
- 逻辑解释:分析并解释选定代码段的执行逻辑。
- 引用查询:快速检索寄存器的使用情况。
- 代码修改:根据自然语言需求生成或修改代码,展示差异并经用户确认后应用,支持撤销操作。
需注意,AI 生成的代码仍需结合控制器编译结果及现场实际工况进行验证。
获取方式
LS Code 目前提供免费使用。建议用户通过现有 LS 项目体验代码补全、逻辑跳转及在线监控等功能。
- 官网下载:https://ls.vbzm.cn/
